Электрическая система кузова
Описание и работа
Место в руководстве: Электрическая система кузова
23шагов
~138мин
4/5сложность
Выполнено 0 из 23
ОБЩЕЕ ОПИСАНИЕ УСТАНОВКА
PAS (система помощи при парковке) — это электронное устройство помощи водителю. поощрять водителя к осторожности при парковке или медленному вождению после обнаружения объекта сбоку и сзади автомобиля с помощью ультразвуковые волны. PAS включает в себя четыре датчика PS, которые обнаруживают препятствия и передают результат разделен на три уровня оповещения, первый, второй и в-третьих, BCM по линии связи. BCM определяет уровень тревоги благодаря коммуникационное сообщение передается от ведомых датчиков, затем активируется зуммер звук или передавать данные для отображения.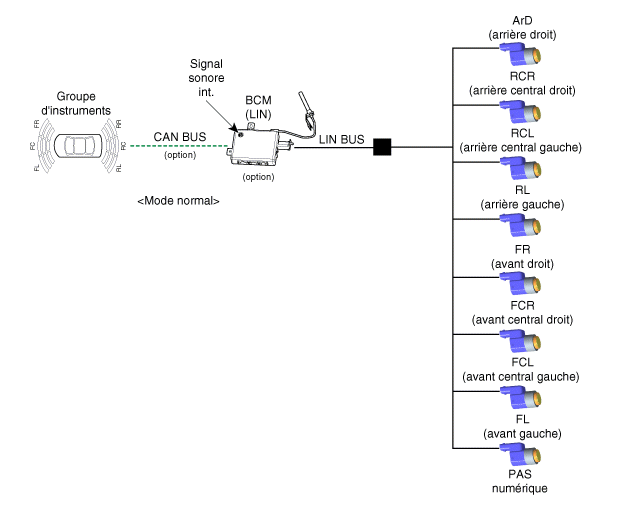
- ИНИЦИАЛЬНЫЙ режим
- Время инициализации системы составляет 500 мс после ALL1+. скорость Р.
- PAS распознает COVER и устанавливает идентификатор датчика во время инициализации.
- PAS активирует каждый датчик, затем один раз выполняет диагностику Инициализация BCM завершена.
- Стартовый зуммер PAS работает нормально когда датчик не отправляет сообщение об ошибке и в конце диагностика ошибок.
- Если от датчиков поступает ошибка, "зуммер start PAS" не работает, но сигнал отказа нажимается некоторое время. Если у вас есть опция отображения, предупреждающий сигнал также указано выше.
- Включен зуммер при отказе датчика один раз, но дисплей отображается постоянно, пока что он полностью отремонтирован.
- ОБЫЧНЫЙ РЕЖИМ
- Коммуникация Lin начинается и поддерживает процедуру после ALL1 ВКЛ + скорость R
- BCM отправляет сообщение каждому датчику для запроса операции для проверки исходного состояния системы и ответа четырех датчиков вовремя. В это время, если нет проблем, будильник начинается после 500 мс смещения R с интервалами 300 мс.
- После инициализации нормальный режим запускается через 100 мс после конец тревожного выхода.
- Тревога препятствия разделена на 3 уровня. Первый и второй издают прерывистый звук, а третий звучит непрерывно
- При отображении отправляются данные с каждого датчика от BCM для отображения, например, комбинация приборов. Связь CAN используется для передачи и максимальное время ворот составляет 50 мс.
- Эффективная скорость автомобиля для работы PAS составляет менее 10 км/ч.
- Обратитесь к разделу «Связь LIN проекта Digital PAS». более подробная спецификация связи.
- РЕЖИМ РЕГУЛИРОВКИ
- Обычно начальное условие такое же, как и РЕЖИМ. НОРМАЛЬНЫЙ, используйте ИНСТРУМЕНТ НАСТРОЙКИ в качестве ОСНОВНОГО ИНСТРУМЕНТА, чтобы вместо BCM MASTER TOOL.
- Поэтому BCM не подключен к BUS LIN.
- ИНСТРУМЕНТ НАСТРОЙКИ показывает аналоговый путь после того, как вы полученные исходные данные в формате диагностической основы LIN путем связи с датчиками.
- Обратитесь к разделу «Связь LIN проекта Digital PAS». более подробная спецификация связи.
- РЕЖИМ НАСТРОЙКИ
- Роль SETUP MODE заключается в следующем.
- Проверьте назначенный идентификатор для каждого датчика
- Проверьте идентификатор вариантов для каждого датчика
- Обычно начальное условие такое же, как и РЕЖИМ. НОРМАЛЬНЫЙ, используйте ИНСТРУМЕНТ НАСТРОЙКИ в качестве ОСНОВНОГО ИНСТРУМЕНТА, чтобы вместо BCM MASTER TOOL.
- Поэтому BCM не подключен к BUS LIN.
- ИНСТРУМЕНТ НАСТРОЙКИ проверяет и назначает идентификатор поставщика и идентификатор функции.
- Обратитесь к разделу «Связь LIN проекта Digital PAS». более подробная спецификация связи.
- Роль SETUP MODE заключается в следующем.
- Условия измерения - столб из ПВХ (диаметр 75 мм, длина 1 м), температура нормальный
- Объекты, обнаруженные в пределах диапазона расстояний (измеряется непосредственно перед датчик) 61 см (24,0 дюйма) - 100 см (39,4 дюйма): ± 15 см (5,9 дюйма) 31 см (12,2 дюйма) - 60 см (23,6 дюйма): ± 10 см (3,9 дюйма) В пределах 30 см (11,8 дюйма): ± 10 см (3,9 дюйма)


Прямое измерение
И передача, и прием выполняются с помощью датчика (RL, RCL, RCR, RR при работе каждого датчика)
Косвенное измерение
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR выполняются по порядку) С двумя или тремя датчиками один из них отправляет передачу, а другие получить квитанцию.
Прямое и косвенное измерение сразу
С двумя или тремя датчиками один датчик выполняет передачу и прием а остальные только осуществляют прием.
- Способ обработки информации дисплея/зуммера Датчик БКМ. В случае получения информации от датчика RL/RR, BCM обрабатывает непосредственно информация каждого датчика, относящаяся к функции отображения и выход на рупор. Выход зуммера от датчика CL/CR, BCM обрабатывает центральную информацию о комбинации, отдавая приоритет обоим датчикам. В противном случае, в случае получения информации неисправные блоки индикации, BCM отправляет информацию на комбинацию приборов каждого датчика.


- Датчик с более низким приоритетом отключен: α = 0 мс
- Датчик с более низким приоритетом – это 1-й уровень предупреждения. : α < 340 мс
- Датчик с более низким приоритетом является предупреждением 2-го уровня. : α < 170 мс
- Датчик с более низким приоритетом – это 1-й уровень предупреждения. : β = 1700 мс
- Датчик с более низким приоритетом является предупреждением 2-го уровня. : β = 1700 мс
- Датчик с более низким приоритетом - 3-й уровень предупреждения. : β = 700 мс
- Первая зона предупреждения (61см~100см)

- Вторая зона предупреждения (31 см ~ 60 см)

- Третья зона предупреждения (менее 30 см)

- Период сигнала неисправности
- С видимым дисплеем


- С видимым дисплеем
- Он показывает только положение обнаружения препятствия.
- При тревоге третьего уровня индикатор мигает с интервалами секунды.
- При отображении нормального уровня тревоги индикатор RCR/RCL горит. объединены по приоритету.
Случай ошибки LIN BUS отключен
| РАЗДЕЛ | Условие подтверждения ошибки | Условие подавления ошибок |
| Начальная рутина | Обнаружение LIN BUS OFF однократно | Ошибка не подавляется в исходном режиме. |
| Обычная рутина | BUS LIN OFF определяется определенное количество раз подряд | Неисправность сбрасывается, когда BCM или LIN Master обнаруживает, что шина LIN включена четыре раза. раз подряд в обычном режиме |
※ Заметил :
- При подсчете ошибок выходное сообщение или сигнал должны быть передано как последнее допустимое значение.
- Ошибка в начальном режиме, зуммер неисправности (BCM) работает с дисплеем по умолчанию (приборная панель).
- Ошибка в обычном режиме, неисправность отображается только на группе приборов без зуммера.
Ошибка датчика (сообщение LIN: 0x08)
| РАЗДЕЛ | Условие подтверждения ошибки | Условие подавления ошибок |
| Начальная рутина | Однократное обнаружение сообщения о неисправности датчика | Ошибка не подавляется в исходном режиме. |
| Обычная рутина | Обнаружение сообщения о неисправности датчика четыре раза подряд | Неисправность сбрасывается, когда BCM или LIN Master обнаруживает, что шина LIN включена четыре раза. раз подряд в обычном режиме |
※ На дисплее неисправности индикатор RCR/RCL отображается отдельно. ※ Заметил :
- При подсчете ошибок выходное сообщение или сигнал должны быть передано как последнее допустимое значение.
- Ошибка в начальном режиме, зуммер неисправности (BCM) работает с дисплеем по умолчанию (приборная панель).
- Ошибка в обычном режиме, неисправность отображается только на группе приборов без зуммера.
- Когда ошибка появляется в состоянии пересылки, датчики отправляют такое же состояние ошибки для косвенного условия.

Проверьте себя
Короткий тест по Хендай и-20: после ответа — пояснение и ссылка на страницу руководства.
Страница помогла?