PC415-Kommunikationskreis
Beschreibung
CAN (Controller Area Network) ist eine serielle Kommunikationsleitung für Echtzeitanwendungen. Es handelt sich um einen fahrzeuginternen Multiplex-Kommunikationsbus mit hoher Datenübertragungsrate und ausgezeichneter Fehlererkennung. In einem Fahrzeug sind viele Steuergeräte verbaut, und jedes Steuergerät tauscht im Betrieb Informationen mit anderen Steuergeräten aus und ist mit ihnen verknüpft (nicht unabhängig). Bei der CAN-Kommunikation sind die Steuergeräte über 2 Kommunikationsleitungen (CAN-H-Leitung, CAN-L-Leitung) verbunden, die eine hohe Informationsübertragungsrate bei geringem Leitungsaufwand ermöglichen.
Jedes Steuergerät sendet und empfängt Daten, liest jedoch nur die benötigten Daten gezielt aus.
DTC-Logik
DTC-ERKENNUNGSLOGIK
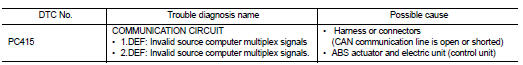
Diagnoseablauf
Weiter zu LAN-17, „Ablaufplan Fehlerdiagnose“.