U1000 CAN-Kommunikationskreis
Beschreibung
CAN (Controller Area Network) ist eine serielle Kommunikationsleitung für Echtzeitanwendungen. Es handelt sich um einen fahrzeuginternen Multiplex-Kommunikationsbus mit hoher Datenübertragungsgeschwindigkeit und hervorragender Fähigkeit zur Fehlererkennung.
In einem Fahrzeug sind viele elektronische Steuergeräte verbaut, die während des Betriebs Informationen austauschen und miteinander verknüpft sind (nicht unabhängig). Bei der CAN-Kommunikation sind die Steuergeräte über 2 Kommunikationsleitungen (CAN-H und CAN-L) verbunden, was eine hohe Informationsübertragungsrate bei geringerem Verkabelungsaufwand ermöglicht. Jedes Steuergerät sendet/empfängt Daten, liest jedoch selektiv nur die benötigten Daten aus.
DTC-Logik
DTC-ERKENNUNGSLOGIK
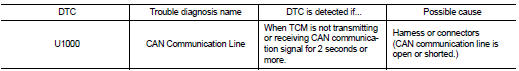
DTC-BESTÄTIGUNGSVERFAHREN
HINWEIS:
Wurde das „DTC-BESTÄTIGUNGSVERFAHREN“ zuvor durchgeführt, Zündschalter stets AUS schalten und mindestens 10 Sekunden warten, bevor der nächste Test durchgeführt wird.
Nach der Reparatur folgendes Verfahren durchführen, um zu bestätigen, dass die Störung behoben ist.
1.DTC-ERKENNUNG PRÜFEN Mit CONSULT-III
1. Zündschalter EIN schalten. 2. Motor starten und mindestens 6 Sekunden warten.
3. In „TRANSMISSION“ die Option „Selbstdiagnoseergebnisse“ wählen.
 Mit GST
Verfahren „Mit CONSULT-III“ befolgen.
Wird „U1000“ erkannt? JA >> Weiter zu TM-195, „Diagnoseablauf“.
NEIN >> Sporadischen Fehler prüfen. Siehe GI-42, "Sporadischer Fehler".
Diagnoseablauf
Weiter zu LAN-17, „Ablaufplan zur Fehlerdiagnose“