System
SYSTEMSCHALTBILD

Eingangssignal des AV-Steuergeräts (AV-Kommunikation)
| Sendeeinheit | Signalname |
|---|---|
| Kombiinstrument | Signal des Lenkradschalters |
Eingangssignal des AV-Steuergeräts (CAN-Kommunikation)
| Sendeeinheit | Signalname |
|---|---|
| BCM | Signal des Türschalterzustands |
| Kombiinstrument |
|
| ECM | Motordrehzahlsignal |
| IPDM E/R | Signal der Batteriespannung |
AUDIOSYSTEM
Das Audiosystem besteht aus folgenden Komponenten:
AV-Steuergerät
Bose-Lautsprecherverstärker
Armaturenbrett-Hochtöner
Mittellautsprecher
Vordere Hochtöner
Vordertür-Lautsprecher
Hintertür-Lautsprecher
Subwoofer
Vordere Zusatzeingangsbuchsen
Vordere AUX-Eingangsbuchsen (AV-Steuergerät)
Mikrofon
Lenkradschalter
Kombiinstrument
Kombischalter (Wickelfeder)
Zubehörrelais-2
Antennenbasis (AM/FM-Antenne, Antennenverstärker und Satellitenantenne)
Bei eingeschaltetem Audiosystem:
AM/FM-Signale, die von der AM/FM-Antenne empfangen werden, werden vom Antennenverstärker verstärkt und an das AV-Steuergerät gesendet. Das AV-Steuergerät sendet dann Audiosignale an den Bose-Lautsprecherverstärker. Der Bose-Lautsprecherverstärker sendet die Audiosignale anschließend an die Hochtöner, Lautsprecher und den Subwoofer.
Satellitensignale, die von der Satellitenantenne empfangen werden, werden an das AV-Steuergerät gesendet. Das AV-Steuergerät sendet dann Audiosignale an den Bose-Lautsprecherverstärker. Der Bose-Lautsprecherverstärker sendet die Audiosignale anschließend an die Hochtöner, Lautsprecher und den Subwoofer.
Hinweise zur Bedienung des Audiosystems finden Sie in der Betriebsanleitung.
NAVIGATIONSSYSTEM
Beschreibung
Das Navigationssystem kann über das Bedienfeld des AV-Steuergeräts und das Display (Touchscreen) des AV-Steuergeräts bedient werden.
Führungstöne während der Bedienung des Navigationssystems werden vom AV-Steuergerät an die vorderen Hochtöner ausgegeben.
Das AV-Steuergerät berechnet die Fahrzeugposition des Nissan Murano anhand der Signale des Gyrosensors (Winkelgeschwindigkeitssensor), des Fahrzeugsensors und der GPS-Satelliten sowie der Kartendaten der Karten-SD-Karte. Die Fahrzeugposition des Nissan Murano wird auf dem AV-Steuergerät angezeigt.
POSITIONSERFASSUNGSPRINZIP
Das Navigationssystem berechnet die aktuelle Fahrzeugposition regelmäßig anhand der folgenden drei Signale:
Vom Fahrzeuggeschwindigkeitssensor ermittelte Fahrstrecke des Fahrzeugs
Lenkwinkel des Nissan Murano, ermittelt durch den Gyrosensor (Winkelgeschwindigkeitssensor)
Vom GPS-Antenne ermittelte Fahrtrichtung des Fahrzeugs (GPS-Informationen)
Die aktuelle Fahrzeugposition wird anschließend ermittelt, indem die berechnete Fahrzeugposition mit den von der Karten-SD-Karte gelesenen Kartendaten verglichen wird (Map-Matching), und auf dem Display als Fahrzeugmarkierung des Nissan Murano angezeigt. Genauere Daten werden ermittelt und verwendet, indem die per GPS ermittelten Positionsdaten mit dem Ergebnis des Map-Matchings verglichen werden.
Die aktuelle Fahrzeugposition wird berechnet, indem die vom letzten Berechnungspunkt zurückgelegte Strecke des Fahrzeugs und seine Richtung erfasst werden.
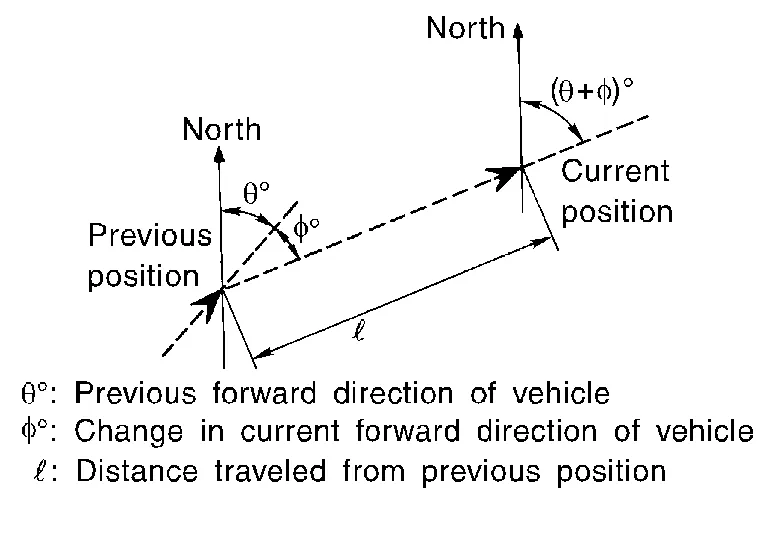
Fahrstrecke
Die Berechnung der Fahrstrecke basiert auf dem Eingangssignal des Fahrzeuggeschwindigkeitssensors. Daher kann die Berechnung mit zunehmendem Reifenverschleiß ungenau werden. Um dies zu verhindern, ist eine automatische Wegstreckenkorrektur implementiert.
Fahrtrichtung
Die Änderung der Fahrtrichtung des Nissan Murano wird durch einen Gyrosensor (Winkelgeschwindigkeitssensor) und eine GPS-Antenne (GPS-Informationen) berechnet. Beide Verfahren haben Vor- und Nachteile.
Typ Vorteil Nachteil Gyroskop
(Winkelgeschwindigkeitssensor)Der Lenkwinkel des Nissan Murano kann recht genau erfasst werden. Richtungsfehler können sich aufsummieren, wenn der Nissan Murano über lange Strecken ohne Halt gefahren wird. GPS-Antenne
(GPS-Informationen)Die Fahrtrichtung des Nissan Murano (Norden/Süden/Osten/Westen) kann erfasst werden. Die korrekte Richtung kann nicht erfasst werden, wenn die Geschwindigkeit des Nissan Murano gering ist. Eine genauere Fahrtrichtung wird erkannt, da den Signalen dieser beiden Geräte je nach Situation unterschiedliche Prioritäten zugewiesen werden.
MAP-MATCHING
Map-Matching vergleicht eine aktuelle Position, die nach dem Verfahren im Abschnitt „Positionserfassungsprinzip“ ermittelt wurde, mit Straßenkartendaten der Karten-SD-Karte.

Die Fahrzeugposition wird unter folgenden Umständen möglicherweise nicht korrigiert, auch nicht nach einer bestimmten Fahrstrecke, wenn GPS-Informationen nur schwer zu empfangen sind. In diesem Fall muss die Fahrzeugmarkierung des Nissan Murano auf dem Display manuell korrigiert werden:
Beim Map-Matching werden alternative Routen zum Ziel angezeigt und priorisiert, nachdem die Straße, auf der sich der Nissan Murano gerade befindet, bestimmt und die Fahrzeugmarkierung neu positioniert wurde.
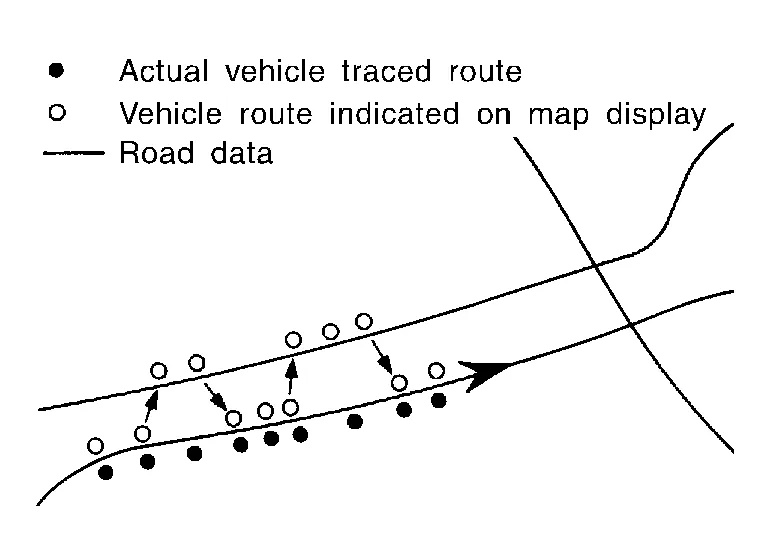
Alternative Routen werden in unterschiedlicher Prioritätsreihenfolge angezeigt. Bei Abstands- und/oder Richtungsfehlern kann die falsche Straße vermieden werden.
Routen haben dieselbe Priorität, wenn zwei Straßen parallel verlaufen. Daher kann die Fahrzeugmarkierung des Nissan Murano je nach Lenkbewegung und Straßenverlauf abwechselnd auf einer der beiden Straßen erscheinen.
Das Map-Matching funktioniert nicht korrekt, wenn eine Straße, auf der der Nissan Murano fährt, neu ist und nicht auf der Karten-SD-Karte erfasst ist, oder wenn das in den Kartendaten gespeicherte Straßenbild aufgrund von Baumaßnahmen vom tatsächlichen Straßenbild abweicht.
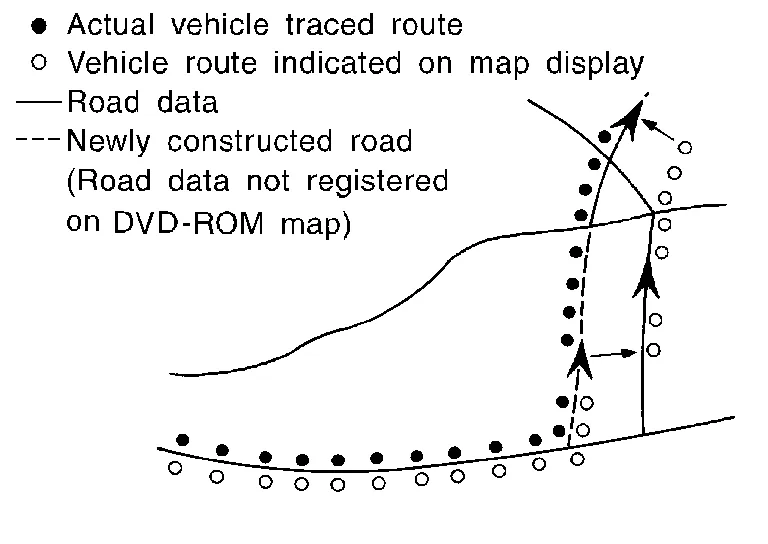
Die Map-Matching-Funktion kann beim Fahren auf einer nicht in der Karte enthaltenen Straße eine andere Straße finden und die Fahrzeugmarkierung des Nissan Murano dorthin setzen. Wird die richtige Straße erkannt, kann die Fahrzeugmarkierung dann zu dieser wechseln.
Der Wirkungsbereich für den Vergleich der Fahrzeugposition und Fahrtrichtung des Nissan Murano, die anhand von Strecke und Richtung berechnet werden, mit den von der Karten-SD-Karte gelesenen Straßendaten ist begrenzt. Daher ist eine Korrektur durch Map-Matching nicht möglich, wenn zwischen der aktuellen Position des Nissan Murano und der Position auf der Karte eine zu große Abweichung besteht.
GPS (Global Positioning System)
GPS (Global Positioning System) wurde vom US-Verteidigungsministerium entwickelt und wird von diesem kontrolliert. Das System nutzt GPS-Satelliten (NAVSTAR), die Funkwellen aussenden, während sie in einer Höhe von etwa 21.000 km (13.049 Meilen) die Erde umkreisen.
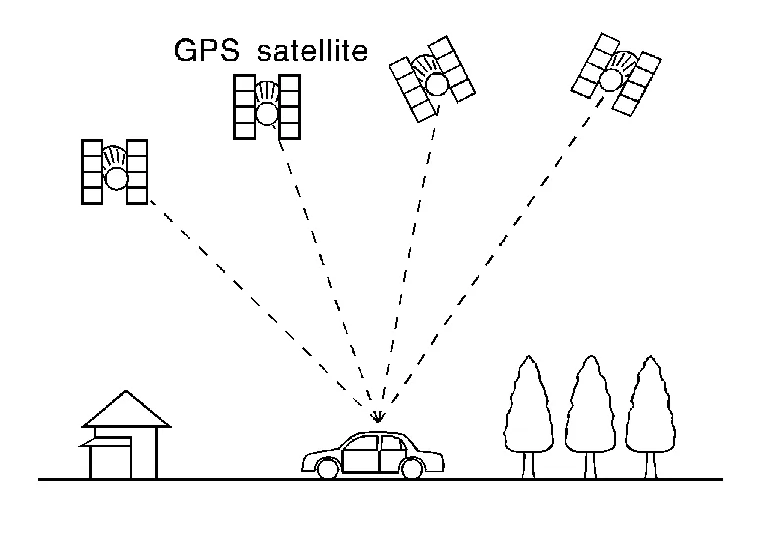
Der Empfänger berechnet die Fahrposition dreidimensional (Breitengrad/Längengrad/Höhe) anhand der Laufzeitverzögerung der Funkwellen, die vier oder mehr GPS-Satelliten aussenden (dreidimensionale Positionsbestimmung). Empfängt der GPS-Empfänger nur drei Funkwellen, berechnet er die Fahrposition zweidimensional (Breitengrad/Längengrad) unter Verwendung der zuletzt bekannten Höhendaten (zweidimensionale Positionsbestimmung). Während der Nissan Murano steht, erfolgt keine GPS-Positionskorrektur.
Die Genauigkeit des GPS verschlechtert sich unter folgenden Bedingungen:
Bei der zweidimensionalen Positionsbestimmung verschlechtert sich die GPS-Genauigkeit, wenn sich die Höhe der Fahrzeugposition ändert.
Die Position der GPS-Satelliten beeinflusst die Genauigkeit der GPS-Erkennung. Die Positionserkennung wird unter Umständen nicht präzise durchgeführt.
Die Positionserkennung erfolgt nicht, wenn der GPS-Empfänger keine Funkwellen von GPS-Satelliten empfängt (z. B. in einem Tunnel, beim Parken in einem Gebäude oder unter einer Hochstraße). Der GPS-Empfänger empfängt unter Umständen keine Funkwellen von GPS-Satelliten, wenn sich ein Gegenstand auf der GPS-Antenne befindet.
FREISPRECHANLAGE
Systemfunktion
Das Bluetooth®-Telefonsystem ermöglicht Benutzern mit einem Bluetooth®-Mobiltelefon eine drahtlose Verbindung zwischen dem Mobiltelefon und dem AV-Steuergerät. Freisprechtelefonate können geführt und empfangen werden. Manche Bluetooth®-Mobiltelefone werden vom AV-Steuergerät möglicherweise nicht erkannt. Wird ein Mobiltelefon oder das AV-Steuergerät ersetzt, muss das Telefon mit dem AV-Steuergerät gekoppelt werden. Je nach Mobiltelefon kann das Koppelverfahren unterschiedlich sein. Siehe Bedienungsanleitung des Mobiltelefons.
Hinweise zur Bedienung des Bluetooth®-Telefonsystems finden Sie in der Betriebsanleitung.
AV-Steuergerät
Wenn der Zündschalter auf EIN gestellt wird, schaltet sich das AV-Steuergerät ein. Während des Einschaltens wird das AV-Steuergerät initialisiert und führt verschiedene Selbsttests durch. Die Initialisierung kann bis zu 20 Sekunden dauern.
Lenkradschalter
Wenn Tasten an den Lenkradschaltern gedrückt werden, ändert sich der Widerstand in den Schaltkreisen der Lenkradschalter, abhängig von der gedrückten Taste.
Mit den Lenkradschaltern können folgende Funktionen ausgeführt werden:
Selbstdiagnose des Bluetooth®-Telefonsystems starten
Sprachererkennungssitzung starten
Telefonanrufe annehmen und beenden
Lautstärke von Anrufen einstellen
Memos aufnehmen
Mikrofon
Das Mikrofon befindet sich im Dachhimmel in der Kartenleuchteneinheit. Das Mikrofon sendet ein Signal an das AV-Steuergerät.
SATELLITENRADIOFUNKTION
Das Satellitenradio ist in das AV-Steuergerät integriert.
Tonsignal (Satellitenradio) wird von der Satellitenantenne empfangen und an das AV-Steuergerät übertragen. Das AV-Steuergerät sendet dann Audiosignale an den Bose-Lautsprecherverstärker. Der Bose-Lautsprecherverstärker sendet die Audiosignale anschließend an die Hochtöner, Lautsprecher und den Subwoofer.
FUNKTION DER VORDEREN ZUSATZEINGANGSBUCHSEN
Ton- und Datensignale werden von den USB-Schnittstellen an das Steuergerät der vorderen AUX-Eingangsbuchse und dann an das AV-Steuergerät übertragen. Das AV-Steuergerät sendet dann Audiosignale an den Bose-Lautsprecherverstärker. Der Bose-Lautsprecherverstärker sendet die Audiosignale anschließend an die Hochtöner, Lautsprecher und den Subwoofer.
Tonsignale werden von der AUX-Buchse an das AV-Steuergerät übertragen. Das AV-Steuergerät sendet dann Audiosignale an den Bose-Lautsprecherverstärker. Der Bose-Lautsprecherverstärker sendet die Audiosignale anschließend an die Hochtöner, Lautsprecher und den Subwoofer.
GESCHWINDIGKEITSABHÄNGIGE LAUTSTÄRKEREGELUNG
Die Lautstärke dieses Systems wird automatisch proportional zur Fahrzeuggeschwindigkeit erhöht und verringert.
Die Regelstufe kann vom Kunden ausgewählt werden.