Systembeschreibung
SYSTEMBESCHREIBUNG
KURZBESCHREIBUNG
(a) Das Controller Area Network (CAN) ist ein serielles Datenkommunikationssystem für Echtzeitanwendungen. Es ist ein fahrzeuginternes Multiplex-Kommunikationssystem mit hoher Übertragungsgeschwindigkeit und der Fähigkeit, Fehlfunktionen zu erkennen.
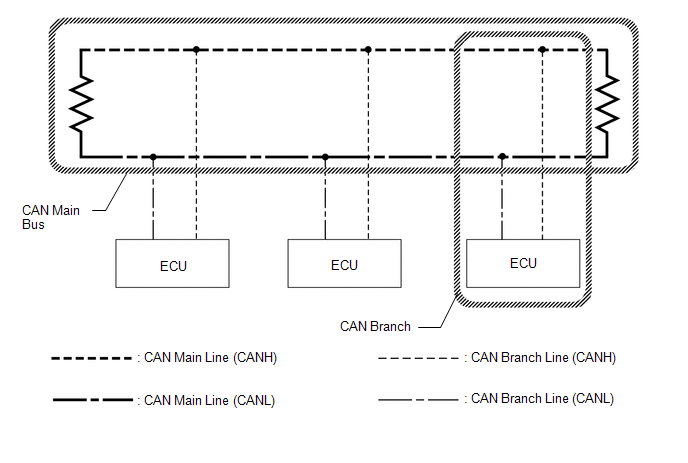
(b) Die Busleitungen CANH und CANL werden als Paar verwendet. Die CAN-Kommunikation erfolgt über eine Spannungsdifferenz. (An das Leitungspaar wird eine Grundspannung angelegt, und bei der Kommunikation entsteht eine Spannungsdifferenz.)
(c) Viele Steuergeräte oder Sensoren im Fahrzeug arbeiten zusammen, indem sie Informationen austauschen und miteinander kommunizieren.
(d) In einer CAN-Bus-Hauptleitung werden 2 Widerstände verwendet, die für die Kommunikation notwendig sind.
BEGRIFFSDEFINITIONEN
(a) Zentralbus
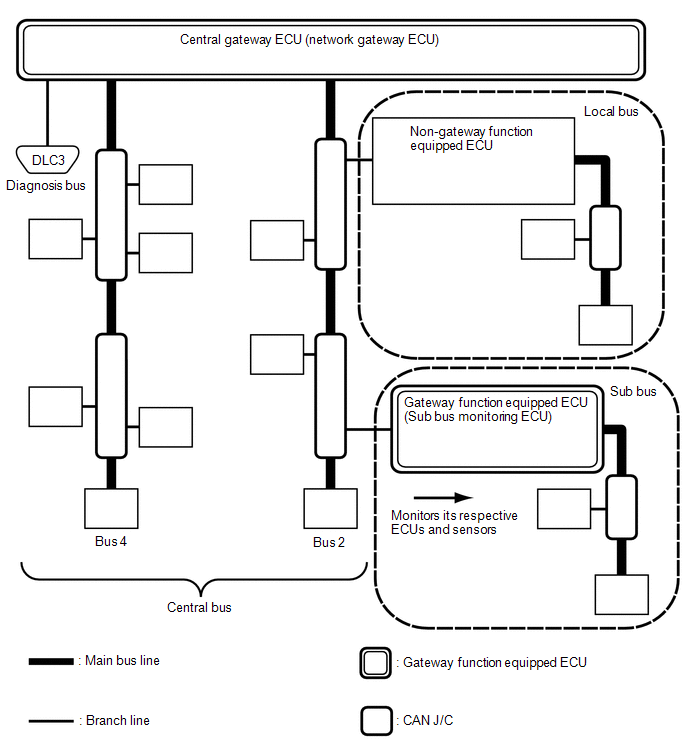
(1) Der Zentralbus ist die Bezeichnung für alle Busse, die direkt mit dem zentralen Gateway-Steuergerät (Netzwerk-Gateway-Steuergerät) verbunden sind.
HINWEIS:
Ein Bus wird auf dem Bildschirm „Kommunikationsbus-Check“ des GTS als Bus angezeigt.
(b) Subbus
(1) Ein Subbus ist ein Bus, an dem ein Steuergerät mit Gateway-Funktion angeschlossen ist, um mit dem Zentralbus und anderen Subbussen zu kommunizieren.
HINWEIS:
- Ein Subbus wird auf dem Bildschirm „Kommunikationsbus-Check“ des GTS als Subbus angezeigt.
- Wird auf dem Bildschirm „Kommunikationsbus-Check“ der Subbus ausgewählt, können zusätzlich zu den Steuergeräten und Sensoren, die an Subbusse im CAN-Netzwerk angeschlossen sind, auch Steuergeräte und Sensoren angezeigt werden, die an Nicht-CAN-Netzwerke wie LIN angeschlossen sind.
(c) Lokalbus
(1) Ein Lokalbus ist ein Bus, der nicht mit anderen Bussen kommunizieren kann. Steuergeräte und Sensoren an einem Lokalbus können nur mit anderen Steuergeräten und Sensoren desselben Busses kommunizieren.
HINWEIS:
Steuergerät ohne Gateway-Funktion ist die Sammelbezeichnung für Steuergeräte, die nicht mit dem zentralen Gateway-Steuergerät (Netzwerk-Gateway-Steuergerät) mit Gateway-Funktion verbunden sind.
(d) CAN-Verteiler (CAN J/C)
(1) Ein CAN-Verbinder (Junction Connector) ist ein Verbinder, der Abzweigleitungen mit einem Hauptbus verbindet.
(e) Hauptbus
(1) Eine Hauptbusleitung ist der Kabelbaum, der zwischen den 2 Abschlusswiderständen eines Busses verläuft.
(f) Abzweigleitung
(1) Eine Abzweigleitung ist ein Kabelbaum, der ein Steuergerät oder einen Sensor mit einer Hauptbusleitung verbindet.
(g) Abschlusswiderstände
(1) Abschlusswiderstände, die ein stabiles Signal im CAN-Bus gewährleisten, sind eingebaut. Am jeweiligen Ende des Busses werden 2 Widerstände mit je 120 Ω benötigt.