Beim Austausch der Windschutzscheibe eines Fahrzeugs mit Frontkamera unbedingt ein Original-Toyota-Teil verwenden. Wird ein Nicht-Toyota-Originalteil verwendet, kann die Frontkamera aufgrund eines fehlenden Halters möglicherweise nicht eingebaut werden. Außerdem können das dynamische Radar-Tempomat-System, das Frontkamerasystem, das Spurhalte-Warnsystem oder das Pre-Collision-System aufgrund unterschiedlicher Lichtdurchlässigkeit oder einer abweichenden schwarzen Keramikumrandung möglicherweise nicht ordnungsgemäß funktionieren.
HINWEIS:
Zweck des Lernvorgangs der optischen Achse der Vorwärtserkennungskamera
Wenn sich die Einbauposition oder Ausrichtung der Frontkamera ändert, weil sie durch eine neue ersetzt wurde oder weil die Windschutzscheiben-Baugruppe ersetzt oder aus- und wieder eingebaut wurde, ist der Lernvorgang der optischen Achse der Frontkamera durchzuführen, damit die Frontkamera die Fahrtrichtung des Fahrzeugs und seine horizontale Achse erlernt und jedes Fahrassistenzsystem korrekt funktioniert.
Eigenschaften der Vorwärtserkennungskamera
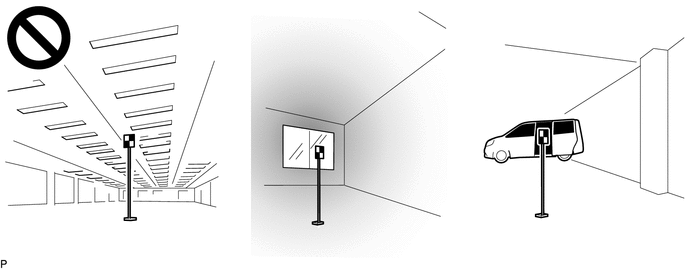
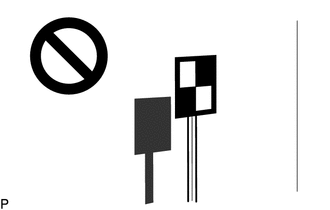
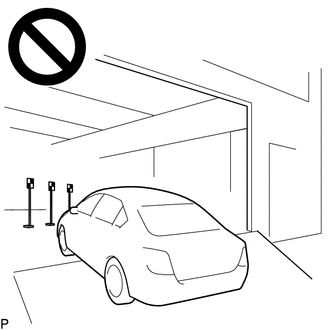
Da die Frontkamera Ziele durch Bildverarbeitung auf Grundlage von Kontrastunterschieden erkennt, kann es beim Lernen der optischen Achse der Frontkamera zu Fehlerkennungen kommen, wenn sich Deckenleuchten, Fenster, reflektierende Objekte oder Objekte mit hohem Kontrast hinter dem Ziel befinden. Der Kontrast zwischen den Hintergrundobjekten kann dann als hoch erkannt und fälschlicherweise als Ziel interpretiert werden.
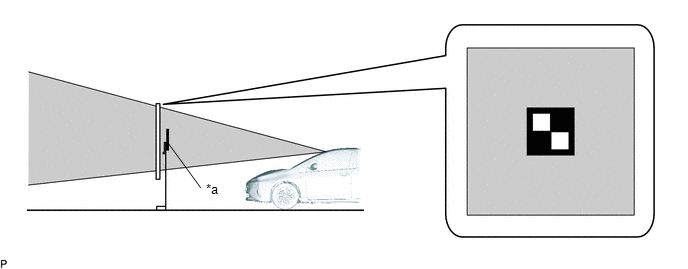
Indem Objekte hinter dem Ziel abgedeckt werden, die als Ziel fehlerkannt werden könnten, kann die Frontkamera das Ziel leichter erkennen und das Lernen der optischen Achse der Frontkamera erfolgreich abschließen.
*a
Ziel
-
-
Zielerkennungsbereich
-
-
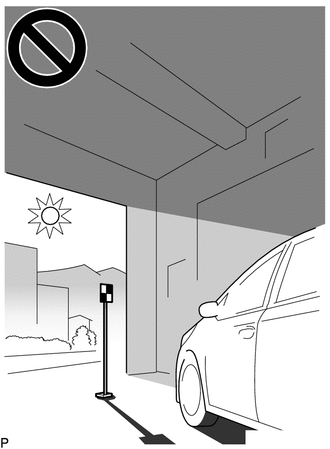
Das Lernen der optischen Achse der Frontkamera kann fehlschlagen, wenn es unter einer der folgenden Bedingungen durchgeführt wird.
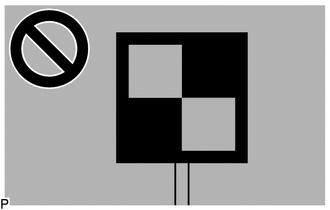
Licht von hinten auf das Ziel (Gegenlicht)
Wenn das Ziel von hinten beleuchtet wird, erscheint es für die Kamera dunkel. Dadurch sinkt der Kontrast zwischen den schwarzen und weißen Teilen des Ziels, und das Ziel wird möglicherweise nicht erkannt.
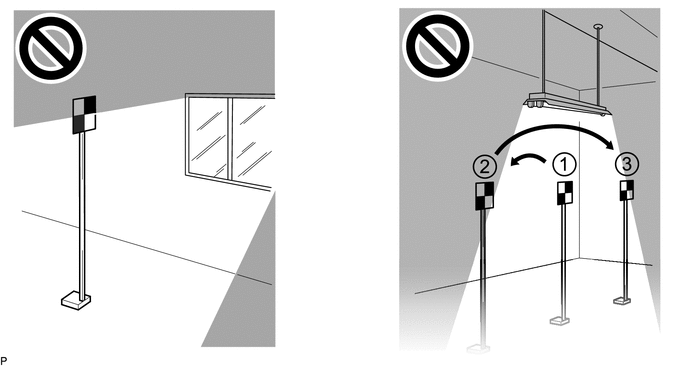
Ziel wird teilweise durch Licht von Fenstern beleuchtet
Wenn die Oberfläche des Ziels ungleichmäßig beleuchtet ist, sinkt der Kontrast zwischen den schwarzen und weißen Teilen des Ziels, und das Ziel wird möglicherweise nicht erkannt.
Gesamtes Ziel nicht beleuchtet
Wenn das Ziel in einem dunklen Bereich platziert wird, sinkt der Kontrast zwischen Ziel und Hintergrund, und das Ziel wird möglicherweise nicht erkannt.
Schatten des Ziels fällt auf eine Wand
Sicherstellen, dass der Schatten des Ziels auf eine Wand fällt, da dies einen Zielerkennungsfehler verursachen kann.
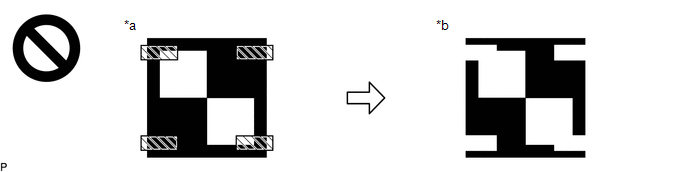
Reflektierendes Objekt auf der Zieloberfläche
Wenn ein Objekt, wie etwa transparentes Klebeband, auf der Zieloberfläche angebracht ist oder das Ziel laminiert ist, reflektiert die Zieloberfläche das Licht. Da das reflektierte Licht für die Kamera weiß erscheint, wird das Ziel möglicherweise nicht erkannt.
*a
Tatsächliches Ziel
*b
Ziel, wie es von der Frontkamera gesehen wird
Reflektierendes Objekt oder reflektierende Oberfläche
-
-
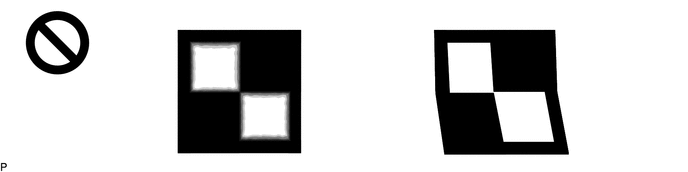
Grenze zwischen schwarzen und weißen Teilen des Ziels ist unscharf oder verzerrt
Wenn die Grenzen zwischen den schwarzen und weißen Teilen des Ziels für die Kamera unscharf erscheinen, ist der erkannte Kontrast gering, und das Ziel wird möglicherweise nicht erkannt.
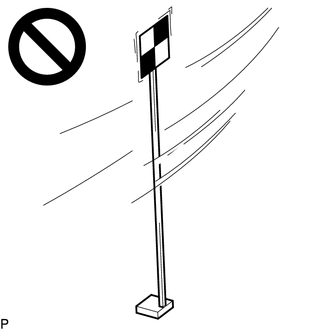
Ziel bewegt sich
Wenn sich das Ziel bewegt, z. B. durch Wind, wird es möglicherweise nicht erkannt.
Zielscheibe und Fahrzeug sind nicht waagerecht.
Wenn das Ziel und das Fahrzeug beim Lernen nicht waagerecht ausgerichtet sind, kann eine falsche Fahrzeuglängsmitte gelernt werden oder die Frontkamera kann das Ziel nicht erfassen.
Erkennungsmethode
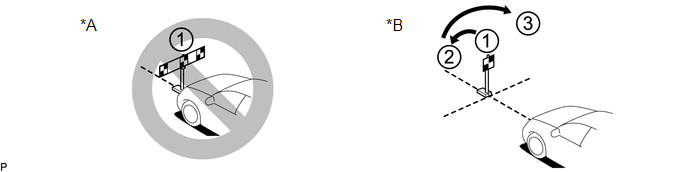
Die optische Achsen-Lernfunktion der Frontkamera kann mit der sequenziellen Erkennung durchgeführt werden.
*A
für einmalige Erkennung
*B
für sequenzielle Erkennung
Erkennungsmethode
Zielposition
Anzahl der durchgeführten Zielerkennungen
Einmalige Erkennung
1 (vor der vorderen Stoßstange)
1
Sequenzielle Erkennung
3 (3 m (9,84 ft.) von der vorderen Erkennungskamera entfernt)
3
Die einmalige Erkennung ist ein Verfahren zum Lernen der optischen Achse, bei dem 3 Ziele gleichzeitig an 1 Position direkt vor der vorderen Stoßstange erkannt werden.
Die sequentielle Erkennung ist ein Verfahren zum Lernen der optischen Achse, bei dem 1 Ziel nacheinander an 3 Positionen erkannt wird, die 3 m (9,84 ft.) von der vorderen Erkennungskamera entfernt sind.