Descripción y funcionamiento
Descripción
Sistema AVN
El sistema AVN simplifica el manejo del sistema y, al unificar las pantallas de información del vehículo y de información del usuario, mejora la búsqueda de información y la experiencia de uso.
El sistema está compuesto básicamente por un teclado para el manejo de funciones combinadas, un monitor LCD, una unidad principal con manos libres Bluetooth, reconocimiento de voz y navegación, un amplificador de música y la unidad multimedia que se conecta con otros dispositivos externos.
Simplificación de la interfaz de usuario: la información multimedia y la del vehículo se muestran en el monitor.
Componentes electrónicos en red: transmisión eficiente de información mediante comunicación CAN.
Tecnologías actualizadas integradas:
Reconocimiento de voz: esta función reconoce los comandos de voz del usuario para manejar el sistema. El usuario puede dar comandos de voz para operar el sistema de audio, el teléfono Bluetooth y la navegación.
Manos libres Bluetooth: cumple con los estándares internacionales de comunicación inalámbrica y utiliza la tecnología Bluetooth adoptada en la mayoría de los teléfonos móviles actuales. Una vez conectado, el conductor se conecta automáticamente cada vez que sube al vehículo.
Conectividad USB: los dispositivos externos de reproducción de música, como una memoria USB o un MP3, pueden conectarse y reproducirse a través de los altavoces del vehículo.
Diagrama de bloques del sistema
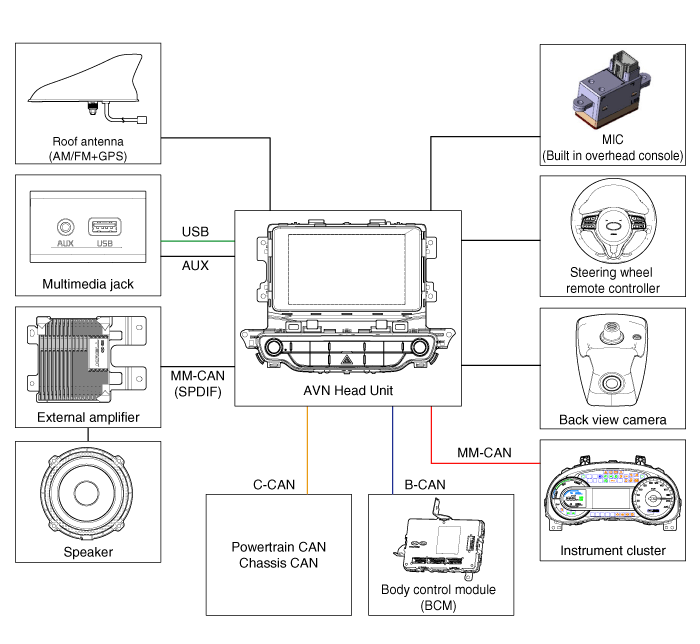
B-CAN: red de área de control de la carrocería (Body Controller Area Network)
MM-CAN: red de área de control multimedia (Multi-Media Controller Area Network)
Limitaciones del sistema de navegación
Estado de recepción de la señal GPS
Como la frecuencia de los satélites GPS se recibe y transmite en línea recta, la recepción puede no funcionar si hay un objeto colocado sobre o cerca de la antena GPS, o al circular en los siguientes entornos:
Túneles
Estacionamientos subterráneos
Debajo de un paso elevado
Carreteras dentro de zonas boscosas
Zonas cercanas a edificios de gran altura
Carreteras dentro de cañones
Visualización de la posición del vehículo
Si se producen errores de trayectoria múltiple debido a reflexiones en edificios o causas similares, la marca de posición actual en la navegación puede diferir de la posición real del vehículo.
La posición del vehículo en la navegación puede ser diferente de la posición real si el vehículo se encuentra en las siguientes ubicaciones o condiciones de conducción. En este caso, conduzca durante un breve periodo de tiempo para que la ubicación del vehículo se corrija automáticamente según la correspondencia de mapas o la información GPS. (En ciertos casos puede tardar varios minutos.)
Al circular por una carretera en forma de Y muy cerrada, la posición actual puede mostrarse en sentido contrario.
Si el vehículo se carga en un transportador de vehículos, la marca de posición actual puede quedarse detenida en la última posición antes de la carga.
Al circular por una carretera en espiral.
Al circular por regiones montañosas con curvas cerradas o frenadas bruscas.
Al entrar en una carretera tras salir de un estacionamiento subterráneo, un estacionamiento en edificio o una plataforma giratoria con múltiples rotaciones.
Cuando los neumáticos se han sustituido recientemente (especialmente al usar neumáticos de repuesto o sin tacos).
Si se desconecta el terminal de la batería.
Al circular por calles de la ciudad, la posición actual puede mostrarse en el lado opuesto o en una posición fuera de la carretera.
Al cambiar el nivel de zoom desde el zoom de acercamiento máximo a otro nivel, la marca de posición actual puede mostrarse en una carretera diferente.
Al circular con tráfico denso, con paradas o cruces frecuentes.
Al circular en condiciones resbaladizas, como arena profunda, nieve, etc.
Al circular con cadenas antideslizantes instaladas.
Al usar un neumático con una especificación de medida incorrecta.
Cuando la presión de los cuatro neumáticos es diferente entre sí.
Cuando el neumático de sustitución está desgastado o usado (especialmente un neumático sin tacos que ha superado la segunda temporada, etc.).
Al circular cerca de edificios de gran altura.
Si se ha instalado una baca en el techo.
Al circular a alta velocidad o después de haber calculado una ruta de larga distancia.
Guía de ruta
Es posible que no se proporcione una guía de ruta adecuada debido a las condiciones de búsqueda o a la posición de conducción.
Puede que se indique seguir recto mientras se circula por una carretera recta.
Es posible que no se proporcione guía después de girar en una intersección.
Es posible que no se proporcione una guía adecuada en ciertas intersecciones.
Puede aparecer una indicación de guía que señale la entrada a una zona prohibida (zona de acceso prohibido, carretera en obras, etc.).
Puede indicarse una ubicación cercana al destino real si no existen carreteras hacia el destino real o si son demasiado estrechas.
Puede darse una guía de voz incorrecta si el vehículo se desvía de la ruta designada (por ejemplo, si gira en una intersección donde la navegación indicaba seguir recto).
Es posible que no se proporcione guía de ruta si faltan datos del mapa o si son incorrectos.
Recálculo de la ruta
Después de realizar el recálculo de la ruta pueden producirse los siguientes fenómenos.
Puede darse una guía desde una posición diferente de la actual si el vehículo estaba girando en una intersección.
El recálculo de la ruta puede tardar más al conducir a alta velocidad.
Puede aparecer una indicación de guía de ruta para dar la vuelta en una zona donde está prohibido girar en U.
En algunos casos, la guía de ruta puede indicar al conductor que entre en una zona prohibida (zona de entrada prohibida, carretera en obras, etc.).
Puede indicarse una ubicación cercana al destino real si no existen carreteras hacia el destino real o si son demasiado estrechas.
Puede darse una guía de voz incorrecta si el vehículo se desvía de la ruta designada (p. ej., si gira en un cruce donde la navegación indicaba seguir recto).