La función de monitor de ángulo muerto
La función de monitor de ángulo muerto utiliza sensores de radar para detectar vehículos que circulan por un carril adyacente, en la zona que no se refleja en el espejo retrovisor exterior (el ángulo muerto), y avisa al conductor de la presencia de dichos vehículos mediante el indicador del espejo retrovisor exterior.
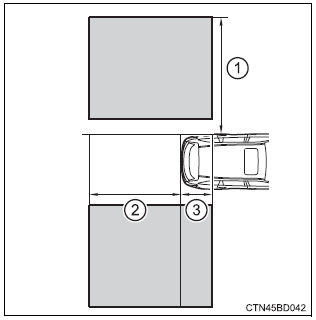
Zonas de detección de la función de monitor de ángulo muertoA continuación se describen las áreas en las que pueden detectarse vehículos.
El alcance de la zona de detección se extiende hasta:
- aproximadamente 3,5 m (11,5 pies) desde el costado del vehículo; los primeros 0,5 m (1,6 pies) desde el costado del vehículo no están en la zona de detección
- aproximadamente 3 m (9,8 pies) desde el parachoques trasero
- aproximadamente 1 m (3,3 pies) por delante del parachoques trasero
 Advertencia
Precauciones sobre el uso del sistema
El conductor es el único responsable de una conducción segura. Conduzca siempre con seguridad, prestando atención a lo que le rodea.
La función de monitor de ángulo muerto es una función complementaria que alerta al conductor de que hay un vehículo en el ángulo muerto. No confíe excesivamente en la función de monitor de ángulo muerto. La función no puede determinar si es seguro cambiar de carril, por lo que una confianza excesiva podría provocar un accidente con resultado de muerte o lesiones graves.
Según las condiciones, el sistema puede no funcionar correctamente. Por lo tanto, es necesario que el conductor compruebe visualmente por sí mismo que la maniobra es segura.
La función de monitor de ángulo muerto está operativa cuando- El interruptor principal del BSM está en la posición de encendido
- la velocidad del vehículo es superior a aproximadamente 16 km/h.
- Un vehículo en un carril adyacente adelanta a su vehículo.
- Otro vehículo entra en el área de detección al cambiar de carril.
La función de monitor de ángulo muerto no está diseñada para detectar los siguientes tipos de vehículos y/u objetos:
- motocicletas pequeñas, bicicletas, peatones, etc.*
- Vehículos que circulan en sentido contrario
- barreras de seguridad, muros, señales, vehículos estacionados y objetos fijos similares*
- vehículos que circulan detrás en el mismo carril*
- vehículos que circulan a 2 carriles de distancia de su vehículo*
*: según las condiciones, puede producirse la detección de un vehículo y/u objeto.
Condiciones en las que la función de monitor de ángulo muerto puede no funcionar correctamente- La función de monitor de ángulo muerto puede no detectar vehículos correctamente en las siguientes condiciones:
- Durante mal tiempo, como lluvia intensa, niebla, nieve, etc.
- Cuando hay hielo o barro, etc., adherido al parachoques trasero
- Al conducir sobre una calzada mojada por la lluvia, charcos de agua, etc.
- Cuando existe una diferencia significativa de velocidad entre su vehículo y el vehículo que entra en el área de detección
- Cuando un vehículo se encuentra en el área de detección desde una posición detenida y permanece en el área de detección mientras su vehículo acelera
- Al conducir cuesta arriba o cuesta abajo en pendientes pronunciadas consecutivas, como colinas, baches de la carretera, etc.
- Cuando se acercan varios vehículos con solo una pequeña separación entre cada vehículo
- Cuando los carriles del vehículo son anchos y el vehículo del carril contiguo está demasiado lejos de su vehículo
- Cuando el vehículo que entra en el área de detección circula a aproximadamente la misma velocidad que su vehículo
- Cuando hay una diferencia de altura considerable entre su vehículo y el vehículo que entra en el área de detección
- Inmediatamente después de poner el interruptor principal del BSM en ON
- Al remolcar un remolque
- Las detecciones innecesarias de un vehículo y/u objeto por parte de la función de monitor de ángulo muerto pueden aumentar en las siguientes condiciones:
- Cuando hay solo una distancia corta entre su vehículo y una barrera de seguridad, un muro, etc.
- Cuando hay solo una corta distancia entre su vehículo y un vehículo que le sigue
- Cuando los carriles del vehículo son estrechos y un vehículo que circula dos carriles a su lado entra en el área de detección
- Cuando hay elementos, como un portabicicletas, instalados en la parte trasera del vehículo