Fonctionnement du moniteur de vision arrière
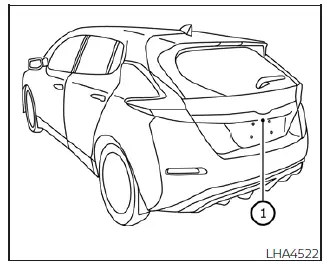
Le système RearView Monitor est programmé pour afficher automatiquement une vue grand angle en direct de la zone située directement derrière le véhicule sur l'écran de la console centrale dès que le sélecteur de vitesses est placé en position R (marche arrière). La lecture de la radio ou du flux multimédia peut continuer à être entendue en arrière-plan pendant que l'écran RearView Monitor reste actif.
Pour afficher cette image en direct sur l'écran du tableau de bord, le système RearView Monitor utilise une caméra grand angle spécifique située juste au-dessus de la moulure de la plaque d'immatriculation arrière 1.
Lorsque le groupe motopropulseur électrique (VE) principal est entièrement sous tension et que le combiné d'instrumentation affiche le témoin vert « READY » (prêt à rouler), placez le sélecteur de vitesses électronique en position R (marche arrière) pour lancer la transmission du signal vidéo du RearView Monitor.
Comment lire les lignes affichées
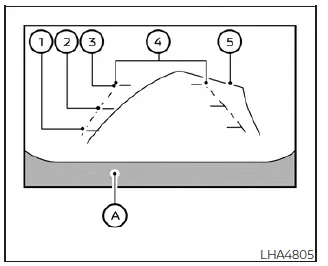
Des lignes de guidage colorées superposées, indiquant clairement la largeur d'encombrement estimée du véhicule et les distances de suivi précises par rapport aux objets situés derrière, par rapport à la ligne de carrosserie arrière A, sont affichées dynamiquement sur l'écran.
Lignes de guidage de distance
Ces tracés horizontaux indiquent la distance approximative de dégagement mesurée à partir de la surface extérieure du pare-chocs arrière de la Nissan Leaf.
- Ligne horizontale rouge 1 : env. 1,5 pied (0,5 mètre) du pare-chocs du véhicule
- Ligne horizontale jaune 2 : env. 3 pieds (1,0 mètre) du pare-chocs du véhicule
- Ligne horizontale verte 3 : env. 7 pieds (2,0 mètres) du pare-chocs du véhicule
Lignes de guidage de largeur du véhicule 4
Ces lignes parallèles indiquent l'encombrement extérieur approximatif du véhicule en largeur lors d'une marche arrière en ligne droite.
Veuillez noter que la largeur visuelle délimitée par les lignes de guidage de largeur est volontairement calibrée pour être légèrement plus large que la largeur réelle de la carrosserie du véhicule.
Lignes de trajectoire prévue 5
Ces lignes indiquent la trajectoire que suivra votre véhicule en marche arrière. Les lignes de trajectoire prévue apparaissent automatiquement à l'écran dès que le sélecteur de vitesses est placé en position R (marche arrière) et que le volant est tourné par rapport à la position centrale. Ces lignes se déplacent vers la gauche ou vers la droite selon l'angle de braquage du volant, et disparaissent lorsque le volant est maintenu droit, en position centrale.
Les lignes de largeur de véhicule par défaut et les marges extérieures des lignes de trajectoire prévue sont toutes deux conçues pour être plus larges que la voie et la trajectoire réelles du véhicule.
Écart entre les distances prévues et les distances réelles
Les repères graphiques superposés et leurs points de contact au sol ne servent qu'à titre de référence visuelle approximative. Les obstacles situés dans une forte montée, une descente ou les objets en saillie horizontale en hauteur se trouvent en réalité à des distances très différentes de celles projetées sur l'écran du moniteur par rapport aux grilles de guidage (voir les illustrations ci-dessous). En cas d'environnement de stationnement complexe, tournez-vous physiquement pour observer les objets par vous-même pendant la marche arrière, ou placez le sélecteur sur P (Stationnement), serrez le frein et descendez du véhicule pour vérifier la position réelle des objets derrière votre Nissan Leaf.
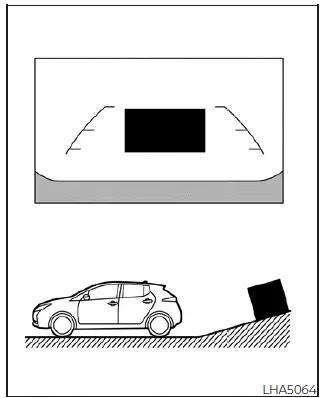
Marche arrière en montée raide
Lors d'une marche arrière en montée raide ou dans une allée en pente, les lignes de guidage de distance au sol et les lignes de guidage de largeur du véhicule sont projetées à l'écran plus près du pare-chocs que la distance réelle. Gardez toujours à l'esprit que tout objet ou obstacle situé sur la pente se trouve en réalité plus loin qu'il n'apparaît à l'écran du moniteur.
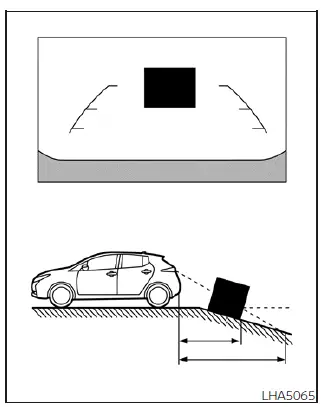
Marche arrière en descente raide
Lors d'une marche arrière en descente raide ou en pente, les lignes de guidage de distance au sol et les lignes de guidage de largeur du véhicule sont projetées à l'écran plus loin du pare-chocs que la distance réelle. Gardez toujours à l'esprit que tout objet situé sur la pente descendante se trouve en réalité beaucoup plus près qu'il n'apparaît à l'écran du moniteur.
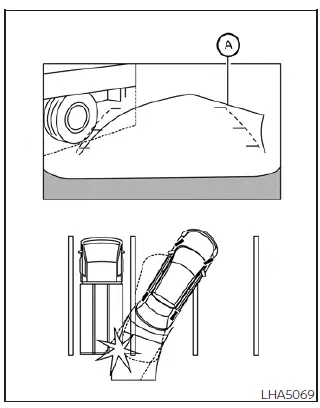
Marche arrière à proximité d'un objet en saillie
Les lignes de trajectoire prévisionnelle dynamiques A peuvent sembler complètement dégagées et ne pas toucher un objet en saillie en hauteur sur l'écran. Toutefois, le hayon supérieur de votre Nissan Leaf peut tout de même heurter l'obstacle si cet objet dépasse horizontalement au-dessus de la trajectoire réelle de la marche arrière.
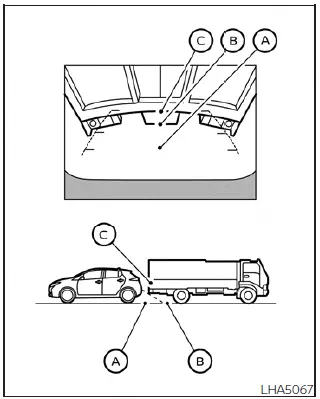
Marche arrière derrière un objet en saillie
La position en hauteur en saillie C est projetée visuellement plus loin que la position au sol B sur l'écran de la caméra. Cependant, dans l'espace réel, le point en saillie C se situe exactement à la même distance proche que la position au sol A. Le hayon arrière du véhicule peut heurter l'objet en saillie lors de la marche arrière vers la position au sol A si l'objet s'avance au-dessus de la trajectoire réelle de recul de la Nissan Leaf.