Système
SCHÉMA DU SYSTÈME
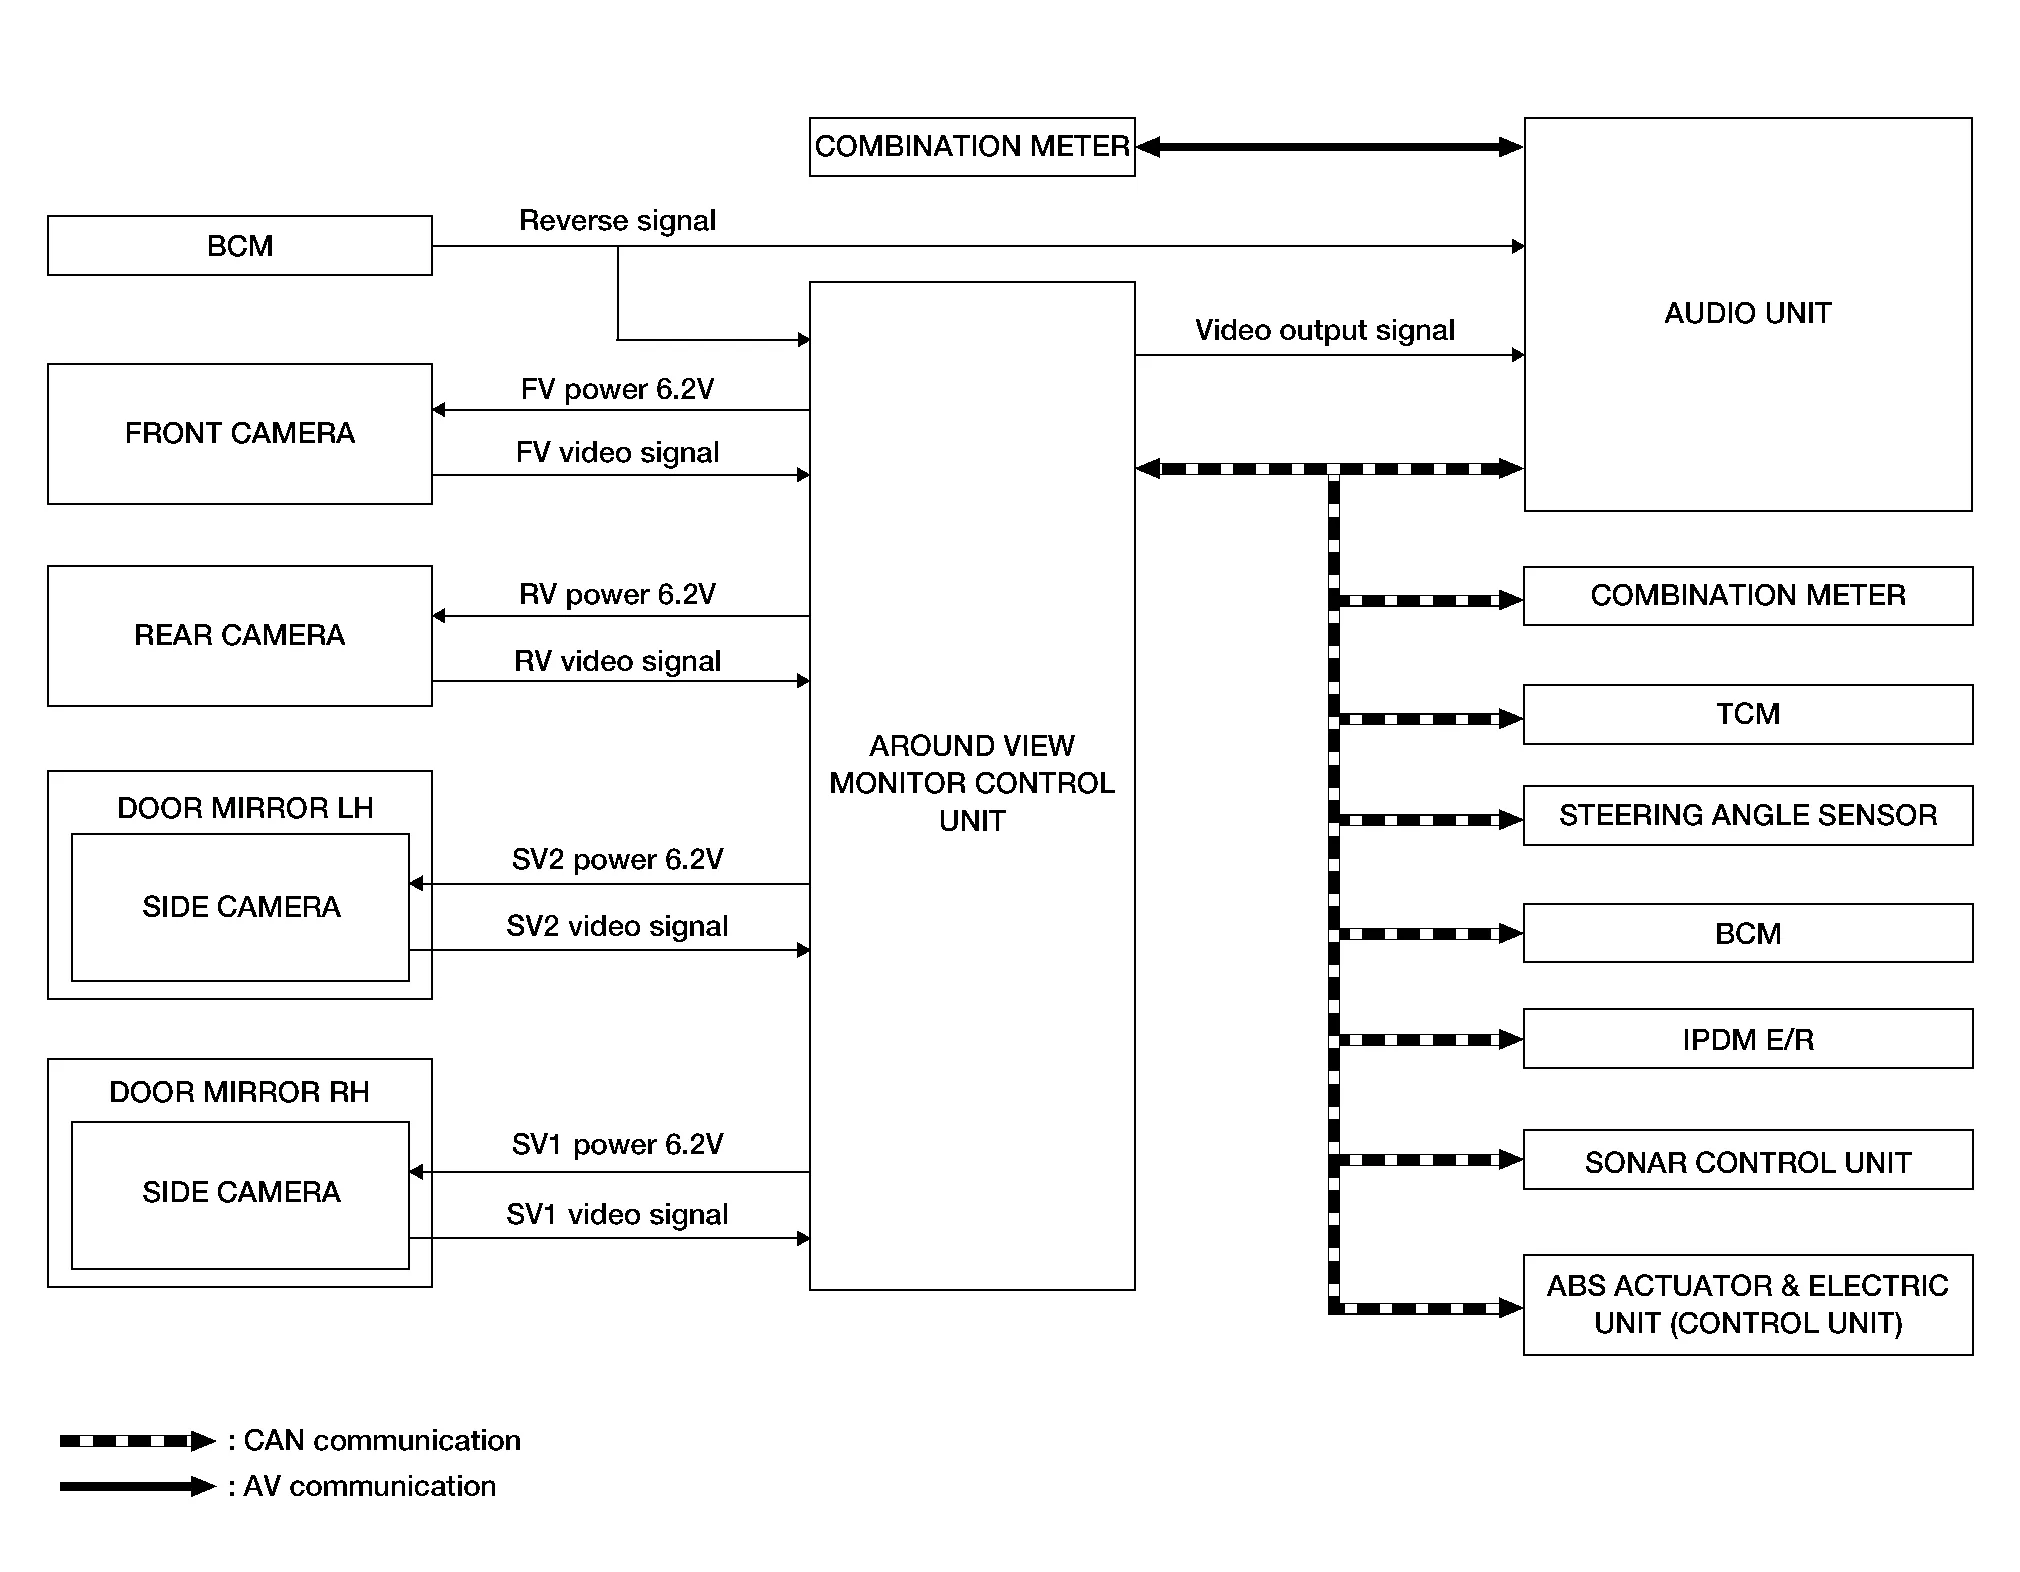
Signaux d'entrée de l'unité de commande du moniteur de vue périphérique (communication CAN)
| Unité d'émission | Nom du signal |
|---|---|
| Unité de commande ABS et boîtier électrique (calculateur) | Signal de vitesse de roue |
| Autoradio | Signal de commutateur de caméra |
| BCM | Signal d'état des contacteurs de portes |
| Combiné d'instruments |
|
| IPDM E/R | Signal de tension de batterie |
| Calculateur de sonar | Signal de demande d'affichage de détection par capteurs de stationnement |
| Capteur d'angle de braquage | Signal d'angle de direction |
| TCM | Signal d'indication du rapport de boîte de vitesses |
DESCRIPTION
Ce système est équipé de caméras grand angle à l'avant, à l'arrière et sur les rétroviseurs extérieurs gauche et droit.
Les images de la vue avant, de la vue arrière, de la vue latérale avant (côté droit) et de la vue à vol d'oiseau sont affichées pour surveiller l'environnement de la Nissan Murano.
L'unité de commande du moniteur de vision périphérique agrandit l'image reçue de chaque caméra pour créer chaque vue.
L'indicateur de capteurs de stationnement est affiché à l'écran (superposé à l'image de la caméra), en combinaison avec le système d'aide au stationnement par caméras, pour signaler l'approche d'un obstacle.
L'image de la caméra est affichée sur l'écran lorsqu'un obstacle est détecté par le système de sonar.
En vue avant et en vue arrière, la largeur de la Nissan Murano, les lignes de distance et les lignes de trajectoire prévue sont affichées.
En vue latérale avant, la ligne de guidage de distance et la ligne de guidage de largeur de la Nissan Murano sont affichées.
La vue à vol d'oiseau convertit les images des caméras en une vue de dessus et affiche la position de la Nissan Murano sur l'écran. L'icône du véhicule affichée dans la vue à vol d'oiseau est générée par le calculateur du moniteur Around View.
La détection d'objets en mouvement (MOD) est adoptée ; elle détecte les objets en mouvement à partir de l'image de la caméra et informe le conducteur du résultat de la détection.
AFFICHAGE INTELLIGENT DU MONITEUR DE VUE PÉRIPHÉRIQUE
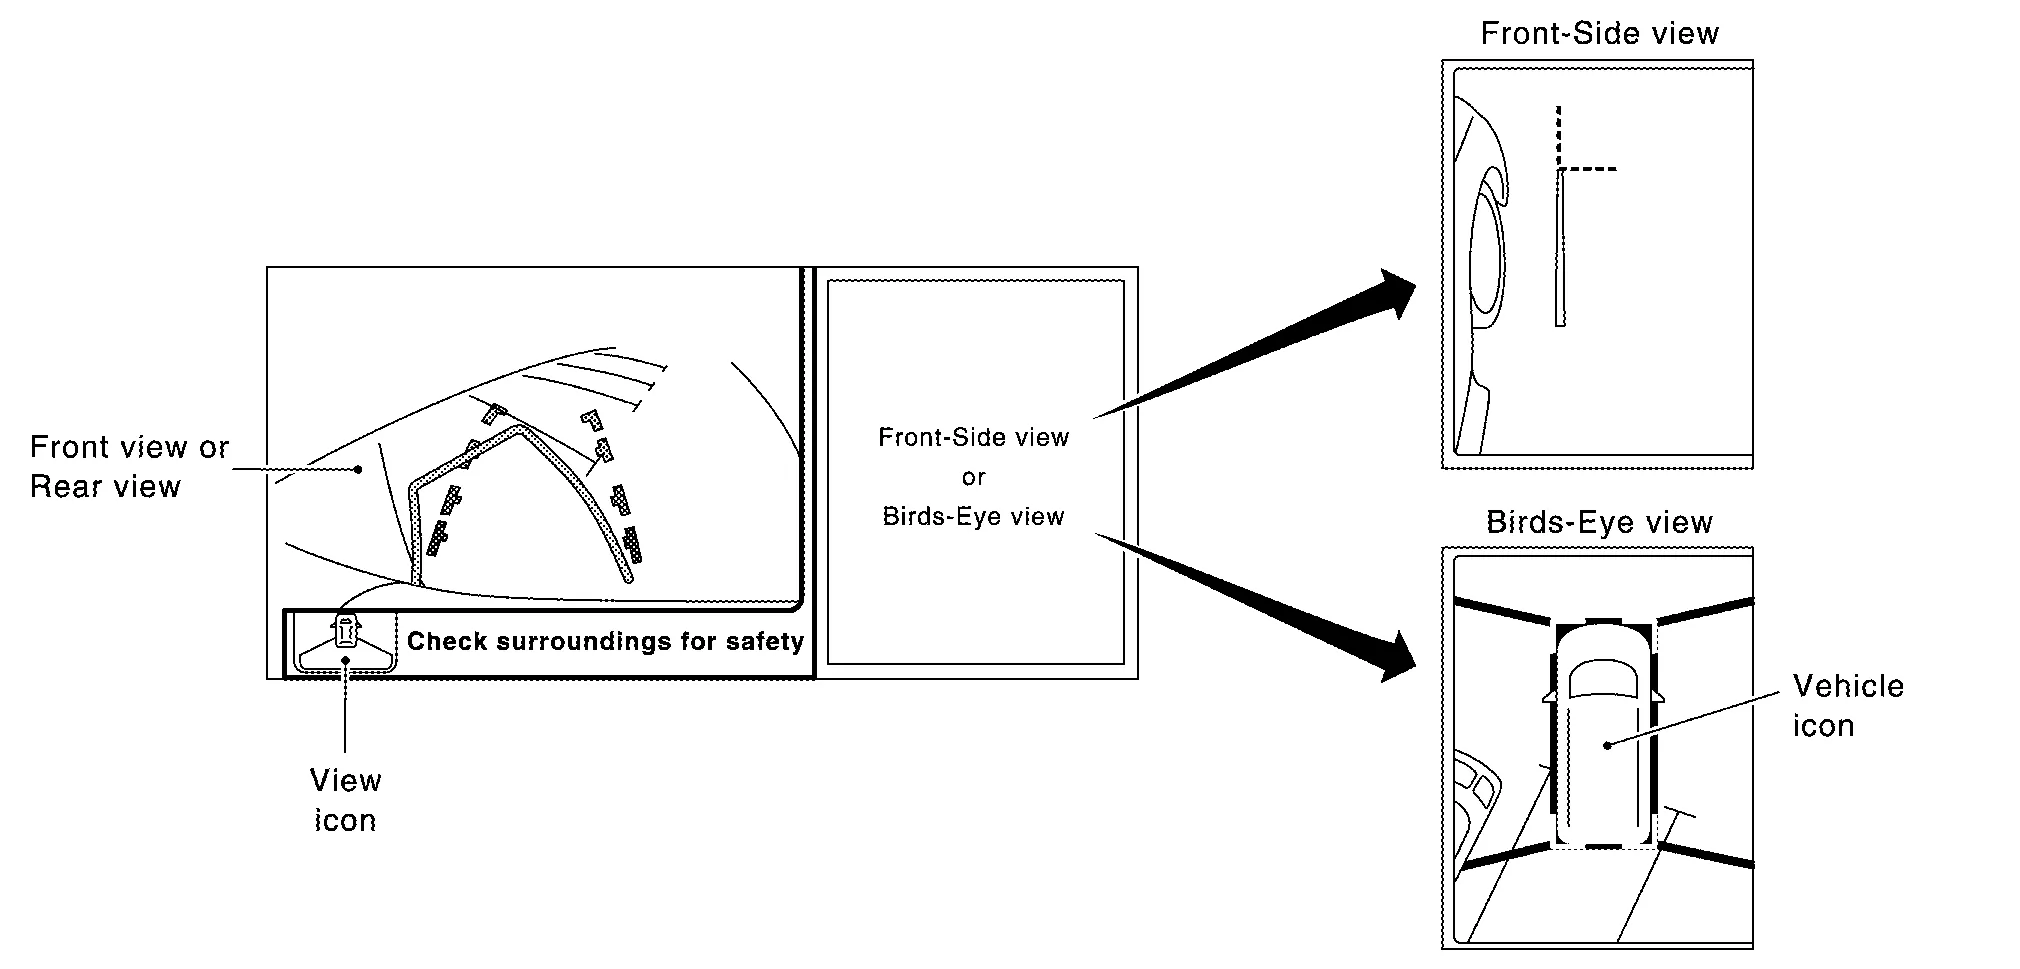
Le moniteur de vue périphérique intelligent combine et affiche la vue dans le sens de la marche (avant ou arrière), la vue latérale avant et la vue à vol d'oiseau.
DESCRIPTION DU FONCTIONNEMENT
Le moniteur Around View intelligent se met en fonction en appuyant sur le bouton CAMERA de l'unité audio ou en passant le levier de sélection en position R (marche arrière).
Lorsque le levier de vitesses se trouve dans une position autre que R (marche arrière) et que la touche CAMERA est enfoncée, l'écran affiche la vue avant dans le sens de la marche et la vue à vol d'oiseau. Appuyer de nouveau sur la touche CAMERA fait passer la vue à vol d'oiseau à la vue latérale avant.
Lorsque le levier de vitesses est placé en position R (marche arrière), l'écran affiche la vue arrière dans le sens de la marche et la vue à vol d'oiseau. Appuyer sur la touche CAMERA fait passer la vue à vol d'oiseau à la vue latérale avant.
En vue à vol d'oiseau, la zone d'angle mort est affichée en noir pour indiquer la limite des images des caméras. De plus, des lignes fixes rouges sont affichées aux 4 coins de l'icône de la Nissan Murano. Après avoir appuyé sur le bouton CAMERA pour la première fois ou placé le levier de sélection en R (marche arrière) pour la première fois, la zone d'angle mort est mise en surbrillance en jaune pendant 3 secondes et les lignes fixes rouges clignotent cinq fois.
Lorsque le levier de sélection est dans une position autre que R (marche arrière), l'affichage du moniteur Around View intelligent est désactivé 3 minutes après l'appui sur le bouton CAMERA. L'écran revient à l'affichage de l'unité audio.
Lorsque le levier de sélection est en position R (marche arrière), l'affichage du moniteur Around View intelligent reste allumé en permanence. Pour revenir à l'affichage de l'unité audio, placer le levier de sélection dans une position autre que R (marche arrière).
Si l'étalonnage de l'image des caméras est incomplet, la position de caméra concernée est indiquée comme erreur sur l'affichage de la vue à vol d'oiseau.
Transition de l'écran du moniteur Around View intelligent
Vue avant
L'image de la vue avant améliore la visibilité des obstacles situés devant le véhicule et facilite la conduite en affichant les images de la vue à vol d'oiseau et de la vue latérale avant.
L'image de la vue avant affiche la ligne de guidage de largeur du véhicule et la ligne de guidage de distance, en plus de la ligne de trajectoire prévue selon l'angle de braquage.
Si l'angle de braquage est inférieur à environ 90 degrés, les lignes de trajectoire prévues du côté gauche et du côté droit sont affichées. Si l'angle de braquage dépasse environ 90 degrés, seule la ligne de trajectoire prévue du côté extérieur est affichée (côté opposé à la direction de braquage).
L'unité de commande du moniteur de vue périphérique reçoit le signal d'angle de braquage du capteur d'angle de braquage via la communication CAN et commande la direction et la distance de la ligne de trajectoire prévue.
Le réglage ACTIVÉ/DÉSACTIVÉ de la ligne de trajectoire prévue peut être effectué à l'aide de CONSULT.
Lignes de guidage de la vue avant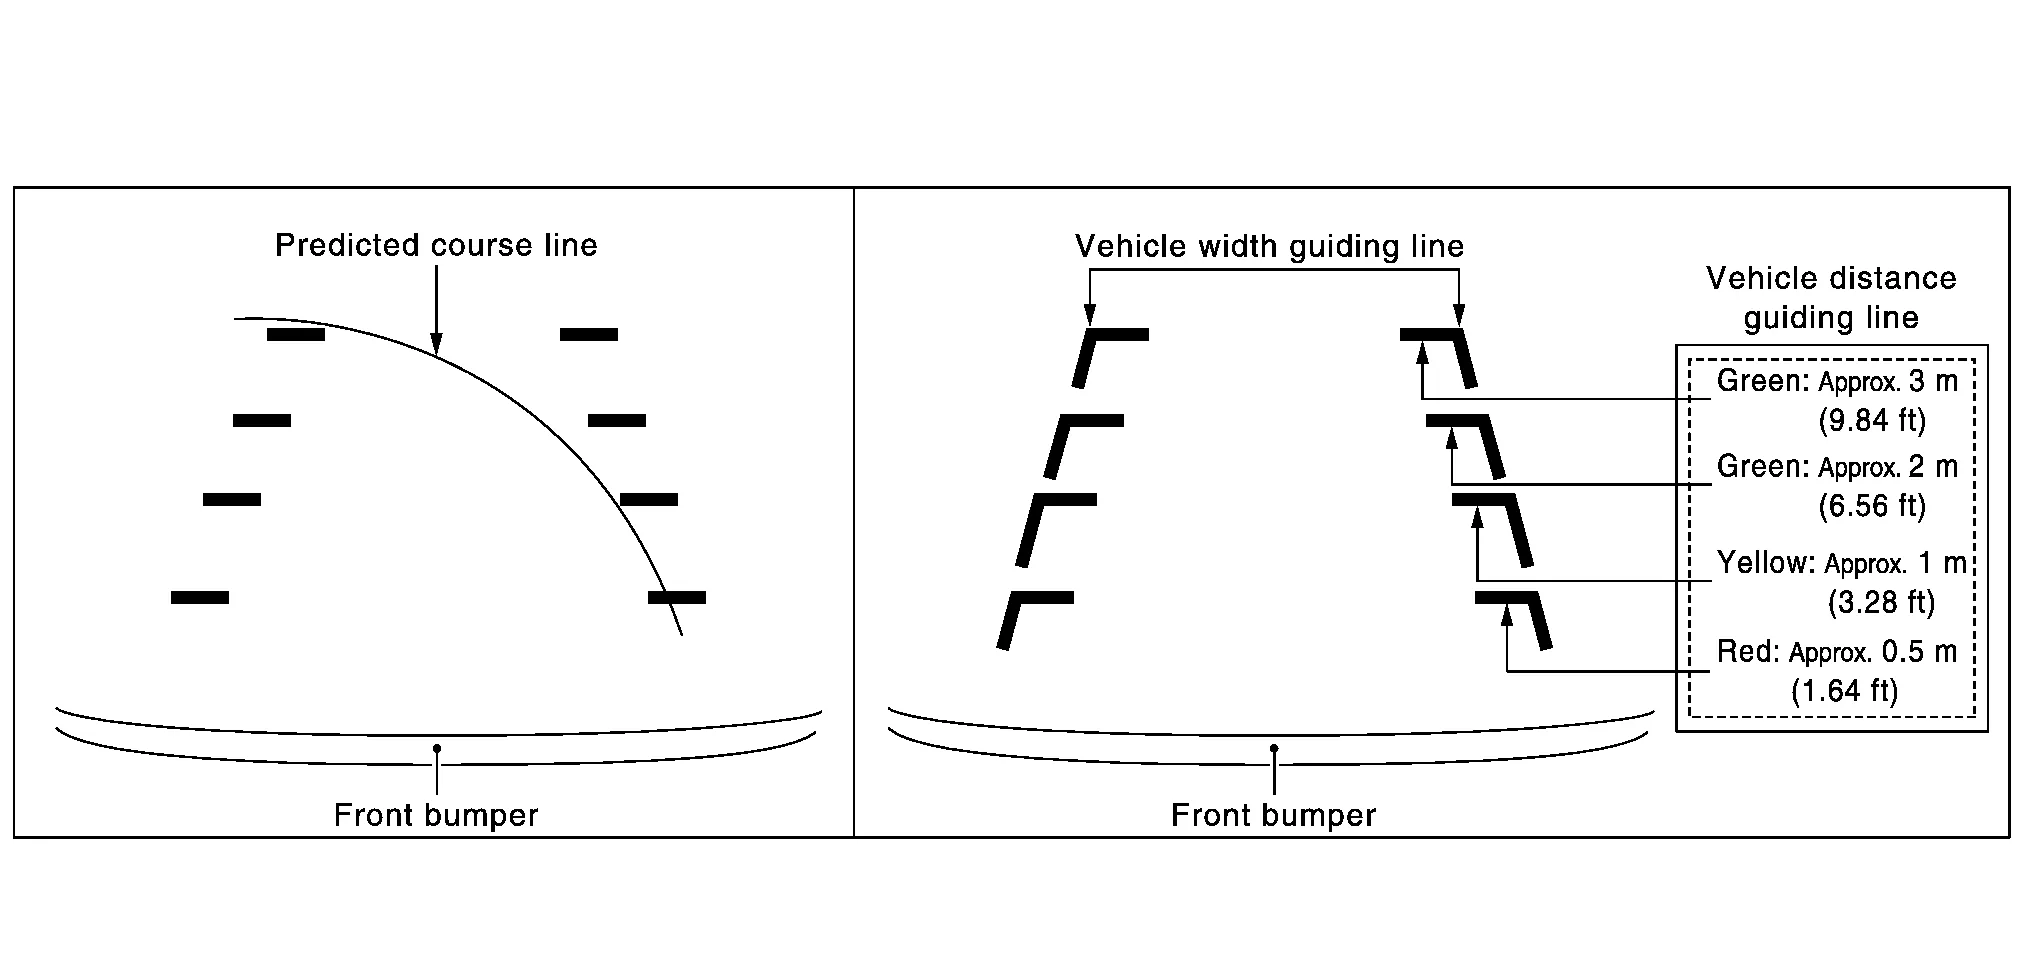
Vue arrière
L'image de la vue arrière améliore la visibilité des obstacles à l'arrière du véhicule et facilite les manœuvres de recul et de stationnement en affichant les images de la vue à vol d'oiseau et de la vue arrière.
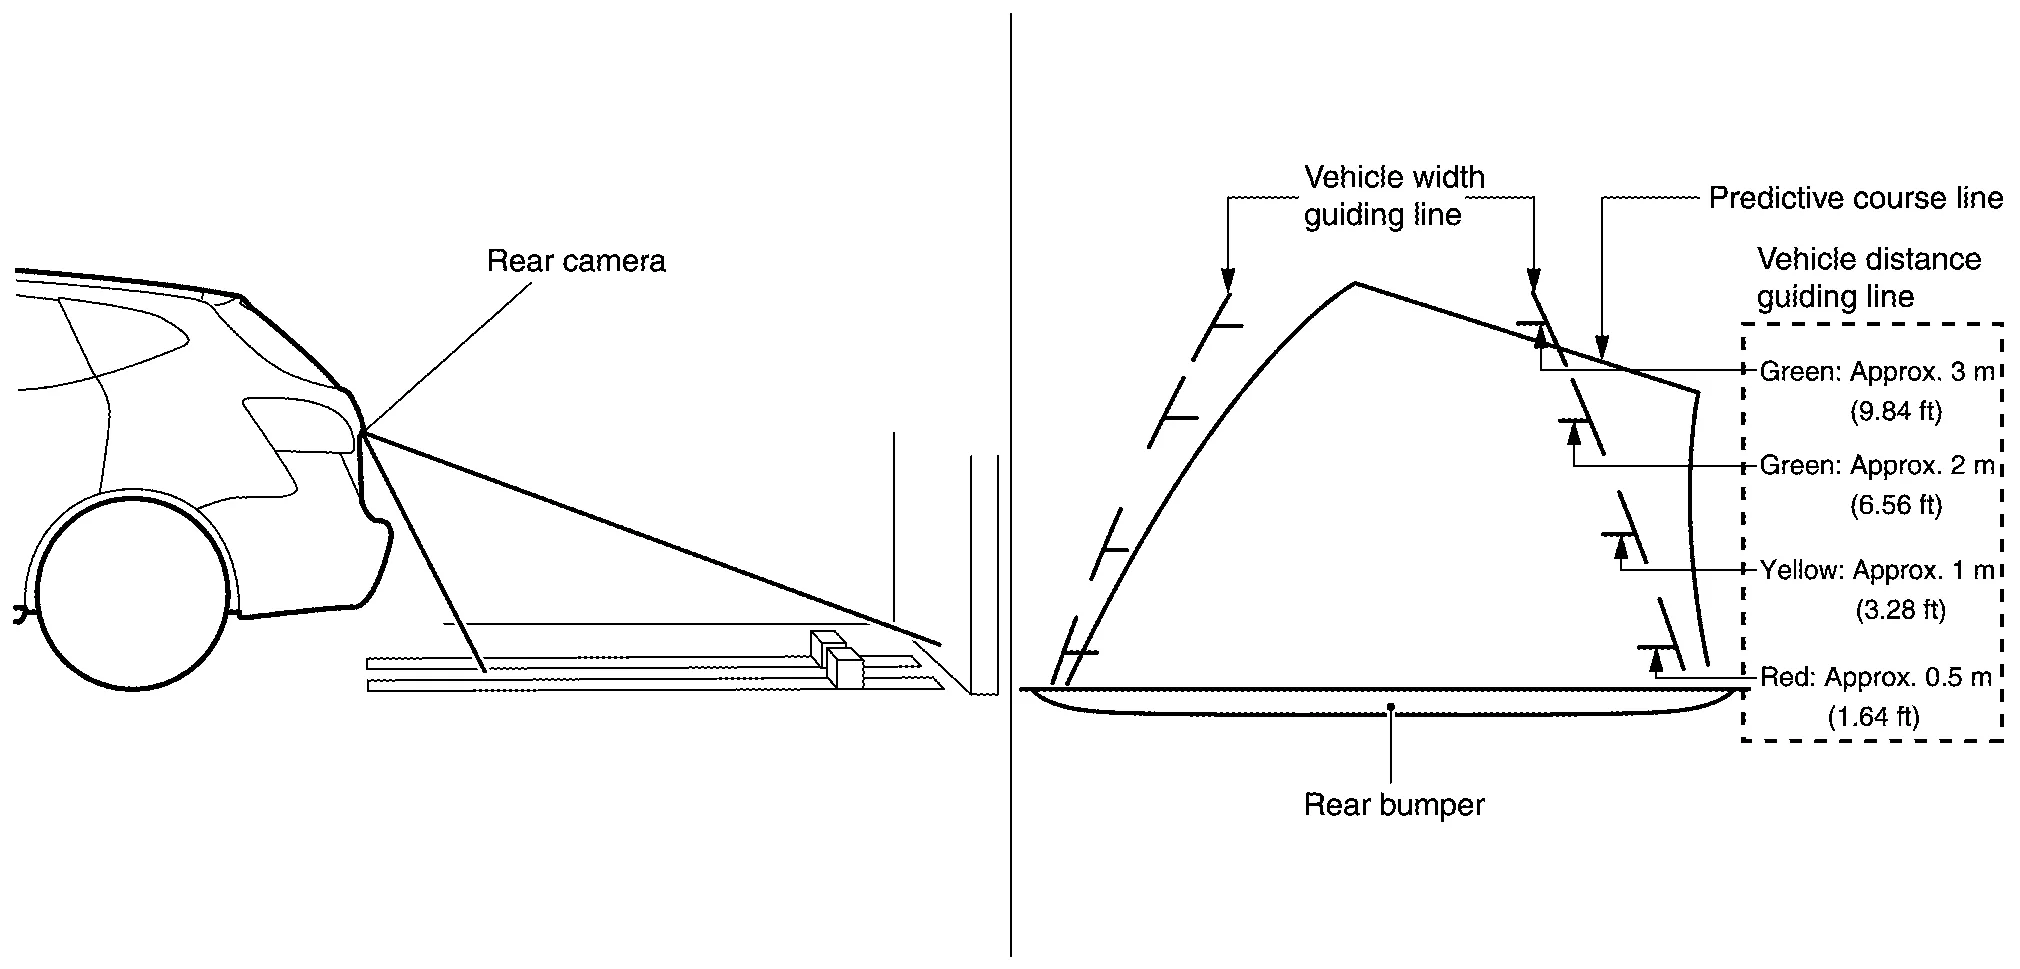
L'image de la vue arrière affiche la ligne de guidage de largeur du véhicule et la ligne de guidage de distance, en plus de la ligne de trajectoire prévue selon l'angle de braquage.
L'unité de commande du moniteur de vue périphérique reçoit le signal d'angle de braquage du capteur d'angle de braquage via la communication CAN et commande la direction et la distance de la ligne de trajectoire prévue.
Le réglage ACTIVÉ/DÉSACTIVÉ de la ligne de trajectoire prévue peut être effectué à l'aide de CONSULT.
Lignes de guidage de la vue arrière
Vue latérale avant
L'image de la vue latérale avant améliore la visibilité des obstacles sur le côté avant droit de la Nissan Murano et facilite les manœuvres de recul et de stationnement.
L'image de la vue latérale avant affiche la ligne de guidage de distance et la ligne de guidage de largeur de la Nissan Murano.
Zone de la vue latérale avant et ligne de guidage
Vue à vol d'oiseau
Vue à vol d'oiseau
L'image de la vue à vol d'oiseau améliore la visibilité des obstacles tout autour du véhicule et facilite la marche arrière et le stationnement.
Les images des quatre caméras sont converties en une vue de dessus, et l'environnement de la Nissan Murano est affiché.
La zone d'angle mort est affichée sur l'image pour indiquer la limite des quatre caméras.
Image de l'affichage de la vue à vol d'oiseau
Zone d'affichage de la vue à vol d'oiseau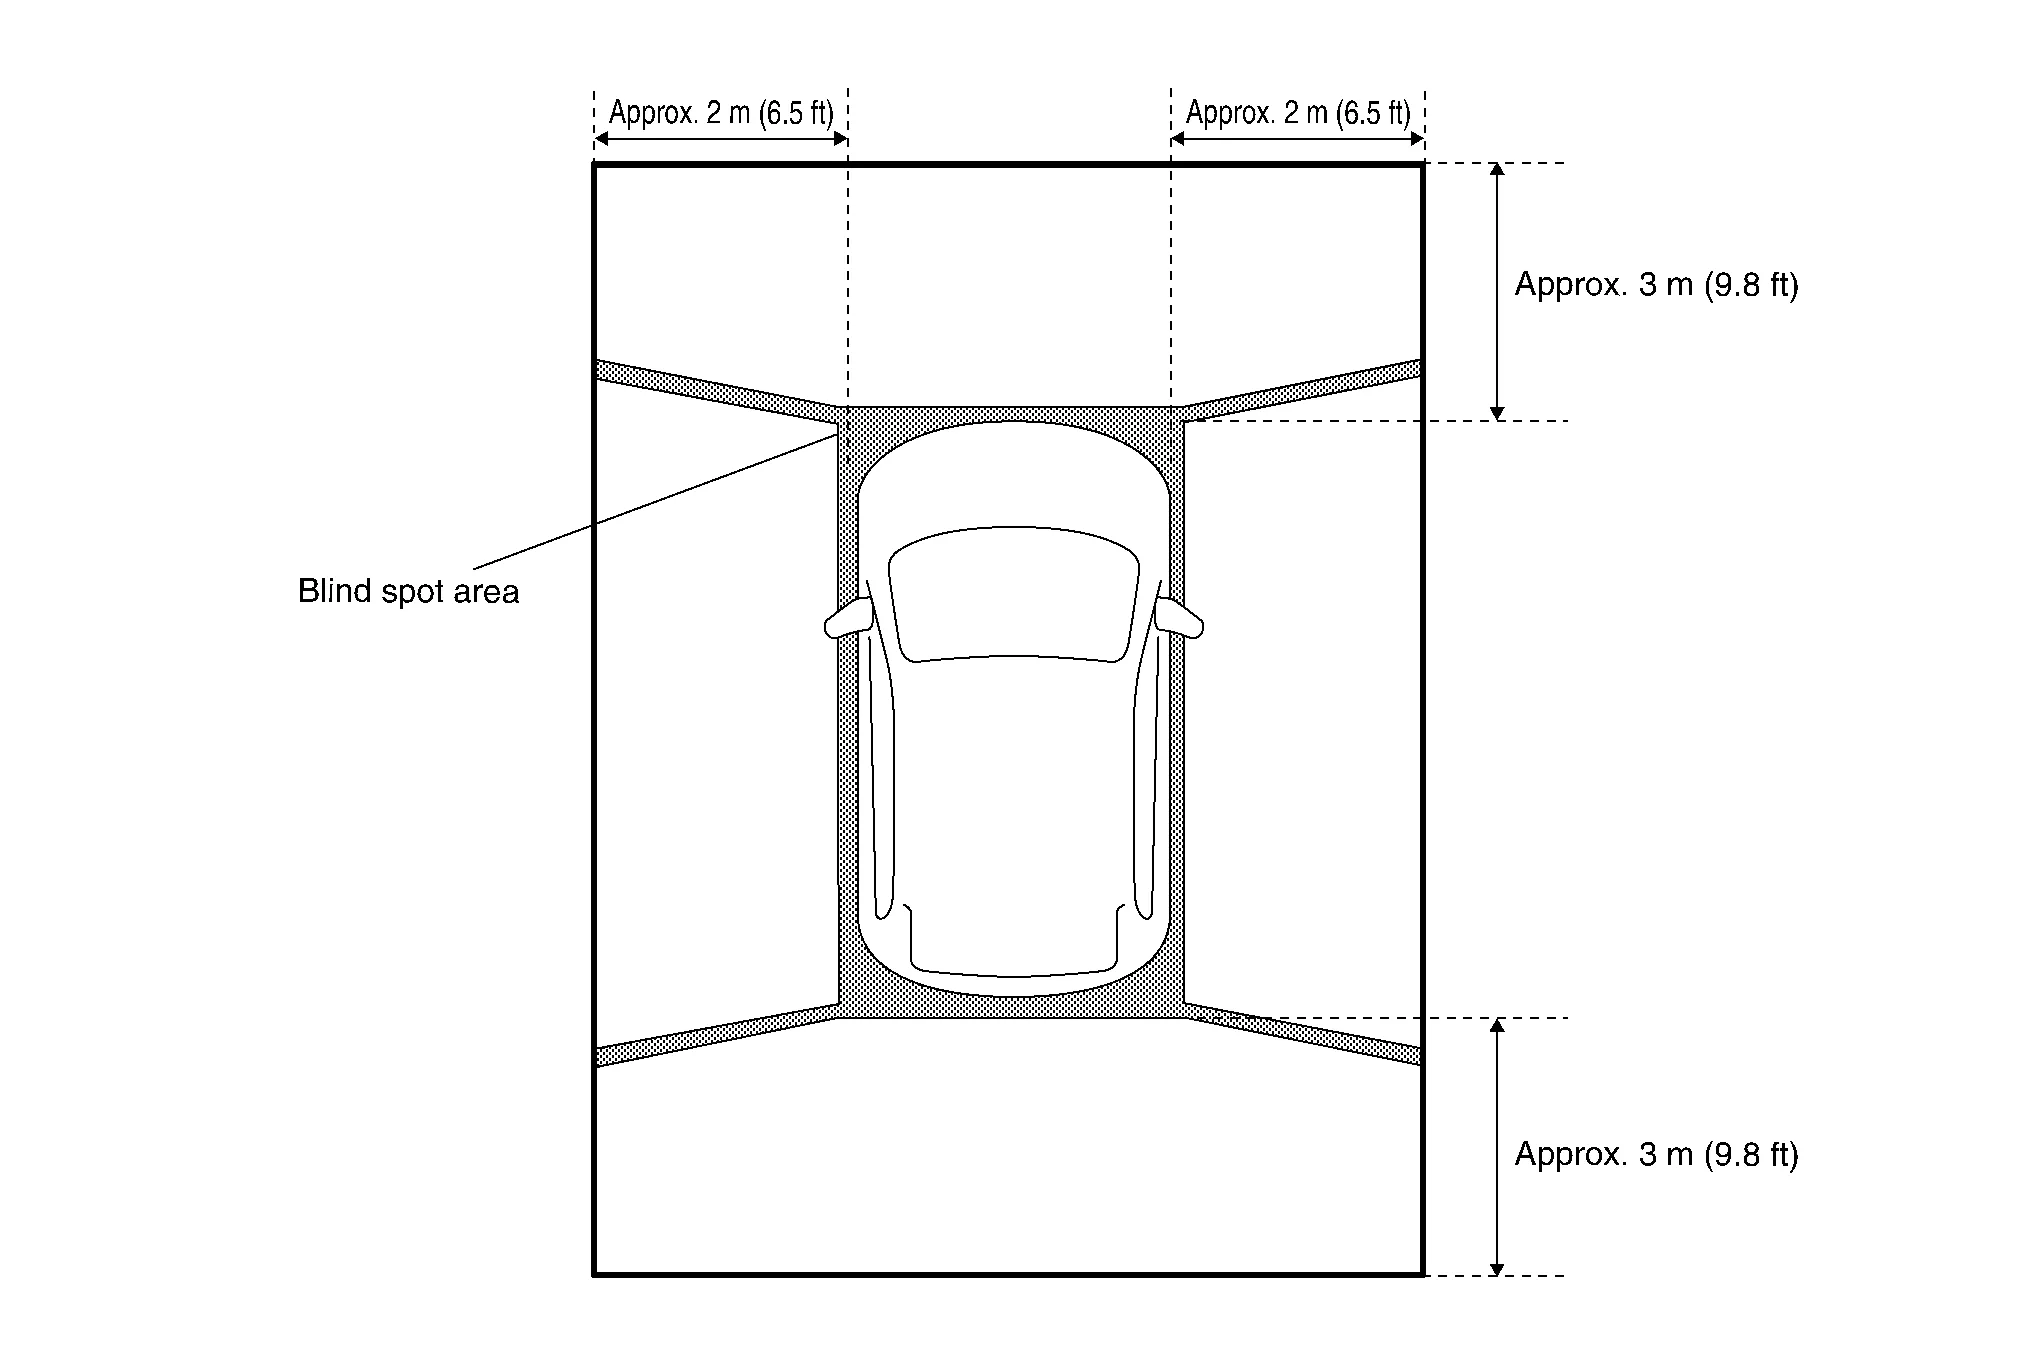
Détection d'objets en mouvement (MOD)
La détection d'objets en mouvement (MOD) est une fonction qui signale au conducteur la présence d'objets en mouvement dans la zone entourant le véhicule Nissan Murano. Le MOD détecte les objets en mouvement à partir de l'image de la caméra et éclaire le cadre de la zone de vision en jaune chaque fois que l'icône « MOD » s'affiche en bleu.
Le calculateur du moniteur de vue périphérique superpose une ligne de cadre jaune au signal d'image de la caméra et le transmet à l'écran de l'unité audio lorsque des objets en mouvement sont détectés.
L'unité de commande de l'Around View Monitor détecte les objets en mouvement à partir de l'image de la caméra selon une méthode de reconnaissance d'image appelée flux optique.
Le MOD ne détecte pas l'arrière-plan comme un objet en mouvement lorsque le véhicule Nissan Murano se déplace (lorsque tout l'écran se déplace), mais détecte un objet en mouvement lorsqu'un objet réellement en mouvement apparaît à l'écran.
La couleur de l'icône « MOD » indique si la MOD est active ou non. L'icône « MOD » s'affiche comme indiqué dans le tableau suivant. Lorsque la MOD est active, l'icône « MOD » s'affiche en bleu. Lorsque la MOD n'est pas active, l'icône « MOD » s'affiche en gris.
Vue Position du sélecteur Position P, N ou D Position R Affichage de l'icône « MOD » Vue à vol d'oiseau et vue arrière Vue à vol d'oiseau — Gris Vue arrière Bleu Vue à vol d'oiseau et vue avant Vue à vol d'oiseau Bleu — Vue avant Gris Vue latérale et vue arrière Vue latérale — × Vue arrière Bleu Vue latérale et vue avant Vue latérale × — Vue avant Bleu × : L'icône n'est pas affichée.
—: la vue n'est pas affichée dans chaque position du levier de vitesses (position D et position R).
La MOD encadre la zone de visualisation en jaune lorsque l'une des conditions du tableau suivant est remplie :
Conditions de fonctionnement Vue dans laquelle la MOD est active Position du sélecteur Nissan Murano Vitesse du véhicule Position P ou N 0 km/h Vue à vol d'oiseau Position D 0 km/h ou plus - moins de 8 km/h Vue avant Position R 0 km/h ou plus - moins de 8 km/h Vue arrière La MOD ne fonctionne pas ou cesse de fonctionner lorsque l'une des conditions du tableau suivant est remplie :
Condition d'arrêt du fonctionnement Remarque Porte ouverte La MOD ne cesse pas de fonctionner pour la vue avant.
Le fonctionnement de la vue arrière est arrêté lorsque le hayon est ouvert.
Le fonctionnement s'arrête pour la vue à vol d'oiseau lorsqu'une porte quelconque est ouverte.
PRINCIPE DE FONCTIONNEMENT DE L'IMAGE DES CAMÉRAS
Si les informations inscrites dans l'unité de commande du moniteur de vue périphérique et les informations provenant de la caméra ne correspondent pas, la position de la caméra concernée est signalée comme erreur sur l'affichage de la vue à vol d'oiseau. (Un étalonnage est nécessaire lors du remplacement de chaque caméra ou lors du remplacement de l'unité de commande du moniteur de vue périphérique.)
L'unité de commande du moniteur de vue périphérique reçoit le signal de la touche de caméra du commodo multifonction via la communication CAN lorsque la touche « CAMERA » est enfoncée.
L'unité de commande du moniteur de vue périphérique, qui reçoit le signal de la touche CAMERA, alimente chaque caméra et reçoit l'image de chaque caméra.
Lorsque le levier de sélecteur de vitesse est en position de marche arrière, le calculateur du système Around View Monitor reçoit le signal de marche arrière, alimente chaque caméra et reçoit les images de chaque caméra.
Le calculateur du moniteur de vue périphérique, qui reçoit le signal d'image de chaque caméra, découpe l'écran requis pour chaque vue, superpose l'image de la caméra, l'icône du véhicule Nissan Murano, les lignes de guidage, l'indicateur de sonar et l'icône « MOD », puis les transmet au calculateur de commande d'affichage.