Sistema
SCHEMA DEL SISTEMA
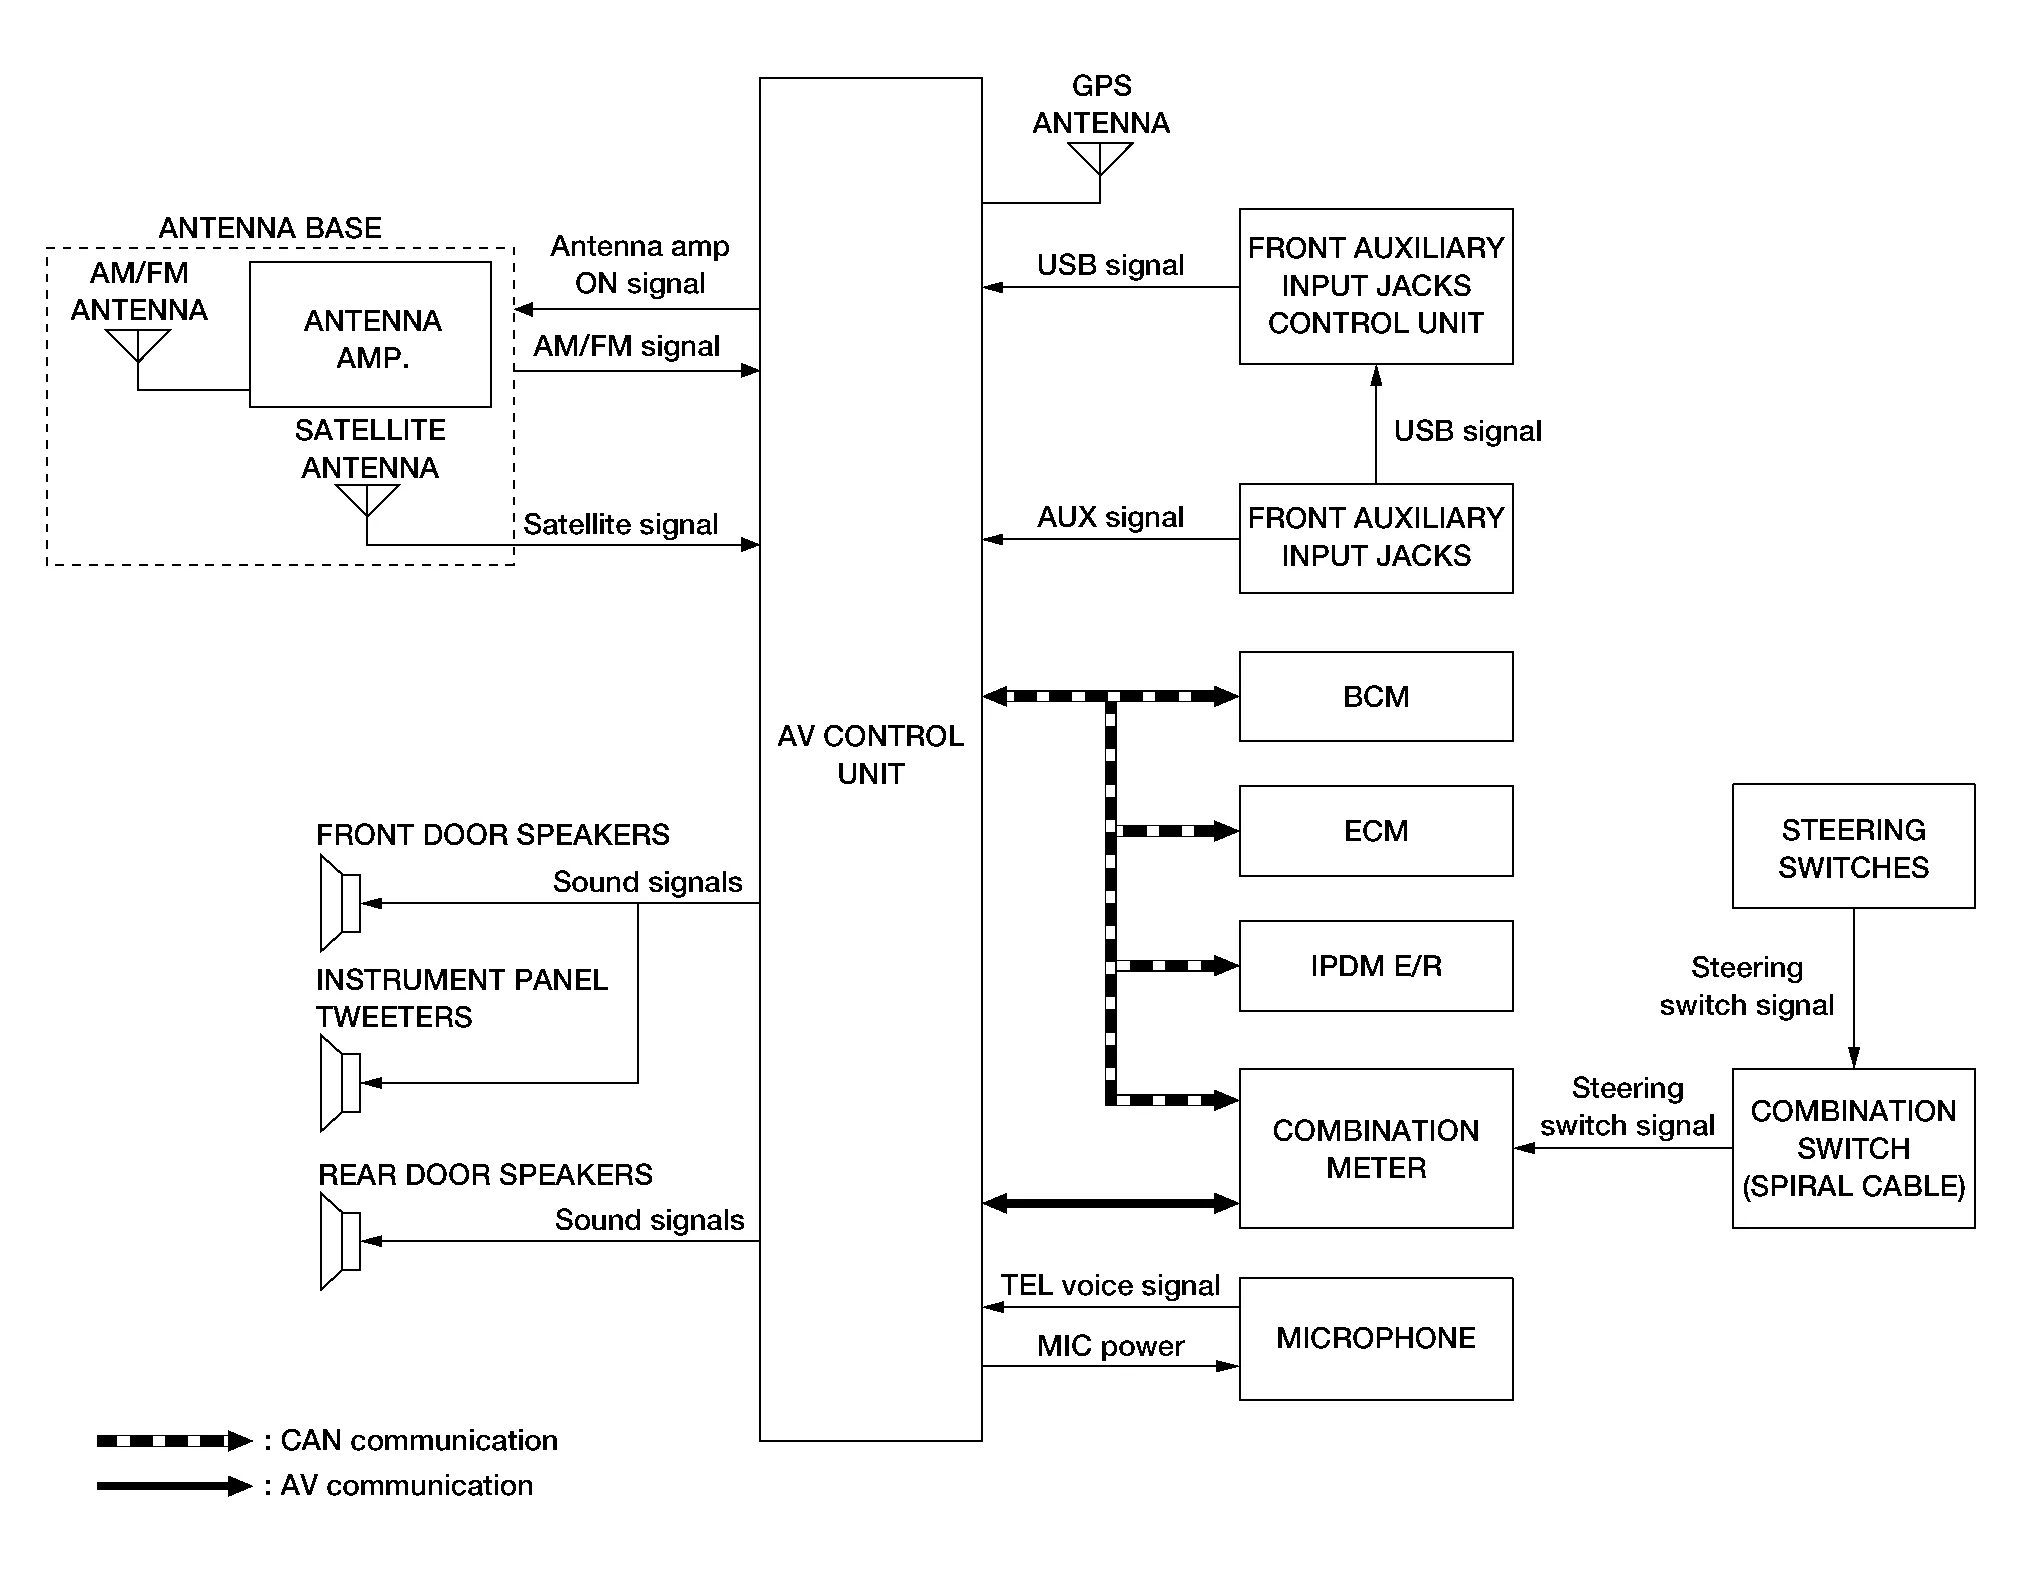
Segnale di ingresso all'unità di controllo AV (comunicazione AV)
| Unità trasmittente | Nome del segnale |
|---|---|
| Quadro strumenti combinato | Segnale interruttore al volante |
Segnale di ingresso all'unità di controllo AV (comunicazione CAN)
| Unità trasmittente | Nome del segnale |
|---|---|
| BCM | Segnale di stato degli interruttori porta |
| Quadro strumenti combinato |
|
| ECM | Segnale del regime motore |
| IPDM E/R | Segnale della tensione della batteria |
SISTEMA AUDIO
Il sistema audio è composto dai seguenti componenti:
Unità di controllo AV
Tweeter del pannello strumenti
Altoparlanti porte anteriori
Altoparlanti porte posteriori
Prese di ingresso ausiliario anteriori
Prese di ingresso ausiliario anteriori
Microfono
Comandi al volante
Quadro strumenti combinato
Commutatore combinato (cavo a spirale)
Relè accessori-2
Base dell'antenna (antenna AM/FM, amplificatore d'antenna e antenna satellitare)
Quando il sistema audio è acceso:
I segnali AM/FM ricevuti dall'antenna AM/FM vengono amplificati dall'amplificatore dell'antenna e inviati all'unità di controllo AV. L'unità di controllo AV invia quindi i segnali audio agli altoparlanti.
I segnali satellitari ricevuti dall'antenna satellitare vengono inviati all'unità di controllo AV. L'unità di controllo AV invia quindi i segnali audio agli altoparlanti.
Per le istruzioni di funzionamento del sistema audio, fare riferimento al Manuale del proprietario.
SISTEMA DI NAVIGAZIONE
Descrizione
Il sistema di navigazione può essere utilizzato tramite il pannello di controllo dell'unità di controllo AV e il display (pannello touch) dell'unità di controllo AV.
I suoni guida durante il funzionamento del sistema di navigazione vengono emessi dall'unità di controllo AV ai tweeter anteriori.
L'unità di controllo AV calcola la posizione del veicolo Nissan Murano in base ai segnali del giroscopio (sensore di velocità angolare), del sensore di velocità del veicolo e dei satelliti GPS, nonché ai dati cartografici della scheda SD delle mappe. La posizione del veicolo Nissan Murano viene visualizzata sull'unità di controllo AV.
PRINCIPIO DI RILEVAMENTO DELLA POSIZIONE
Il sistema di navigazione calcola periodicamente la posizione attuale del veicolo in base ai tre segnali seguenti:
Distanza percorsa dal veicolo, determinata dal sensore di velocità del veicolo
Angolo di sterzata del veicolo Nissan Murano rilevato dal giroscopio (sensore di velocità angolare)
Direzione di marcia del veicolo, determinata dall'antenna GPS (informazioni GPS)
La posizione attuale del veicolo viene quindi individuata confrontando la posizione calcolata con i dati cartografici letti dalla scheda SD delle mappe (map-matching) e indicata sullo schermo con il simbolo del veicolo Nissan Murano. Dati più precisi vengono valutati e utilizzati confrontando i risultati di rilevamento della posizione ottenuti dal GPS con quelli del map-matching.
La posizione attuale del veicolo viene calcolata rilevando la distanza percorsa dal veicolo rispetto al punto di calcolo precedente e la sua direzione.
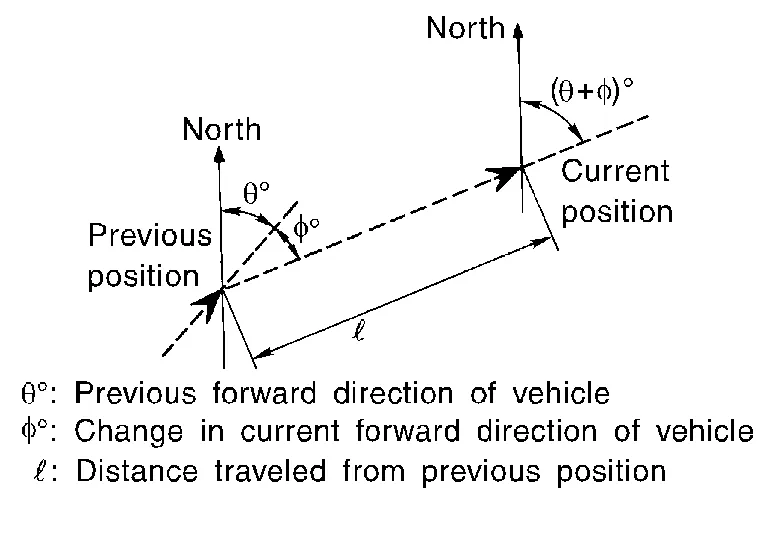
Distanza percorsa
Il calcolo della distanza percorsa si basa sul segnale di ingresso del sensore di velocità del veicolo. Pertanto, il calcolo può diventare errato con l'usura dei pneumatici. Per evitare questo problema, è stata adottata una funzione di correzione automatica della distanza.
Direzione di marcia
La variazione della direzione di marcia del veicolo Nissan Murano viene calcolata da un giroscopio (sensore di velocità angolare) e da un'antenna GPS (informazioni GPS). Entrambi presentano vantaggi e svantaggi.
Tipo Vantaggio Svantaggio Giroscopio
(sensore di velocità angolare)Consente di rilevare con buona precisione l'angolo di sterzata del veicolo Nissan Murano. Possono accumularsi errori di direzione quando il veicolo Nissan Murano percorre lunghe distanze senza fermarsi. Antenna GPS
(informazioni GPS)Consente di rilevare la direzione di marcia del veicolo Nissan Murano (Nord/Sud/Est/Ovest). Con velocità del veicolo Nissan Murano ridotta non è possibile rilevare la direzione corretta. La direzione di marcia viene rilevata con maggiore precisione perché ai segnali di questi due dispositivi vengono assegnate priorità in base alla situazione.
MAP-MATCHING
Il map-matching confronta la posizione attuale rilevata con il metodo descritto in "Principio di rilevamento della posizione" con i dati della mappa stradale della scheda SD.

La posizione del veicolo potrebbe non essere corretta nelle seguenti circostanze e dopo aver percorso una certa distanza, quando i segnali GPS sono difficili da ricevere. In tal caso, il simbolo del veicolo Nissan Murano sul display deve essere corretto manualmente:
Nel map-matching, dopo aver individuato la strada su cui si sta viaggiando e aver riposizionato il simbolo del veicolo, vengono mostrati e data priorità ai percorsi alternativi per raggiungere la destinazione.
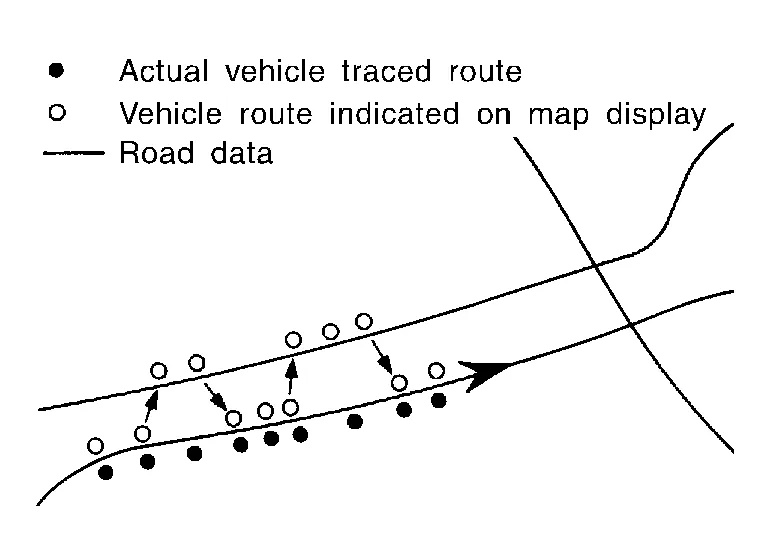
Le rotte alternative vengono mostrate in ordine di priorità diverso e la strada errata può essere evitata se vi è un errore di distanza e/o direzione.
I percorsi hanno la stessa priorità se due strade corrono parallele. Pertanto, il simbolo del veicolo Nissan Murano può apparire alternativamente su una delle due, a seconda della manovra del volante e della configurazione della strada.
Il map-matching non funziona correttamente quando la strada percorsa dal veicolo Nissan Murano è nuova e non è registrata sulla scheda SD delle mappe, oppure quando la configurazione stradale memorizzata nei dati cartografici e quella reale differiscono a causa di lavori di riparazione.
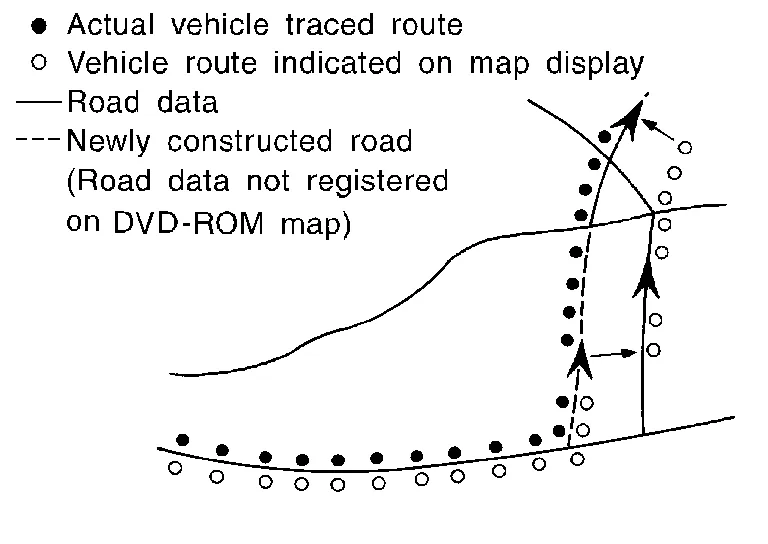
La funzione di map-matching potrebbe individuare un'altra strada e posizionarvi il simbolo del veicolo Nissan Murano quando si percorre una strada non presente nella mappa. Il simbolo potrebbe poi passare alla strada corretta quando questa viene rilevata.
Il campo di efficacia per il confronto tra la posizione e la direzione di marcia del veicolo Nissan Murano, calcolate in base a distanza e direzione, e i dati stradali letti dalla scheda SD delle mappe è limitato. Pertanto, la correzione tramite map-matching non è possibile quando esiste una differenza eccessiva tra la posizione attuale del veicolo Nissan Murano e la posizione sulla mappa.
GPS (Global Positioning System)
Il GPS (Global Positioning System) è sviluppato e controllato dal Dipartimento della Difesa degli Stati Uniti. Il sistema utilizza i satelliti GPS (NAVSTAR), che trasmettono onde radio mentre orbitano attorno alla Terra a un'altitudine di circa 21.000 km (13.049 miglia).
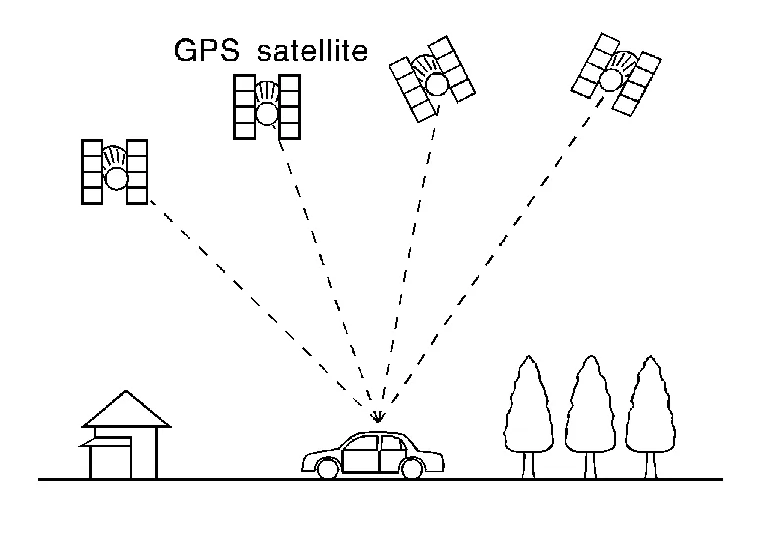
Il ricevitore calcola la posizione di marcia in tre dimensioni (latitudine/longitudine/altitudine) in base al ritardo temporale delle onde radio trasmesse da quattro o più satelliti GPS (posizionamento tridimensionale). Il ricevitore GPS calcola la posizione di marcia in due dimensioni (latitudine/longitudine) utilizzando i dati di altitudine precedenti se riceve solo tre onde radio (posizionamento bidimensionale). La correzione della posizione GPS non viene eseguita mentre il veicolo Nissan Murano è fermo.
La precisione del GPS si riduce nelle seguenti condizioni:
Nel posizionamento bidimensionale, la precisione del GPS si riduce quando cambia l'altitudine della posizione del veicolo.
La posizione dei satelliti GPS influisce sulla precisione del rilevamento GPS. Il rilevamento della posizione potrebbe non essere eseguito con precisione.
Il rilevamento della posizione non viene eseguito se il ricevitore GPS non riceve onde radio dai satelliti GPS (all'interno di una galleria, in un parcheggio coperto, sotto una strada sopraelevata, ecc.). Il ricevitore GPS potrebbe non ricevere onde radio dai satelliti GPS se un oggetto viene posto sull'antenna GPS.
SISTEMA TELEFONICO VIVAVOCE
Funzionamento del sistema
Il sistema telefonico Bluetooth® consente agli utenti dotati di telefono cellulare Bluetooth® di stabilire una connessione wireless tra il telefono cellulare e l'unità di controllo AV. È possibile inviare e ricevere chiamate in vivavoce. Alcuni telefoni cellulari Bluetooth® potrebbero non essere riconosciuti dall'unità di controllo AV. Quando si sostituisce il telefono cellulare o l'unità di controllo AV, il telefono deve essere accoppiato con l'unità di controllo AV. Le procedure di accoppiamento possono variare a seconda del telefono cellulare; consultare il manuale d'uso del telefono cellulare.
Per le istruzioni operative del sistema telefonico Bluetooth®, fare riferimento al Manuale del proprietario.
Unità di controllo AV
Quando il commutatore di accensione viene portato su ON, l'unità di controllo AV si accende. Durante l'accensione, l'unità di controllo AV viene inizializzata ed esegue vari autotest. L'inizializzazione può richiedere fino a 20 secondi.
Comandi al volante
Quando vengono premuti i pulsanti dei comandi al volante, la resistenza dei circuiti dei comandi al volante cambia in base al pulsante premuto.
Le seguenti funzioni possono essere eseguite tramite gli interruttori al volante:
Avviare l'autodiagnosi del sistema telefonico Bluetooth®
Avviare una sessione di riconoscimento vocale
Rispondere e terminare le chiamate telefoniche
Regolare il volume delle chiamate
Registrare promemoria vocali
Microfono
Il microfono si trova nel tetto, all'interno del gruppo luce di cortesia. Il microfono invia un segnale all'unità di controllo AV.
FUNZIONE RADIO SATELLITARE
La funzione radio satellitare è integrata nell'unità di controllo AV.
Il segnale audio (radio satellitare) viene ricevuto dall'antenna satellitare e trasmesso all'unità di controllo AV. L'unità di controllo AV invia il segnale audio a ciascun altoparlante.
FUNZIONE DEI JACK DI INGRESSO AUSILIARI ANTERIORI
I segnali audio e dati vengono trasmessi dalle interfacce USB all'unità di controllo dei jack di ingresso ausiliari anteriori, quindi all'unità di controllo AV, e inviati a ciascun altoparlante.
I segnali audio vengono trasmessi dal jack AUX all'unità di controllo AV e inviati a ciascun altoparlante.
SISTEMA VOLUME IN FUNZIONE DELLA VELOCITÀ
Il livello del volume di questo sistema aumenta e diminuisce automaticamente in proporzione alla velocità del veicolo.
Il livello di controllo può essere selezionato dal cliente.