Descrizione del sistema
DESCRIZIONE DEL SISTEMA
DESCRIZIONE GENERALE
(a) La Controller Area Network (CAN) è un sistema di comunicazione dati seriale per applicazioni in tempo reale. È un sistema di comunicazione multiplex del veicolo che offre un'elevata velocità di comunicazione e la capacità di rilevare malfunzionamenti.
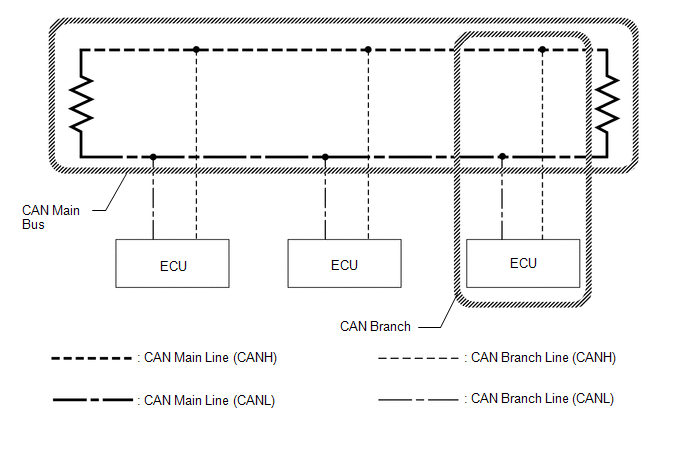
(b) Utilizzando le linee bus CANH e CANL come coppia, la comunicazione CAN avviene tramite una differenza di tensione. (Alla coppia di linee viene applicata una tensione di base e, durante la comunicazione, si crea una differenza di tensione.)
(c) Molte ECU o sensori installati sul veicolo funzionano scambiandosi informazioni e comunicando tra loro.
(d) Nella linea principale del bus CAN sono utilizzate 2 resistenze necessarie per la comunicazione.
DEFINIZIONE DEI TERMINI
(a) Bus centrale
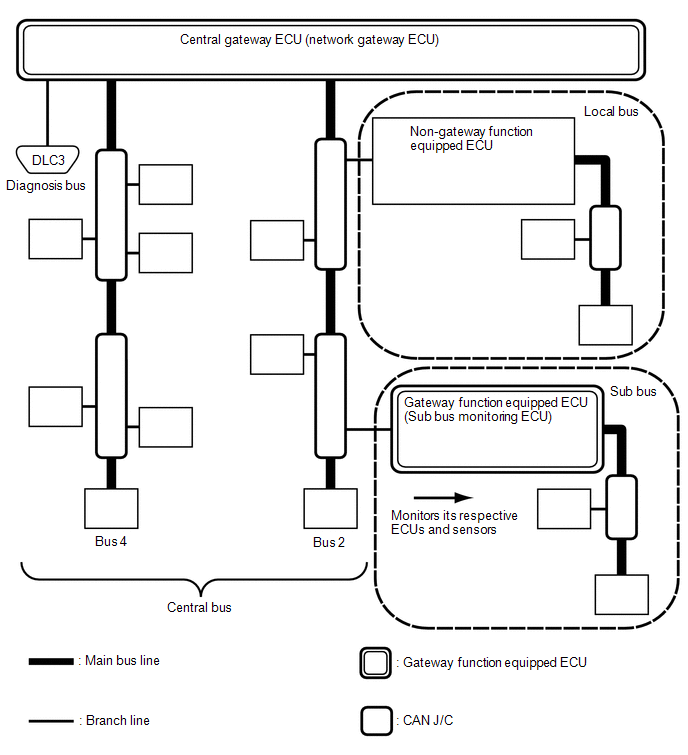
(1) Il bus centrale è un termine che indica tutti i bus collegati direttamente alla centralina gateway centrale (centralina gateway di rete).
SUGGERIMENTO:
Un bus è visualizzato come Bus nella schermata "Communication Bus Check" del GTS.
(b) Bus secondario
(1) Un bus secondario è un bus con una ECU dotata di funzione gateway per comunicare con il bus centrale e con altri bus secondari.
SUGGERIMENTO:
- Un bus secondario è visualizzato come Sub bus nella schermata "Communication Bus Check" del GTS.
- Quando si seleziona Sub bus nella schermata "Communication Bus Check", oltre alle ECU e ai sensori collegati ai bus secondari della rete CAN, possono essere visualizzate anche le ECU e i sensori collegati a reti non CAN, come LIN.
(c) Bus locale
(1) Un bus locale è un bus che non ha la capacità di comunicare con altri bus. Le ECU e i sensori su un bus locale possono comunicare solo con altre ECU e sensori dello stesso bus.
(d) Giunzione CAN (CAN J/C)
(1) Un connettore di giunzione CAN è un connettore che collega le linee di derivazione a un bus principale.
(e) Bus principale
(1) La linea del bus principale è il cablaggio che corre tra le 2 resistenze di terminazione di un bus.
(f) Derivazione
(1) Una linea di derivazione è un cablaggio che collega una ECU o un sensore alla linea del bus principale.
(g) Resistenze di terminazione
(1) Sono installate resistenze di terminazione che mantengono stabile il segnale all'interno del bus CAN. Sono necessarie 2 resistenze da 120 Ω ciascuna, poste a ciascuna estremità del bus.