Система
Система связи CAN
СИСТЕМА СВЯЗИ CAN: Схема системы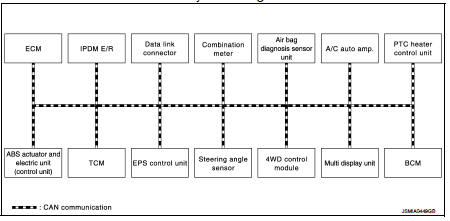
СИСТЕМА СВЯЗИ CAN: Описание системы Описание
• CAN (Controller Area Network) — последовательная линия связи для обработки в реальном времени. Это бортовая мультиплексная линия связи с высокой скоростью передачи данных и отличной способностью обнаруживать ошибки. На автомобиле установлено множество электронных блоков управления, и в ходе работы каждый блок управления обменивается информацией с другими блоками управления и взаимодействует с ними (не независимо). В системе связи CAN блоки управления соединены двумя линиями связи (линия CAN-H, линия CAN-L), что позволяет передавать большой объём информации при меньшем количестве проводов. Каждый блок управления передаёт и принимает данные, но избирательно считывает только необходимые данные.
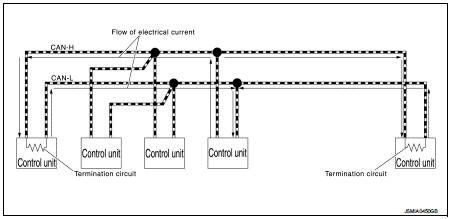
• В системе связи CAN подключены оконечные цепи (резисторы). При передаче сигнала CAN каждый блок управления пропускает ток по линии CAN-H, и ток возвращается по линии CAN-L. Ток раздельно протекает через оконечные цепи, подключённые к системе связи CAN, и эти цепи создают падение напряжения, формируя разность потенциалов между линией CAN-H и линией CAN-L. Система формирует цифровые сигналы для передачи данных, используя эту разность потенциалов.
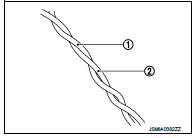
Линия связи CAN. Линия связи CAN представляет собой витую пару проводов, состоящую из жил CAN-H (1) и CAN-L (2), и обладает помехоустойчивостью.
ПРИМЕЧАНИЕ
:
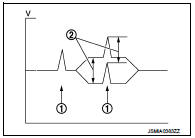
Система связи CAN обладает помехоустойчивостью, так как формирует цифровые сигналы, используя разность потенциалов между линией CAN-H и линией CAN-L, а также имеет конструкцию витой пары.
Поскольку линии CAN-H и CAN-L всегда расположены рядом друг с другом, при возникновении помехи (1) на обеих линиях возникает одинаковая по величине помеха. Хотя помеха изменяет напряжение, разность потенциалов (2) между линией CAN-H и линией CAN-L нечувствительна к помехе. Поэтому можно получить помехоустойчивые сигналы.
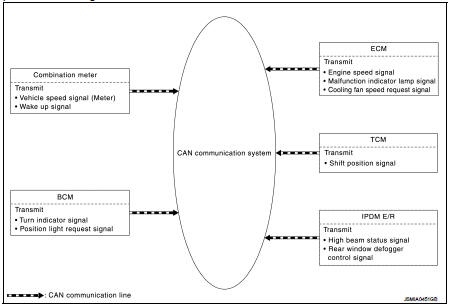
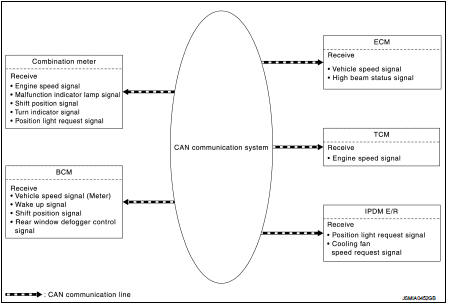
Передача сигналов CAN. Каждый блок управления системы связи CAN передаёт сигналы через цепь управления связью CAN, входящую в блок управления, и принимает только необходимые сигналы от других блоков управления для выполнения различных функций управления.
• Пример: передаваемые сигналы
• Пример: принимаемые сигналы
ПРИМЕЧАНИЕ
:
Приведённые выше наименования сигналов и обмен сигналами даны для справки. Сигналы связи CAN данного автомобиля см. LAN-31, «СИСТЕМА СВЯЗИ CAN: Таблица сигналов связи CAN».
Система связи CAN: Цепь управления связью CAN
Цепь управления связью CAN встроена в блок управления и передаёт и принимает сигналы связи CAN.

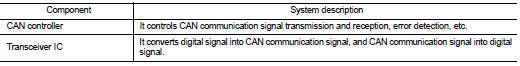
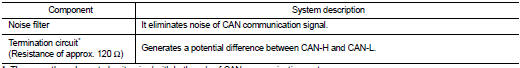
*: Это единственные блоки управления, к которым подключены оба конца системы связи CAN
Система связи CAN: Таблица спецификаций системы CAN
Определите тип системы CAN по следующей таблице спецификаций.
ПРИМЕЧАНИЕ:
Порядок использования таблицы спецификаций системы CAN см. в LAN-17, «Процедура поиска неисправностей».
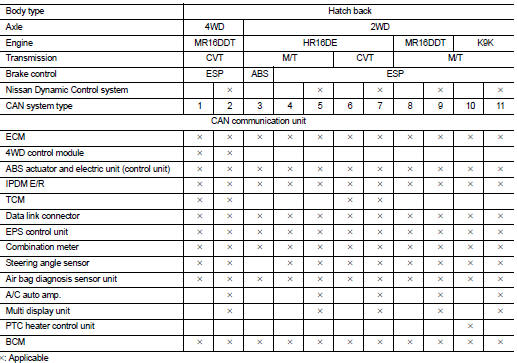
ИНФОРМАЦИЯ ДЛЯ ОПРЕДЕЛЕНИЯ КОМПЛЕКТАЦИИ АВТОМОБИЛЯ
ПРИМЕЧАНИЕ:
Определите тип системы CAN по кузову и комплектации автомобиля.
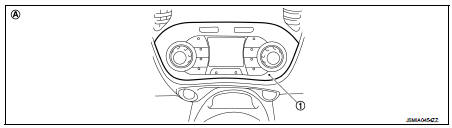
1. Мультидисплей
A. С системой Nissan Dynamic Control
Система связи CAN: Таблица сигналов связи CAN
Порядок использования таблицы сигналов связи CAN см. в LAN-16, «Как пользоваться таблицей сигналов связи CAN».
ПРИМЕЧАНИЕ:• Сокращения подключаемых блоков расшифровываются в LAN-22, «Список сокращений».
• Блок диагностики датчика подушки безопасности использует связь CAN только для обмена данными с диагностическим прибором (но не с другими подключёнными блоками управления).
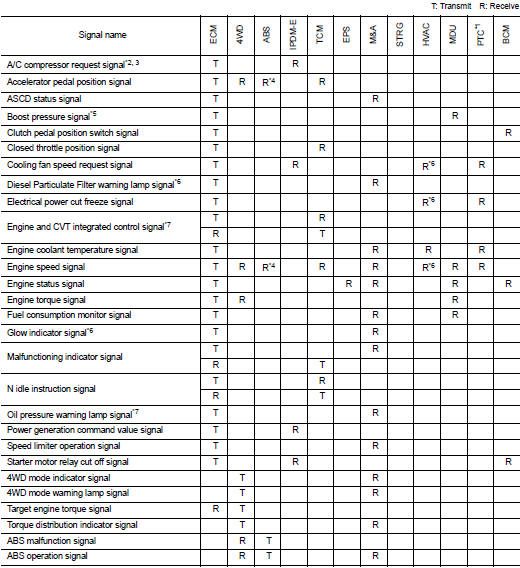
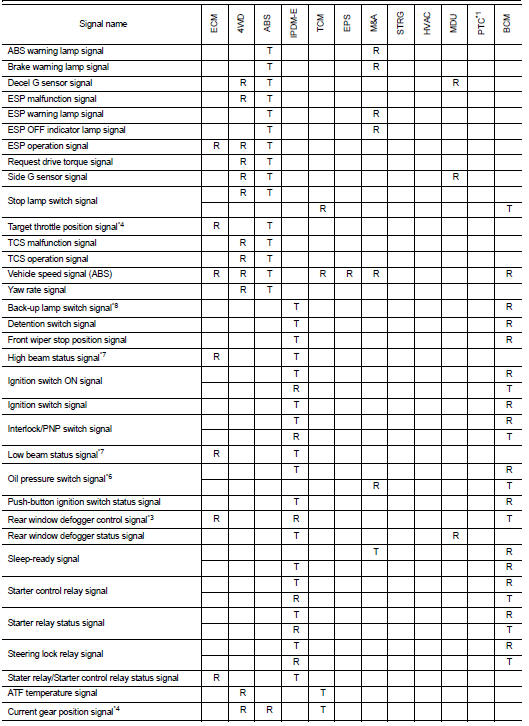
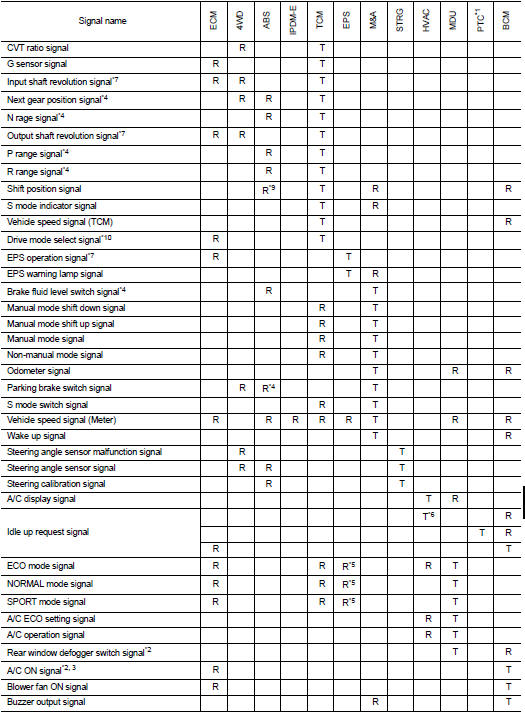

*1: Модели с дизельным двигателем с ручным кондиционером *2: С автоматическим кондиционером *3: С ручным кондиционером *4: Модели с ESP
*5: Модели с двигателем MR16DDT *6: Модели с дизельным двигателем *7: Модели с бензиновым двигателем *8: Модели с МКПП
*9: Модели с вариатором CVT
*10: С системой Nissan Dynamic Control *11: С системой дневных ходовых огней