Sistema
Sistema de comunicación CAN
SISTEMA DE COMUNICACIÓN CAN: Diagrama del sistema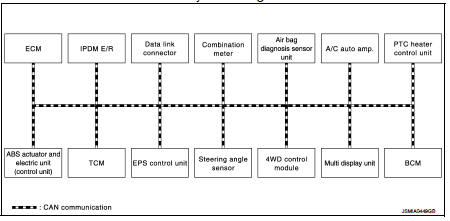
SISTEMA DE COMUNICACIÓN CAN: Descripción del sistema Descripción
• CAN (Controller Area Network, red de área del controlador) es una línea de comunicación serie para aplicaciones en tiempo real. Es una línea de comunicación multiplexada a bordo del vehículo con alta velocidad de transmisión de datos y excelente capacidad de detección de errores. Un vehículo está equipado con numerosas unidades de control electrónico, y cada unidad de control comparte información y se vincula con las demás durante el funcionamiento (no de forma independiente). En la comunicación CAN, las unidades de control están conectadas mediante 2 líneas de comunicación (línea CAN-H, línea CAN-L), lo que permite una alta velocidad de transmisión de información con menos cableado. Cada unidad de control transmite/recibe datos, pero solo lee selectivamente los datos necesarios.
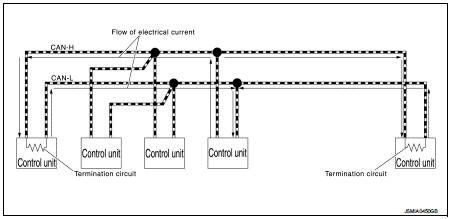
• Los circuitos de terminación (resistencias) están conectados a través del sistema de comunicación CAN. Al transmitir una señal de comunicación CAN, cada unidad de control hace pasar una corriente por la línea CAN-H, y la corriente regresa por la línea CAN-L. La corriente fluye por separado hacia los circuitos de terminación conectados a través del sistema de comunicación CAN, y dichos circuitos provocan una caída de tensión para generar una diferencia de potencial entre la línea CAN-H y la línea CAN-L. El sistema genera señales digitales para la comunicación de señales utilizando esa diferencia de potencial.
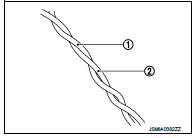
Línea de comunicación CAN: La línea de comunicación CAN es un par de cables trenzados formado por los hilos CAN-L (1) y CAN-L (2), y presenta inmunidad al ruido.
NOTA
:
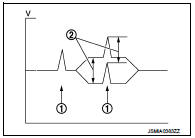
El sistema de comunicación CAN tiene la característica de resistencia al ruido porque genera señales digitales mediante la diferencia de potencial entre la línea CAN-H y la línea CAN-L, y porque tiene una estructura de cables trenzados.
Como la línea CAN-H y la línea CAN-L siempre están adyacentes entre sí, se produce el mismo grado de ruido en ambas cuando aparece un ruido (1). Aunque el ruido cambia la tensión, la diferencia de potencial (2) entre la línea CAN-H y la línea CAN-L es insensible al ruido. Por lo tanto, se pueden obtener señales resistentes al ruido.
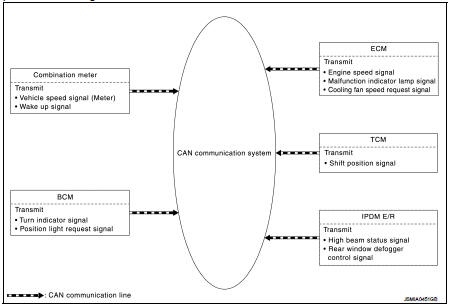
Comunicación de señales CAN: Cada unidad de control del sistema de comunicación CAN transmite señales a través del circuito de control de comunicación CAN incluido en la unidad de control, y recibe únicamente las señales necesarias de cada unidad de control para realizar los distintos tipos de control.
• Ejemplo: señales transmitidas
• Ejemplo: señales recibidas
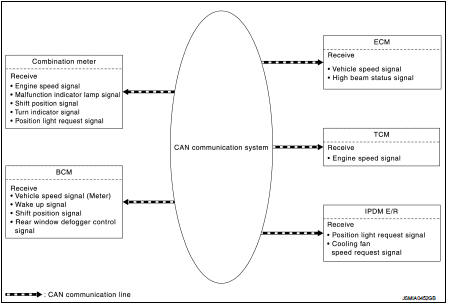
NOTA
:
Los nombres de las señales y las comunicaciones de señales anteriores se incluyen solo como referencia. Para las señales de comunicación CAN de este vehículo, consulte LAN-31, "SISTEMA DE COMUNICACIÓN CAN: Tabla de señales de comunicación CAN".
Sistema de comunicación CAN: Circuito de control de comunicación CAN
El circuito de control de comunicación CAN está incorporado en la unidad de control y transmite/recibe señales de comunicación CAN.

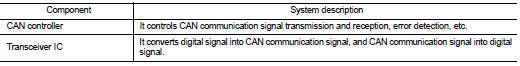
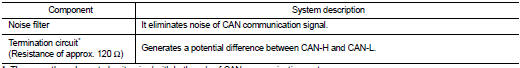
*: Estas son las únicas unidades de control conectadas a ambos extremos del sistema de comunicación CAN.
Sistema de comunicación CAN: Tabla de especificaciones del sistema CAN
Determine el tipo de sistema CAN a partir de la siguiente tabla de especificaciones.
NOTA:
Consulte LAN-17, "Procedimiento de diagnóstico de averías" para saber cómo utilizar la tabla de especificaciones del sistema CAN.
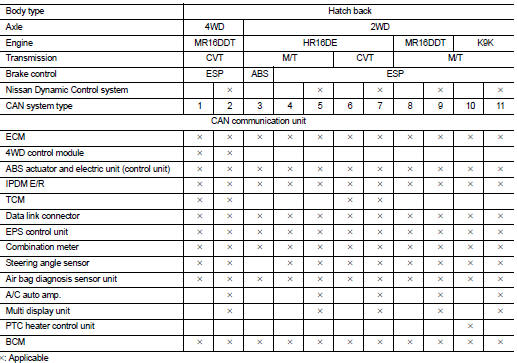
INFORMACIÓN PARA LA IDENTIFICACIÓN DEL EQUIPAMIENTO DEL VEHÍCULO
NOTA:
Compruebe el tipo de sistema CAN a partir de la carrocería y del equipamiento del vehículo.
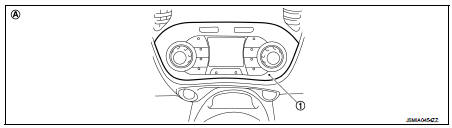
1. Unidad de visualización múltiple
A. Con sistema Nissan Dynamic Control
Sistema de comunicación CAN: Tabla de señales de comunicación CAN
Consulte LAN-16, "Cómo utilizar la tabla de señales de comunicación CAN" para saber cómo utilizar la tabla de señales de comunicación CAN.
NOTA:• Consulte LAN-22, "Lista de abreviaturas" para ver las abreviaturas de las unidades conectadas.
• La unidad de sensor de diagnóstico del airbag utiliza la comunicación CAN únicamente para comunicarse con la herramienta de diagnóstico (no con otras unidades de control conectadas).
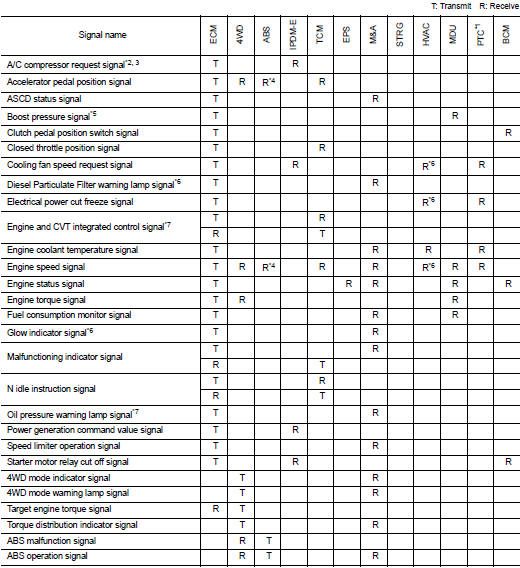
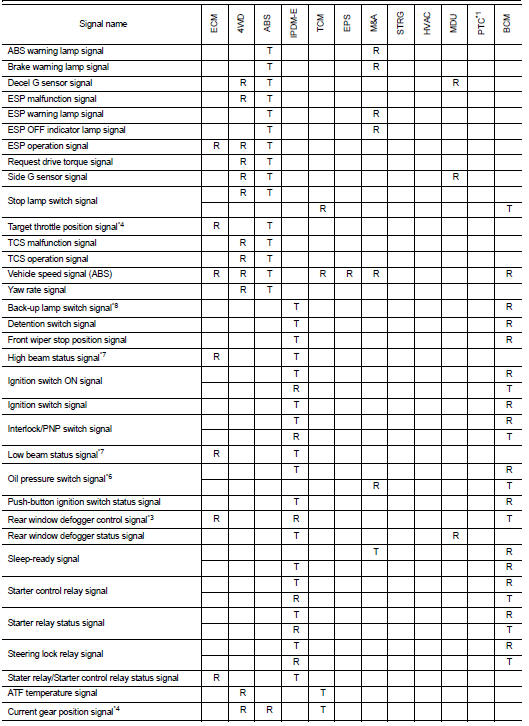
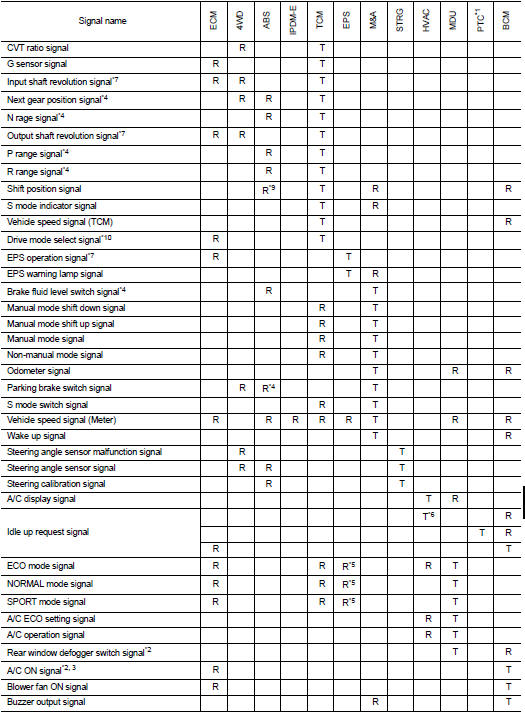

*1: Modelos con motor diésel y aire acondicionado manual *2: Con aire acondicionado automático *3: Con aire acondicionado manual *4: Modelos con ESP
*5: Modelos con motor MR16DDT *6: Modelos con motor diésel *7: Modelos con motor de gasolina *8: Modelos con cambio manual (M/T)
*9: Modelos con cambio CVT
*10: Con sistema Nissan Dynamic Control *11: Con sistema de luces de circulación diurna