Управление отключением кондиционера
УПРАВЛЕНИЕ ОТКЛЮЧЕНИЕМ КОНДИЦИОНЕРА: схема системы
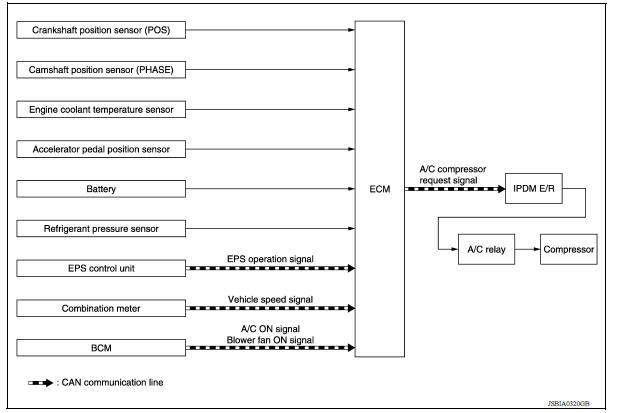
УПРАВЛЕНИЕ ОТКЛЮЧЕНИЕМ КОНДИЦИОНЕРА: Описание системы
ТАБЛИЦА СИГНАЛОВ ВХОДА/ВЫХОДА
| Датчик | Входной сигнал на ECM | Функция ECM | Исполнительный механизм |
| Датчик положения коленчатого вала (POS) Датчик положения распределительного вала (PHASE) | Частота вращения двигателя*1 Положение поршня | Сигнал запроса компрессора кондиционера | IPDM E/R ↓ Реле кондиционера ↓ Компрессор |
| Датчик температуры охлаждающей жидкости двигателя | Температура охлаждающей жидкости двигателя | ||
| Датчик положения педали акселератора | Положение педали акселератора | ||
| Аккумуляторная батарея | Напряжение аккумуляторной батареи*1 | ||
| Датчик давления хладагента | Давление хладагента | ||
| Блок управления EPS | Сигнал работы ЭУР*2 | ||
| Комбинация приборов | Сигнал скорости автомобиля*2 | ||
| BCM | Сигнал включения A/C*2 Сигнал вентилятора отопителя*2 |
*1: ECM определяет состояние сигнала пуска по сигналам частоты вращения двигателя и напряжения аккумуляторной батареи.
*2: Этот сигнал передается в ECM по линии связи CAN.
ОПИСАНИЕ СИСТЕМЫ
Эта система улучшает работу двигателя при использовании кондиционера.
При следующих условиях кондиционер выключается.
- При полном нажатии на педаль акселератора.
- При прокручивании двигателя стартером.
- При высокой частоте вращения двигателя.
- Когда температура охлаждающей жидкости двигателя становится чрезмерно высокой.
- При работе усилителя рулевого управления на низкой частоте вращения двигателя или при низкой скорости автомобиля.
- Когда частота вращения двигателя чрезмерно низкая.
- Когда давление хладагента чрезмерно низкое или высокое.
Связь CAN
СВЯЗЬ CAN: ОПИСАНИЕ СИСТЕМЫ
CAN (Controller Area Network) — последовательная линия связи для работы в реальном времени. Это бортовая мультиплексная линия связи с высокой скоростью передачи данных и высокой способностью обнаруживать ошибки. На автомобиле установлено много электронных блоков управления, и каждый блок во время работы обменивается информацией с другими блоками и взаимодействует с ними (не независимо). В CAN-связи блоки управления соединены двумя линиями связи (линия CAN H, линия CAN L), что позволяет передавать информацию с высокой скоростью при меньшем количестве проводов.
Каждый блок управления передает и принимает данные, но выборочно считывает только необходимые данные.