Beschreibung und Funktion
Beschreibung

BSD ist ein System, das zwei am hinteren Stoßfänger angebrachte Magnetwellen-Radarsensoren verwendet, um den Abstand zu Fahrzeugen hinter dem eigenen Fahrzeug zu messen. Es erkennt Fahrzeuge, die in den toten Winkel gelangen, und gibt eine optische und akustische Warnung aus.
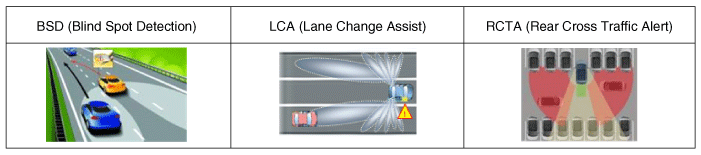
Totwinkel-Warnsystem (BSD): Erkennt andere Fahrzeuge im hinteren toten Winkel und warnt den Fahrer durch eine Anzeige im Außenspiegel.
Spurwechsel-Assistent (LCA): Erkennt Fahrzeuge mit hoher Geschwindigkeit, die sich von hinten seitlich nähern, und warnt den Fahrer.
Querverkehrwarnung hinten (RCTA): Gibt beim Rückwärtsfahren eine Warnung aus, wenn sich Fahrzeuge von hinten seitlich nähern.
Betriebsmodus des Systems
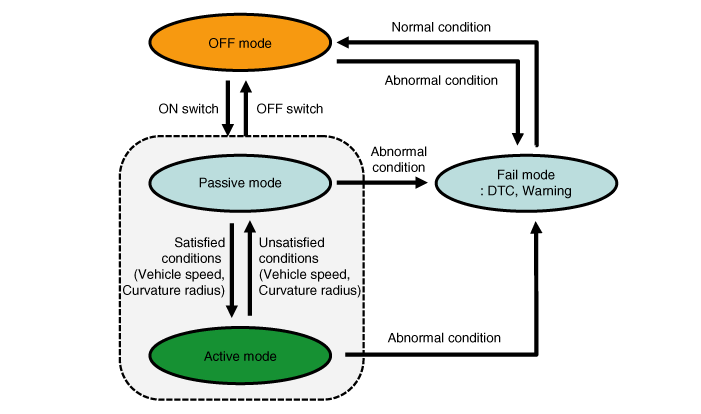
Wird der Motor bei ausgeschaltetem Schalter gestartet, ist der AUS-Modus aktiv.
Wird der EIN-Schalter im AUS-Modus gedrückt, ist der Passiv-Modus aktiv.
Wird der Motor bei eingeschaltetem Schalter gestartet, ist der Passiv-Modus aktiv.
• Bei eingeschalteter Zündung (IGN ON) befindet sich der Schalter im Ausgangszustand: Die letzte Stellung bleibt erhalten.
Wird bei eingeschaltetem Schalter die Zündung von AUS auf EIN geschaltet, bleibt der Schalter EIN.
Wird bei ausgeschaltetem Schalter die Zündung von AUS auf EIN geschaltet, bleibt der Schalter AUS.
Wird der Motor bei eingeschaltetem BSD-Schalter gestartet oder wird das BSD bei ausgeschaltetem BSD-Schalter eingeschaltet, blinkt die Warnleuchte des Außenspiegels 2 bis 3 Sekunden lang.
Dies zeigt dem Fahrer an, dass das BSD-System betriebsbereit ist. (Sofern sich das System im Fehler-Modus befindet, blinkt die Leuchte nicht.)
Werden während der Fahrt die Aktivierungsbedingungen (Geschwindigkeit und Kurvenradius) erfüllt, ist der Aktiv-Modus aktiv (Warnung wird ausgegeben).
Werden während der Fahrt die Aktivierungsbedingungen (Geschwindigkeit und Kurvenradius) nicht erfüllt, ist der Passiv-Modus aktiv (Warnung wird aufgehoben).
Schlägt die Funktion von BSD und LCA in einem beliebigen Modus fehl, ist der Fehler-Modus aktiv.
Arbeiten BSD und LCA im Fehler-Modus wieder normal, ist der AUS-Modus aktiv.
Wird der AUS-Schalter gedrückt, während die BSD- und LCA-Funktion arbeitet (Aktiv/Passiv), ist der AUS-Modus aktiv.
Warnbedingung
Warnbereich
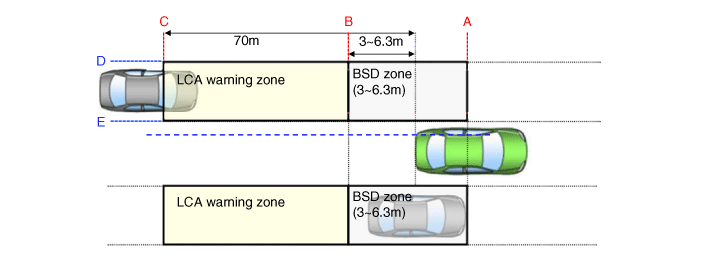
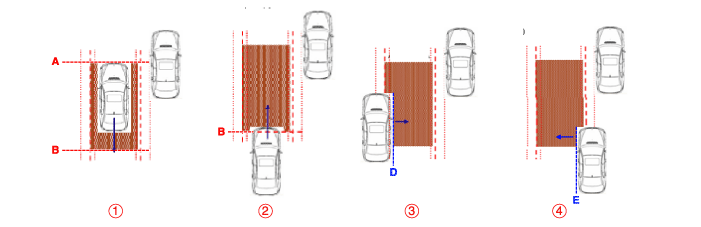
Bedingungen für das Einschalten der BSD-Warnung
• Das gesamte Fahrzeug des Zielobjekts befindet sich hinter Linie A.
• Ein beliebiger Teil des Zielfahrzeugs passiert Linie B.
• Ein beliebiger Teil des Zielfahrzeugs passiert Linie D und Hysterese Ein.
• Das gesamte Zielfahrzeug passiert Linie D und Hysterese Ein.
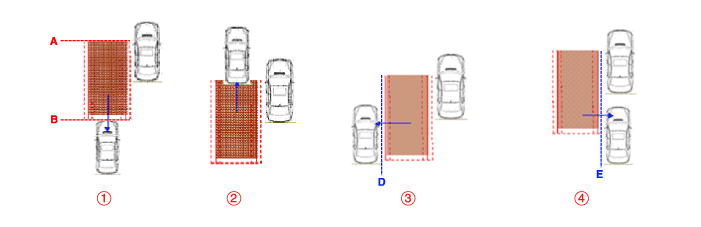
Bedingungen für das Ausschalten der BSD-Warnung
• Das gesamte Fahrzeug des Zielobjekts bewegt sich vor Linie A.
• Das gesamte Fahrzeug des Zielobjekts bewegt sich hinter Linie B.
• Das gesamte Fahrzeug des Zielobjekts passiert Linie D und Hysterese Aus.
• Das gesamte Zielfahrzeug passiert Linie E und Hysterese Aus.
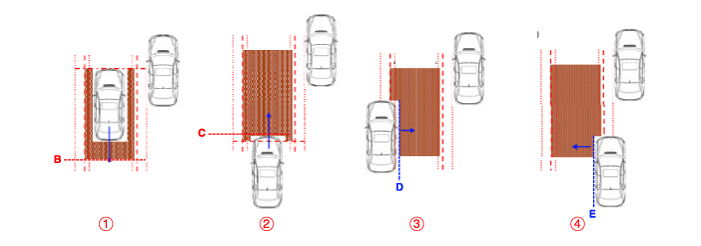
Bedingungen für das Einschalten der LCA-Warnung
• Das gesamte Fahrzeug des Zielobjekts befindet sich hinter Linie B.
• Ein beliebiger Teil des Zielfahrzeugs passiert Linie C.
• Ein beliebiger Teil des Zielfahrzeugs passiert Linie D und Hysterese Ein.
• Das gesamte Zielfahrzeug passiert Linie E und Hysterese Ein.
• Bei allen oben genannten Bedingungen beträgt die TTC (Zeit bis zur Kollision) nicht weniger als 4,5 Sekunden.
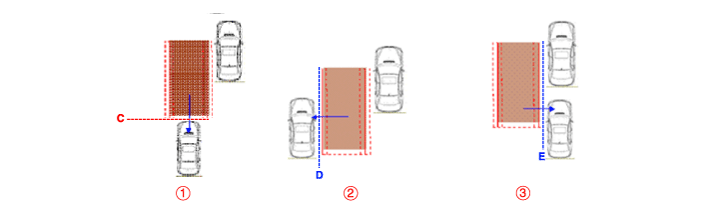
Bedingungen für das Ausschalten der LCA-Warnung
• Das gesamte Fahrzeug des Zielobjekts befindet sich vor Linie B.
• Das gesamte Fahrzeug des Zielobjekts passiert Linie C.
• Das gesamte Fahrzeug des Zielobjekts passiert Linie D und Hysterese Aus.
• Das gesamte Fahrzeug des Zielobjekts passiert Linie E und Hysterese Aus.
• Bei allen oben genannten Bedingungen beträgt die TTC (Zeit bis zur Kollision) nicht mehr als 4,5 Sekunden.
Aktivierungsbedingungen der Sensoren
• Der BSD- und LCA-Schalter (angezeigt durch die Schalter-LED) ist eingeschaltet.
• Fahrzeuggeschwindigkeit: 30 km/h oder mehr
• Kurvenradius: 125 m oder mehr
• Relative Fahrzeuggeschwindigkeit: -10 bis 250 km/h
(Ein negativer Wert bedeutet, dass das vorausfahrende Fahrzeug überholt wird.)
Deaktivierungsbedingungen der Sensoren
• Der BSD- und LCA-Schalter (angezeigt durch die Schalter-LED) ist ausgeschaltet.
• Fahrzeuggeschwindigkeit: 28 km/h oder weniger
• Kurvenradius: 125 m oder weniger
• Relative Fahrzeuggeschwindigkeit: alle Werte außer -10 bis 250 km/h
(Ein negativer Wert bedeutet, dass das vorausfahrende Fahrzeug überholt wird.)
Systemsteuerung gesperrt
• Das Radar ist durch Verschmutzung verdeckt: Systemzustand – Die Meldung „Blockage“ wird ausgegeben.
• Die Radarhalterung ist durch äußere Einwirkung verzogen: Fehlercode speichern.
• Das BSD- und LCA-System fällt aus: Fehlercode speichern.
• Das Radar ist überhitzt: Systemzustand – Die Meldung „Over Temperature“ wird ausgegeben.
Querverkehrswarnung hinten (RCTA)
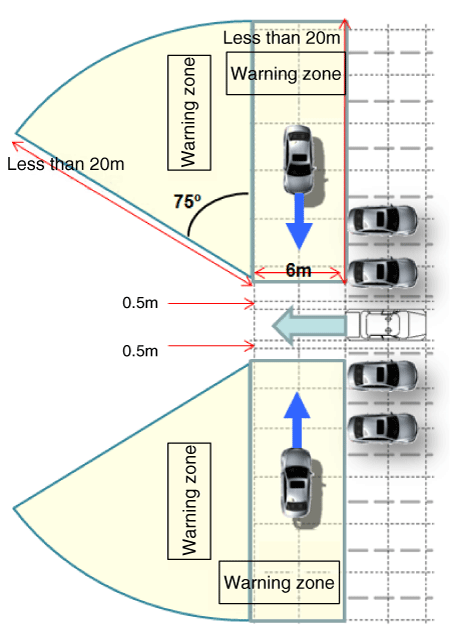
Punkt Spezifikation Hinweise Fahrzeuggeschwindigkeit 0 bis -10 km/h Position „R“ Relativgeschwindigkeit 4 - 36 km/h +: Annäherung Funktionsreichweite 0.5 - 20 m Fahrzeug: 20 m
Zweirad: 15 mDiese Funktion unterstützt den Fahrer beim Erkennen von sich von hinten und seitlich nähernden Fahrzeugen, die beim Rückwärtsfahren aus einer Parklücke nicht direkt eingesehen werden können.
• Befindet sich ein Zielfahrzeug innerhalb von 2 Sekunden gemäß TTC (Zeit bis zur Kollision), wird eine Warnung ausgegeben. Fußgänger werden bei der Warnung des Fahrers nicht als sich nähernde Objekte berücksichtigt. (Eine Warnung wird unter Umständen nicht ausgegeben.)
Warnzone