Descripción y funcionamiento
Descripción

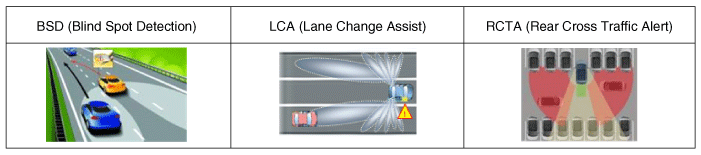
El BSD es un sistema que utiliza dos sensores de radar de ondas magnéticas instalados en el panel trasero para medir la distancia desde los vehículos situados detrás, y activa alarmas (visuales y acústicas) cuando un vehículo entra en el ángulo muerto.
Sistema de detección de ángulo muerto (BSD): detecta otros vehículos en la zona de ángulo muerto trasero y advierte al conductor mediante una indicación en el espejo retrovisor exterior.
Sistema de asistencia al cambio de carril (LCA): detecta vehículos que se aproximan a alta velocidad desde la parte trasera lateral y advierte al conductor.
Sistema de alerta de tráfico cruzado trasero (RCTA): activa una advertencia para los vehículos que se aproximan lateralmente desde atrás al dar marcha atrás.
Modo de funcionamiento del sistema
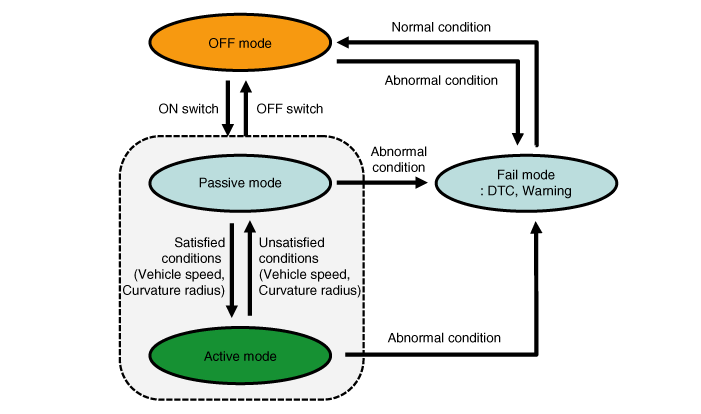
Al arrancar el motor con el interruptor apagado, se activa el modo OFF.
Al pulsar el interruptor ON en el modo OFF, se activa el modo Pasivo.
Si se arranca el motor con el interruptor ON, se activa el modo Pasivo.
? Durante IGN ON, el interruptor está en su estado inicial: se mantiene la última posición.
Si IGN pasa de OFF a ON con el interruptor en ON, el interruptor queda en ON.
Si IGN pasa de OFF a ON con el interruptor en OFF, el interruptor queda en OFF.
Si arranca el motor con el interruptor BSD en ON, o si activa el BSD con el interruptor BSD en OFF, el piloto de advertencia del espejo retrovisor exterior parpadea durante 2 a 3 segundos.
Esto indica al conductor que el sistema BSD está listo. (Siempre que el sistema no esté en modo Fallo; en ese caso, no parpadea.)
Si se cumplen las condiciones de activación (velocidad y radio de curvatura) durante la conducción, se activa el modo Activo (se emite advertencia).
Si no se cumplen las condiciones de activación (velocidad y radio de curvatura) durante la conducción, se activa el modo Pasivo (se cancela la advertencia).
Si falla el funcionamiento del BSD y del LCA en cualquier modo, se activa el modo Fallo.
Si el BSD y el LCA funcionan con normalidad en el modo Fallo, se activa el modo OFF.
Si se pulsa el interruptor OFF mientras la función BSD y LCA está en funcionamiento (Activo/Pasivo), se activa el modo OFF.
Condición de advertencia
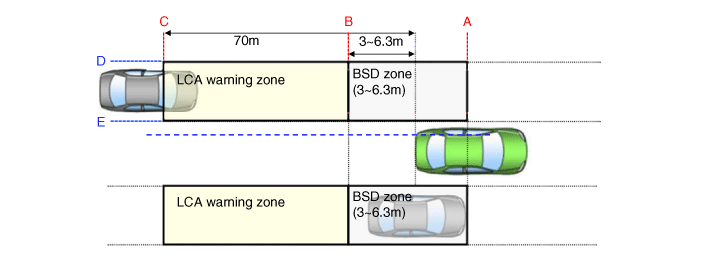
Zona de advertencia
Condiciones para activar la advertencia BSD
? Todo el cuerpo del vehículo objetivo se encuentra detrás de la línea A.
? Cualquier parte del vehículo objetivo pasa la línea B.
? Cualquier parte del vehículo objetivo pasa la línea D y la histéresis de entrada.
? Todo el vehículo objetivo pasa la línea D y la histéresis de entrada.
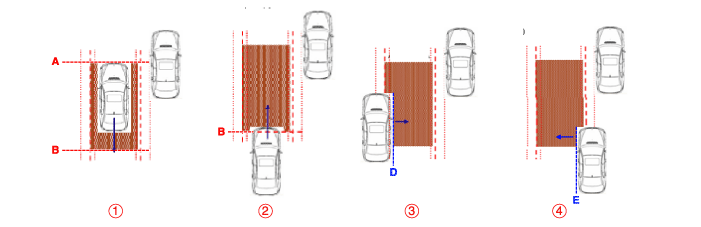
Condiciones para desactivar la advertencia BSD
? Todo el cuerpo del vehículo objetivo se desplaza antes de la línea A.
? Todo el cuerpo del vehículo objetivo se desplaza detrás de la línea B.
? Todo el cuerpo del vehículo objetivo pasa la línea D y la histéresis de salida.
? Todo el vehículo objetivo pasa la línea E y la histéresis de salida.
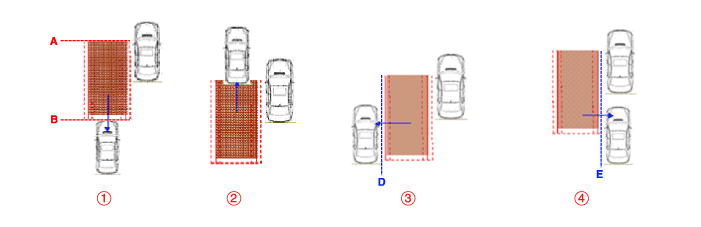
Condiciones para activar la advertencia LCA
? Todo el cuerpo del vehículo objetivo se encuentra detrás de la línea B.
? Cualquier parte del vehículo objetivo pasa la línea C.
? Cualquier parte del vehículo objetivo pasa la línea D y la histéresis de entrada.
? Todo el vehículo objetivo pasa la línea E y la histéresis de entrada.
? En todas las condiciones anteriores, el TTC (tiempo hasta la colisión) no es inferior a 4,5 segundos.
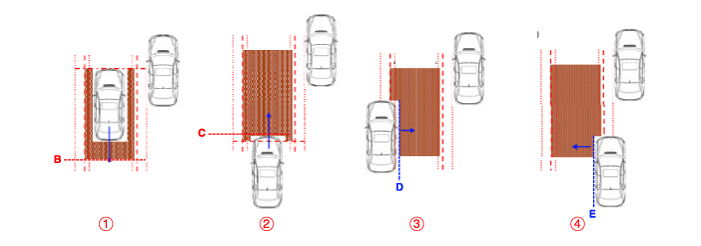
Condiciones para desactivar la advertencia LCA
? Todo el cuerpo del vehículo objetivo se encuentra delante de la línea B.
? Todo el cuerpo del vehículo objetivo pasa la línea C.
? Todo el cuerpo del vehículo objetivo pasa la línea D y la histéresis de salida.
? Todo el cuerpo del vehículo objetivo pasa la línea E y la histéresis de salida.
? En todas las condiciones anteriores, el TTC (tiempo hasta la colisión) no es superior a 4,5 segundos.
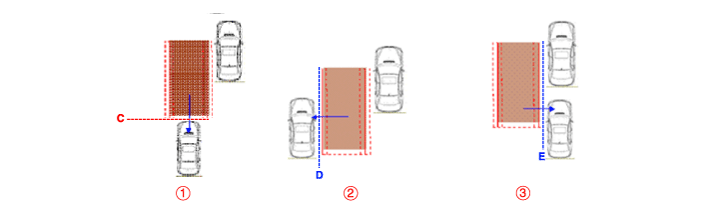
Condiciones de activación del sensor
? El interruptor BSD y LCA (indicado por el LED del interruptor) está encendido.
? Velocidad del vehículo: 30 km/h o superior
? Radio de curvatura: 125 m o más
? Velocidad relativa del vehículo: -10 - 250 km/h
(El valor negativo indica que se adelanta al vehículo que circula delante.)
Condiciones de desactivación del sensor
? El interruptor BSD y LCA (indicado por el LED del interruptor) está apagado.
? Velocidad del vehículo: 28 km/h o inferior
? Radio de curvatura: 125 m o menos
? Velocidad relativa del vehículo: todo excepto -10 - 250 km/h
(El valor negativo indica que se adelanta al vehículo que circula delante.)
Prohibiciones de control del sistema
? El radar está cubierto por residuos: estado del sistema: se emite el mensaje de bloqueo.
? La instalación del radar está deformada por un impacto externo: envíe el código de error.
? Falla el sistema BSD y LCA: envíe el código de error.
? El radar está sobrecalentado: estado del sistema: se activa el mensaje de sobrecalentamiento.
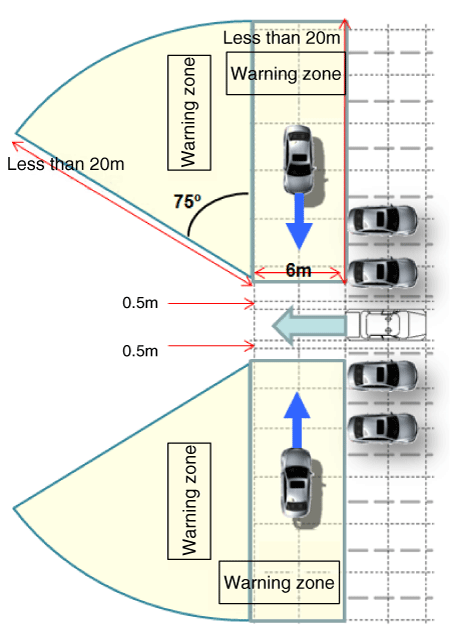
Alerta de tráfico cruzado trasero (RCTA)
Elemento Especificación Observaciones Velocidad del vehículo 0 a -10 km/h Posición R Velocidad relativa 4 - 36 km/h +: acercamiento Alcance de funcionamiento 0.5 - 20 m Vehículo: 20 m
Bicicleta: 15 m? Esta función ayuda al conductor a detectar un vehículo que se aproxima por detrás o por el lateral y que no puede verse directamente al dar marcha atrás para sacar el vehículo de una plaza de aparcamiento.
? Se genera una advertencia para el vehículo objetivo si está dentro de 2 segundos según el TTC (tiempo hasta la colisión). Los peatones no se consideran objetivos que se aproximan al advertir al conductor. (Es posible que no se genere advertencia.)
? Zona de advertencia