Justierung des Abstandssensors (ICC-Sensor)
Nach dem Aus- und Einbau oder Austausch des Abstandssensors stets die Radarausrichtung durchführen.
Hinweis zur Anwendung
| Typ | Beschreibung |
|---|---|
| TYP 1 | Bei Verwendung von KV99112700 für die Radarausrichtung. Siehe Beschreibung. |
| TYP 2 | Bei Verwendung von 1-20-2851-1 für die Radarausrichtung. Siehe Beschreibung. |
TYP 1
Beschreibung
Vor dem Verfahren zur Radarausrichtung muss eine Achsvermessung an allen vier Rädern durchgeführt werden.
Nach dem Aus- und Einbau oder Austausch des Abstandssensors stets die Radarausrichtung durchführen.
Die Zieltafel (SST: KV99112700) in der richtigen Position vor dem Fahrzeug aufstellen.
Den Radarausrichtungsmodus („MILLIWAVE RADAR ADJUST“ unter „Work support“) mit CONSULT aufrufen und die Einstellung gemäß der Anzeige durchführen. (Der Abstandssensor passt sich automatisch an.)
Vorbereitung
VORBEREITUNG FÜR DIE RADARJUSTIERUNG
Alle Reifen auf den vorgeschriebenen Reifendruck einstellen.
Fahrzeug entladen. (Gepäck aus dem Fahrgastraum, Kofferraum usw. entfernen.)
Den Wählhebel in Stellung „P“ bringen und die Feststellbremse lösen.
Den Kraftstofftank vollständig füllen und anschließend prüfen, ob Kühlmittel und Öle bis zur richtigen Höhe gefüllt sind.
Den Bereich des Abstandssensors reinigen
 des vorderen Stoßfänger-Kühlergrills.
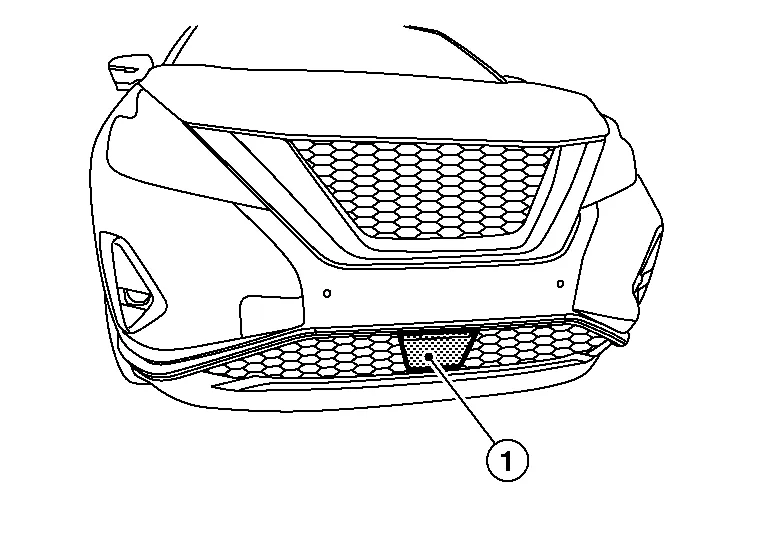
WEITER ZU 2.
BEREICH FÜR DIE RADARJUSTIERUNG
Fahrzeug auf einer ebenen Fläche abstellen, auf derder Bereich gesichert werden kann.
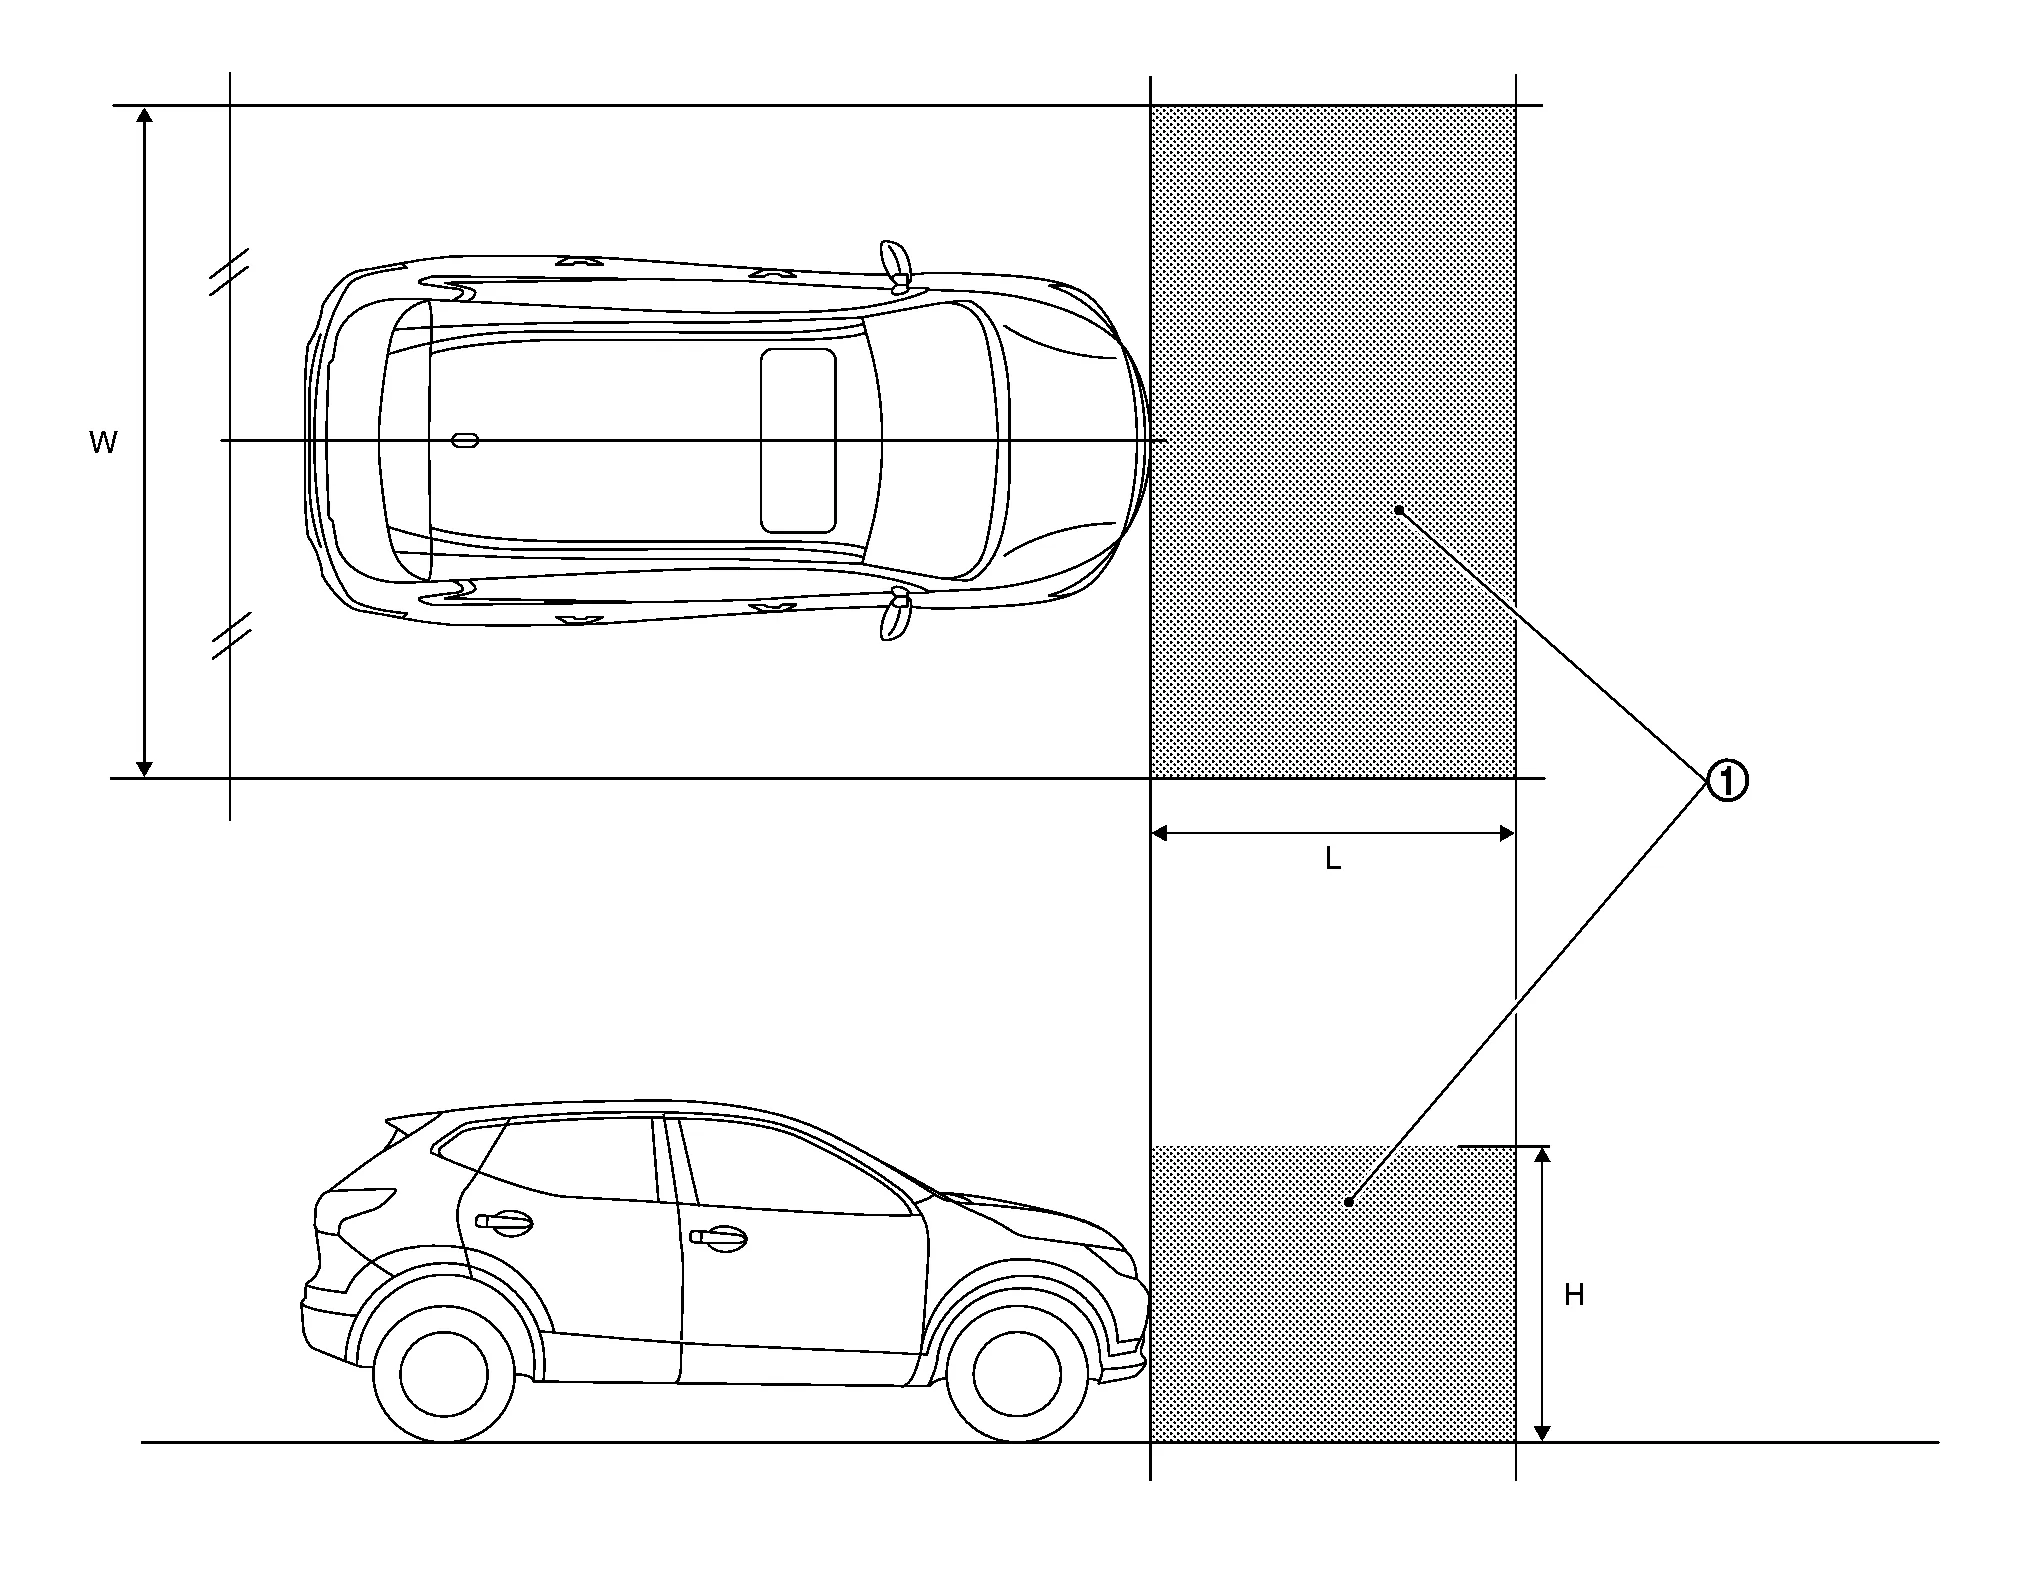
| W | : 3000 mm (118,11 Zoll) |
| L | : 2000 mm (78,74 Zoll) |
| H | : 2000 mm (78,74 Zoll) |
Weiter mit Aufstellen der Zieltafel.
Aufstellen der Zieltafel
Eine genaue Justierung des Radars erfordert, dass die Zieltafel exakt positioniert wird.
EINSTELLUNG DER HÖHE DER ZIELTAFEL
Fußpunkt der Zielplatte auf ca. 30 mm (1,18 in) über dem Boden einstellen.
>>WEITER ZU 2.
VORBEREITUNG DER ZIELTAFEL (1)
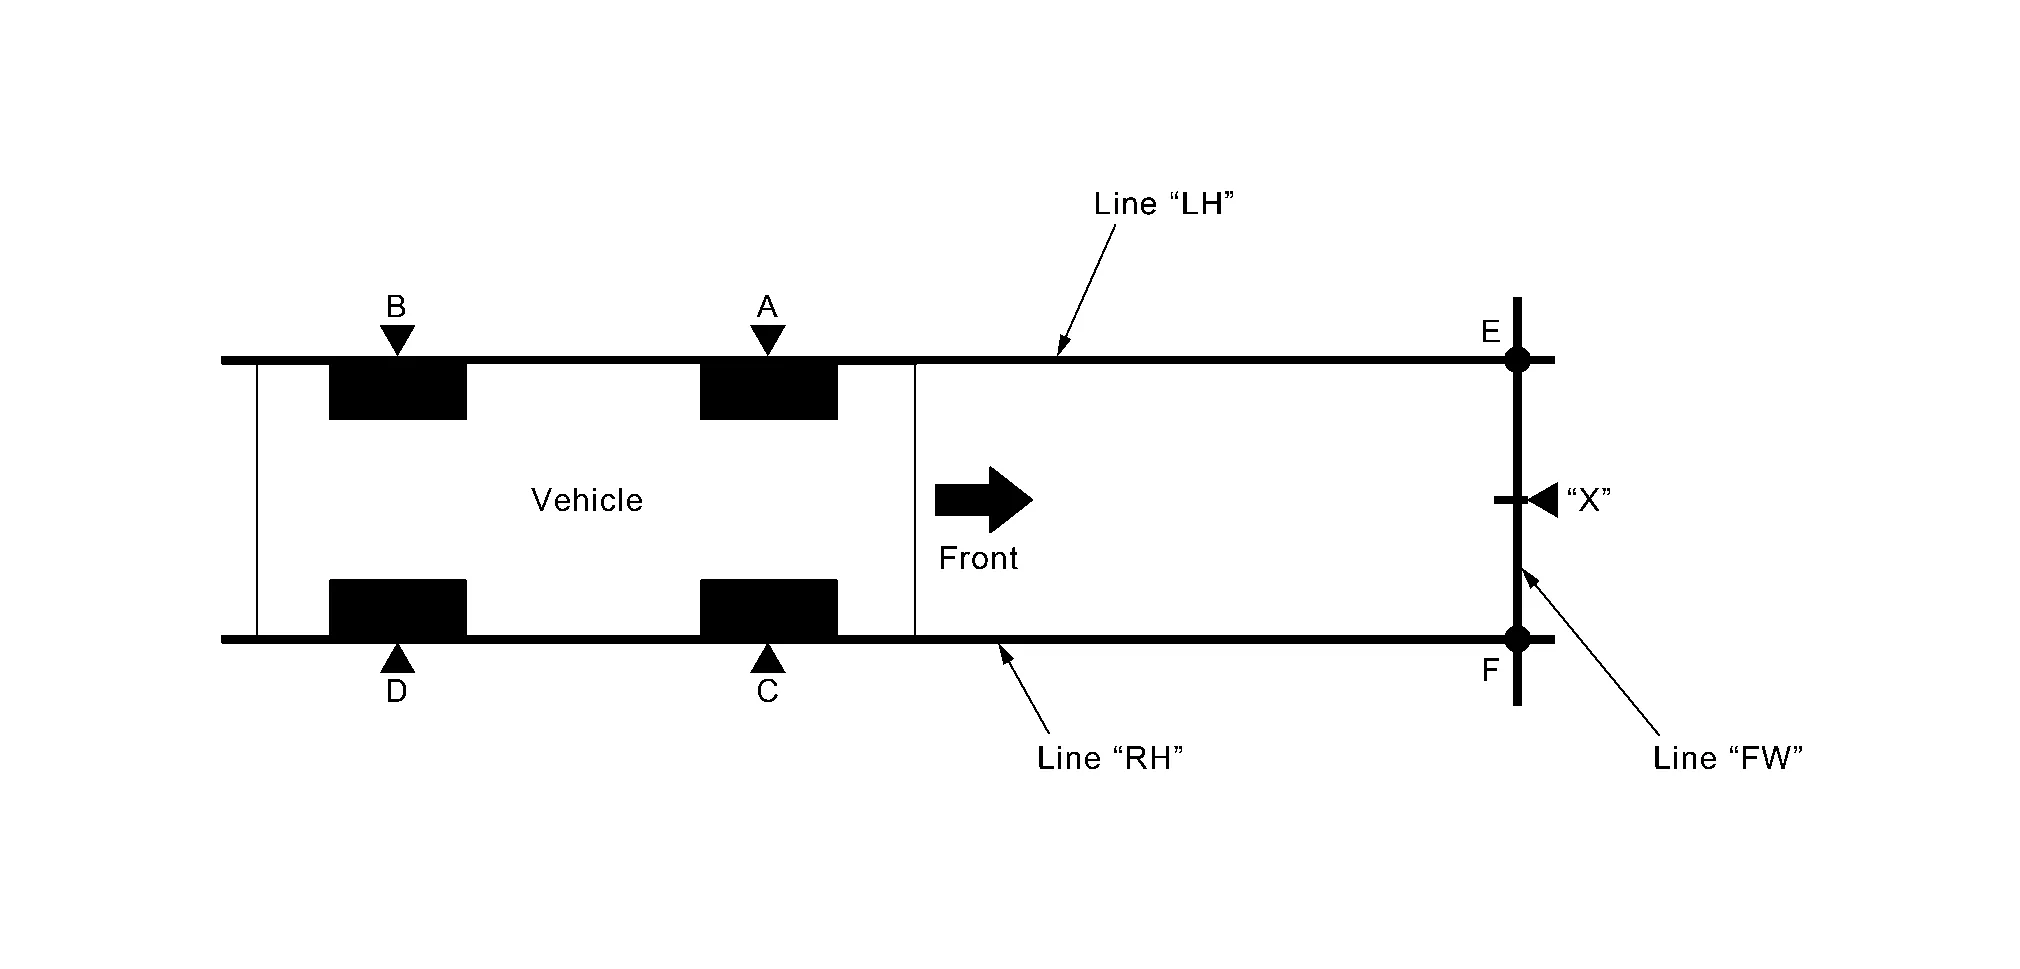
| “A”–“E” (“C”–“F”) | : 2100 mm (82,6 in) |
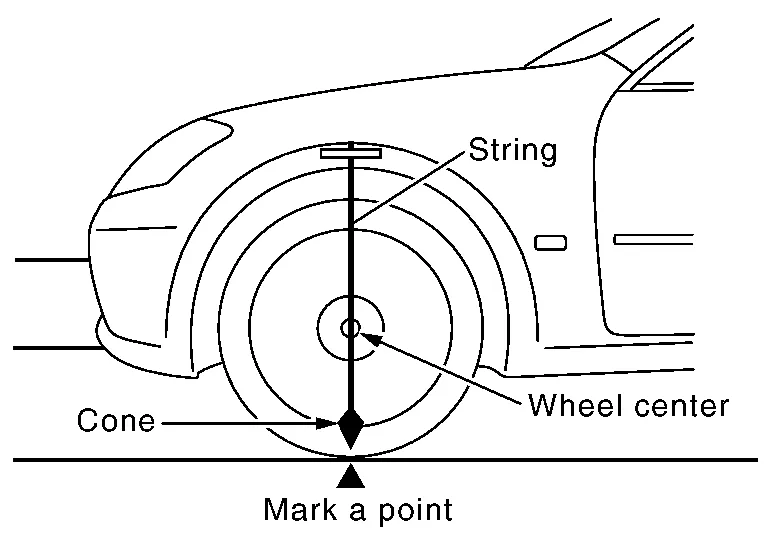
Die Punkte „A“, „B“, „C“ und „D“ in der Mitte der seitlichen Fläche jedes Rades markieren.
Linie „LH“ durch die Punkte „A“ und „B“ auf der linken Fahrzeugseite ziehen.
Punkt „E“ auf der Linie „LH“ in 2100 mm (82,6 in) Abstand von Punkt „A“ markieren.
Linie „RH“ durch die Punkte „C“ und „D“ auf der rechten Fahrzeugseite ziehen, wie in Schritt 2.
Punkt „F“ auf der Linie „RH“ in 2100 mm (82,6 in) Abstand von Punkt „C“ markieren.
Linie „FW“ durch die Punkte „E“ und „F“ an der Fahrzeugvorderseite ziehen.
Punkt „X“ in der Mitte zwischen den Punkten „E“ und „F“ auf der Linie „FW“ markieren.
WEITER ZU 3.
AUFSTELLEN DER ZIELTAFEL
Die Mitte der Zieltafel auf Punkt „G“ auf der Linie „E-F“ setzen und die Zieltafel montieren.
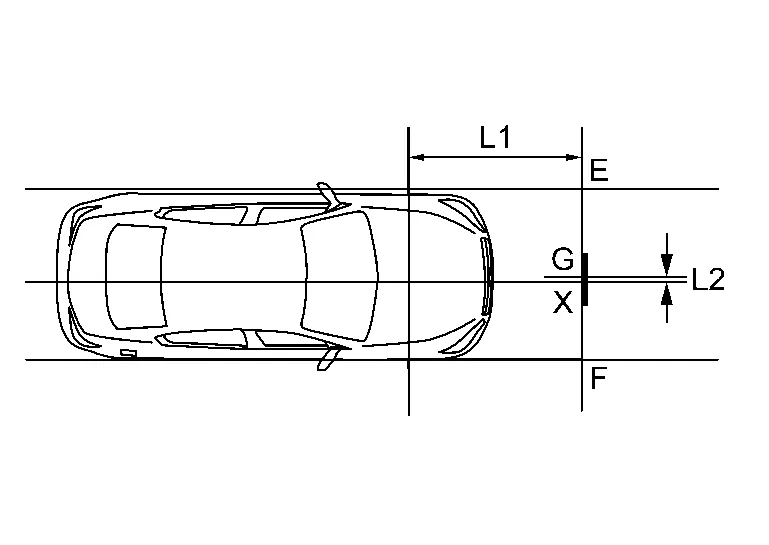
| L1 | : 2100 mm (82,6 in) |
| L2 | : 0 mm (0 Zoll) |
WEITER ZU 4.
PRÜFUNG DES AUFSTELLBEREICHS DER ZIELTAFEL
Im abgebildeten Bereich (Draufsicht) nichts außer der Zieltafel aufstellen.

|
Objektfreier Bereich |  |
Abstandssensor |  |
Zieltafel |
| W. | 3000 mm (118,11 Zoll) | L. | 1500 mm (59,06 Zoll) |
Weiter mit Radarjustierung.
Radarjustierung
Die Radarjustierung wird mit CONSULT automatisch durchgeführt.
RADAR-JUSTIERUNG DURCHFÜHREN
Motor starten.
CONSULT anschließen und „Arbeitsunterstützung“ von „LASER/RADAR“ auswählen.
„MILLIWAVE RADAR ADJUST“ auswählen.
Das Ziel muss genau platziert werden. Das Fahrzeug muss stillstehen.„Start“ auswählen, sobald die auf CONSULT angezeigten Bedingungen erfüllt sind.
„Weiter“ auswählen, nachdem die Anzeige „Radarjustierungsbedingungen sind bereit.“ erscheint.
Die angezeigte Position bestätigen.
„Abgeschlossen.“: Weiter mit Schritt 7.
Außer „Abgeschlossen.“: Die folgenden Arbeiten durchführen.
Angezeigter Punkt Mögliche Ursache Arbeitsschritt Justierergebnis überschreitet den Grenzwert. DTC wird erkannt
Die Position der Zieltafel ist falsch.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Horizontalwert überschreitet den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist horizontal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Vertikalwert überschreitet den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist vertikal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Horizontalwert und Vertikalwert überschreiten den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist horizontal und vertikal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Diese Anzeigerichtung entspricht der Sicht vom Fahrersitz aus. Ziel wird nicht erkannt. (Reflexion der Radiowellen ist schwach.)
Die Aufstellbedingungen erneut prüfen und anschließend die Einstellung erneut durchführen.Zieltafel noch nicht aufgestellt.
Die Position der Zieltafel ist falsch.
Die Position des Abstandssensors ist falsch.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Die Targeteinstellung ist in horizontaler Richtung versetzt.
Die Aufstellbedingungen erneut prüfen. Anschließend die Einstellung erneut durchführen oder den Radarsensor neu einbauen.Die Position der Zieltafel ist horizontal verschoben.
Die Position des Abstandssensors ist horizontal verschoben.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Die Targeteinstellung ist in vertikaler Richtung versetzt.
Die Aufstellbedingungen erneut prüfen. Anschließend die Einstellung erneut durchführen oder den Radarsensor neu einbauen.Die Position der Zieltafel ist vertikal verschoben.
Die Position des Abstandssensors ist vertikal verschoben.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Schreibfehler im EEPROM.
Die Einstellung erneut durchführen oder das Steuergerät (ECU) ersetzen.Die Bedingungen für die Ausrichtung sind nicht korrekt.
Abstandssensor fehlerhaft
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen
Wenn dieselbe Meldung erneut angezeigt wird, den Abstandssensor ersetzen.
Hardware ist fehlerhaft.
Das Steuergerät (ECU) ersetzen.Die Hardware des Abstandssensors weist für die Ausrichtung einen Fehler auf. Den Abstandssensor ersetzen. Signal der Fahrzeugseite ist fehlerhaft oder die Kombination der Steuergeräte ist falsch.
Das andere Steuergerät diagnostizieren.Andere Steuergeräte außer dem Abstandssensor weisen für die Ausrichtung einen Fehler auf. Prüfen, ob im „Selbstdiagnose-Ergebnis“ der anderen Steuergeräte außer dem Abstandssensor ein DTC erkannt wurde.
Wird kein DTC erkannt, den Abstandssensor ersetzen.
Software ist fehlerhaft.
Das Steuergerät (ECU) ersetzen.Die Software des Abstandssensors ist fehlerhaft. Den Abstandssensor ersetzen.
Angezeigten Wert prüfen.
Angezeigter Punkt Überwachte Größe Richtwert Abgeschlossen Vertikalwinkel Radarwinkel „DownW“ oder „UpW“ Vertikalwinkel Radar-Messergebnis (- 2.50) - (+ 3.00) Horizontalwinkel Radarwinkel „LeftW“ oder „RightW“ Horizontalwinkel Radar-Messergebnis Innerhalb von 0 ± 4.00 Grad Ausrichtungsstatus Ausrichtung abgeschlossen Innerhalb des Referenzwerts: weiter mit Schritt 8.
Außerhalb des Referenzwerts: Zustand der Targettafel prüfen und die Radarausrichtung erneut durchführen.
„Ende“ auswählen.
ENDE RADAR-AUSRICHTUNG
TYP 2
Beschreibung
Vor dem Verfahren zur Radarausrichtung muss eine Achsvermessung an allen vier Rädern durchgeführt werden.
Nach dem Aus- und Einbau oder Austausch des Abstandssensors stets die Radarausrichtung durchführen.
Immer die Radarausrichtung durchführen, wenn die Spureinstellung der Hinterachse vorgenommen wurde.
Erforderliche Werkzeuge, siehe Erforderliche Werkzeuge.
Vorbereitung, siehe Vorbereitung.
Zur Fahrzeugvorbereitung des Nissan Murano siehe Fahrzeugvorbereitung.
Aufstellen der Targettafel, siehe Aufstellen der Targettafel.
Einstellung des Abstandssensors, siehe Einstellung des Abstandssensors.
Erforderliche Werkzeuge
Für die Ausrichtung des Abstandssensors sind folgende Werkzeuge erforderlich:
Radarsensor-Ausrichtset 1–20–2851–1. Das Set umfasst Folgendes:
a) Targettafel (Haltevorrichtung)
b) Lasereinheit
c) Hinterer Ständer
Das Set 1–20–2851–1 mit einem selbstzentrierenden Radadapter verwenden (z. B. 1–20–2722–1–IF, Hunter 20–3339–1 oder gleichwertig).
Targettafel.
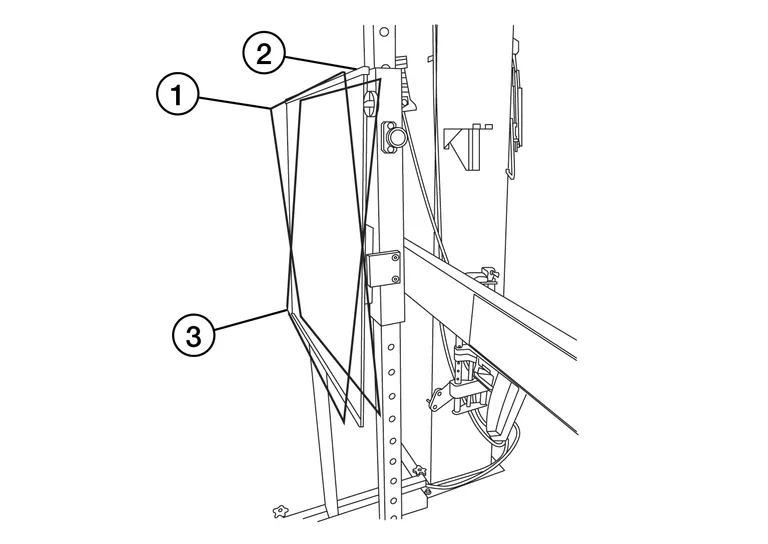
- : Position 1, Oberseite 2° zum Fahrzeug geneigt (nicht verwendet).
- : Position 2, senkrecht.
- : Position 3, Oberseite 2° vom Fahrzeug weg geneigt (nicht verwendet).
Hunter selbstzentrierender Radadapter
[dargestellt mit Lasereinheiteingebaut] (Hunter-Kopf der Achsvermessungsanlage kann ersetzt werden).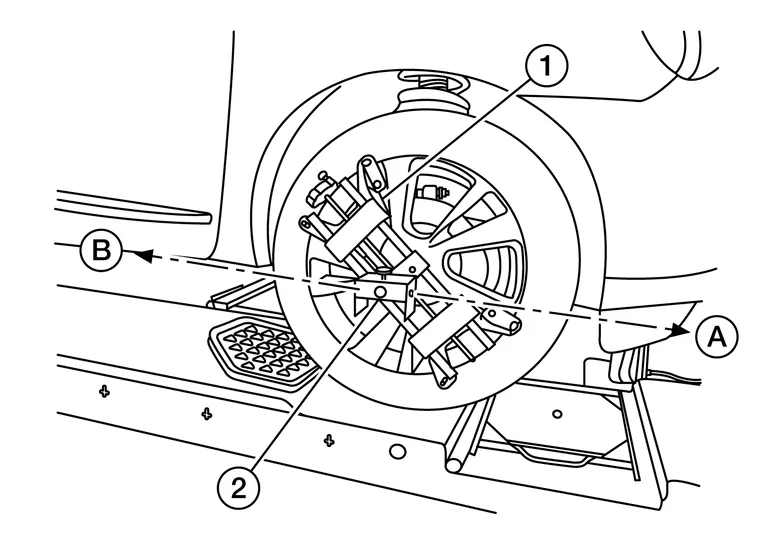
Lasereinheit (mit bidirektionalem Laserstrahl) wie in der Abbildung dargestellt.
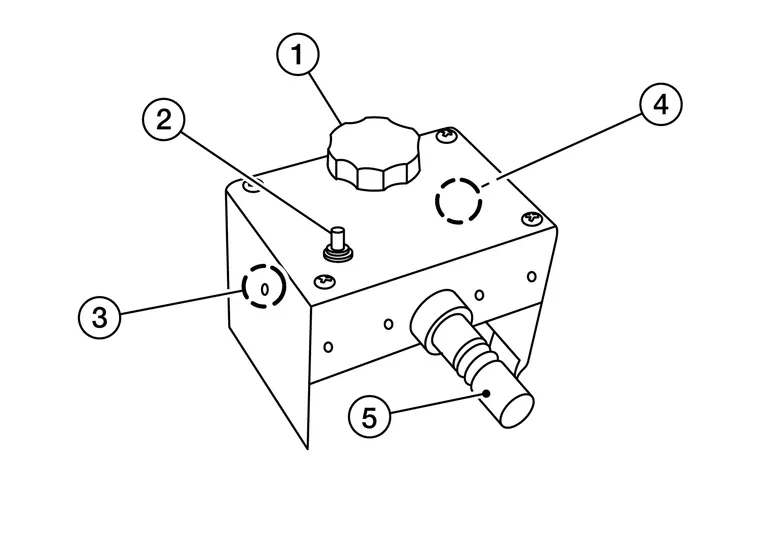
Spannknopf
Ein-/Aus-Taste
Öffnung für den vorderen Laserstrahl
Öffnung für den hinteren Laserstrahl

Befestigungsschaft

Hinterer Ständer wie in der Abbildung dargestellt.
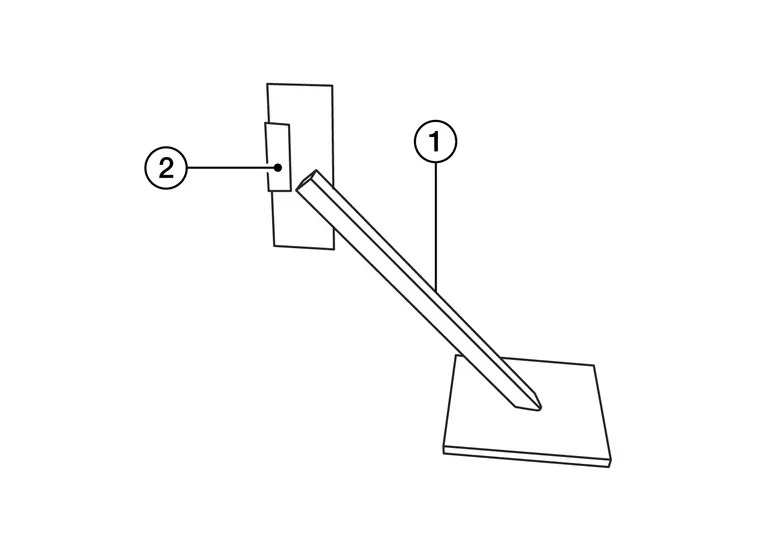
Hinterer Ständer
Laser-Signalempfangsplatte
Abstandskette (nicht dargestellt)
Vorbereitung
VORBEREITUNG FÜR DAS VERFAHREN ZUR RADARAUSRICHTUNG
Alle Reifen auf den vorgeschriebenen Reifendruck einstellen.
Fahrzeug entladen. (Gepäck aus dem Fahrgastraum, Laderaum usw. entfernen.)
Den Wählhebel in Stellung „P“ bringen und die Feststellbremse lösen.
Den Kraftstofftank vollständig füllen und anschließend prüfen, ob Kühlmittel und Öle bis zur richtigen Höhe gefüllt sind.
Den Bereich des Abstandssensors reinigen
des vorderen Stoßfänger-Kühlergrills.
Siehe Fahrzeugvorbereitung des Nissan Murano.
Fahrzeugvorbereitung
Eine genaue Justierung der Radarausrichtung erfordert, dass Zielplatte, Radadapter, Lasereinheit und hintere Halterung korrekt positioniert sind.
ZIELPLATTE POSITIONIEREN
Zur Bestimmung der Mitte der Sensorwellenachse den Punkt wie in der Abbildung gezeigt messen. 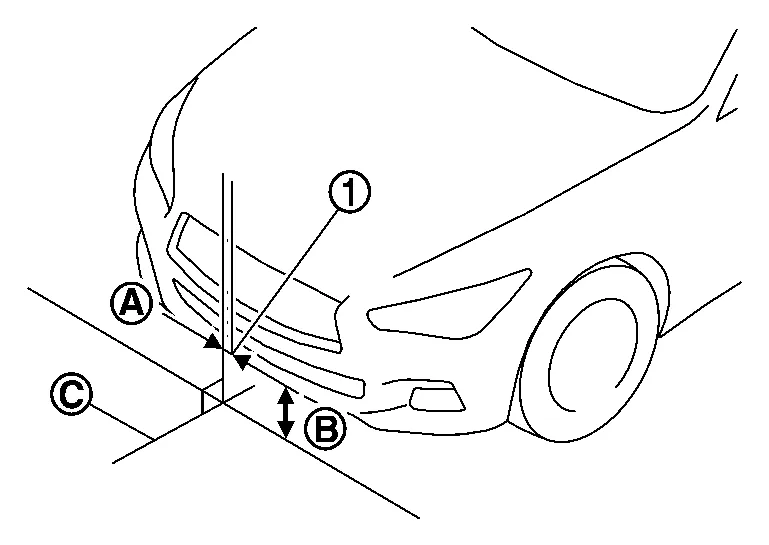 A : 0 mm (0 in) B : 397,8 mm (15,66 in) C : Fahrzeugmitte Die Zielplatte muss in der Mittelposition stehen. (Position 2) Anbauplatte des Justiersatzes für den Abstandssensor an der Zielplatte befestigen.
Zielplatte vorne, zur rechten Fahrzeugvorderseite gerichtet, positionieren:
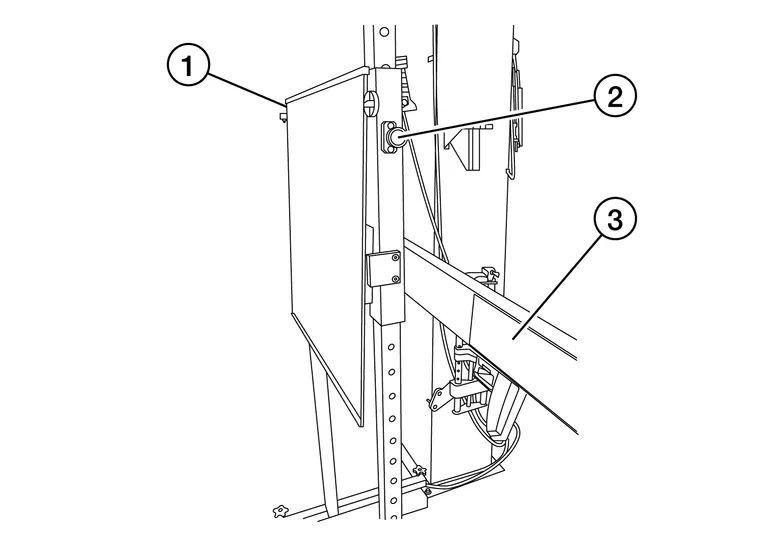
Die markierte Mitte der Zielplatte
397,8 mm (15,66 in) ± 50 mm (1,97 in) zum Abstandssensor gerichtet.Die Höhe der Zielplatte über die Einstellmutter einstellen
bis die korrekte Höhe erreicht ist. Die Toleranz nach oben/unten beträgt ± 30 mm (1,18 Zoll).Die seitliche Position der Zielplatte einstellen, sodass die markierte Mitte der Platte waagerecht mit der Mitte des Abstandssensors fluchtet. Die Toleranz nach rechts/links beträgt ± 80 mm (3,15 Zoll).
Den bearbeiteten Arm der Zielplatte ausfahren, sodass die reflektierende Fläche freiliegt
zur rechten Fahrzeugvorderseite.Eine Seite der Lasereinheit
bündig an der Mitte der Zielplatte anlegenzur Unterstützung der Positionierung.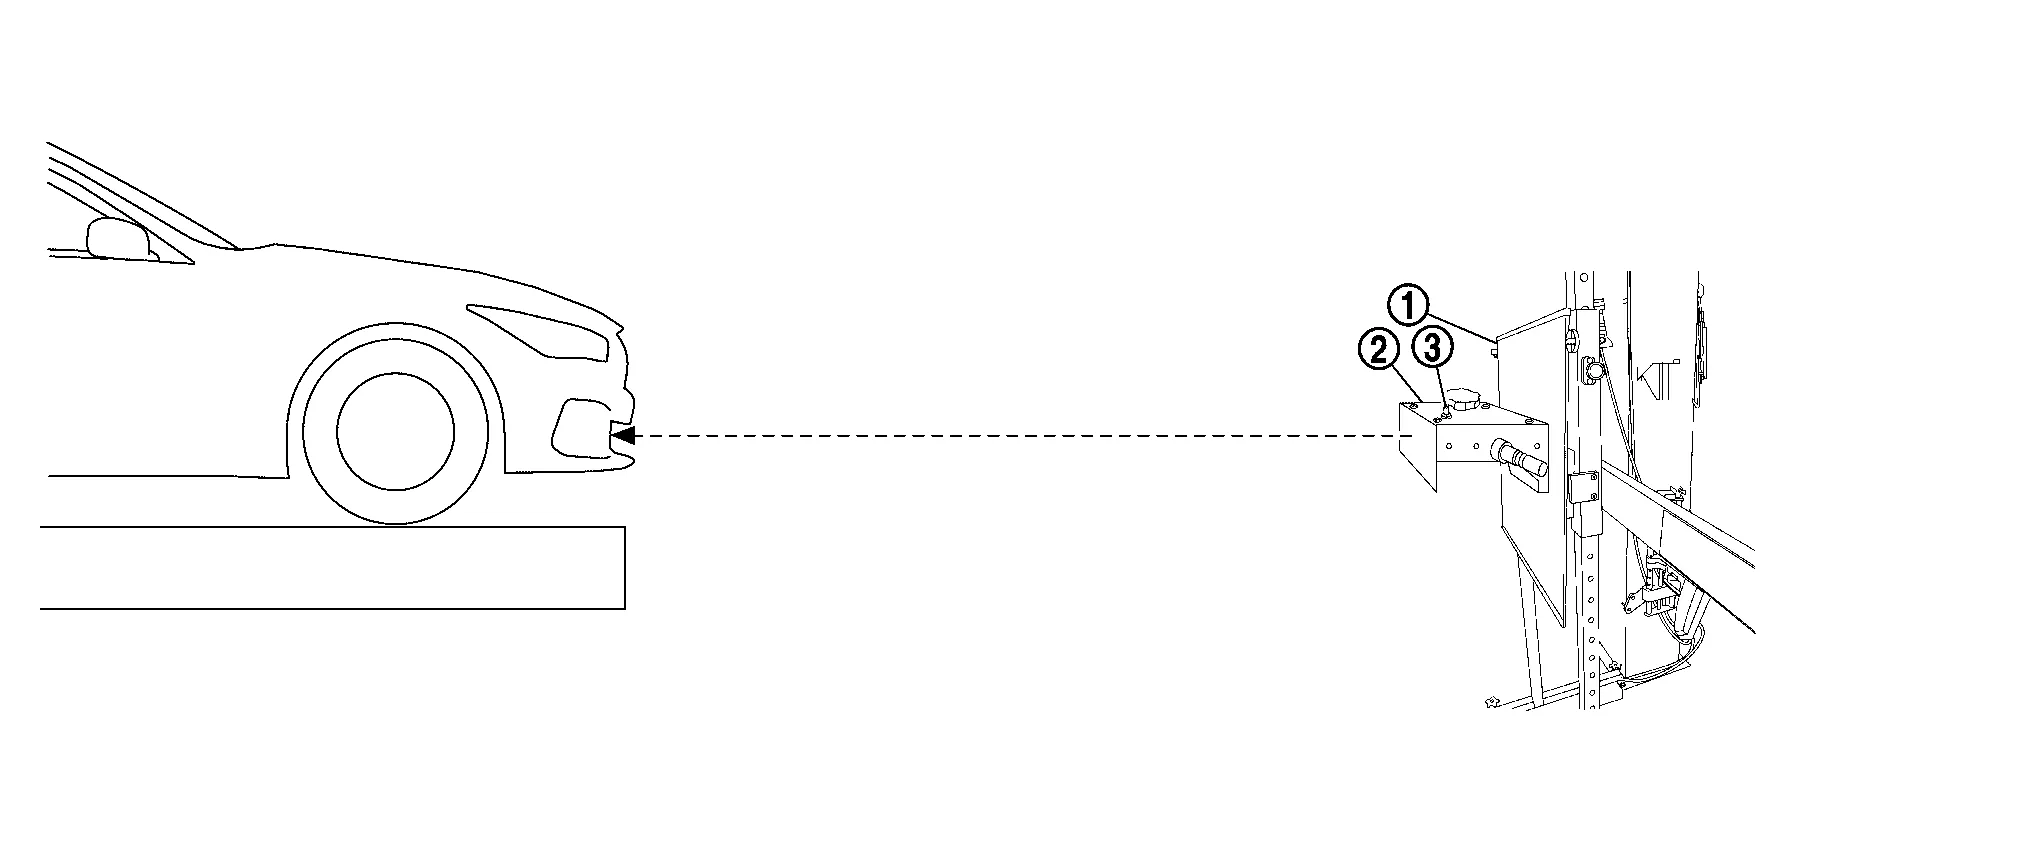
Die Lasereinheit EINSCHALTEN,
sodass der Laserstrahl durch die Öffnung der Lasereinheit in Richtung der Mitte des Abstandssensors austritt.Die Zielplatte
bei Bedarf so verschieben, dass die Mitte der Zielplatte mit der Mitte des Abstandssensors fluchtet.Die Lasereinheit nach Abschluss AUSSCHALTEN.
Verwenden Sie Hunter-Justiergeräte?
JA>>Hinweise der Hunter-Gerätanleitung für die vollständige Fahrzeugvorbereitung und Einstellung der Zielplatte beachten. Anschließend siehe Justierung des Abstandssensors.
NEIN>>WEITER ZU 2.
LASEREINHEIT MONTIEREN
Den Radadapter
am rechten vorderen Rad montieren.Die Lasereinheit
am Radadapter montieren.wie in der Abbildung gezeigt.
WEITER ZU 3.
HINTERE HALTERUNG AUFSTELLEN
Die hintere Halterung wie in der Abbildung gezeigt neben dem rechten hinteren Reifen aufstellen.

Die Lasereinheit EINSCHALTEN, sodass der Laserstrahl durch die vordere und hintere Öffnung der Lasereinheit austritt.
Den Abstand (Dr) zwischen der Kante des rechten hinteren Rads und dem Laserstrahl
an der hinteren Halterung (horizontale Linie) messen und notieren.Die Höhe (Hr) zwischen dem Laserstrahl
an der hinteren Halterung und dem Boden (vertikale Linie) messen und notieren.Den Abstand (Df) zwischen der Kante des rechten vorderen Rads und dem Laserstrahl bzw. der Öffnung des Lasersignals
an der Lasereinheit (horizontale Linie) messen und notieren.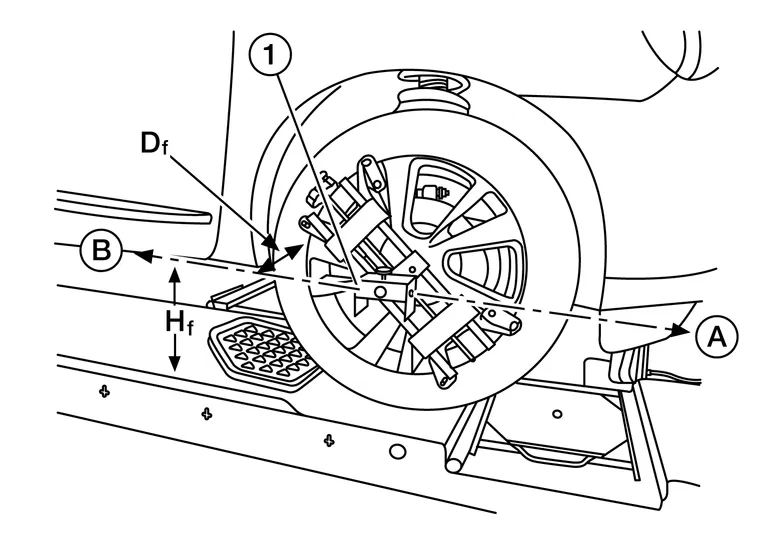
Die Höhe (Hf) zwischen dem Laserstrahl bzw. der Öffnung des Lasersignals
an der Lasereinheit und dem Boden (vertikale Linie) messen und notieren.Den Laserstrahl bei Bedarf so justieren, bis beide Abstände und beide Höhen übereinstimmen.
Siehe Zielplatte einstellen.
Aufstellen der Zieltafel
Eine genaue Justierung des Radars erfordert, dass die Zieltafel exakt positioniert wird.
ZIELPLATTE ENDGÜLTIG EINSTELLEN
Bei ausgefahrenem Arm der Zielplatte wird der Laserstrahl
der von der Lasereinheit abgestrahlt wird, reflektiert
 zurück zur Lasereinheit.
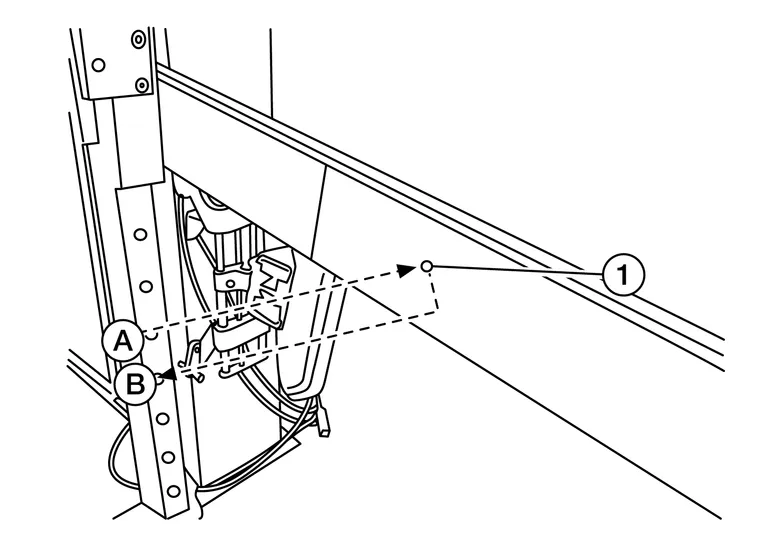
Die Zielplatte drehen, um die erforderliche horizontale Justierung zu erreichen.
Die Nivellierschrauben der Zielplatte einstellen, um die erforderliche vertikale Justierung zu erreichen.
Die Abbildung zeigt den Laserstrahl
der von der Lasereinheit abgestrahlt wird,und seine Reflexionam Arm der Zielplatte.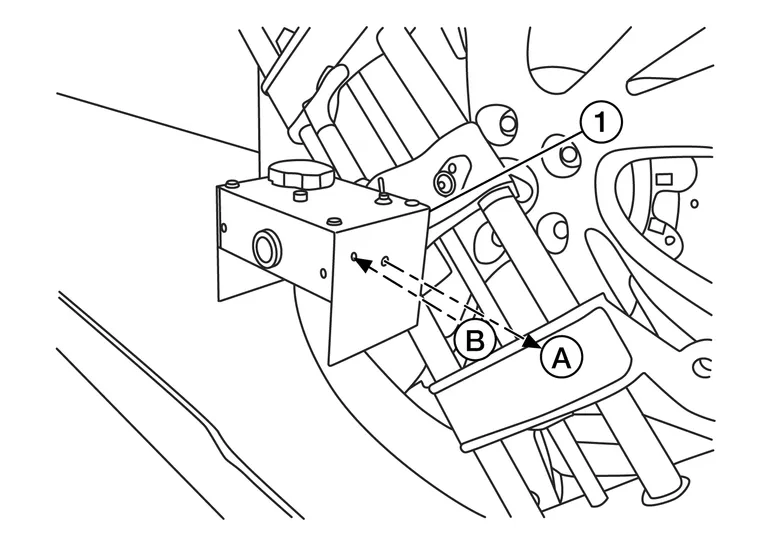
WEITER ZU 2.
POSITION DER ZIELPLATTE PRÜFEN
Im dargestellten Bereich vor dem Fahrzeug (Draufsicht) nichts anderes als die Zielplatte abstellen.
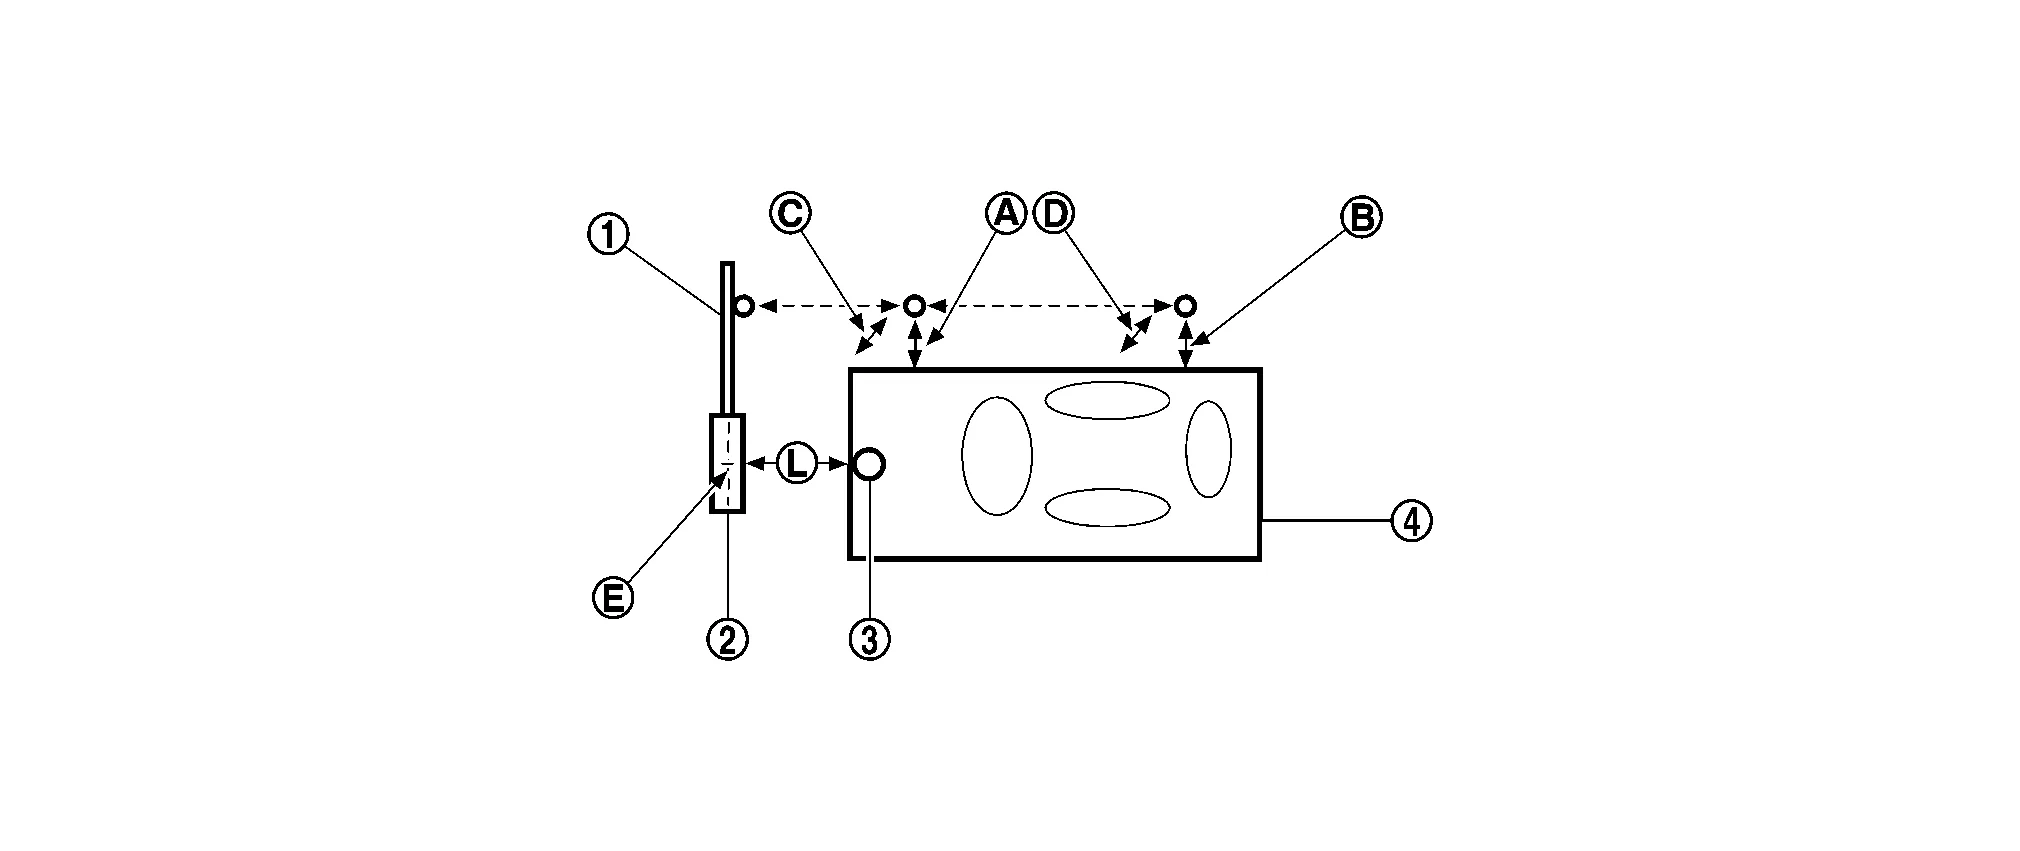
|
Arm der Zielplatte | |
Zieltafel | |
Abstandssensor |
|
Fahrzeug | ||||
|
Abstand zwischen Vorderrad und Laserstrahl (Df) | |
Abstand zwischen Hinterrad und Laserstrahl (Dr) |  |
Höhe zwischen vorderem Laserstrahl und Boden (Hf) |
 |
Höhe zwischen hinterem Laserstrahl und Boden (Hr) |  |
Mittelposition der Zielplatte |  |
1010 - 1110 mm (39,76 - 43,7 Zoll) |
Siehe Abstandssensor-Justierung.
Abstandssensor-Justierung
Die Radarjustierung wird mit CONSULT automatisch durchgeführt.
RADAR-JUSTIERUNG DURCHFÜHREN
Motor starten.
CONSULT anschließen und „Arbeitsunterstützung“ von „LASER/RADAR“ auswählen.
„MILLIWAVE RADAR ADJUST“ auswählen.
Das Ziel muss genau platziert werden. Das Fahrzeug muss stillstehen.„Start“ auswählen, sobald die auf CONSULT angezeigten Bedingungen erfüllt sind.
„Weiter“ auswählen, nachdem die Anzeige „Radarjustierungsbedingungen sind bereit.“ erscheint.
Die angezeigte Position bestätigen.
„Abgeschlossen.“: Weiter mit Schritt 7.
Außer „Abgeschlossen.“: Die folgenden Arbeiten durchführen.
Angezeigter Punkt Mögliche Ursache Arbeitsschritt Justierergebnis überschreitet den Grenzwert. DTC wird erkannt
Die Position der Zieltafel ist falsch.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Horizontalwert überschreitet den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist horizontal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Vertikalwert überschreitet den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist vertikal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Horizontalwert und Vertikalwert überschreiten den Grenzwert.
Den Zustand prüfen.
Die Einstellung erneut durchführen.DTC wird erkannt
Die Position der Zieltafel ist horizontal und vertikal verschoben.
Fahrzeug bewegt sich
Den Ausrichtungszustand des Fahrzeugs prüfen und die Radarjustierung erneut durchführen. Diese Anzeigerichtung entspricht der Sicht vom Fahrersitz aus. Ziel wird nicht erkannt. (Reflexion der Radiowellen ist schwach.)
Die Aufstellbedingungen erneut prüfen und anschließend die Einstellung erneut durchführen.Zieltafel noch nicht aufgestellt.
Die Position der Zieltafel ist falsch.
Die Position des Abstandssensors ist falsch.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Die Targeteinstellung ist in horizontaler Richtung versetzt.
Die Aufstellbedingungen erneut prüfen. Anschließend die Einstellung erneut durchführen oder den Radarsensor neu einbauen.Die Position der Zieltafel ist horizontal verschoben.
Die Position des Abstandssensors ist horizontal verschoben.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Die Targeteinstellung ist in vertikaler Richtung versetzt.
Die Aufstellbedingungen erneut prüfen. Anschließend die Einstellung erneut durchführen oder den Radarsensor neu einbauen.Die Position der Zieltafel ist vertikal verschoben.
Die Position des Abstandssensors ist vertikal verschoben.
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen Schreibfehler im EEPROM.
Die Einstellung erneut durchführen oder das Steuergerät (ECU) ersetzen.Die Bedingungen für die Ausrichtung sind nicht korrekt.
Abstandssensor fehlerhaft
Ausrichtung des Fahrzeugs prüfen und Radarjustierung erneut durchführen
Wenn dieselbe Meldung erneut angezeigt wird, den Abstandssensor ersetzen.
Hardware ist fehlerhaft.
Das Steuergerät (ECU) ersetzen.Die Hardware des Abstandssensors weist für die Ausrichtung einen Fehler auf. Den Abstandssensor ersetzen. Signal der Fahrzeugseite ist fehlerhaft oder die Kombination der Steuergeräte ist falsch.
Das andere Steuergerät diagnostizieren.Andere Steuergeräte außer dem Abstandssensor weisen für die Ausrichtung einen Fehler auf. Prüfen, ob im „Selbstdiagnose-Ergebnis“ der anderen Steuergeräte außer dem Abstandssensor ein DTC erkannt wurde.
Wird kein DTC erkannt, den Abstandssensor ersetzen.
Software ist fehlerhaft.
Das Steuergerät (ECU) ersetzen.Die Software des Abstandssensors ist fehlerhaft. Den Abstandssensor ersetzen.
Angezeigten Wert prüfen.
Angezeigter Punkt Überwachte Größe Richtwert Abgeschlossen Vertikalwinkel Radarwinkel „DownW“ oder „UpW“ Vertikalwinkel Radar-Messergebnis (- 2.50) - (+ 3.00) Horizontalwinkel Radarwinkel „LeftW“ oder „RightW“ Horizontalwinkel Radar-Messergebnis Innerhalb von 0 ± 4.00 Grad Ausrichtungsstatus Ausrichtung abgeschlossen Innerhalb des Referenzwerts: weiter mit Schritt 8.
Außerhalb des Referenzwerts: Zustand der Targettafel prüfen und die Radarausrichtung erneut durchführen.
„Ende“ auswählen.
ENDE RADAR-AUSRICHTUNG