Conducción del vehículo
Limitaciones del Control de crucero inteligente basado en navegación
En este manual: Conducción del vehículo
~5min de lectura
El Control de crucero inteligente basado en navegación puede no funcionar correctamente en las siguientes circunstancias:
- La navegación no funciona correctamente
- Los límites de velocidad y la información de la carretera en la navegación no están actualizados
- La información del mapa no se transmite debido a un funcionamiento anómalo del sistema de infoentretenimiento
- La información del mapa y la carretera real son diferentes debido a datos GPS en tiempo real o a errores en la información del mapa
- La navegación busca una ruta mientras se conduce
- Las señales GPS están bloqueadas en zonas como los túneles
- Una carretera que se divide en dos o más vías y vuelve a unirse
- El conductor se desvía de la ruta establecida en la navegación
- La ruta al destino se cambia o se cancela al reiniciar la navegación
- El vehículo entra en una estación de servicio o en un área de descanso
- Android Auto o Car Play está en funcionamiento
- La navegación no puede detectar la posición actual del vehículo (por ejemplo, cuando existen vías elevadas, incluidos pasos superiores adyacentes a carreteras generales, o carreteras cercanas en paralelo)
- La navegación se está actualizando mientras se conduce
- La navegación se está reiniciando mientras se conduce
- El límite de velocidad de algunos tramos cambia según la situación de la vía
- Conducción por una carretera en obras
- Conducción por una carretera controlada
- Hay mal tiempo, como lluvia intensa, nevadas intensas, etc.
- Conducción por una carretera con curvas cerradas
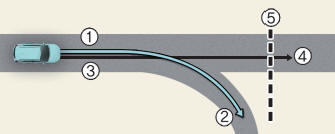
[1]: Ruta establecida, [2]: Ramal, [3]: Ruta de conducción, [4]: Calzada principal, [5]: Tramo de curva
- Cuando hay diferencia entre la ruta establecida en la navegación (ramal) y la ruta de conducción (calzada principal), la función de deceleración automática en curvas de autopista puede no funcionar hasta que la ruta de conducción sea reconocida como calzada principal.
- Cuando la ruta de conducción del vehículo se reconoce como calzada principal al mantenerse en la calzada principal en lugar de en la ruta establecida en la navegación, la función de deceleración automática en curvas de autopista funcionará. Según la distancia a la curva y la velocidad actual del vehículo, la desaceleración puede no ser suficiente o puede ser brusca.
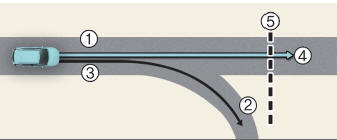
[1]: Calzada principal, [2]: Ramal, [3]: Ruta de conducción, [4]: Ruta establecida, [5]: Tramo de curva
- Cuando hay una diferencia entre la ruta de navegación (carretera principal) y la ruta de conducción (ramal), la función de Desaceleración Automática en Zona de Curva de Autopista funcionará según la información de curvas de la carretera principal.
- Cuando se determine que se sale de la ruta al entrar en un enlace o intersección de autopista, la función de Desaceleración Automática en Zona de Curva de Autopista no funcionará.
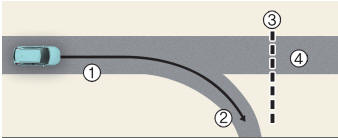
[1]: Ruta de conducción, [2]: Ramal, [3]: Tramo de curva, [4]: Carretera principal
- Si no hay ningún destino establecido en la navegación, la función de Desaceleración Automática en Zona de Curva de Autopista funcionará según la información de curvas de la carretera principal.
- Aunque salga de la carretera principal, la función de Desaceleración Automática en Zona de Curva de Autopista podría funcionar temporalmente debido a la información de navegación del tramo de curva de la autopista.
ADVERTENCIA
- El Control de Crucero Inteligente basado en navegación no sustituye las prácticas de conducción segura, sino que es una función de comodidad. Mantenga siempre la vista en la carretera; es responsabilidad del conductor evitar infringir las leyes de tráfico.
- La información de límite de velocidad de la navegación puede diferir de la información real del límite de velocidad de la vía. Es responsabilidad del conductor comprobar el límite de velocidad en la vía o carril por el que circula.
- El Control de Crucero Inteligente basado en navegación se cancelará automáticamente cuando salga de la carretera principal de la autopista. Preste siempre atención a las condiciones de la vía y de conducción.
- El Control de Crucero Inteligente basado en navegación puede no funcionar debido a la presencia de vehículos delanteros y a las condiciones de conducción del vehículo. Preste siempre atención a las condiciones de la vía y de conducción.
- Cuando remolque un remolque u otro vehículo, desactive el Control de Crucero Inteligente basado en navegación por razones de seguridad.
- Después de pasar por una caseta de peaje en una autopista, el Control de Crucero Inteligente basado en navegación funcionará según el primer carril. Si entra en otro de los carriles, el Control de Crucero Inteligente basado en navegación podría no funcionar correctamente.
- El vehículo acelerará si el conductor pisa el pedal del acelerador mientras el Control de Crucero Inteligente basado en navegación está funcionando, y la función no reducirá la velocidad del vehículo. Sin embargo, si el pedal del acelerador se pisa insuficientemente, el vehículo podría reducir la velocidad.
- Si el conductor acelera y suelta el pedal del acelerador mientras el Control de Crucero Inteligente basado en navegación está funcionando, el vehículo podría no reducir la velocidad lo suficiente o podría decelerar bruscamente hasta una velocidad segura.
- Si la curva es demasiado cerrada o demasiado abierta, el Control de Crucero Inteligente basado en navegación podría no funcionar.
- El Control de Crucero Inteligente basado en navegación es una función complementaria y no sustituye a la conducción segura. Es responsabilidad del conductor comprobar siempre la velocidad y la distancia con el vehículo que circula delante. Conduzca siempre con seguridad y precaución.
AVISO
- Puede producirse un desfase de tiempo entre las indicaciones de la navegación y el inicio y fin del funcionamiento del Control de Crucero Inteligente basado en navegación.
- La información de velocidad del cuadro de instrumentos y de la navegación puede diferir.
- Aunque circule a una velocidad inferior a la velocidad programada del Control de Crucero Inteligente, la aceleración podría estar limitada por los tramos de curva que hay por delante.
- Si el Control de Crucero Inteligente basado en navegación está funcionando al salir de la carretera principal para entrar en un enlace, intersección, área de descanso, etc., la función podría funcionar durante un periodo de tiempo determinado.
- La desaceleración del Control de Crucero Inteligente basado en navegación podría resultar insuficiente debido a las condiciones de la vía, como firmes irregulares, carriles estrechos, etc.
¿Le resultó útil esta página?