Limitaciones del Control de crucero inteligente
El Control de crucero inteligente puede no funcionar correctamente, o puede funcionar de forma inesperada, en las siguientes circunstancias:
- El sensor de detección o su entorno están contaminados o dañados
- El líquido limpiaparabrisas se rocía continuamente o el limpiaparabrisas está encendido
- La lente de la cámara está contaminada debido a un parabrisas tintado, con película o recubrimiento, cristal dañado, o material pegajoso extraño (pegatina, insecto, etc.) en el cristal
- La humedad no se elimina o se congela en el parabrisas
- El campo de visión de la cámara de visión frontal está obstruido por el deslumbramiento del sol
- La luz de una farola o la luz de un vehículo que viene de frente se refleja en la superficie mojada de la carretera, como un charco en la calzada
- La temperatura alrededor de la cámara de visión frontal es alta o baja
- Hay un objeto colocado en el salpicadero
- El entorno está muy iluminado
- El entorno está muy oscuro, como en un túnel, etc.
- El nivel de luz cambia repentinamente, por ejemplo al entrar o salir de un túnel
- La luminosidad exterior es baja y los faros no están encendidos o no iluminan lo suficiente
- Conducción con lluvia intensa, nieve o niebla espesa
- Al conducir a través de vapor, humo o sombras
- Solo se detecta una parte del vehículo
- El vehículo de delante no tiene luces traseras, o estas están colocadas de forma inusual, etc.
- La luminosidad exterior es baja y las luces traseras no están encendidas o no iluminan lo suficiente
- La parte trasera del vehículo que circula delante es pequeña o no tiene un aspecto normal (por ejemplo, inclinada, volcada, etc.)
- La altura libre al suelo del vehículo de delante es baja o alta
- Un vehículo se incorpora de repente delante del suyo
- Su vehículo está siendo remolcado
- Un objeto que refleja las ondas del radar frontal, como un quitamiedos, un vehículo cercano, etc.
- El parachoques alrededor del radar frontal ha recibido un impacto, está dañado o el radar frontal está desalineado
- La temperatura alrededor del radar frontal es alta o baja
- El vehículo que circula delante está fabricado con un material que no refleja las ondas del radar frontal
- Conducción cerca de un enlace de autopista (o autovía) o de una barrera de peaje
- Conducción sobre una superficie resbaladiza debido a nieve, charcos de agua, hielo, etc.
- Conducción en curvas
- El vehículo de delante se detecta tarde
- El vehículo de delante queda repentinamente bloqueado por un obstáculo
- El vehículo de delante cambia de carril o reduce la velocidad repentinamente
- El vehículo de delante está deformado
- La velocidad del vehículo que circula delante es alta o baja
- Con un vehículo delante, su vehículo cambia de carril bruscamente a baja velocidad
- El vehículo de delante está cubierto de nieve
- Conducción inestable
- Está en una rotonda y no se detecta el vehículo que circula delante
- Está conduciendo en círculo de forma continua
- Las malas condiciones de la carretera provocan vibraciones excesivas del vehículo durante la conducción
- La altura de su vehículo es baja o alta debido a cargas pesadas, presión de neumáticos anormal, etc.
- Conducción en los siguientes lugares
- Al conducir en un aparcamiento
- Conducción por una zona de obras, carretera sin asfaltar, carretera parcialmente asfaltada, carretera irregular, resaltos, etc.
- Al conducir por una pendiente, carretera con curvas, etc.
- Al conducir por un arcén con árboles o farolas
- Al conducir por una carretera estrecha con árboles o hierba muy crecidos
- Hay interferencias de ondas electromagnéticas, como al conducir en una zona con ondas de radio intensas o ruido eléctrico
- Conducción en curvas
- Al conducir por un túnel o un puente de hierro
- Al conducir cerca de zonas con sustancias metálicas, como obras, vías de tren, etc.
- Conducción en zonas amplias con pocos vehículos o estructuras (por ejemplo, desierto, prado, zona suburbana, etc.).
- Al conducir a través de vapor, humo o sombras
- Conducción cerca de un enlace de autopista (o autovía) o de una barrera de peaje
- Al conducir cerca de zonas con sustancias metálicas, como obras, vías de tren, etc.
- Conducción por carretera con curvas
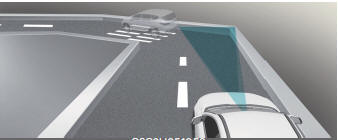
En las curvas, el Control de crucero inteligente puede no detectar un vehículo en el mismo carril y puede acelerar hasta la velocidad fijada.
Además, la velocidad del vehículo puede reducirse rápidamente cuando se detecta de repente el vehículo que circula delante.
Seleccione la velocidad fijada adecuada en las curvas y accione el pedal del freno o del acelerador según las condiciones de la carretera y de conducción que tenga por delante.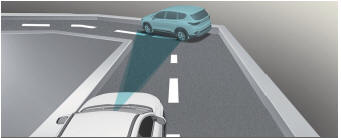
La velocidad de su vehículo puede reducirse debido a un vehículo del carril adyacente.
Compruebe que las condiciones de la carretera permiten un funcionamiento seguro del Control de crucero inteligente y, si es necesario, pise el pedal del freno para reducir la velocidad y mantener una distancia de seguridad
- Conducción por carretera con pendiente
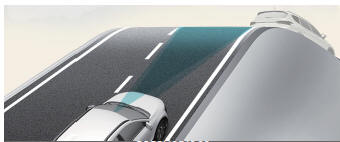
Durante la conducción cuesta arriba o cuesta abajo, el Control de crucero inteligente puede no detectar un vehículo en movimiento en su carril y hacer que su vehículo acelere hasta la velocidad fijada. Además, la velocidad del vehículo disminuirá rápidamente cuando se detecte de repente el vehículo que circula delante.
Seleccione la velocidad fijada adecuada en las pendientes y accione el pedal del freno o del acelerador según las condiciones de la carretera y de conducción que tenga por delante.
- Cambio de carril
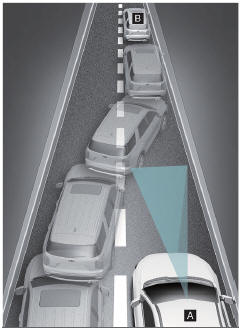
[A] : Su vehículo,
[B] : Vehículo que cambia de carril
Cuando un vehículo (B) se incorpora a su carril desde un carril adyacente, no puede ser detectado por el sensor hasta que entra en el alcance de detección del sensor. El Control de crucero inteligente puede no detectar inmediatamente el vehículo cuando cambia de carril bruscamente. En este caso, debe mantener una distancia de frenado segura y, si es necesario, pisar el pedal del freno para reducir la velocidad y mantener una distancia de seguridad.
- Situaciones en las que la detección está limitada
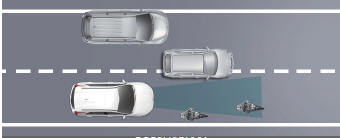
En los siguientes casos, el sensor no puede detectar algunos vehículos de su carril:
- Vehículos desplazados hacia un lado
- Vehículos que circulan a baja velocidad o que desaceleran bruscamente
- Vehículos con mayor altura libre al suelo o vehículos que transportan cargas que sobresalen por la parte trasera del vehículo
- Vehículos con la parte delantera elevada debido a cargas pesadas
- Vehículos a una distancia aproximada de 2 m (6 pies) de su vehículo
- Vehículos que circulan en sentido contrario
- Vehículos detenidos
- Vehículos con un perfil trasero pequeño, como remolques
- Vehículos estrechos, como motocicletas, bicicletas o vehículos de dos ruedas motorizados
- Vehículos especiales
- Animales y peatones
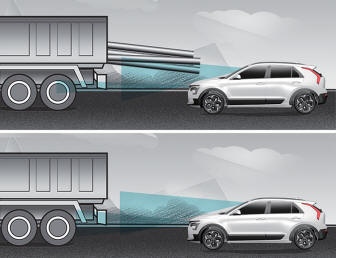
En los siguientes casos, el sensor no puede detectar el vehículo que circula delante.
Preste siempre atención a la carretera y a las condiciones de conducción, y conduzca con seguridad. Si es necesario, ajuste la velocidad del vehículo.
- Está girando el volante
- Conducción por carreteras estrechas o con curvas cerradas
- Cuando el vehículo que circula delante desaparece en una intersección, su vehículo puede acelerar.
Preste siempre atención a las condiciones de la carretera y de conducción mientras conduce.
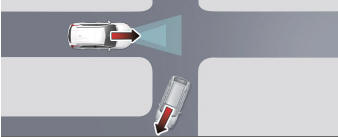
Cuando un vehículo que circula delante de usted sale de su carril, el Control de crucero inteligente puede no detectar inmediatamente el nuevo vehículo que ahora circula delante de usted.
Preste siempre atención a las condiciones de la carretera y de conducción mientras conduce.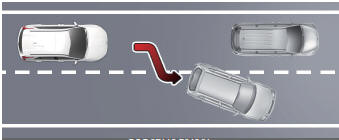
- Siempre tenga cuidado con los peatones cuando su vehículo mantenga una distancia con el vehículo que le precede.