Conducción en modo de control de distancia entre vehículos
Este modo utiliza un sensor de radar para detectar la presencia de vehículos hasta aproximadamente 400 ft (120 m) por delante, determina la distancia de seguimiento actual entre vehículos y actúa para mantener una distancia de seguimiento adecuada respecto al vehículo que circula delante.
Tenga en cuenta que la distancia entre vehículos se reducirá al circular por pendientes descendentes largas.
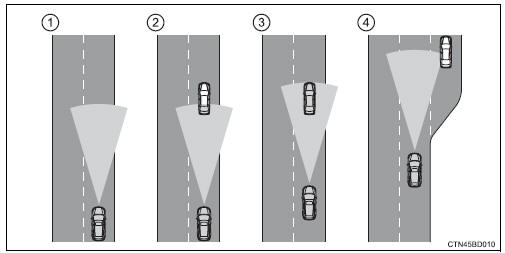
- Ejemplo de crucero a velocidad constante cuando no hay vehículos delante
El vehículo circula a la velocidad fijada por el conductor. La distancia deseada entre vehículos también puede ajustarse mediante el control de distancia entre vehículos.
- Ejemplo de crucero con deceleración cuando el vehículo que circula delante va más despacio que la velocidad programada
Cuando se detecta un vehículo que circula delante, el sistema decelera automáticamente el vehículo. Si se requiere una reducción de velocidad mayor, el sistema aplica los frenos. Suena una señal acústica de advertencia cuando el sistema no puede desacelerar lo suficiente para evitar que el vehículo se acerque al vehículo que circula delante.
- Ejemplo de crucero de seguimiento cuando se sigue a un vehículo que circula a una velocidad inferior a la programada
El sistema mantiene el crucero de seguimiento ajustando los cambios de velocidad del vehículo que circula delante, para mantener la distancia entre vehículos fijada por el conductor.
- Ejemplo de aceleración cuando ya no hay vehículos delante que circulen a una velocidad inferior a la programada
El sistema acelera hasta alcanzar la velocidad programada. Después, el sistema vuelve al crucero a velocidad constante.