Conduite en mode de régulation de distance inter-véhicules
Ce mode utilise un capteur radar pour détecter la présence de véhicules jusqu'à environ 400 pi (120 m) devant, déterminer la distance de suivi actuelle et maintenir une distance de suivi appropriée par rapport au véhicule qui précède.
Notez que la distance inter-véhicules diminuera lors de la circulation sur de longues pentes descendantes.
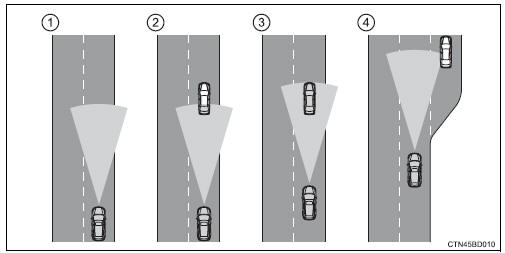
- Exemple de croisière à vitesse constante lorsqu'aucun véhicule ne précède
Le véhicule roule à la vitesse réglée par le conducteur. La distance inter-véhicules souhaitée peut également être réglée à l'aide du contrôle de distance inter-véhicules.
- Exemple de décélération lorsque le véhicule qui précède roule moins vite que la vitesse programmée
Lorsqu'un véhicule est détecté devant vous, le système ralentit automatiquement votre véhicule. Si une réduction de vitesse plus importante est nécessaire, le système actionne les freins. Un signal sonore vous avertit lorsque le système ne peut pas ralentir suffisamment pour empêcher votre véhicule de se rapprocher du véhicule qui précède.
- Exemple de suivi lorsqu'on suit un véhicule roulant moins vite que la vitesse programmée
Le système poursuit le suivi en s'adaptant aux variations de vitesse du véhicule qui précède, afin de maintenir la distance inter-véhicules réglée par le conducteur.
- Exemple d'accélération lorsqu'il n'y a plus de véhicule devant roulant moins vite que la vitesse programmée
Le système accélère jusqu'à atteindre la vitesse programmée. Il revient ensuite à la croisière à vitesse constante.