Composants. Système d'aide à la conduite
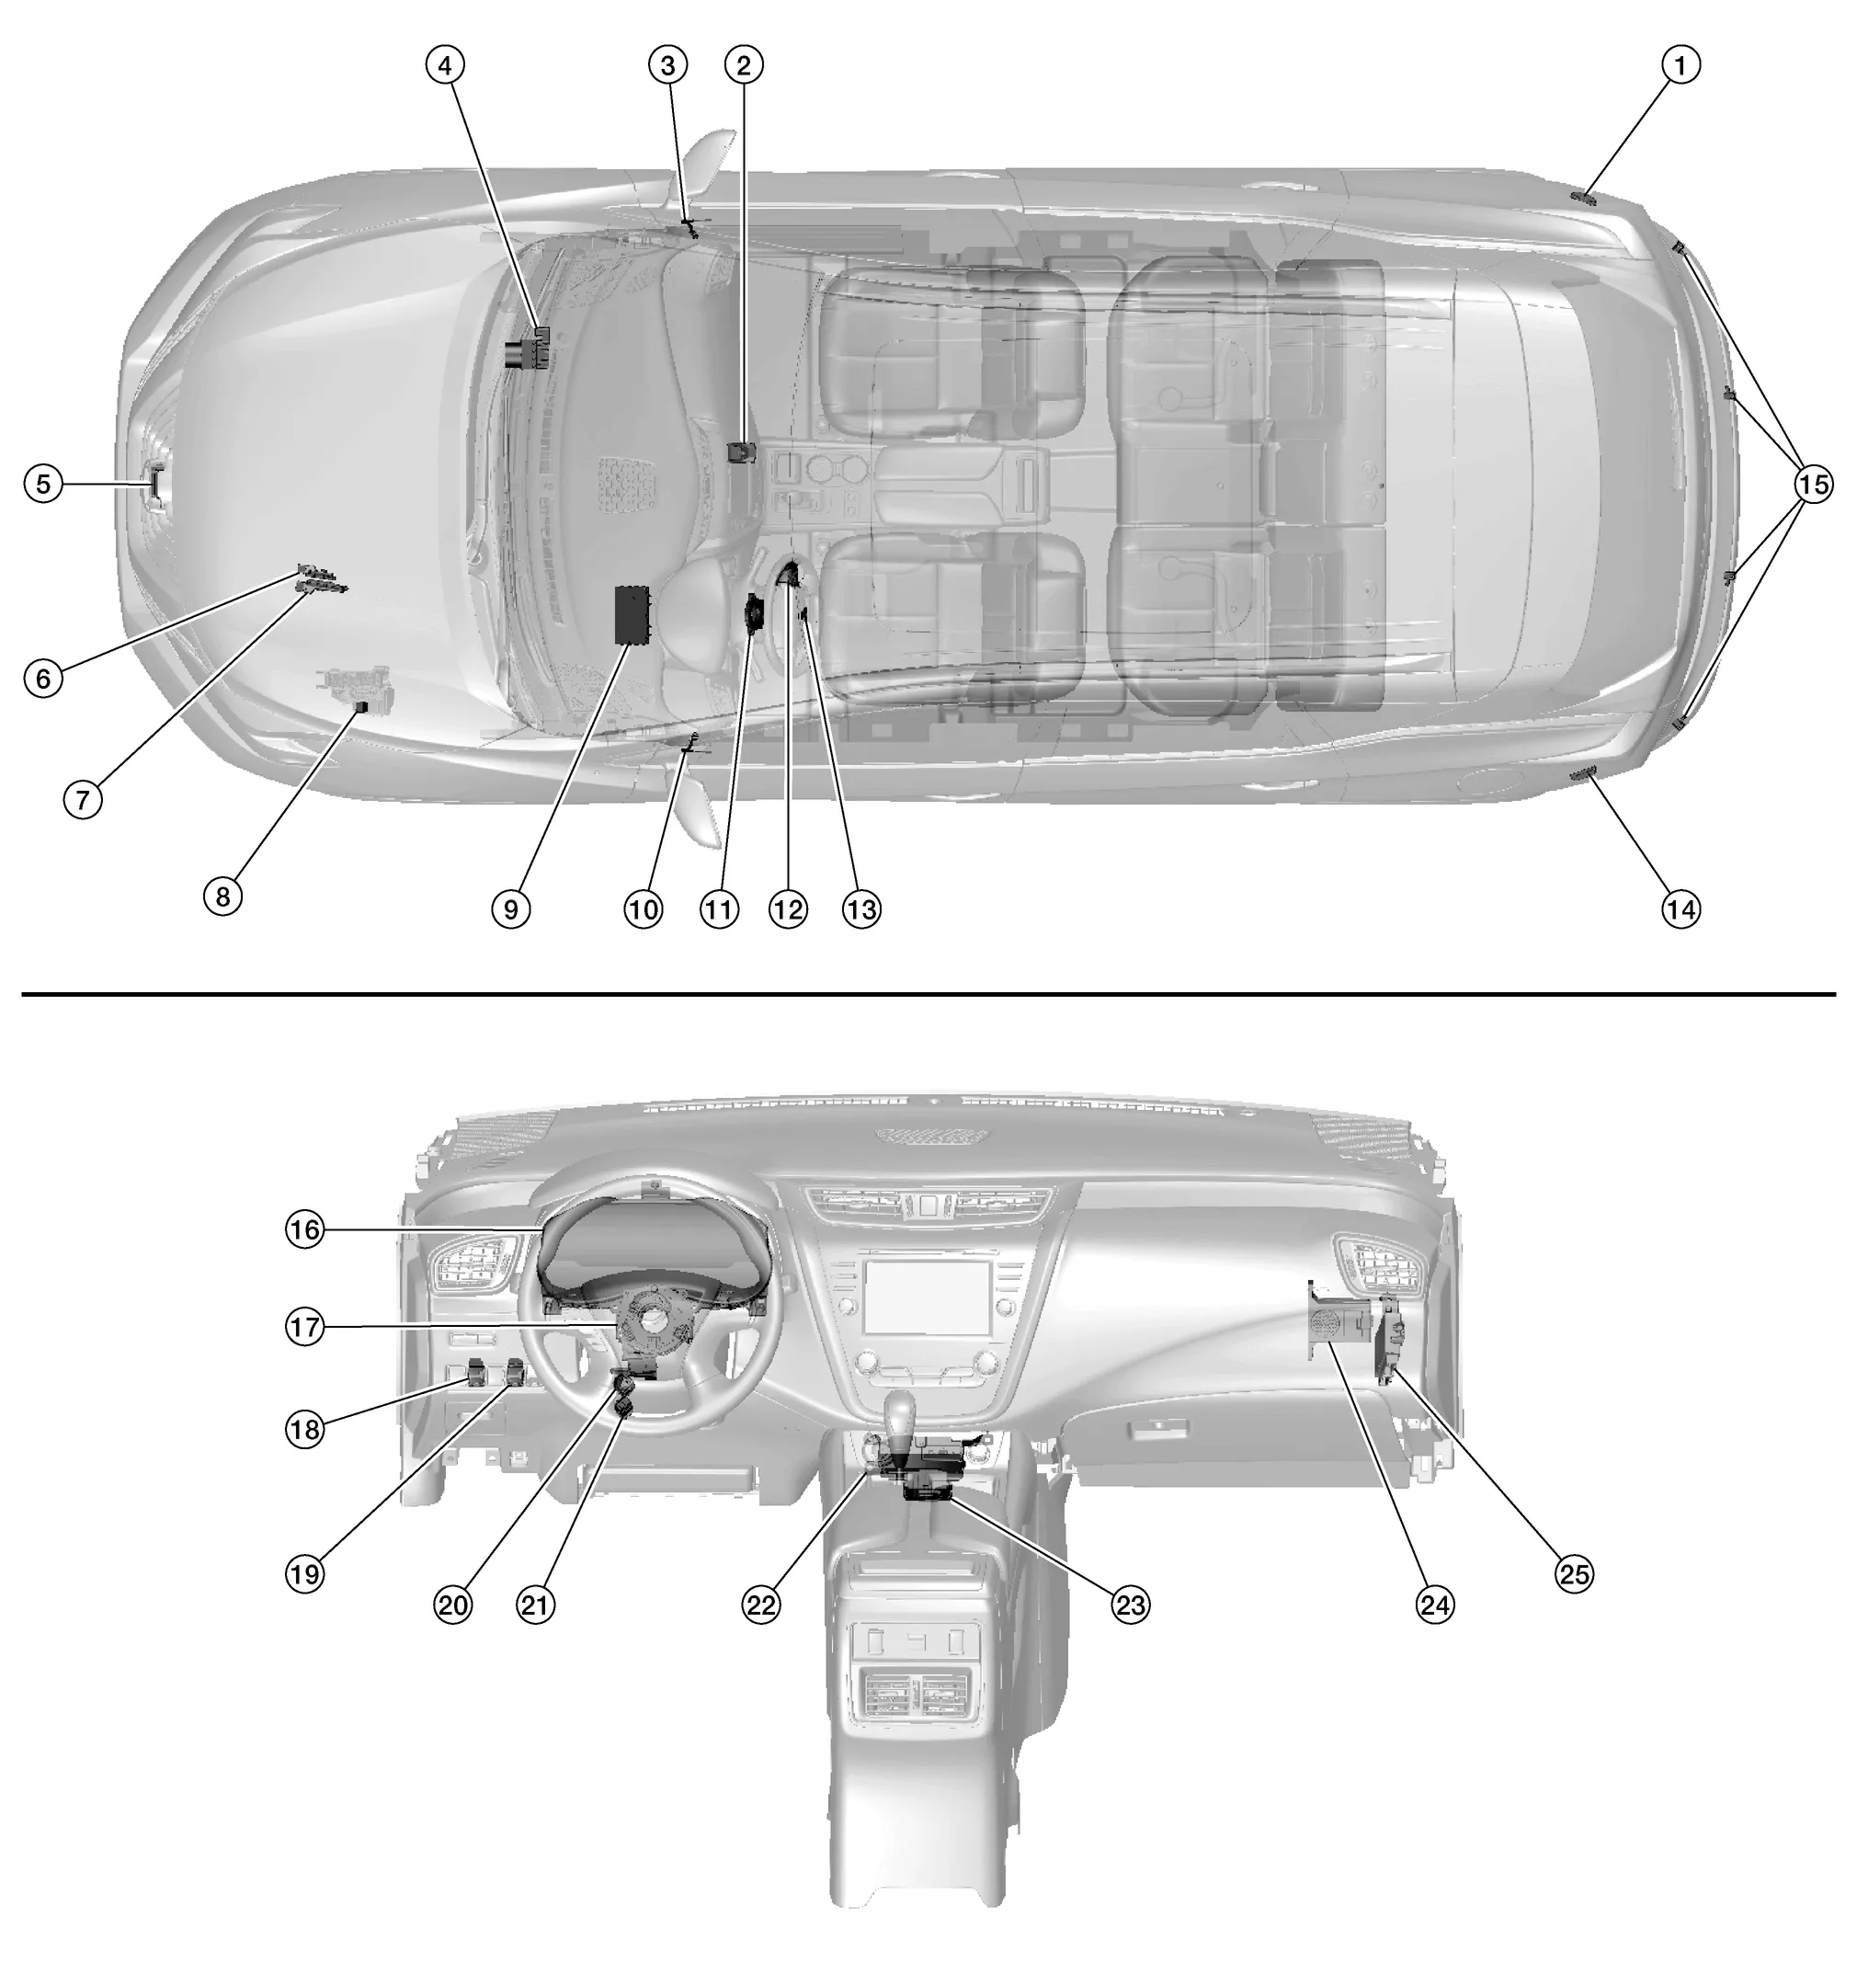
| Non. | Composant | Fonctionnement |
|---|---|---|
| 1. | Radar latéral droit | Se reporter à Radar latéral gauche/droit. |
| 2. | Unité de caméra de voie | Voir Unité de caméra de voie. |
| 3. | Témoin d'angle mort côté droit | Se reporter à l'indicateur d'angle mort LH/RH. |
| 4. | Groupe hydraulique et unité électrique ABS (unité de commande) |
|
| 5. | Capteur de distance | Se reporter à Capteur de distance. |
| 6. | TCM (module de commande de boîte de vitesses) | Le TCM transmet à l'unité de commande ADAS le signal lié à la commande CVT. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
| 7. | ECM (module de commande du moteur) | L'ECM transmet à l'unité de commande ADAS, via communication CAN, les signaux du feu stop et du contacteur de pédale de frein, le signal du commodo ICC, etc. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
| 8. | Relais de maintien de freinage ICC (si équipé) | Voir Relais de maintien de freinage ICC. |
| 9. | BCM (module de commande de carrosserie) | Transmet à l'unité de commande ADAS, via communication CAN, le signal de clignotant et le signal de demande de feux de position. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
| 10. | Témoin d'angle mort côté gauche | Se reporter à l'indicateur d'angle mort LH/RH. |
| 11. | Capteur d'angle de braquage | Mesure l'angle de rotation, la vitesse de rotation et le sens de rotation du volant, puis transmet ce signal à l'unité de commande ADAS via communication CAN. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
| 12. | Commande au volant ICC (régulateur de vitesse intelligent) (si équipé) | Se reporter à la commande ICC au volant. |
| 13. | Moteur de vibration du volant | Se reporter au moteur de vibration du volant. |
| 14. | Radar latéral gauche | Se reporter à Radar latéral gauche/droit. |
| 15. | Capteurs de sonar arrière | Se reporter au capteur sonar. |
| 16. | Combiné d'instruments | Effectue les opérations suivantes à l'aide des signaux reçus de l'unité de commande ADAS via la communication CAN :
|
| 17. | Commodo (câble spiralé) | Assure le passage du signal du commodo ICC, depuis le commutateur de volant ICC vers l'ECM. |
| 18. | Commutateur d'arrêt VDC (Vehicle Dynamic Control) Nissan Murano | Se reporter à Interrupteur VDC OFF. |
| 19. | Commutateur LDP (Lane Departure Prevention) | Se reporter au commutateur LDP. |
| 20. | Contacteur de position de la pédale de frein | Se reporter au contacteur de position de la pédale de frein / contacteur de feu stop. |
| 21. | Contacteur de feux stop | |
| 22. | Calculateur du moniteur Around View® | Reçoit un signal d'avertissement RAB pour afficher un cadre rouge sur l'écran. Se reporter à Unité de commande du moniteur de vue périphérique. |
| 23. | Unité de commande ADAS (système avancé d'aide à la conduite) |
|
| 24. | Avertisseur sonore d'aide à la conduite | Se reporter à l'avertisseur d'aide à la conduite. |
| 25. | Calculateur de sonar | Se reporter à l'unité de commande sonar. |
Le capteur de distance est installé derrière le pare-chocs avant et détecte un véhicule qui précède à l'aide d'ondes millimétriques.
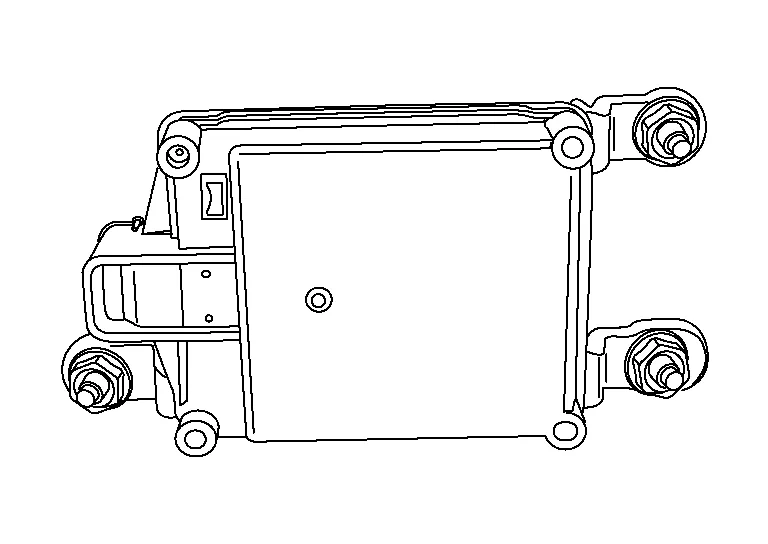
Le capteur de distance détecte le radar réfléchi par un véhicule Nissan Murano qui précède, en émettant un radar vers l'avant, et calcule la distance par rapport au véhicule qui précède ainsi que la vitesse relative, à partir du signal détecté.
Le capteur de distance transmet la présence ou l'absence d'un véhicule Nissan Murano qui précède, ainsi que la distance entre ce véhicule et l'unité de commande ADAS, via la communication ITS.
Le contacteur de régulateur ICC est monté sur le volant et permet au conducteur d'utiliser le système ICC à l'aide de ce contacteur.
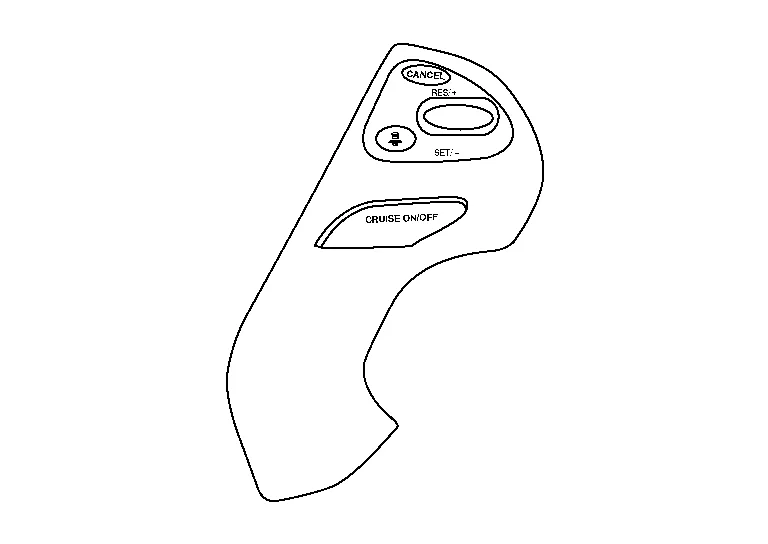
Le commodo ICC permet d'activer ou de désactiver le régulateur de vitesse intelligent (ICC) et de régler la vitesse du véhicule Nissan Murano ainsi que la distance entre les véhicules.
Le signal du contacteur de régulateur ICC est transmis au calculateur moteur (ECM). L'ECM transmet ce signal à l'unité de commande ADAS via la communication CAN.
Le contacteur de position de la pédale de frein est installé à la partie supérieure de la pédale de frein et détecte un actionnement du frein par le conducteur.

Le contacteur de position de la pédale de frein passe à OFF lorsque la pédale de frein est enfoncée.
Le signal du contacteur de position de la pédale de frein est envoyé à l'ECM. Ce signal est transmis de l'ECM à l'unité de commande ADAS via la communication CAN.
Le contacteur de feu stop est installé à la partie inférieure de la pédale de frein et détecte un actionnement du frein par le conducteur.
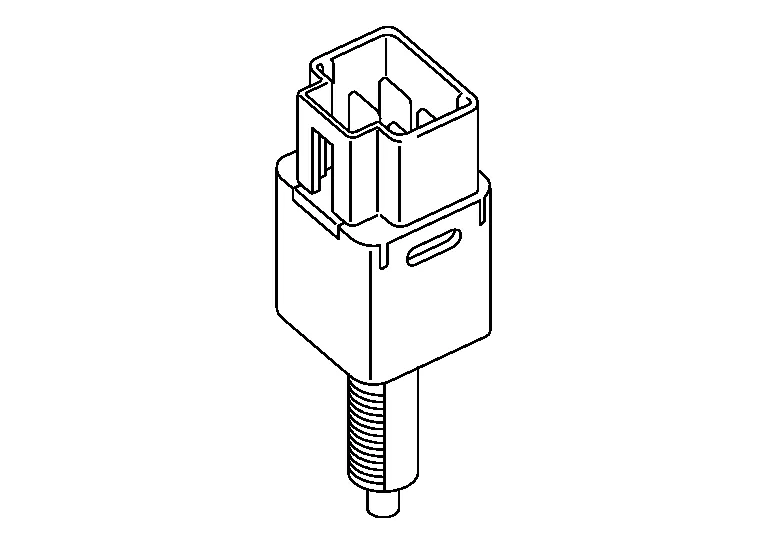
Le contacteur de feu stop passe à ON lorsque la pédale de frein est enfoncée.
Le signal du contacteur de feu stop est envoyé à l'ECM et à l'actionneur ABS et à l'unité électrique (unité de commande). Les signaux du contacteur de feu stop sont transmis de l'ECM et de l'actionneur ABS et de l'unité électrique (unité de commande) à l'unité de commande ADAS via la communication CAN.
Le relais de maintien de freinage ICC est installé dans le compartiment moteur (côté gauche).
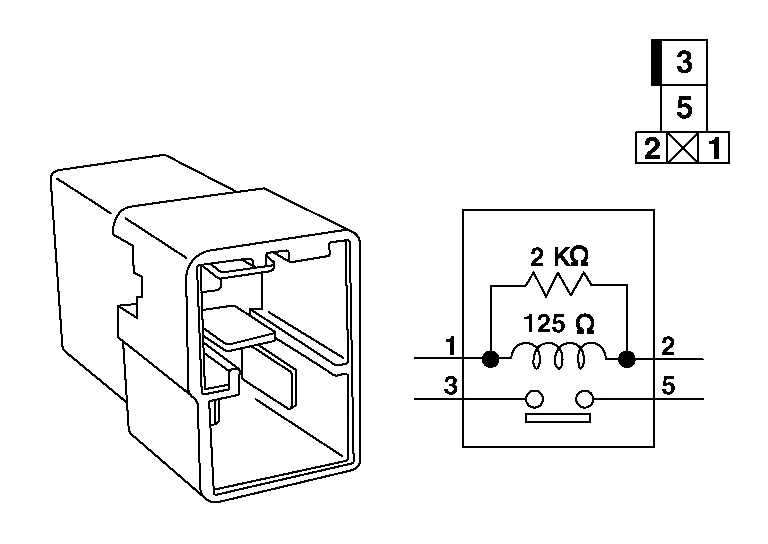
Lorsque le freinage est activé par le système, le relais de maintien de freinage ICC allume le feu stop en contournant le circuit du feu stop, selon un signal transmis par l'unité de commande ADAS.
Reçoit le signal d'affichage du combiné d'instruments de l'unité de commande ADAS via la communication CAN.
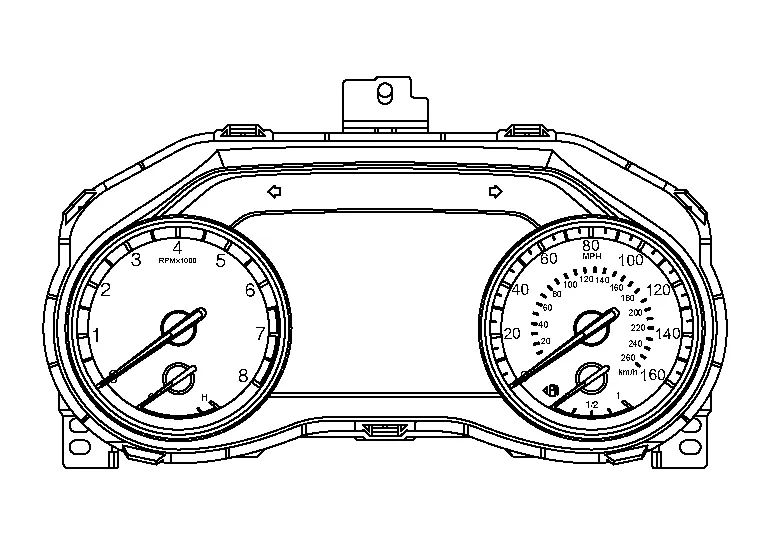
Affiche l'état du système selon le signal reçu de l'unité de commande ADAS.
Reçoit un signal de commande du buzzer via la communication CAN et active le buzzer.
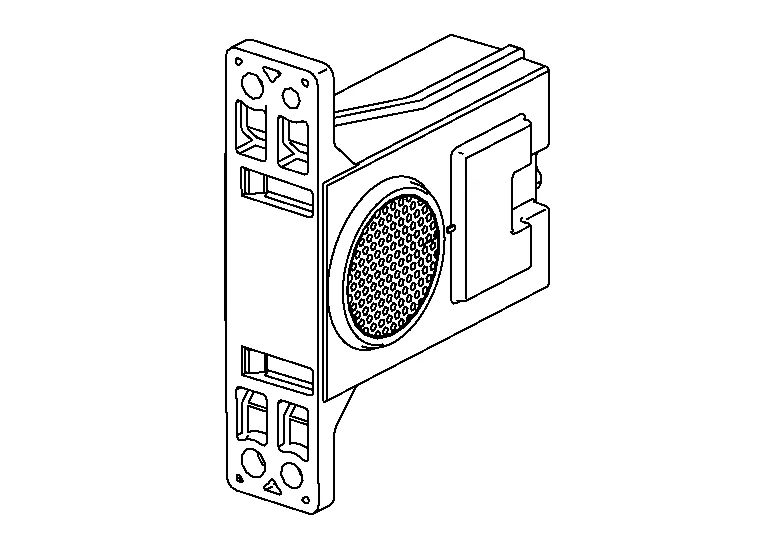
Le buzzer d'aide à la conduite est installé derrière l'ensemble boîte à gants et l'ensemble boîtier.
Lorsqu'un signal d'avertissement sonore est reçu de l'unité de commande ADAS, le buzzer retentit.
Installé à proximité du pare-chocs arrière, le radar latéral détecte les autres véhicules à côté du véhicule, sur une voie adjacente.

Relié à l'unité de commande ADAS via la communication ITS, le radar latéral transmet un signal de détection du véhicule Nissan Murano.
Reçoit de l'unité de commande ADAS un signal de témoin d'alerte d'angle mort et un signal de variation d'intensité du témoin, et transmet un signal de commande au témoin d'alerte d'angle mort gauche/droit.
Le radar latéral droit et le radar latéral gauche ayant les mêmes caractéristiques, le radar latéral droit dispose d'un circuit de signal de commutation droite/gauche pour l'identification.
Installé sur le cache d'angle de la porte avant, l'indicateur d'angle mort avertit le conducteur par allumage ou clignotement.

Reçoit un signal de fonctionnement de l'indicateur d'angle mort du radar latéral LH/RH et fait clignoter ou s'allumer/s'éteindre l'indicateur d'angle mort LH/RH.
Le moteur de vibration du volant est installé à l'intérieur du volant.
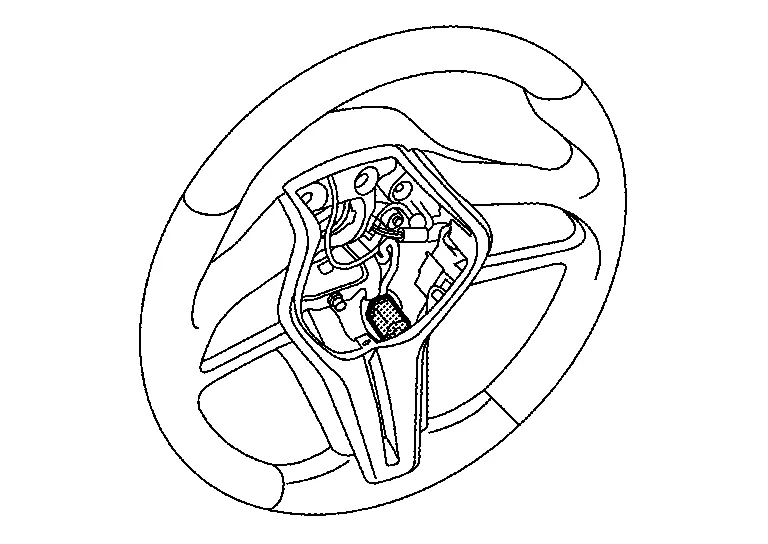
Lorsqu'elle reçoit un signal de commande du moteur, l'unité de commande ADAS active le moteur de vibration du volant.
Installé du côté gauche de la partie inférieure du tableau de bord, le commutateur LDP sert à activer et à désactiver le système I-LI.

Le signal du commutateur LDP (ON/OFF) est envoyé à l'unité de commande ADAS.
L'unité de caméra de voie est installée sur le pare-brise et détecte les marquages de voie de circulation ainsi que les piétons situés devant le véhicule.
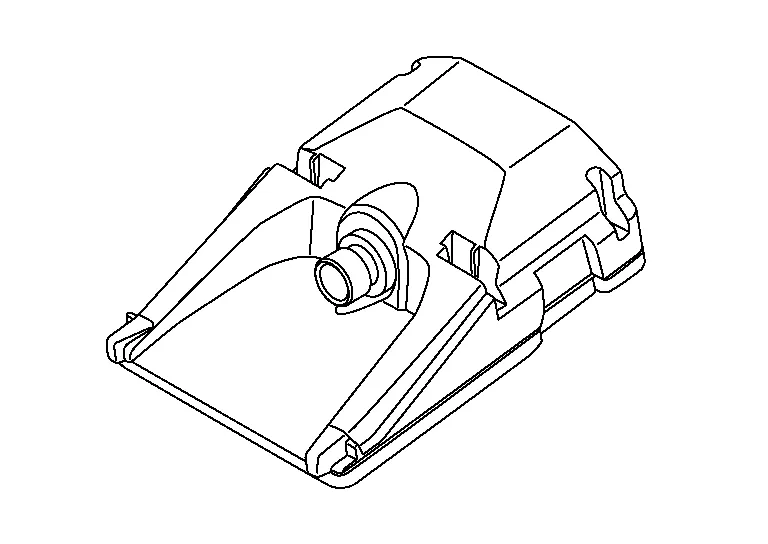
Transmet le signal de marquage de voie à l'unité de commande ADAS via la communication ITS.
Les capteurs sonar sont installés dans le bouclier du pare-chocs arrière.
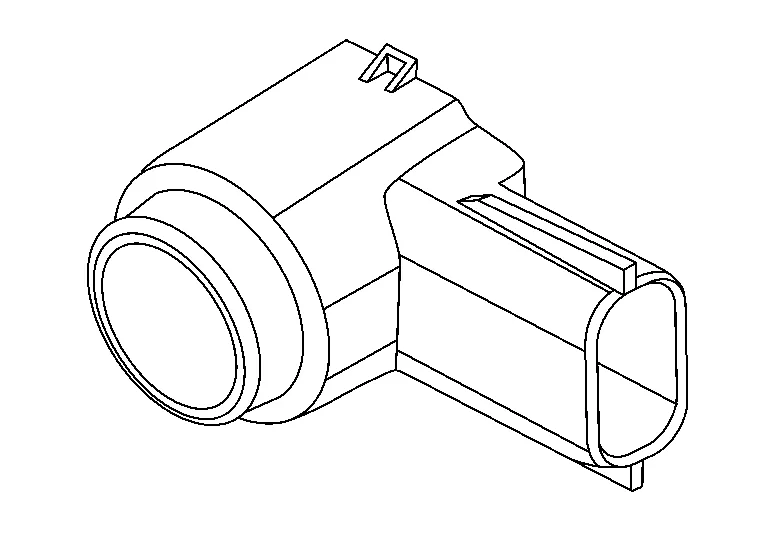
Lorsqu'une distance par rapport à un obstacle est détectée, un signal est transmis à l'unité de commande sonar.
L'unité de commande sonar est installée derrière la garniture gauche du tableau de bord.
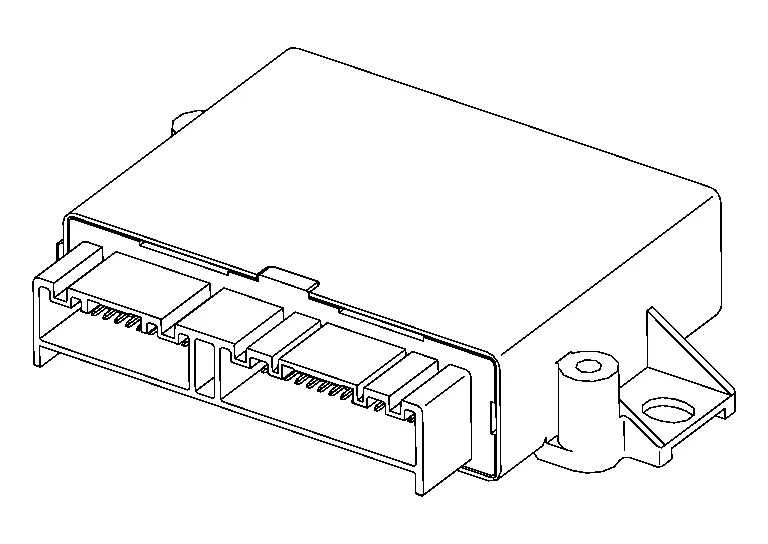
À partir des signaux reçus des capteurs sonar arrière, l'unité de commande sonar envoie le signal de distance à l'unité de commande ADAS via la communication CAN, pour le fonctionnement du freinage automatique arrière (RAB).
L'unité de commande du moniteur de vision périphérique est installée au centre du tableau de bord.

L'unité de commande du moniteur de vision périphérique reçoit les signaux de distance des capteurs sonar utilisés pour le fonctionnement du freinage automatique arrière (RAB).