Fonction d'aide à la sortie
SCHÉMA DU SYSTÈME
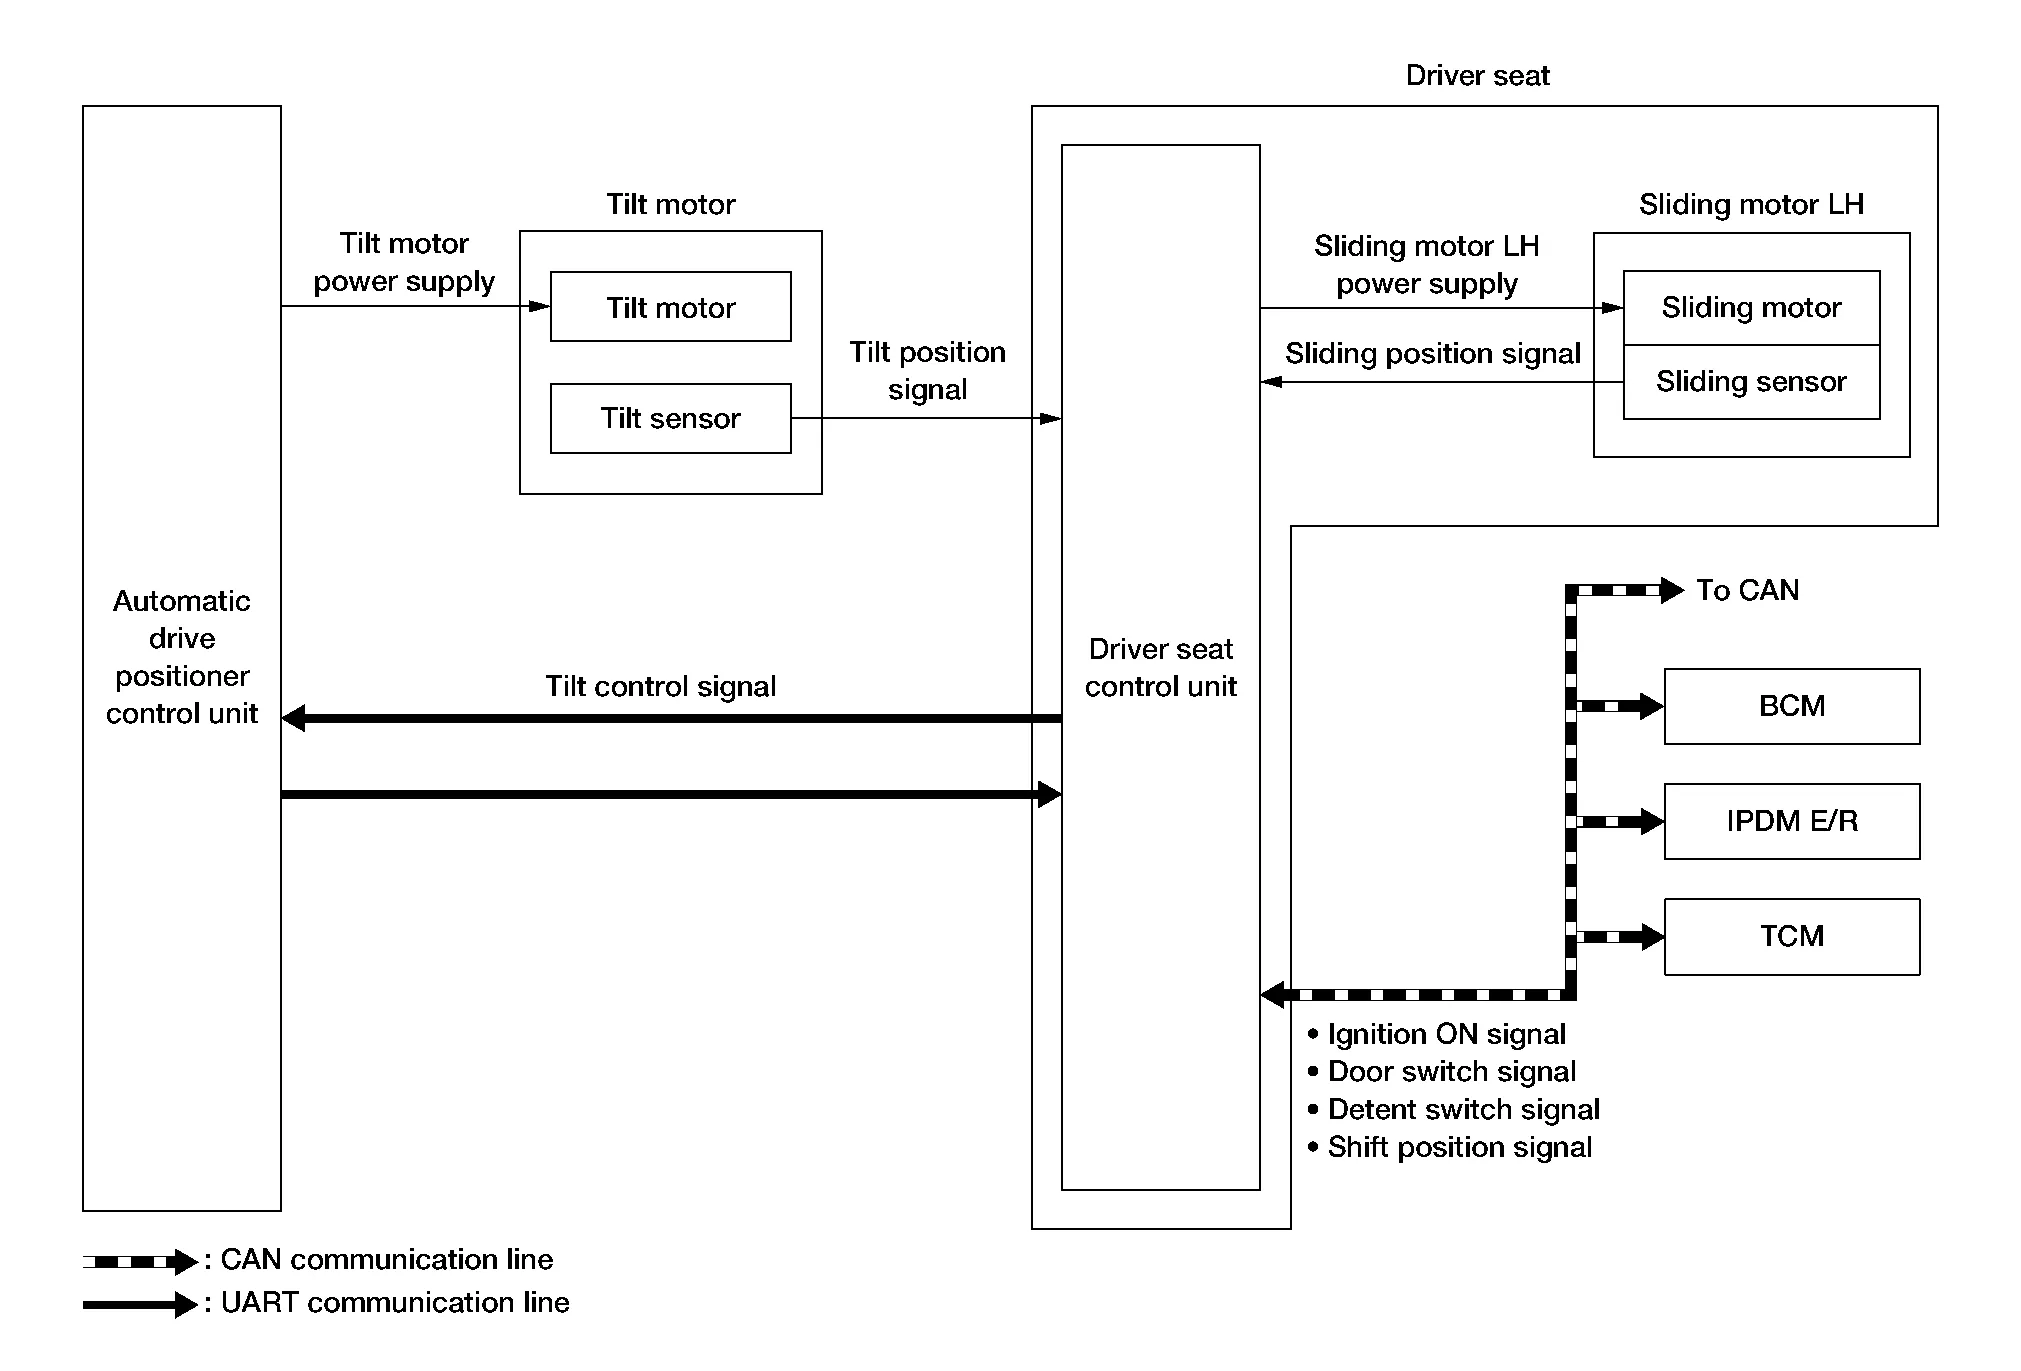
LISTE DES FONCTIONS DE TRANSMISSION DE SIGNAUX
Plusieurs types de signaux sont transmis au calculateur de siège conducteur via communication CAN par les unités suivantes.
| Composant | Signal |
|---|---|
| BCM |
|
| TCM | Signal de position de rapport |
| IPDM E/R | Signal du contacteur de détection |
DESCRIPTION
Lors de la sortie, si les conditions sont remplies, le siège recule depuis la position normale d'assise et la colonne de direction se relève.
La course de recul du siège lors de l'entrée/sortie peut être modifiée.
Procédure d'utilisation
Levier de vitesses en position P.
Ouvrir la porte avant gauche, contact coupé (OFF).
Le siège avant gauche et la colonne de direction se déplacent vers la position de sortie.
Conditions de fonctionnement
Vérifier que toutes les conditions suivantes sont remplies. La fonction d'aide à la sortie ne s'exécute pas si ces conditions ne sont pas remplies.
| Élément | État de la demande |
|---|---|
| Contacteur d'allumage | DÉSACTIVÉ |
| Réglage du système [Fonction d'aide à l'entrée/sortie] | ON |
| Initialisation | Terminé |
Signaux d'entrée des commutateurs
|
DÉSACTIVÉ (Non actionné) |
| Levier de sélection CVT | Position P |
Déroulement détaillé
| Ordre | Entrée | Sortie | État du calculateur |
|---|---|---|---|
| 1 | Contacteur de porte avant gauche | — | L'unité de commande du siège conducteur reçoit du BCM le signal du contacteur de porte avant gauche (ouverte) par communication CAN. |
| 2 | — | Moteurs (coulissement siège gauche, inclinaison) | L'unité de commande du siège conducteur commande le moteur de coulissement du siège gauche, lorsqu'elle détecte l'ouverture de la porte côté conducteur, contact coupé (OFF). L'unité de commande du siège conducteur demande ensuite la commande du moteur d'inclinaison à l'unité de commande du positionneur automatique de conduite par communication UART. L'unité de commande du positionneur automatique de conduite commande chaque moteur d'une quantité constante. |