Modalità di arresto comunicazione con centralina ECU controllo skid. Modalità di arresto comunicazione con sensore angolo di sterzata. Descrizione del sistema
Modalità di arresto comunicazione centralina controllo di stabilità
DESCRIZIONE
Voce di rilevamento | Sintomo | Area del guasto |
|---|---|---|
Modalità di arresto comunicazione centralina controllo di stabilità |
Si verifica una delle seguenti condizioni:
|
|
SCHEMA ELETTRICO
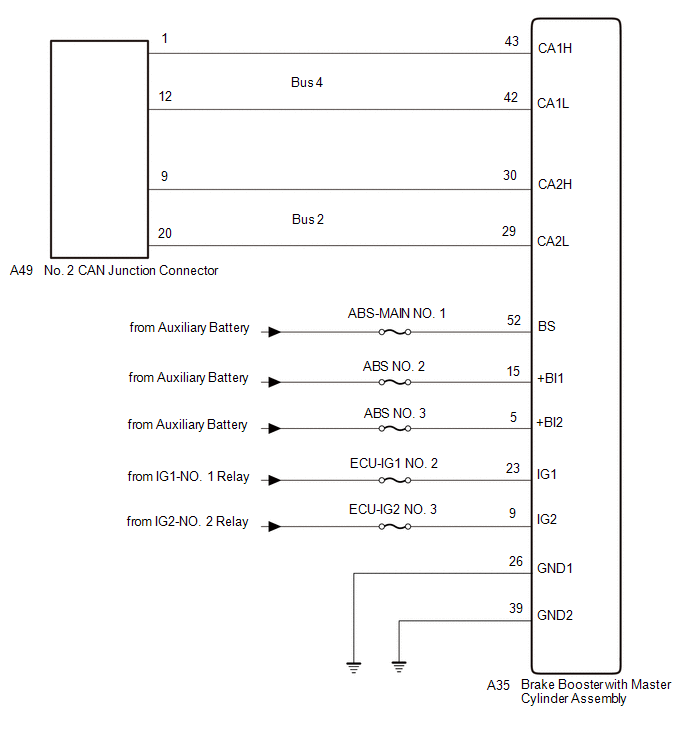
ATTENZIONE:
Durante l'esecuzione del modello di guida di conferma, rispettare tutti i limiti di velocità e il codice della strada.
AVVISO:
- Poiché l'ordine della diagnosi è importante per eseguire una diagnosi corretta, assicurarsi di iniziare la ricerca guasti utilizzando Come procedere con la ricerca guasti quando vengono emessi DTC relativi al sistema di comunicazione CAN.
Clicca qui

- Prima di misurare la resistenza del bus CAN, portare l'interruttore di alimentazione su OFF e lasciare il veicolo fermo per 1 minuto o più senza azionare la chiave o alcun interruttore, né aprire o chiudere le porte. Successivamente, scollegare il cavo dal morsetto negativo (-) della batteria ausiliaria e lasciare il veicolo fermo per 1 minuto o più prima di misurare la resistenza.
- Dopo aver portato l'interruttore di accensione su OFF, potrebbe essere necessario attendere un certo tempo prima di scollegare il cavo dal terminale negativo (-) della batteria ausiliaria. Pertanto, prima di iniziare il lavoro, leggere attentamente le note relative allo scollegamento del cavo dal terminale negativo (-) della batteria ausiliaria.
Clicca qui
- Dopo aver eseguito le riparazioni, eseguire la procedura di controllo DTC e verificare che i DTC non vengano più emessi.
Procedura di controllo DTC: portare l'interruttore di alimentazione su ON (IG) e attendere 1 minuto o più. Quindi far funzionare il sistema sospetto di malfunzionamento e guidare il veicolo a 60 km/h o più per 5 minuti o più.
- Dopo la riparazione, eseguire il controllo del bus CAN e verificare che tutte le centraline e i sensori collegati al sistema di comunicazione CAN siano indicati come normali.
Clicca qui
- Prima di eseguire la seguente procedura, controllare i fusibili dei circuiti relativi a questo sistema.
SUGGERIMENTO:
- Prima di scollegare i connettori correlati per l'ispezione, spingere su ciascun corpo del connettore per verificare che il connettore non sia allentato o scollegato.
- Quando si scollega un connettore, verificare che i terminali e il corpo del connettore non siano incrinati, deformati o corrosi.
PROCEDURA
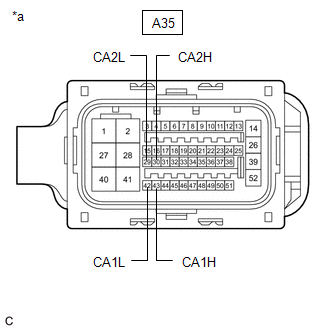
CONTROLLARE SE CI SONO INTERRUZIONI NELLE LINEE CAN BUS (LINEA DI DERIVAZIONE DEL SERVOFRENO CON GRUPPO CILINDRO PRINCIPALE)
(a) Scollegare il cavo dal terminale negativo (-) della batteria ausiliaria.
(b) Scollegare il connettore A35 del servofreno con gruppo cilindro principale.
(c) Misurare la resistenza secondo i valori riportati nella tabella seguente. Resistenza standard: Linee derivate Bus 2
|
|
| NG |  |
RIPARARE O SOSTITUIRE LE LINEE DI DERIVAZIONE CAN O IL CONNETTORE (SERVOFRENO CON GRUPPO CILINDRO PRINCIPALE) |
|

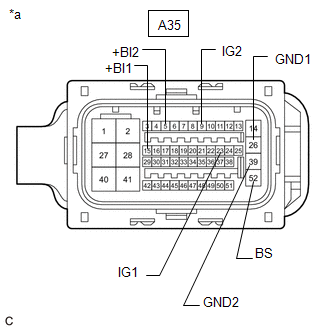
CONTROLLARE CABLAGGIO E CONNETTORE (CIRCUITO DI ALIMENTAZIONE)
(a) Misurare la resistenza in base al/i valore/i nella tabella sottostante. Resistenza standard:
|
|
(b) Ricollegare il cavo al terminale negativo (-) della batteria ausiliaria.
(c) Misurare la tensione secondo i valori indicati nella tabella seguente.
Tensione standard:
Collegamento del tester | Condizione | Condizione specificata |
|---|---|---|
A35-5 (+BI2) - Massa carrozzeria |
Commutatore di alimentazione su OFF |
Da 11 a 14 V |
A35-15 (+BI1) - Massa carrozzeria |
Commutatore di alimentazione su OFF |
Da 11 a 14 V |
A35-52 (BS) - Massa di carrozzeria |
Commutatore di alimentazione su OFF |
Da 11 a 14 V |
A35-9 (IG2) - Massa carrozzeria |
Commutatore di alimentazione su ON (IG) |
Da 11 a 14 V |
A35-23 (IG1) - Massa carrozzeria |
Commutatore di alimentazione su ON (IG) |
Da 11 a 14 V |
| OK | |
SOSTITUIRE IL SERVOFRENO CON GRUPPO POMPA FRENO |
| NG | |
RIPARARE O SOSTITUIRE IL CABLAGGIO O IL CONNETTORE (CIRCUITO DI ALIMENTAZIONE) |
Modalità di arresto comunicazione sensore angolo di sterzata
DESCRIZIONE
Voce di rilevamento | Sintomo | Area del guasto |
|---|---|---|
Modalità di arresto comunicazione sensore angolo di sterzata |
Si verifica una delle seguenti condizioni:
|
|
SCHEMA ELETTRICO
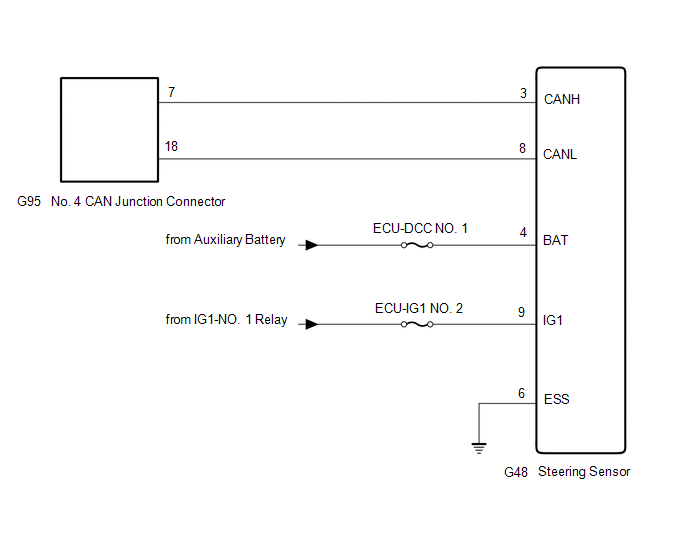
ATTENZIONE:
Durante l'esecuzione del modello di guida di conferma, rispettare tutti i limiti di velocità e il codice della strada.
AVVISO:
- Poiché l'ordine della diagnosi è importante per eseguire una diagnosi corretta, assicurarsi di iniziare la ricerca guasti utilizzando Come procedere con la ricerca guasti quando vengono emessi DTC relativi al sistema di comunicazione CAN.
Clicca qui

- Prima di misurare la resistenza del bus CAN, portare l'interruttore di alimentazione su OFF e lasciare il veicolo fermo per 1 minuto o più senza azionare la chiave o alcun interruttore, né aprire o chiudere le porte. Successivamente, scollegare il cavo dal morsetto negativo (-) della batteria ausiliaria e lasciare il veicolo fermo per 1 minuto o più prima di misurare la resistenza.
- Dopo aver portato l'interruttore di accensione su OFF, potrebbe essere necessario attendere un certo tempo prima di scollegare il cavo dal terminale negativo (-) della batteria ausiliaria. Pertanto, prima di iniziare il lavoro, leggere attentamente le note relative allo scollegamento del cavo dal terminale negativo (-) della batteria ausiliaria.
Clicca qui
- Dopo aver eseguito le riparazioni, eseguire la procedura di controllo DTC e verificare che i DTC non vengano più emessi.
Procedura di controllo DTC: portare l'interruttore di alimentazione su ON (IG) e attendere 1 minuto o più. Quindi far funzionare il sistema sospetto di malfunzionamento e guidare il veicolo a 60 km/h o più per 5 minuti o più.
- Dopo la riparazione, eseguire il controllo del bus CAN e verificare che tutte le centraline e i sensori collegati al sistema di comunicazione CAN siano indicati come normali.
Clicca qui
- Prima di eseguire la seguente procedura, controllare i fusibili dei circuiti relativi a questo sistema.
SUGGERIMENTO:
- Prima di scollegare i connettori correlati per l'ispezione, spingere su ciascun corpo del connettore per verificare che il connettore non sia allentato o scollegato.
- Quando si scollega un connettore, verificare che i terminali e il corpo del connettore non siano incrinati, deformati o corrosi.
PROCEDURA
CONTROLLARE L'EVENTUALE INTERRUZIONE DELLE LINEE DEL BUS CAN (LINEA DERIVATA DEL SENSORE DI STERZATA)
(a) Scollegare il cavo dal terminale negativo (-) della batteria ausiliaria.
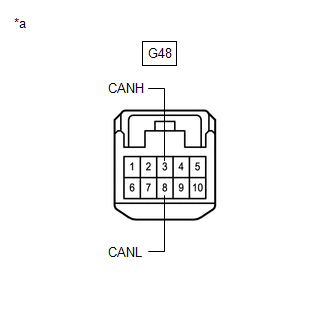
(b) Scollegare il connettore del sensore di sterzo G48.
(c) Misurare la resistenza secondo i valori riportati nella tabella seguente. Resistenza standard:
|
|
| NG |  |
RIPARARE O SOSTITUIRE LE LINEE DERIVATE O IL CONNETTORE CAN (SENSORE DI STERZATA) |
|

CONTROLLARE CABLAGGIO E CONNETTORE (CIRCUITO DI ALIMENTAZIONE)
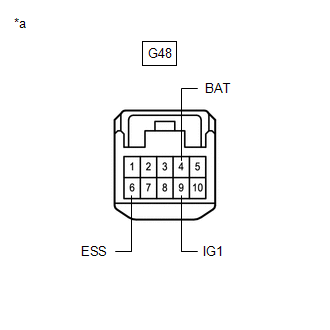
(a) Misurare la resistenza in base al/i valore/i nella tabella sottostante. Resistenza standard:
|
|
(b) Ricollegare il cavo al terminale negativo (-) della batteria ausiliaria.
(c) Misurare la tensione secondo i valori indicati nella tabella seguente.
Tensione standard:
Collegamento del tester | Condizione | Condizione specificata |
|---|---|---|
G48-4 (BAT) - Massa carrozzeria |
Commutatore di alimentazione su OFF |
Da 11 a 14 V |
G48-9 (IG1) - Massa carrozzeria |
Commutatore di alimentazione su ON (IG) |
Da 11 a 14 V |
| OK | |
SOSTITUIRE IL SENSORE DI STERZATA |
| NG | |
RIPARARE O SOSTITUIRE IL CABLAGGIO O IL CONNETTORE (CIRCUITO DI ALIMENTAZIONE) |
Descrizione del sistema
DESCRIZIONE DEL SISTEMA
DESCRIZIONE GENERALE
(a) La Controller Area Network (CAN) è un sistema di comunicazione dati seriale per applicazioni in tempo reale. È un sistema di comunicazione multiplex del veicolo che offre un'elevata velocità di comunicazione e la capacità di rilevare malfunzionamenti.
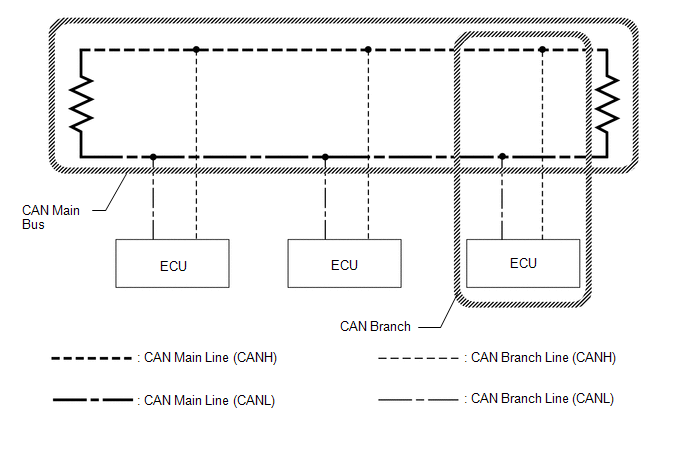
(b) Utilizzando le linee bus CANH e CANL come coppia, la comunicazione CAN avviene tramite una differenza di tensione. (Alla coppia di linee viene applicata una tensione di base e, durante la comunicazione, si crea una differenza di tensione.)
(c) Molte ECU o sensori installati sul veicolo funzionano scambiandosi informazioni e comunicando tra loro.
(d) Nella linea principale del bus CAN sono utilizzate 2 resistenze necessarie per la comunicazione.
DEFINIZIONE DEI TERMINI
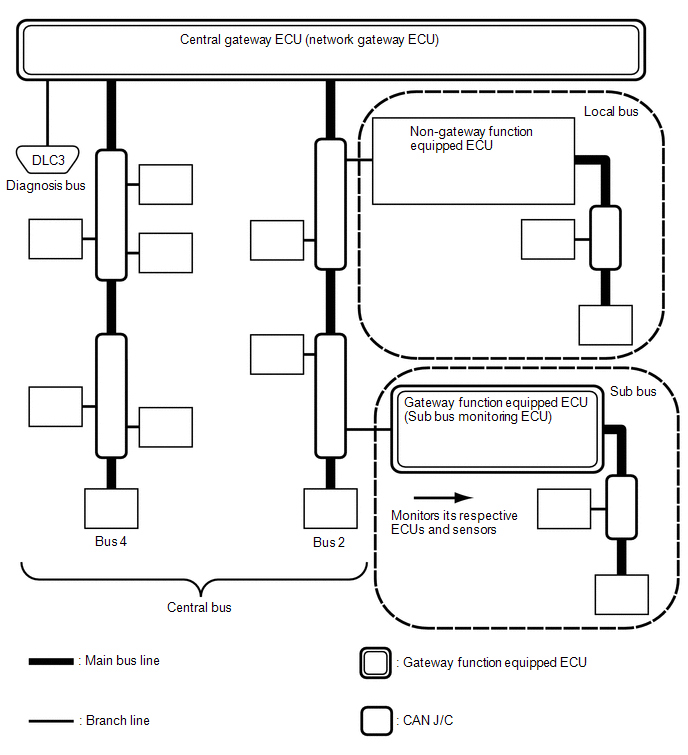
(a) Bus centrale
(1) Il bus centrale è un termine che indica tutti i bus collegati direttamente alla centralina gateway centrale (centralina gateway di rete).
SUGGERIMENTO:
Un bus è indicato come Bus nella schermata "Communication Bus Check" del Techstream.
(b) Bus secondario
(1) Un bus secondario è un bus con una ECU dotata di funzione gateway per comunicare con il bus centrale e con altri bus secondari.
SUGGERIMENTO:
- Un sub bus è indicato come Sub bus nella schermata "Communication Bus Check" del Techstream.
- Quando si seleziona Sub bus nella schermata "Communication Bus Check", oltre alle ECU e ai sensori collegati ai bus secondari della rete CAN, possono essere visualizzate anche le ECU e i sensori collegati a reti non CAN, come LIN.
(c) Bus locale
(1) Un bus locale è un bus che non ha la capacità di comunicare con altri bus. Le ECU e i sensori su un bus locale possono comunicare solo con altre ECU e sensori dello stesso bus.
(d) Giunzione CAN (CAN J/C)
(1) Un connettore di giunzione CAN è un connettore che collega le linee di derivazione a un bus principale.
(e) Bus principale
(1) La linea del bus principale è il cablaggio che corre tra le 2 resistenze di terminazione di un bus.
(f) Derivazione
(1) Una linea di derivazione è un cablaggio che collega una ECU o un sensore alla linea del bus principale.
(g) Resistenze di terminazione
(1) Sono installate resistenze di terminazione che mantengono stabile il segnale all'interno del bus CAN. Sono necessarie 2 resistenze da 120 Ω ciascuna, poste a ciascuna estremità del bus.