Descrizione del sistema
DESCRIZIONE DEL SISTEMA
DESCRIZIONE SINTETICA
(a) La rete locale di controllo (CAN) è un sistema di comunicazione dati seriale per applicazioni in tempo reale. È un sistema di comunicazione multiplex per veicoli con elevata velocità di comunicazione e funzione di rilevamento dei malfunzionamenti.
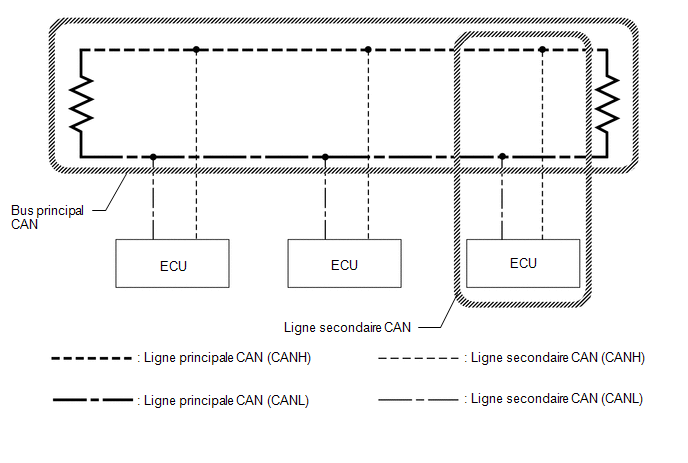
(b) Utilizzando le linee di bus CANH e CANL in coppia, la comunicazione CAN viene stabilita tramite una tensione differenziale. (Una tensione di riferimento viene applicata alla coppia di linee e durante la comunicazione viene generata una tensione differenziale).
(c) Molti sensori o ECU montati sul veicolo funzionano scambiandosi informazioni e comunicando tra loro.
(d) Nella linea principale del bus CAN vengono utilizzate 2 resistenze necessarie per la comunicazione.
DEFINIZIONE DEI TERMINI
(a) Bus centrale
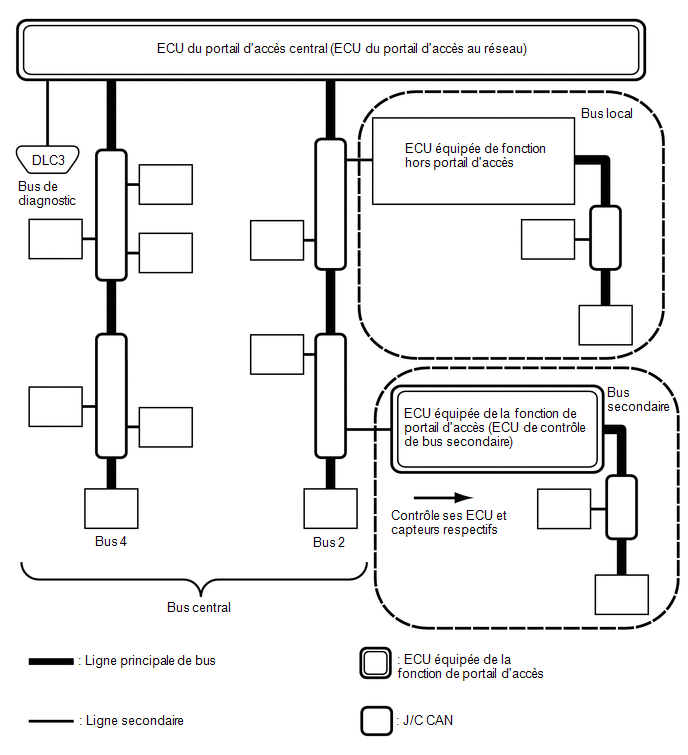
(1) Il bus centrale è un termine utilizzato per descrivere tutti i bus collegati direttamente all'ECU del gateway di accesso centrale (ECU del gateway di rete).
SUGGERIMENTO:
Un bus viene visualizzato come bus nella schermata "Communication Bus Check" del Techstream.
(b) Bus secondario
(1) Un bus secondario è un bus dotato di una funzione di gateway di accesso con ECU per comunicare con il bus centrale e con gli altri bus secondari.
SUGGERIMENTO:
- Un bus secondario viene visualizzato come bus secondario nella schermata "Communication Bus Check" del Techstream.
- Quando sul display "Communication Bus Check" viene selezionato il bus secondario, possono essere visualizzate anche le ECU e i sensori collegati a reti diverse dalla CAN, come le reti LIN, oltre alle ECU e ai sensori collegati ai bus secondari della rete CAN.
(c) Bus locale
(1) Un bus locale è un bus che non può comunicare con altri bus. Le ECU e i sensori su un bus locale comunicano solo con le altre ECU e sensori dello stesso bus.
(d) Giunzione CAN (CAN J/C)
(1) Un connettore di giunzione CAN è un connettore che permette di collegare le linee secondarie alla linea principale del bus.
(e) Bus principale
(1) Una linea di bus principale è il cablaggio che collega le 2 resistenze di terminazione di un bus.
(f) Secondario
(1) Una linea di bus secondaria è un cablaggio che collega l'ECU e il sensore a una linea di bus principale.
(g) Resistenze di terminazione
(1) Le resistenze di terminazione mantengono stabile il segnale nel bus CAN. Sono necessarie 2 resistenze da 120 Ω, collocate a ciascuna estremità del bus.