Работа камеры заднего вида
При включенном выключателе зажигания переведите рычаг селектора в положение R (задний ход), чтобы активировать систему камеры заднего вида.
Изображение зоны позади автомобиля появится на экране Smartphone-link Display Audio [SDA].
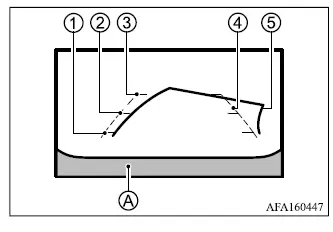
Как читать отображаемые линии
На мониторе отображаются линии, указывающие приблизительную ширину автомобиля и расстояния позади Mitsubishi Outlander; опорной точкой служит линия бампера A.
Линии расстояния:
Эти линии показывают приблизительные расстояния от кузова автомобиля.
- Красная линия 1: примерно 0,5 м (1,5 фута)
- Желтая линия 2: примерно 1 м (3 фута)
- Зелёная линия 3: примерно 2 м (7 футов)
Линии ширины автомобиля 4:
Эти линии показывают приблизительную ширину автомобиля при движении задним ходом.
Линии прогнозируемой траектории 5:
Линии прогнозируемой траектории показывают приблизительный путь, по которому будет двигаться автомобиль при движении задним ходом. Они появляются на мониторе, когда рычаг селектора находится в положении R (задний ход) и рулевое колесо повернуто. Линии меняются в зависимости от угла поворота рулевого колеса и не отображаются, когда рулевое колесо находится в положении прямо.
Отображаемые линии ширины автомобиля и линии прогнозируемой траектории шире фактической ширины автомобиля и фактической траектории, поэтому их следует рассматривать как ориентиры, а не как точные границы.
Разница между прогнозируемым и фактическим расстоянием
Линии на дисплее и их видимое расположение на земле являются только приблизительными ориентирами. Когда Mitsubishi Outlander движется на подъем или под уклон либо когда объект выступает наружу над уровнем земли, его фактическое положение может значительно отличаться от того, что показывают линии. При любых сомнениях поворачивайтесь и смотрите непосредственно назад при движении задним ходом либо остановитесь, безопасно припаркуйтесь и выйдите из автомобиля, чтобы убедиться в положении близлежащих препятствий.
Движение назад на крутом подъёме
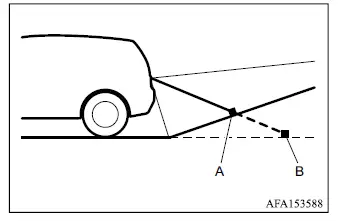
- Фактические объекты
- Объекты на экране
Когда поверхность позади автомобиля резко поднимается, объекты на экране камеры заднего вида могут казаться находящимися дальше, чем на самом деле.
Движение назад на крутом спуске
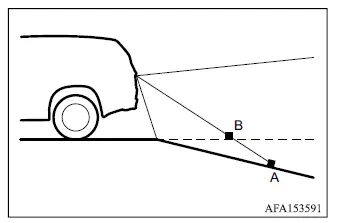
- Фактические объекты
- Объекты на экране
Когда поверхность позади автомобиля понижается, объекты на мониторе могут казаться ближе, чем их фактическое расстояние от Mitsubishi Outlander.
Под нагрузкой
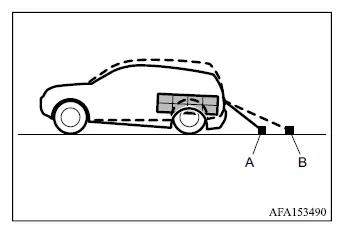
- Фактические объекты
- Объекты на экране
Когда задняя часть автомобиля опускается под весом пассажиров или багажа, объекты на экране могут казаться находящимися дальше, чем на самом деле.
Движение назад рядом с выступающим объектом
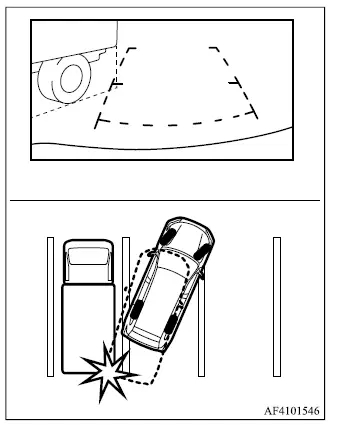
При движении задним ходом к выступающему предмету, например к кузову грузовика, опорные линии могут показывать достаточный зазор, хотя выступающая часть объекта фактически находится на пути автомобиля. Всегда оценивайте полную форму препятствия, а не полагайтесь только на направляющие линии.
Движение назад за выступающим объектом
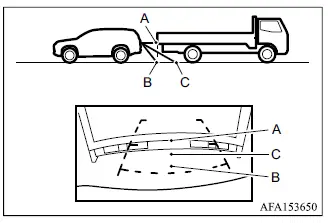
Когда верхняя часть объекта позади автомобиля выступает в сторону Mitsubishi Outlander, изображение на мониторе может создавать ложное представление о расстоянии. Направляющие линии могут создавать впечатление, что точка A находится дальше всего, а точка B ближе всего к автомобилю. На самом деле точки A и B находятся примерно на одинаковом расстоянии от автомобиля, а точка C находится дальше обеих точек A и B.