Karosserie-Elektrik
Beschreibung und Betrieb
In diesem Handbuch: Karosserie-Elektrik
13Schritte
~78Min.
3/5Schwierigkeit
Erledigt 0 von 13
Systemübersicht
Das RPAS (Rear Parking Assist System) ist ein elektronisches Fahrerassistenzsystem, das den Fahrer beim Einparken oder beim Fahren mit niedriger Geschwindigkeit warnt. Der Sensor verwendet Ultraschallwellen, um Objekte in der Nähe des Fahrzeugs zu erkennen. Das RPAS besteht aus vier RPS-Sensoren, die Hindernisse erkennen und das Ergebnis, unterteilt in drei Warnstufen (erste, zweite und dritte Stufe), über die Kommunikationsleitung an das BCM übermitteln. Das BCM ermittelt die Warnstufe anhand der vom Slave-Sensor übermittelten Kommunikationsnachricht und betätigt anschließend den Summer oder überträgt die Daten an das Display.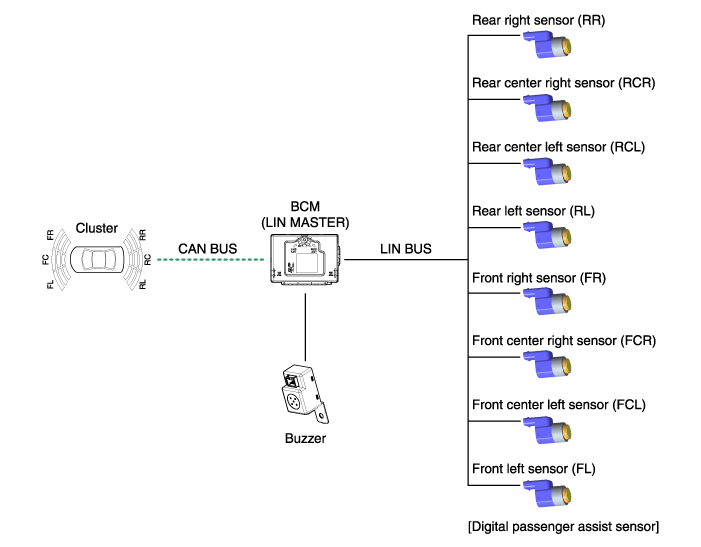
- INITIALISIERUNGSMODUS
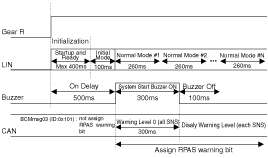
- Die Initialisierungszeit des Systems beträgt 500 ms nach IGN1 + Gang R.
- RPAS erkennt die LID und legt die Sensorkennung während der Initialisierung fest.
- RPAS aktiviert jeden Sensor und führt nach Abschluss der BCM-Initialisierung eine Diagnose durch.
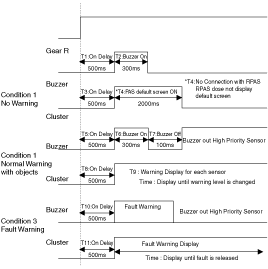
- Wenn die Diagnose abgeschlossen ist und der Sensor keine Fehlermeldung sendet, ertönt normalerweise der „RPAS-Startsummer“.
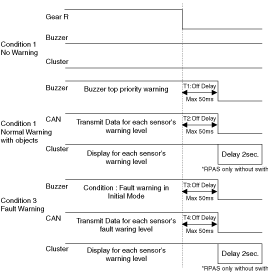
- Wenn ein Fehlersignal von einem Sensor empfangen wird, ertönt der R-PAS-Startsummer nicht, aber der Alarm ertönt kurz. Falls eine Anzeige vorhanden ist, wird dort zusätzlich ein Warnsymbol angezeigt.
- Der Summer bei Sensorfehler ertönt einmal, der Sensorfehlerstatus wird jedoch so lange auf dem Display angezeigt, bis der Fehler behoben ist.
- Normalmodus
- Die LIN-Kommunikation beginnt nach IGN1 EIN+R und setzt das Verfahren fort.
- Das BCM sendet jedem Sensor einmal eine Betriebsanfrage, um den Anfangszustand des Systems zu prüfen, und alle vier Sensoren antworten einmal. Liegt dabei kein Problem vor, ertönt der Alarm 500 ms nach dem Schalten in den Rückwärtsgang R in Intervallen von 300 ms.
- Nach der Initialisierung startet der Normalbetrieb 100 ms nach Ende der Alarmausgabe.
- Der Hinderniswarnton ist in 3 Stufen unterteilt. Die erste und zweite Stufe ertönen unterbrochen, die dritte Stufe ertönt dauerhaft.
- Die effektive Fahrzeuggeschwindigkeit beim Betrieb des RPAS beträgt weniger als 10 km/h.
- Ausführliche Kommunikationsspezifikationen finden Sie im Abschnitt „Digital PAS LIN-Kommunikation“.
- Messbedingungen – PVC-Säule (Durchmesser 75 mm, Länge 1 m), normale Temperatur.
- Abstand zu erkannten Objekten (direkt vor dem Sensor gemessen) 61 cm (24,0 Zoll) ~ 120 cm (47,2 Zoll): ± 15 cm (5,9 Zoll) 31 cm (12,2 Zoll) ~ 60 cm (23,6 Zoll): ± 15 cm (5,9 Zoll) Weniger als 30 cm (11,8 Zoll): ± 10 cm (3,9 Zoll)
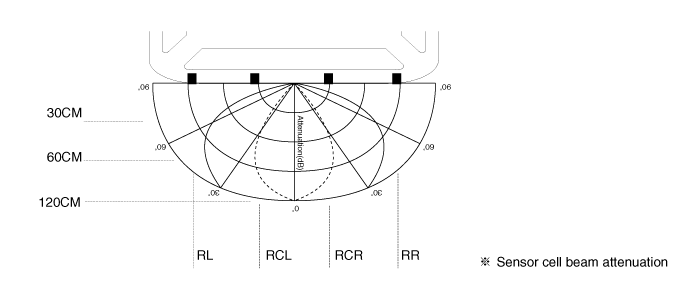

Direkte Messung
Senden und Empfangen erfolgen durch einen einzelnen Sensor (RL, RCL, RCR, RR jeder Sensorausführung).
Indirekte Messung
(RCL > RL, RCL > RCR, RCR > RCL, RCR > RR, Ausführung in dieser Reihenfolge). Bei zwei oder drei Sensoren sendet einer, und die anderen empfangen.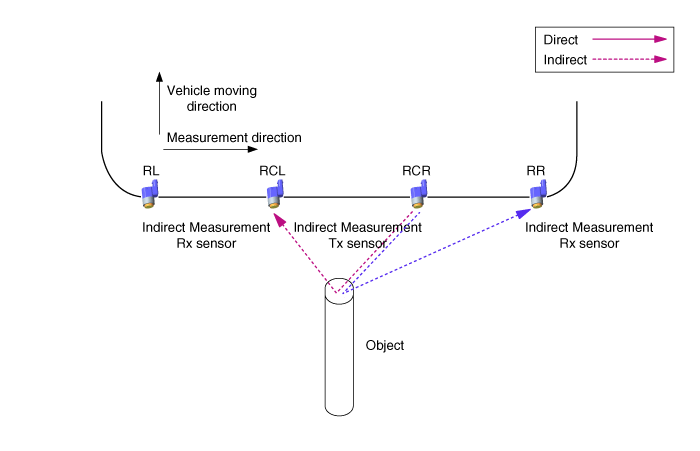
Direkte und indirekte Messung gleichzeitig
Bei zwei oder drei Sensoren führt ein Sensor sowohl das Senden als auch das Empfangen aus, die übrigen nur das Empfangen.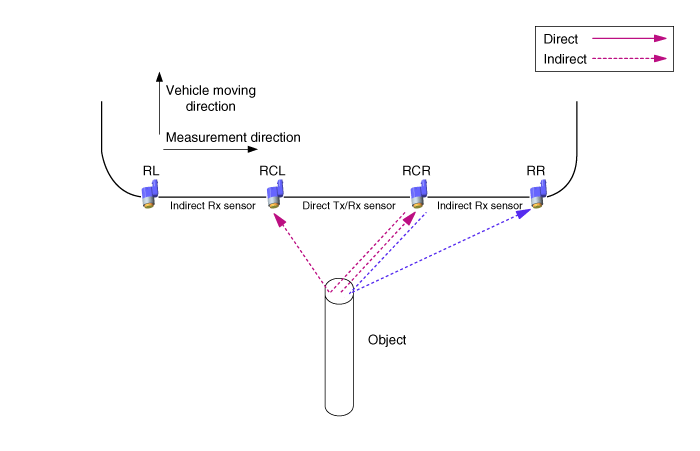
- Summer des Sensors/Verarbeitung der Informationen für die Anzeige im BCM: Bei Informationen der Sensoren RL/RR verarbeitet das BCM die Informationen jedes Sensors direkt für die Anzeige- und Summerausgabe. Bei der Summerausgabe der Sensoren CL/CR verarbeitet das BCM die Informationen der mittleren Kombination, wobei beide Sensoren gleichrangig sind.
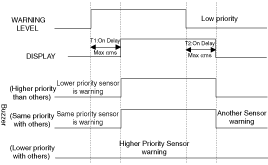
- Sensor niedriger Priorität aus: ? = 0 ms
- Sensor niedriger Priorität – 1. Warnstufe: ? < 340 ms
- Sensor niedriger Priorität – 2. Warnstufe: ? < 170 ms
- Sensor niedriger Priorität – 1. Warnstufe: ? = 1700 ms
- Sensor niedriger Priorität – 2. Warnstufe: ? = 1700 ms
- Sensor niedriger Priorität – 3. Warnstufe: ? = 700 ms
- Erste Warnzone (61 cm~120 cm)
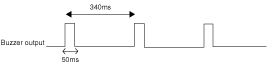
- Zweite Warnzone (31 cm~80 cm)
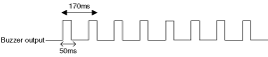
- Dritte Warnzone (weniger als 30 cm)

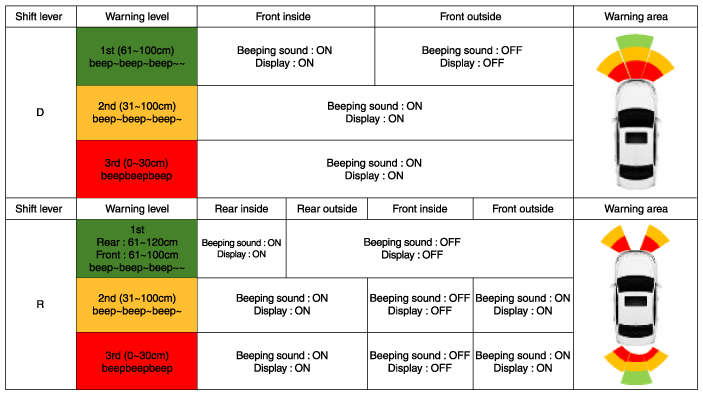
- Es zeigt nur die Position des erkannten Hindernisses an.
- Bei Warnung der dritten Stufe blinkt die Anzeige im Abstand von einer Sekunde.
- Im normalen Warnmodus das integrierte Display RCR/RCL
Testen Sie sich
Ein kurzes Quiz zum Hyundai Elantra AD: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.
War diese Seite hilfreich?