Système électrique de la carrosserie
Description et fonctionnement
Dans ce manuel : Système électrique de la carrosserie
15étapes
~90min
4/5difficulté
Fait 0 sur 15
Vue d'ensemble du système
Le RPAS (système d'aide au stationnement arrière) est un système électronique d'aide à la conduite qui avertit le conducteur lors du stationnement ou de la conduite à basse vitesse. Le capteur utilise des ondes ultrasonores pour détecter les objets à proximité du véhicule. Le RPAS se compose de quatre capteurs RPS qui détectent les obstacles et transmettent le résultat, réparti en trois niveaux d'alerte (premier, deuxième et troisième), au BCM par la ligne de communication. Le BCM détermine le niveau d'alerte à partir du message de communication transmis par les capteurs esclaves, puis active le buzzer ou transmet les données à l'afficheur.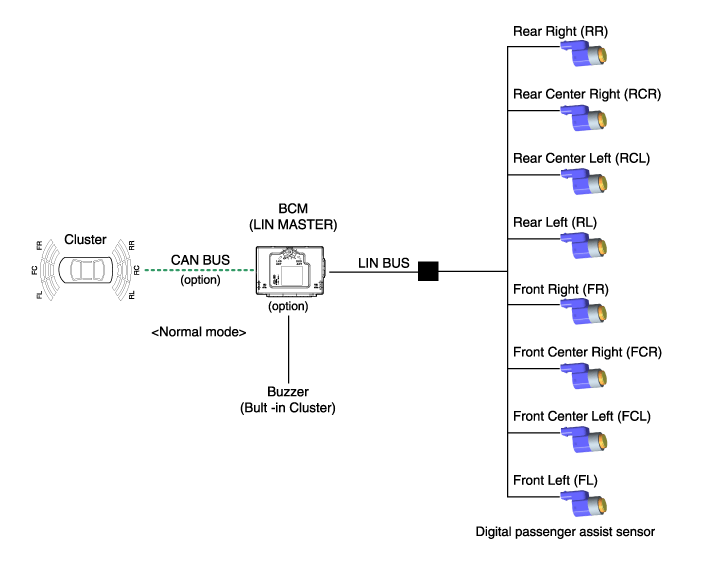
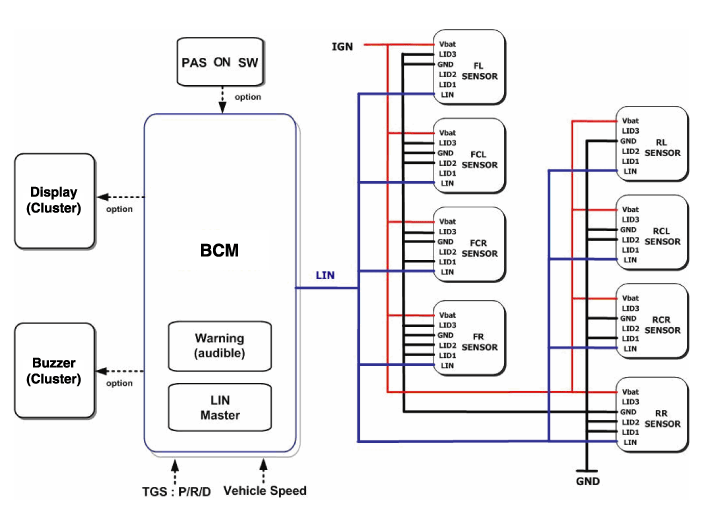
- MODE INITIAL
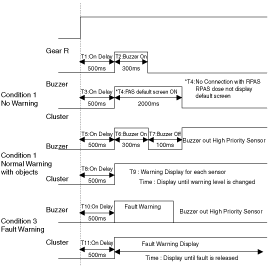
- Le temps d'initialisation du système est de 500 ms après IGN1 + position R.
- Le RPAS reconnaît le LID et attribue l'identifiant du capteur pendant l'initialisation.
- Le RPAS active chaque capteur, puis effectue le diagnostic une fois l'initialisation du BCM terminée.
- Si le diagnostic est terminé et qu'aucun capteur n'envoie de message d'erreur, le « buzzer de démarrage RPAS » retentit normalement.
- En cas de défaillance d'un capteur, le buzzer de démarrage R-PAS ne retentit pas, mais une alarme retentit brièvement. Si le véhicule est équipé de l'écran en option, le symbole d'avertissement s'affiche également.
- Le buzzer retentit une fois en cas de défaillance d'un capteur, mais l'état de défaillance du capteur reste affiché à l'écran jusqu'à la résolution de la panne.
- Mode NORMAL
- La communication LIN démarre et la procédure se poursuit après IGN1 ON+R.
- Le BCM envoie une fois à chaque capteur une requête de fonctionnement afin de vérifier l'état initial du système ; les quatre capteurs répondent une fois chacun. Si aucun problème n'est détecté à ce stade, l'alarme se déclenche 500 ms après le passage en marche arrière R, avec un intervalle de 300 ms.
- Après l'initialisation, le mode normal démarre 100 ms après la fin de l'émission du signal d'alarme.
- L'alarme d'obstacle comporte 3 niveaux. Les 1er et 2e niveaux sont intermittents, le 3e niveau est continu.
- La vitesse effective du véhicule pour le fonctionnement du Digital PAS est inférieure à 10 km/h.
- Reportez-vous à la section « Communication LIN du Digital PAS » pour les spécifications détaillées de la communication.
- MODE DE RÉGLAGE
- La condition de démarrage de l'opération principale en MODE NORMAL s'applique au MODE DE TRAVAIL. Utiliser le TUNING TOOL comme MAÎTRE à la place du BCM.
- Par conséquent, le BCM n'est pas connecté au bus LIN.
- Le TUNING TOOL reçoit les données de référence et les données d'enveloppe au format de diagnostic LIN, puis les affiche sous forme analogique par communication avec les capteurs.
- Se reporter à « Digital PAS Project_LIN_communication » pour les spécifications de communication détaillées.
- MODE CONFIGURATION
- La fonction du MODE CONFIGURATION est la suivante.
A. Vérifier l'identifiant attribué à chaque capteur B. Vérifier l'identifiant de variante de chaque capteur - La condition de démarrage de l'opération principale en MODE NORMAL s'applique au MODE CONFIGURATION. Utiliser le TUNING TOOL comme MAÎTRE à la place du BCM.
- Par conséquent, le BCM n'est pas connecté au bus LIN.
- Toujours vérifier l'identifiant fournisseur et l'identifiant de fonction de chaque capteur via le bus LIN avant d'entrer dans le TUNING TOOL.
- Se reporter à « Digital PAS Project LIN Communication » pour les spécifications de communication détaillées.
- La fonction du MODE CONFIGURATION est la suivante.
- Conditions de mesure : poteau en PVC (diamètre 75 mm, longueur 1 m), température normale.
- Distance des objets détectés (mesurée directement devant le capteur) 61 cm (24,0 po) ~ 120 cm (47,2 po) : ± 15 cm (5,9 po) 31 cm (12,2 po) ~ 60 cm (23,6 po) : ± 15 cm (5,9 po) Moins de 30 cm (11,8 po) : ± 10 cm (3,9 po)
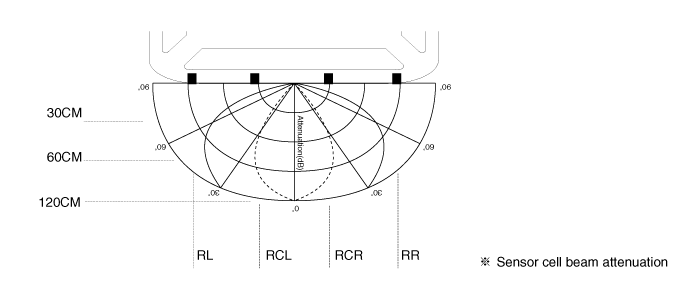
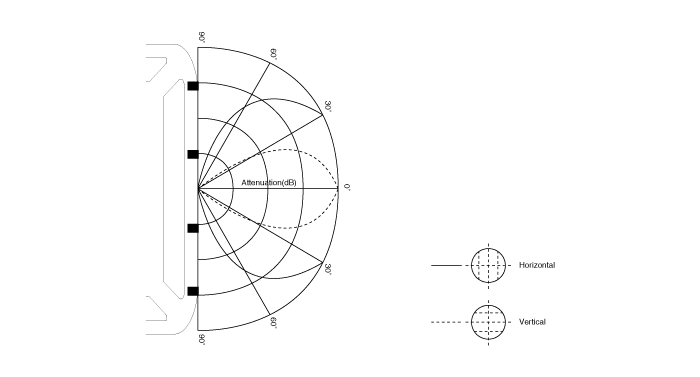
Mesure directe
L'émission et la réception sont effectuées par un même capteur (RL, RCL, RCR, RR de chaque capteur).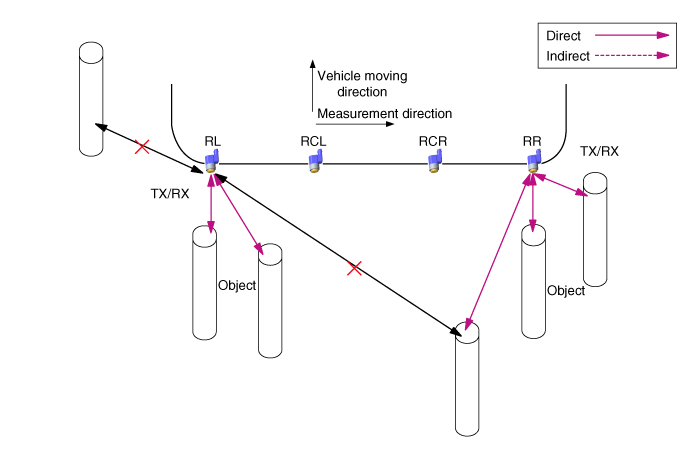
Mesure indirecte
(RCL > RL, RCL > RCR, RCR > RCL, RCR > RR dans l'ordre d'exécution) Avec deux ou trois capteurs, l'un d'eux émet et les autres reçoivent.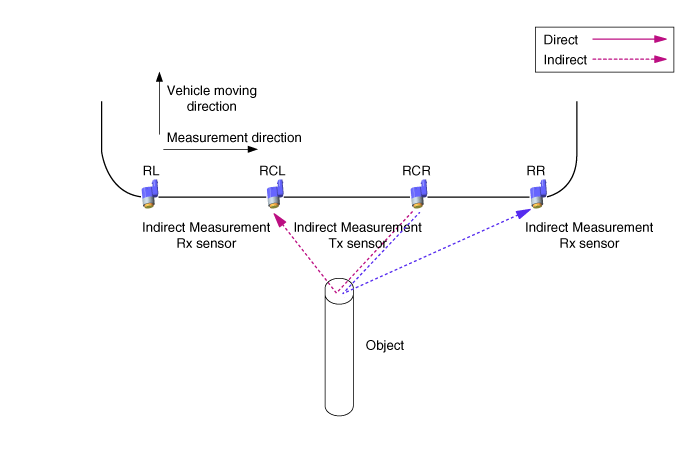
Mesure directe et indirecte simultanément
Avec deux ou trois capteurs, un capteur assure à la fois l'émission et la réception, les autres uniquement la réception.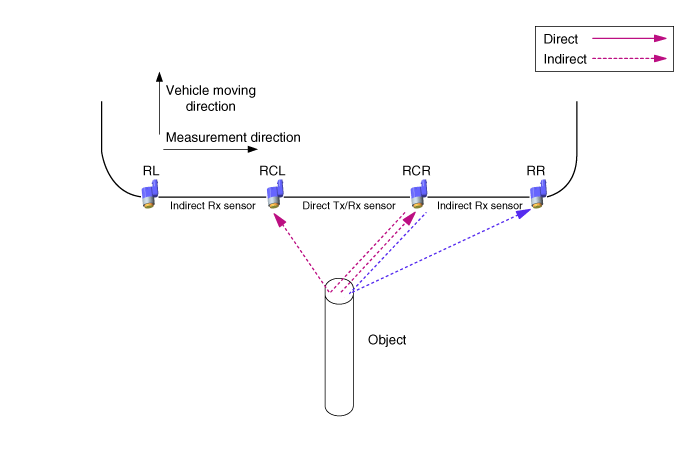
- Méthode de traitement des informations du buzzer et de l'affichage par le BCM : pour les informations des capteurs RL/RR, le BCM traite chaque capteur séparément. Les informations sont transmises directement à la sortie d'affichage et du buzzer. Pour la sortie du buzzer des capteurs CL/CR, le BCM traite les informations de façon combinée au centre, en donnant la priorité aux deux capteurs.
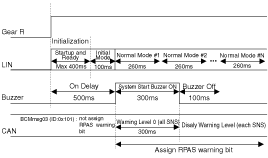
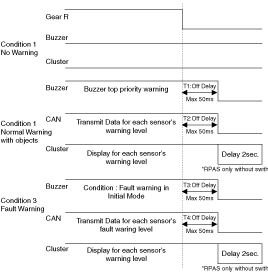
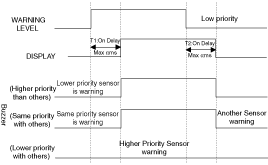
- Capteur à faible priorité désactivé : ? = 0 ms
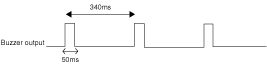
- Capteur à faible priorité – 1er niveau d'alerte : ? < 340 ms
- Capteur à faible priorité – 2e niveau d'alerte : ? < 170 ms
- Capteur à faible priorité – 1er niveau d'alerte : ? = 1700 ms
- Capteur à faible priorité – 2e niveau d'alerte : ? = 1700 ms
- Capteur à faible priorité – 3e niveau d'alerte : ? = 700 ms
- Zone d'avertissement 1 (61 cm ~ 120 cm)
- Zone d'avertissement 2 (31 cm ~ 80 cm)
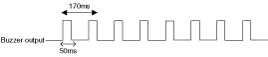
- Zone du troisième avertissement (moins de 30 cm)
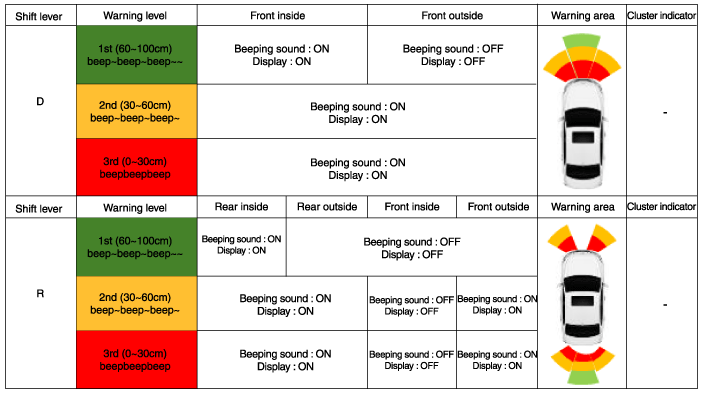
- Il indique uniquement la position de l'obstacle détecté.
- En cas d'alarme de troisième niveau, le témoin clignote à intervalle d'une seconde.
- En mode d'alarme normal, l'afficheur intégré RCR/RCL
Testez-vous
Un quiz rapide sur Hyundai Genesis DH : chaque réponse est expliquée, avec un lien vers la page du manuel.
Cette page vous a-t-elle été utile ?