Étalonnage de l'image des caméras (Système de vue périphérique)
Vue 3D fixe
Procédure de travail
L'étalonnage doit être effectué après la dépose/pose des caméras, la dépose de pièces (par ex. calandre avant, rétroviseur de porte et autres) montées sur les caméras, ou le remplacement de l'unité de commande du moniteur de vue périphérique.
L'utilisation de CONSULT est requise pour effectuer l'étalonnage ou écrire les résultats d'étalonnage dans l'unité de commande du moniteur de vue périphérique.
Aligner les lignes blanches de la route à proximité du véhicule à la limite de chaque image de caméra grâce à cet étalonnage. Les lignes blanches éloignées du véhicule peuvent ne pas être alignées à la limite de chaque image de caméra. Plus la ligne est éloignée, plus l'écart est important.
Suivre l'organigramme illustré sur la figure pour effectuer l'étalonnage.
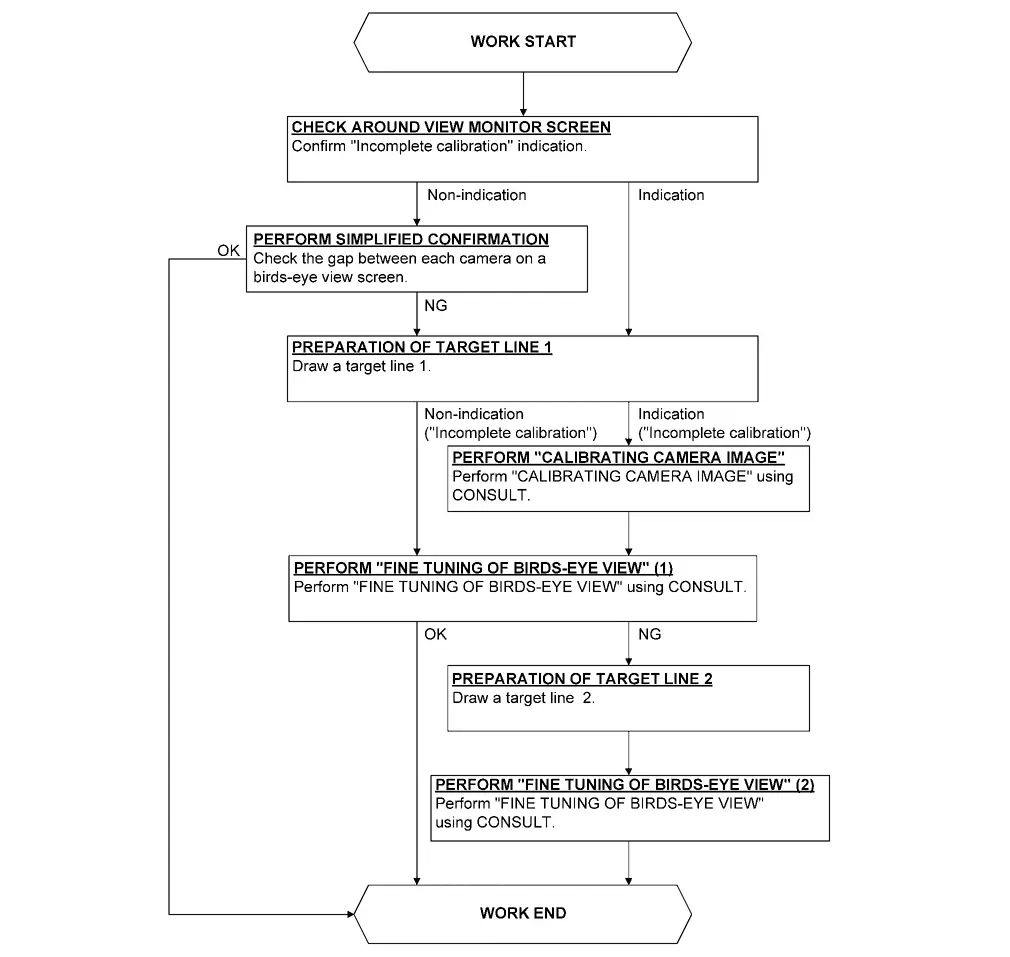
CONTRÔLER L'ÉCRAN DU MONITEUR DE VUE PÉRIPHÉRIQUE
Vérifier qu'il n'y a pas d'affichage de « Étalonnage incomplet ».
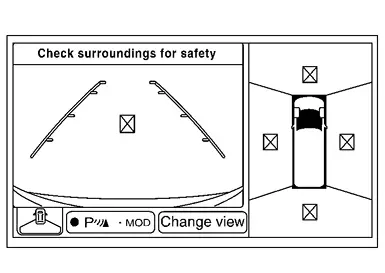
L'affichage « Étalonnage incomplet » est-il visible ?
OUI >>ALLER À 3.
NON >>ALLER À 2.
EFFECTUER UNE VÉRIFICATION SIMPLIFIÉE SUR L'ÉCRAN VUE À VOL D'OISEAU
Contrôler l'écart entre les images de chaque caméra sur l'écran vue à vol d'oiseau.
Un écart existe-t-il entre les images de chaque caméra ?
OUI >>ALLER À 3.
NON >>FIN DU TRAVAIL
PRÉPARATION DE LA LIGNE CIBLE 1
Préparation de la ligne cible 1
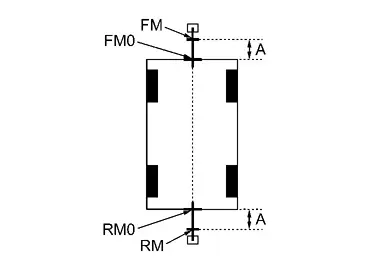
Suspendez une ficelle avec un poids comme indiqué sur la figure. Placez les points FM0 et RM0 (repères) au sol, au centre de l'avant et de l'arrière du véhicule, à l'aide de ruban adhésif blanc d'emballage ou d'un stylo.
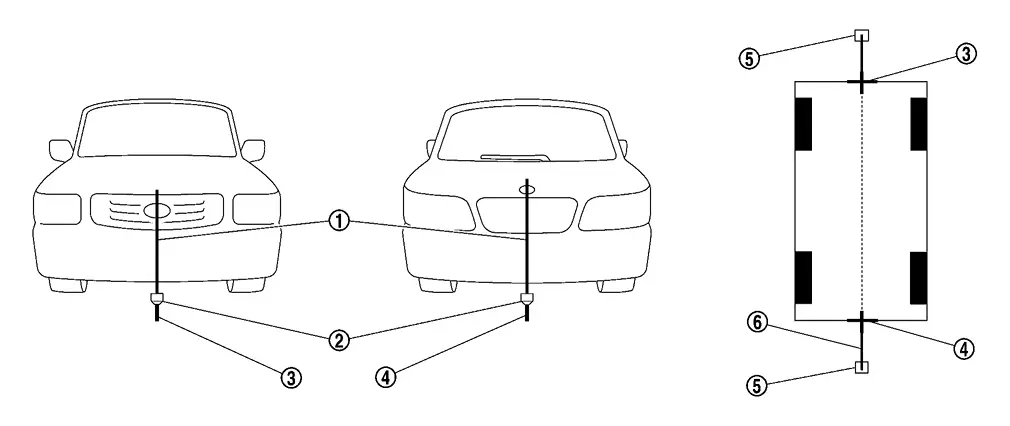

Filetage 
Poids 
Point FM0 (repère) 
Point RM0 (repère) 
Ruban d'emballage (pour fixer le fil en vinyle) 
Fil en vinyle Faites passer la ficelle en vinyle sous le véhicule, puis tirez-la et fixez-la à environ 1,0 m (39,9 in) à l'avant et à l'arrière du véhicule, en passant par les points FM0 et RM0, à l'aide de ruban adhésif d'emballage.
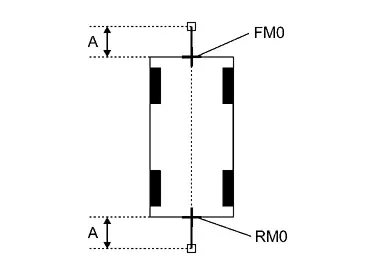
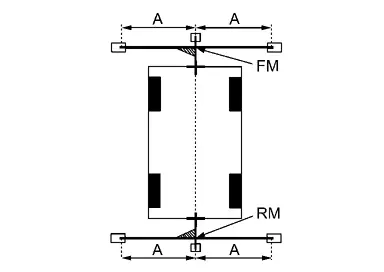
A : env. 1,0 m (39,9 in) Placez les points FM et RM (repères) à 75 cm (29,5 in) des points FM0 et RM0, respectivement.
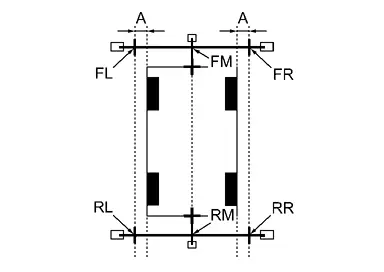
A : env. 75 cm (29,5 in) Faites passer le fil en vinyle par les points FM et RM à l'aide d'une équerre graduée, puis fixez-le à environ 1,5 m (59,0 in) de chaque côté avec du ruban d'emballage.
A : env. 1,5 m (59,0 in) Placez les points FL, FR, RL et RR (repères) à droite et à gauche, à [demi-largeur du véhicule + 30 cm (11,8 in)] des points FM et RM.
A : env. 30 cm (11,8 in) Tracez les lignes FL – RL et FR – RR avec le fil en vinyle, et fixez-le avec du ruban d'emballage.
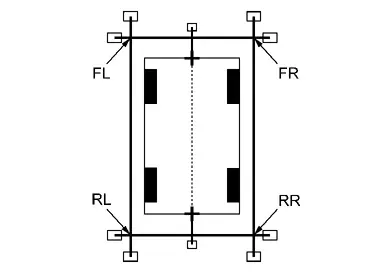
Marquez le centre de chaque essieu.
, tracez des lignes perpendiculaires aux lignes FL – RL et FR – RR à partir des repères au centre de l'essieu à l'aide d'une équerre graduée, puis fixez les lignes avec du ruban d'emballage.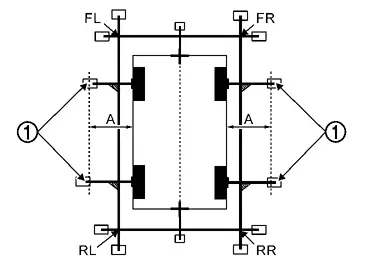
A : env. 60 cm (23,6 in)
L'affichage « Étalonnage incomplet » est-il visible ?
OUI >>ALLER À 4.
NON >>ALLER À 5.
EFFECTUER « CALIBRAGE DE L'IMAGE DE LA CAMÉRA »
Avec CONSULT
Sélectionner « CALIBRATING CAMERA IMAGE » en mode « Work Support » de « AROUND VIEW MONITOR » avec CONSULT.
Caméra avant : « CALIBRAGE DE L'IMAGE DE LA CAMÉRA (FRONT CAMERA) »
Caméra côté passager : « CALIBRATING CAMERA IMAGE (PASS-SIDE CAMERA) »
Caméra côté conducteur : « CALIBRATING CAMERA IMAGE (DR-SIDE CAMERA) »
Caméra arrière : « CALIBRAGE DE L'IMAGE DE LA CAMÉRA (REAR CAMERA) »
Effectuez le « CALIBRAGE DE L'IMAGE DE LA CAMÉRA » selon la procédure suivante.
Sur l'écran de réglage de chaque caméra, ajustez les paramètres en touchant « AXIS X », « AXIS Y » et « ROTATE » afin de placer le repère de calibrage affiché à l'écran de la caméra sur la ligne cible tracée au sol.
Sur l'écran de réglage de chaque caméra, utilisez « + » et « - » de « Magnify/Reduce » afin que les images de la ligne cible et du repère de calibrage soient alignées à l'écran.
Touchez « APPLY » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats du réglage apparaissent sur l'écran de la caméra.
Appuyer sur « OK » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats de réglage sont écrits dans le calculateur du système de vue périphérique.
ALLER À 5.
EFFECTUER « RÉGLAGE FIN DE LA VUE À VOL D'OISEAU » (1)
Avec CONSULT
Sélectionner « FINE TUNING OF BIRDS-EYE VIEW » en mode « Work Support » de « AROUND VIEW MONITOR » avec CONSULT.
Effectuez le « RÉGLAGE FIN DE LA VUE À VOL D'OISEAU » selon la procédure suivante.
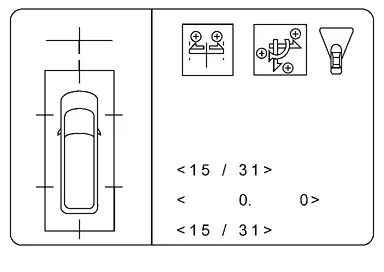
Utilisez « + » et « – » de « AXIS X », « AXIS Y » et « ROTATE » afin que les images de la ligne cible au sol et du repère soient alignées entre chaque caméra.
Utilisez « + » et « – » de « Magnify/Reduce » afin que les images de la ligne cible au sol et du repère soient alignées entre chaque caméra.
Touchez « APPLY » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats du réglage apparaissent sur l'écran de la caméra.
Appuyer sur « OK » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats de réglage sont écrits dans le calculateur du système de vue périphérique.
L'écart entre les images de chaque caméra est-il normal ?
OUI >>FIN DU TRAVAIL
NON >>ALLER À 6.
PRÉPARATION DE LA LIGNE CIBLE 2
Tracez la ligne cible 2à la position située à environ 1,0 m (39,9 in) à l'extérieur de la ligne cible 1établie lors de la procédure 2.
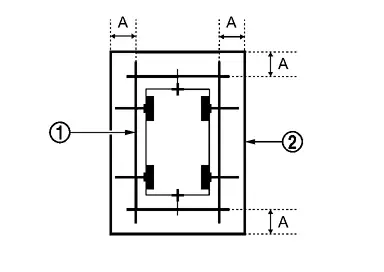
| A | : env. 1,0 m (39,9 in) |
ALLER À 7.
EFFECTUER « RÉGLAGE FIN DE LA VUE À VOL D'OISEAU » (2)
Avec CONSULT
Sélectionner « FINE TUNING OF BIRDS-EYE VIEW » en mode « Work Support » de « AROUND VIEW MONITOR » avec CONSULT.
Effectuez le « RÉGLAGE FIN DE LA VUE À VOL D'OISEAU » selon la procédure suivante.
Vérifiez l'écart de la limite de la ligne cible 2 entre les images des caméras, puis utilisez « + » et « – » de « AXIS X », « AXIS Y », « ROTATE » et « Magnify/Reduce » pour ajuster l'écart de la limite de la ligne cible 2.
Touchez « APPLY » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats du réglage apparaissent sur l'écran de la caméra.
Appuyer sur « OK » sur l'écran de CONSULT. « Writing... » s'affiche et les résultats de réglage sont écrits dans le calculateur du système de vue périphérique.
FIN DU TRAVAIL
Rotation vue 3D
Procédure de travail
Effectuer l'étalonnage des caméras et l'écriture dans le calculateur du système de vue périphérique après dépose/repose ou remplacement de chaque caméra ou de pièces de fixation de caméra (moulure centrale de pare-chocs avant, rétroviseur de porte, etc.), ou remplacement du calculateur du système de vue périphérique.
| Nom des pièces | Utilisation | Utilisation | |
| Remplacement | Dépose | ||
| Caméra avant | x | x | Étalonnage des caméras |
| Moulure centrale du pare-chocs avant | x | x | |
| Caméra latérale | x | x | |
| Ensemble rétroviseur de porte | x | x | |
| Caméra arrière | x | x | |
| Ensemble hayon arrière | x | x | |
PRÉPARATION
EFFECTUER L'AUTODIAGNOSTIC
Effectuer l'autodiagnostic de AROUND VIEW MONITOR avec CONSULT.
Le DTC est-il détecté ?
OUI-1 >>Si un DTC autre que B2A04-51 est détecté : effectuer d'abord un diagnostic correspondant à partir de la liste des DTC. Se reporter à Index des DTC.
OUI-2 >>DTC B2A04-51 détecté. ALLER À 2.
NON >>ALLER À 3.
VÉRIFIER LES PIÈCES REMPLACÉES
Vérifiez les pièces remplacées.
Seul le calculateur AROUND VIEW MONITOR a-t-il été remplacé ?
OUI >>Sélectionner « Work support », « CALIBRATING CAMERA IMAGE » et écrire les données d'étalonnage des caméras.
NON >>ALLER À 3.
PRÉPARATION DE L'ÉTALONNAGE DES CAMÉRAS
Vérifier la pression des pneus et la régler à la pression normale.
véhicule sans charge.
Vider le véhicule.
Sélectionner la position P et relâcher le frein de stationnement.
Ouvrir le rétroviseur de porte.
Nettoyer chaque caméra.
Préparer l'espace de travail pour l'étalonnage selon la caméra.


Étalonnage de la caméra conducteur
l : 5000 mm
L : 3000 mm
Étalonnage de la caméra côté passager
l : 5000 mm
L : 3000 mm
Étalonnage de la caméra avant
l : 3000 mm
L : 5000 mm
Étalonnage de la caméra arrière
l : 3000 mm
L : 5000 mm
ALLER À 4.
PRÉPARATION DE LA CIBLE D'ÉTALONNAGE
Préparer quatorze feuilles de papier blanc et quatorze feuilles de papier noir, de dimensions 200 mm (7,87 po) × 200 mm (7,87 po), pour créer une cible gauche et une cible droite.
Coller ensemble deux feuilles de papier noir et deux feuilles de papier blanc pour former une cible de 400 mm (15,75 po) × 400 mm (15,75 po).

L : 200 mm W : 200 mm Suivre l'étape 2 pour créer 7 cibles (7 cibles requises).

L1 : 200 mm L2 : 400 mm W1 : 200 mm W2 : 400 mm
ALLER À PERFORM CALIBRATION
EFFECTUER L'ÉTALONNAGE
MESURE DU CENTRE D'ESSIEU
Préparer le niveau laser (KV 991 20 000).
Mettre en marche (ON).
Contrôler la bulle d'air et régler le niveau du niveau laser.
Diriger le laser
verticalement pour passer par le centre du moyeu de roue avant.
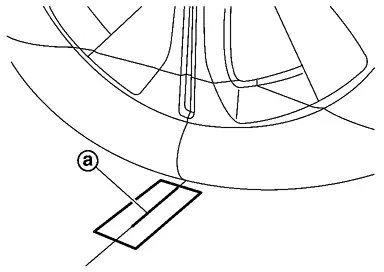
Laser Coller du ruban de masquage sur l'aile avant et marquer la position du laser.
 .

Coller du ruban sur le sol et tracer une ligne le long du laser.
.
Pivoter le niveau laser de 45 degrés.
indiquée sur la figure.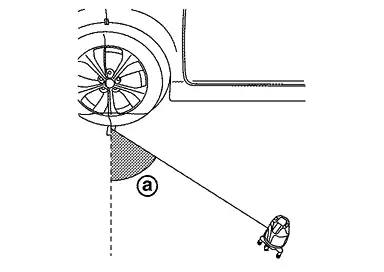
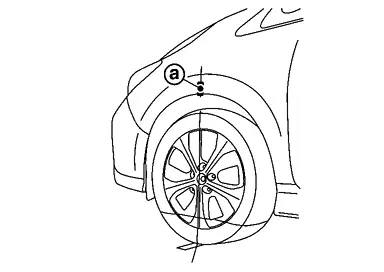
Aligner le point d'impact du faisceau laser sur la position marquée sur l'aile.
.
Tracer une ligne
 le long de la ligne d'irradiation du laser à travers le ruban collé sur le sol.

Vérifier que deux lignes
etse croisent sur le ruban collé au sol. Le point où les lignes du ruban se croisent correspond au point central de l'essieu, verticalement sous l'aile.
Répéter la même opération pour les trois autres positions du centre d'essieu.
ALLER À 2.
VÉRIFIER LA CAMÉRA
Vérifier la caméra à étalonner.
Caméra côté gauche ou caméra côté droit.>>ALLER À 3.
Caméra avant ou arrière. >>ALLER À 4.
PRÉPARATION DU GABARIT DE RÉGLAGE DE VISÉE (côté conducteur ou côté passager)
Marquer la position à 500 mm (19,69 po) (L) du point central de l'essieu avant.
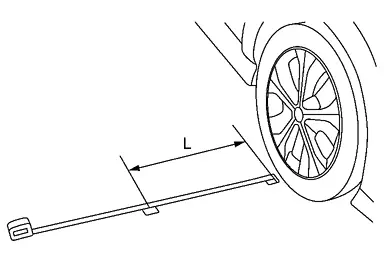
Répéter la même opération côté arrière. Marquer la position à 500 mm (19,69 po) (L) du point central de l'essieu arrière.
Dérouler le mètre sur 4000 mm (157,48 po) et l'installer de façon à passer par les positions marquées à l'avant et à l'arrière.
Régler la position du mètre (A) de façon que la position de repère à 500 mm (19,69 po) du point central de l'essieu avant soit à 1000 mm (39,37 po) (L2) de l'extrémité.

Position de repère avant Position de repère arrière L1 : 500 mm (19,69 po) L2 1 000 mm (39,37 po) A Mesure Placer le centre de la cible à la position 1000 mm (39,37 po) du mètre (A). Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.

A Mesure Placer le centre de la cible à la position 0 mm du mètre (A). Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.
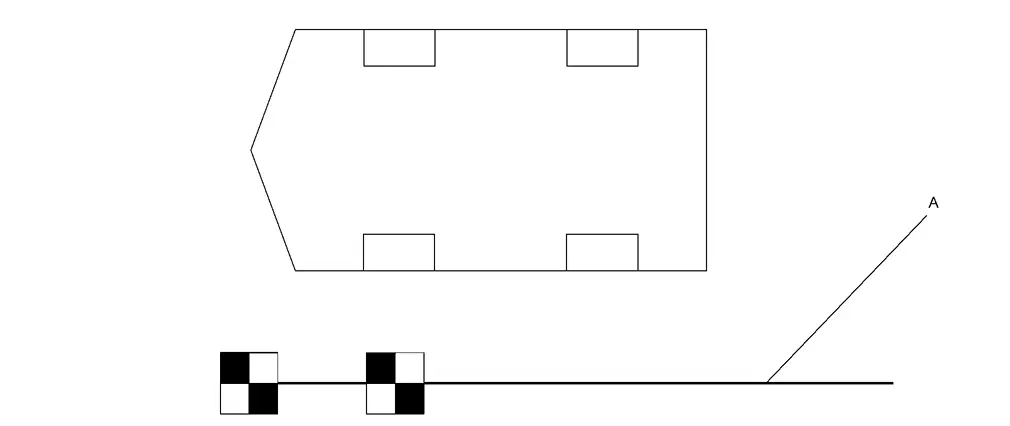
A Mesure Placer les trois autres cibles à intervalles de 1000 mm (39,37 po). Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.
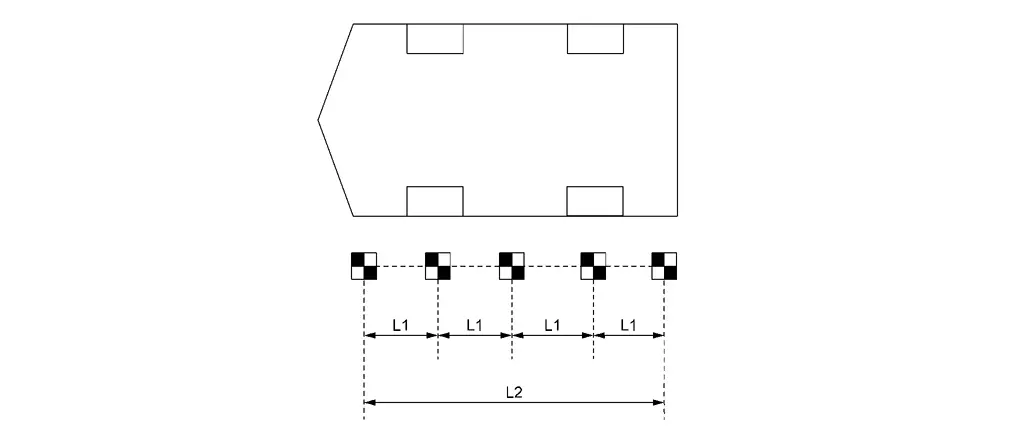
L1 : 1000 mm (39,37 po) (tolérance ± 10 mm (0,39 po)) L2 : 4000 mm (157,48 po) (tolérance ± 10 mm (0,39 po)) Placer la cible à la position 2000 mm (78,74 po) de l'extrémité avant et arrière de la cible. Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.
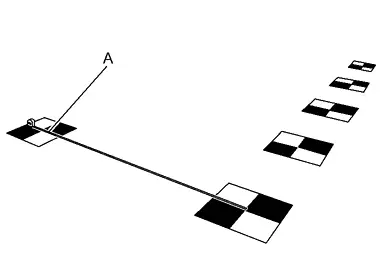
A : Mètre Pivoter la cible d'environ 45 degrés de façon que la partie noire de la cible se trouve du côté profondeur gauche par rapport à la caméra.
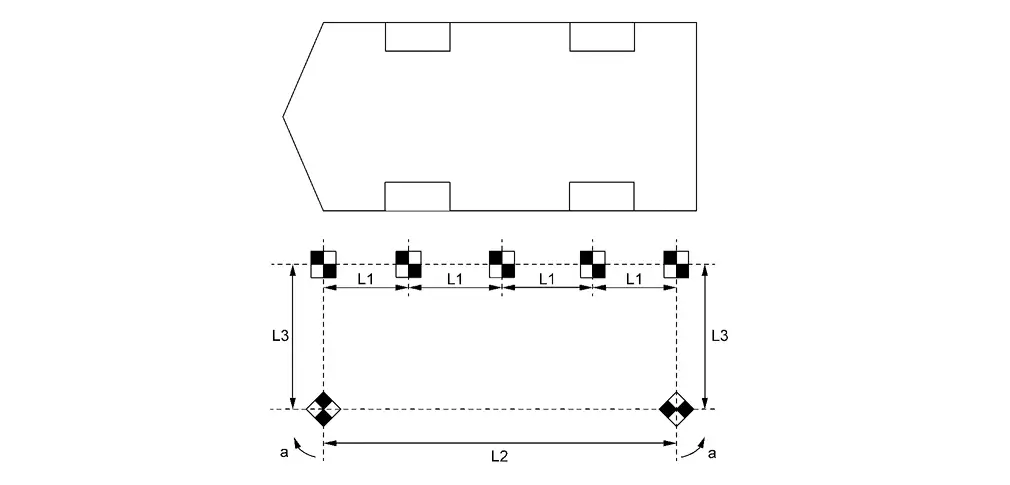
L1 : 1000 mm (39,37 po) (tolérance ± 10 mm (0,39 po)) L2 4000 mm (157,48 po) (tolérance ± 10 mm (0,39 po)) L3 : 2000 mm (78,74 po) (tolérance ± 10 mm (0,39 po)) a : env. 45 degrés
ALLER À 5.
PRÉPARATION DU GABARIT DE RÉGLAGE DE VISÉE (avant ou arrière)
Préparer le niveau laser (KV 991 20 000).
Mettre en marche (ON).
Contrôler la bulle d'air et régler le niveau du niveau laser.
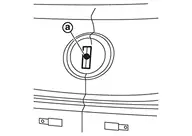
Diriger le laser
verticalement pour passer par le centre de l'insigne avant.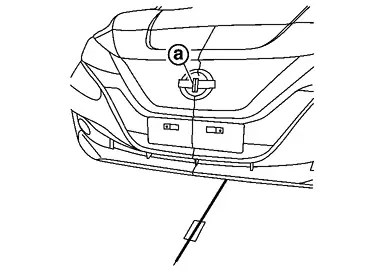
Coller du ruban de masquage sur l'insigne avant et marquer la ligne laser.
.
Tracer une ligne
le long de la ligne d'irradiation du laser à travers le ruban collé sur le sol.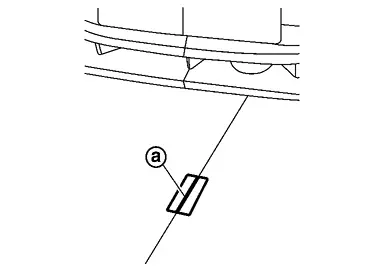
Pivoter le niveau laser de 45 degrés comme indiqué sur la figure.
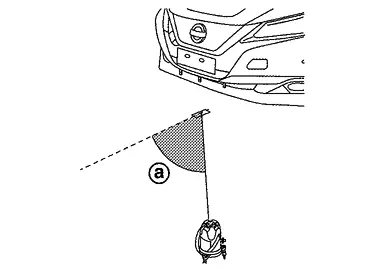
Aligner le point d'impact du faisceau laser sur la position marquée sur l'insigne avant.
.Tracer la ligne
le long de la ligne d'irradiation du laser à travers le ruban collé sur le sol.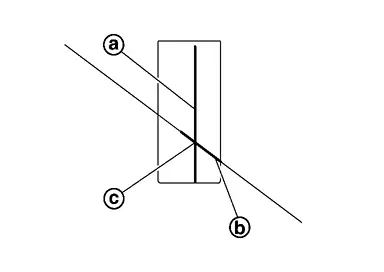
Vérifier que deux lignes
etse croisent sur le ruban collé au sol. Le pointoù les lignes du ruban se croisent correspond au point central de l'essieu, verticalement sous l'aile.Répéter la même opération côté arrière.
Dérouler le mètre et l'installer en passant par les positions marquées à l'avant et à l'arrière.
Marquer la position
à 500 mm (L) du point central de l'insigne avant.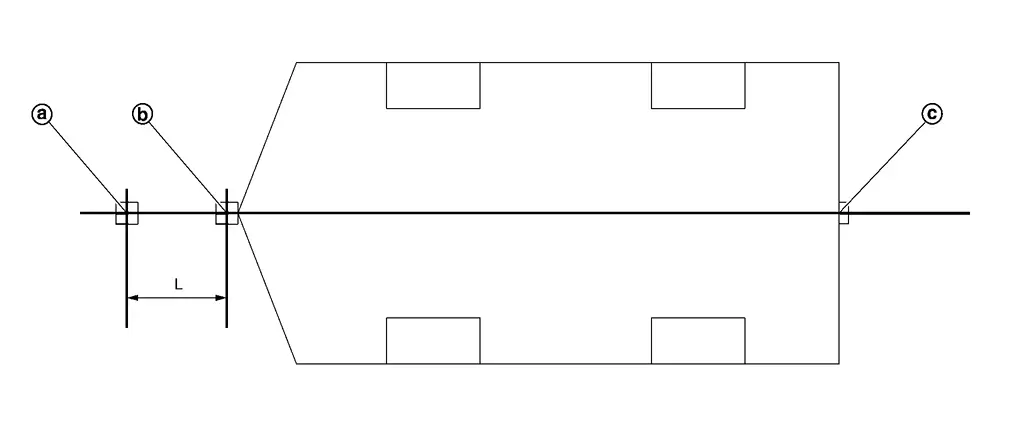
: Position à 500 mm (19,69 po) de l'insigne avant Position centrale de l'insigne avant : Position centrale de l'insigne arrière L : 500 mm (19,69 po) Placer la cible à la position 500 mm (19,69 po) (L) du centre de l'insigne avant. Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.

A Mesure Placer les quatre autres cibles à intervalles de 1000 mm (39,37 po). Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.
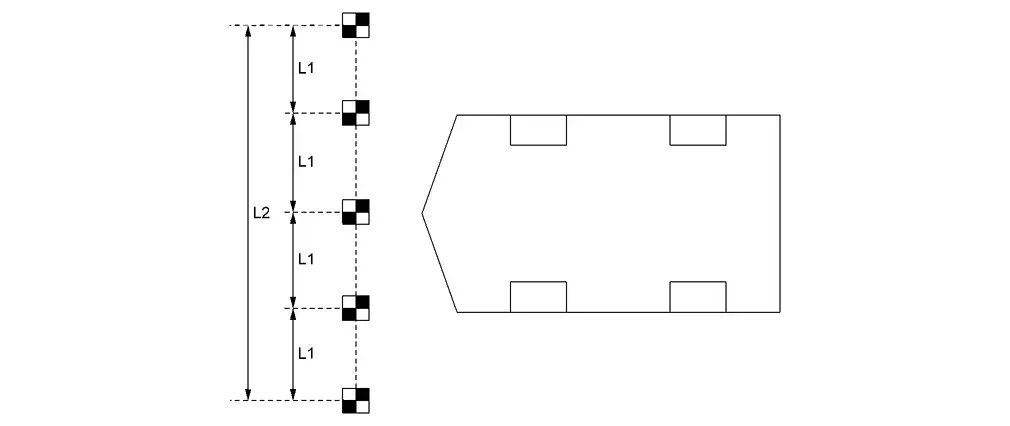
L1 : 1000 mm (39,37 po) (tolérance ± 10 mm (0,39 po)) L2 : 4000 mm (157,48 po) (tolérance ± 10 mm (0,39 po)) Placer la cible à la position 2000 mm (78,74 po) de l'extrémité gauche et droite de la cible. Une des parties noires de la cible doit se trouver du côté profondeur gauche par rapport à la caméra.
A Mesure Pivoter la cible d'environ 45 degrés de façon que la partie noire de la cible se trouve du côté profondeur gauche par rapport à la caméra.

L1 : 1000 mm (39,37 po) (tolérance ± 10 mm (0,39 po)) L2 : 4000 mm (157,48 po) (tolérance ± 10 mm (0,39 po)) L3 : 2000 mm (78,74 po) (tolérance ± 10 mm (0,39 po)) a env. 45 degrés
ALLER À 5.
OPÉRATION DE RECONNAISSANCE DE LA CIBLE
Sélectionner « AROUND VIEW MONITOR », « Support de travail » et « Calibrage de la caméra ».
Sélectionner la caméra à calibrer.
État Généralités Solution Normal État normal Lors de la dépose de la caméra ou de pièces sur lesquelles la caméra est installée (moulure de pare-chocs avant, rétroviseur extérieur ou autres), calibrer la caméra déposée.
Lors du remplacement du seul AROUND VIEW MONITOR, l'écriture des données de calibrage depuis la caméra est terminée. Données de calibrage écrites, opération terminée. Traitement La caméra traite des données. Si l'état ne change pas, remplacer la caméra correspondante et la calibrer. Caméra déconnectée La caméra n'est pas connectée. Vérifier l'état de connexion de la caméra.
Si la connexion de la caméra est correcte, remplacer la caméra et la calibrer.
Version de caméra différente Lorsque la version de caméra reconnue par le calculateur AROUND VIEW MONITOR diffère de la version réelle de la caméra. Remplacer la caméra et la calibrer. Données de calibrage absentes Le calibrage n'a pas été effectué. Calibrer la caméra Faire reconnaître la cible au calculateur AROUND VIEW MONITOR avec CONSULT.
Le résultat de la reconnaissance s'affiche sur l'écran de navigation.
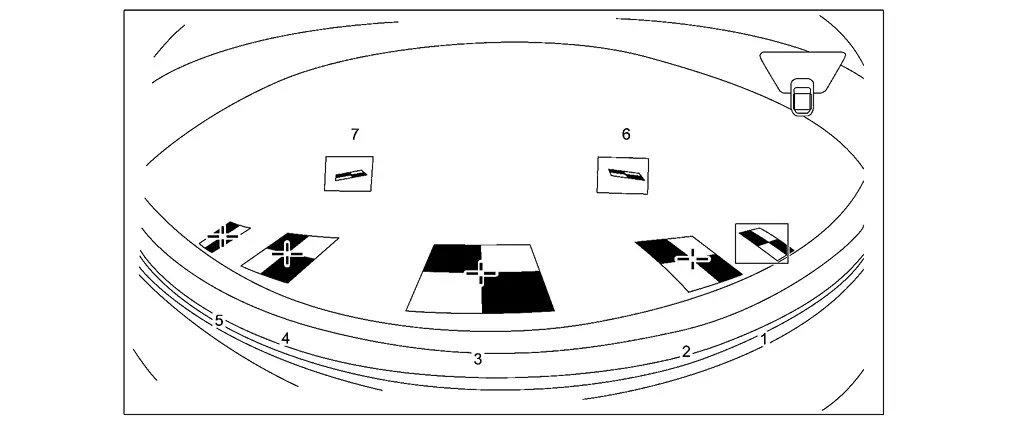
Touchez le numéro affiché dans CONSULT et vérifiez toutes les cibles sur l'affichage agrandi.
Sur l'écran de la cible agrandie, utilisez le grand bouton fléché affiché sur CONSULT pour rapprocher la croix du centre de la cible.
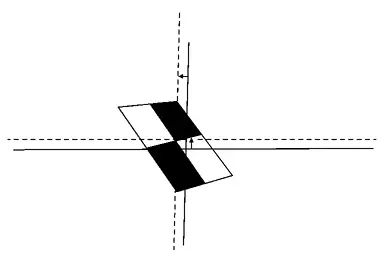
Déplacez la croix au centre à l'aide du grand bouton fléché. Ajustez la croix à l'aide du petit bouton fléché jusqu'à ce qu'elle coïncide avec le centre de la cible.
Vérifiez également l'écran agrandi de la cible reconnue automatiquement et ajustez-le si la croix et le centre de la cible ne sont pas alignés.
Réglez la position approximative avec les boutons fléchés à grands déplacements, puis effectuez les réglages fins avec les boutons fléchés à petits déplacements pour aligner facilement la croix sur le centre de la cible.
Vérifiez l'état de la cible (indiqué par une coche) et l'unité mm sélectionnée. Touchez ensuite Suivant.
ALLER À 6.
MESURE DE LA DISTANCE JUSQU'À LA CIBLE
Déplacez le véhicule à un endroit qui ne gêne pas l'opération d'étalonnage.
Mesurez la distance entre le point central d'essieu spécifié et la cible, dans l'ordre de L1 à L8.
Caméra côté conducteur
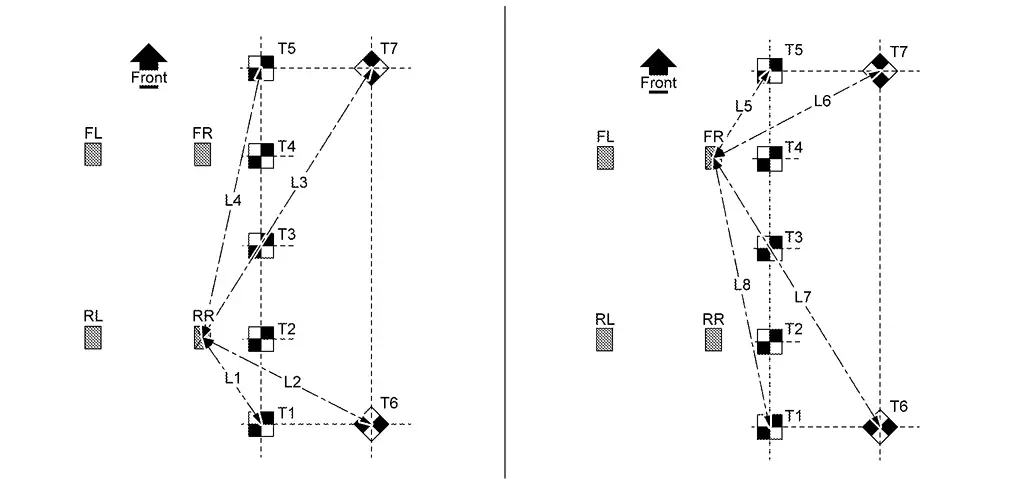
L1 Distance entre le repère de centre d'essieu arrière droit et la cible T1 L2 Distance entre le repère de centre d'essieu arrière droit et la cible T6 L3 Distance entre le repère de centre d'essieu arrière droit et la cible T7 L4 Distance entre le repère de centre d'essieu arrière droit et la cible T5 L5 Distance entre le repère de centre d'essieu avant droit et la cible T5 L6 Distance entre le repère de centre d'essieu avant droit et la cible T7 L7 Distance entre le repère de centre d'essieu avant droit et la cible T6 L8 Distance entre le repère de centre d'essieu avant droit et la cible T1 Caméra côté passager

L1 Distance entre le repère de centre d'essieu avant gauche et la cible T1 L2 Distance entre le repère de centre d'essieu avant gauche et la cible T6 L3 Distance entre le repère de centre d'essieu avant gauche et la cible T7 L4 Distance entre le repère de centre d'essieu avant gauche et la cible T5 L5 Distance entre le repère de centre d'essieu arrière gauche et la cible T5 L6 Distance entre le repère de centre d'essieu arrière gauche et la cible T7 L7 Distance entre le repère de centre d'essieu arrière gauche et la cible T6 L8 Distance entre le repère de centre d'essieu arrière gauche et la cible T1 Caméra avant
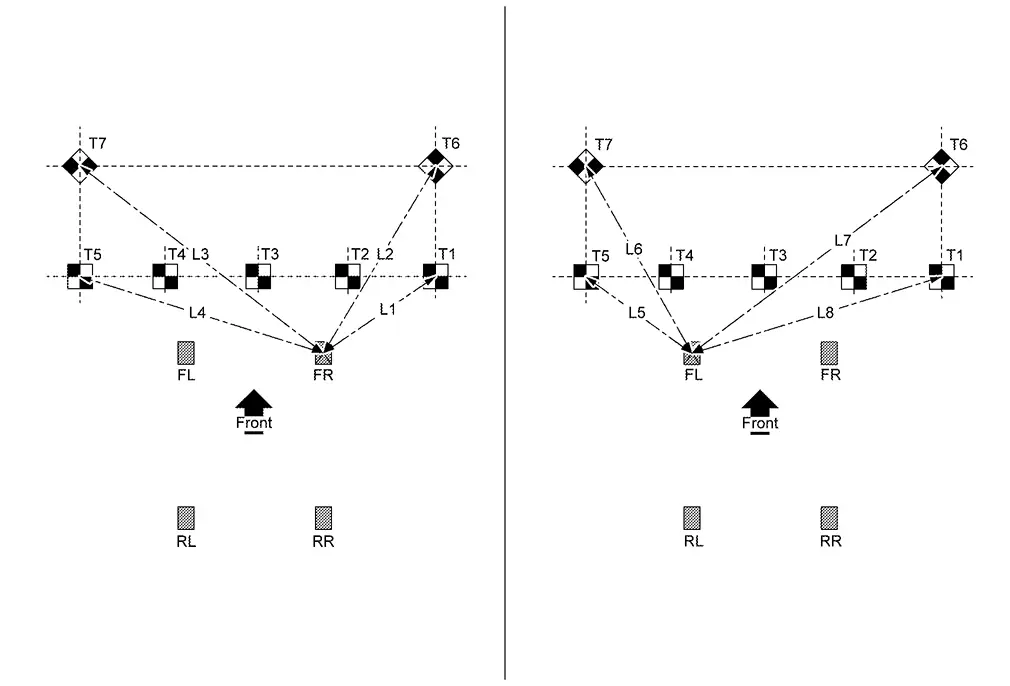
L1 Distance entre le repère de centre d'essieu avant droit et la cible T1 L2 Distance entre le repère de centre d'essieu avant droit et la cible T6 L3 Distance entre le repère de centre d'essieu avant droit et la cible T7 L4 Distance entre le repère de centre d'essieu avant droit et la cible T5 L5 Distance entre le repère de centre d'essieu avant gauche et la cible T5 L6 Distance entre le repère de centre d'essieu avant gauche et la cible T7 L7 Distance entre le repère de centre d'essieu avant gauche et la cible T6 L8 Distance entre le repère de centre d'essieu avant gauche et la cible T1 Caméra arrière

L1 Distance entre le repère de centre d'essieu arrière gauche et la cible T1 L2 Distance entre le repère de centre d'essieu arrière gauche et la cible T6 L3 Distance entre le repère de centre d'essieu arrière gauche et la cible T7 L4 Distance entre le repère de centre d'essieu arrière gauche et la cible T5 L5 Distance entre le repère de centre d'essieu arrière droit et la cible T5 L6 Distance entre le repère de centre d'essieu arrière droit et la cible T7 L7 Distance entre le repère de centre d'essieu arrière droit et la cible T6 L8 Distance entre le repère de centre d'essieu arrière droit et la cible T1
ALLER À 7.
MESURE DE LA HAUTEUR DU CENTRE D'ESSIEU ET DES CIBLES
Préparer le niveau laser (KV 991 20 000).
Positionnez le niveau laser en fonction de la position de la caméra suivante.
Caméra latérale gauche : placez le rayon de 200 mm (7,87 in) à partir de la position du centre de l'essieu avant droit.
Caméra latérale droite : placez le rayon de 200 mm (7,87 in) à partir de la position du centre de l'essieu avant gauche.
Caméra avant : placez le rayon de 200 mm (7,87 in) à partir de la position du centre de l'insigne avant.
Mettre en marche (ON).
Contrôler la bulle d'air et régler le niveau du niveau laser.
Projetez horizontalement le faisceau laser et placez la mire au centre des cibles (T1) à (T7). Relevez la hauteur (H) du faisceau laser sur la mire.
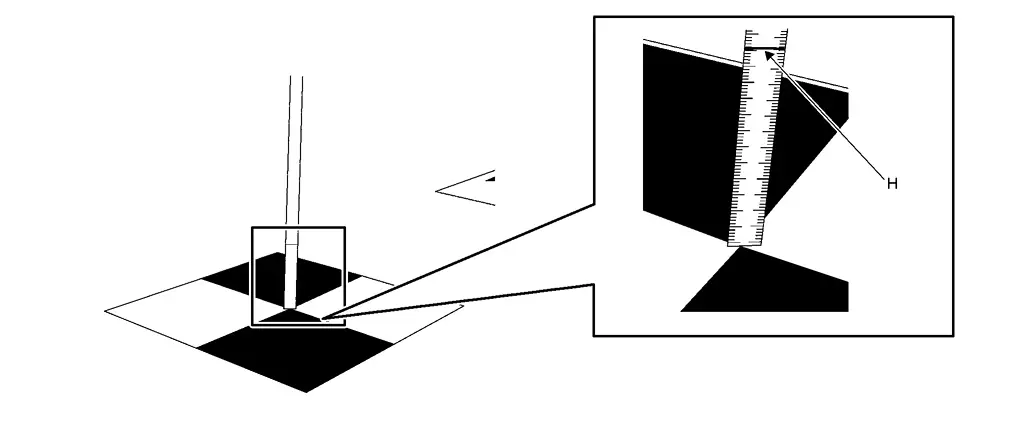
Projetez horizontalement le faisceau laser et placez la mire aux 4 points du centre d'essieu marqués au préalable sur la chaussée. Relevez la hauteur (H) du faisceau laser sur la mire.
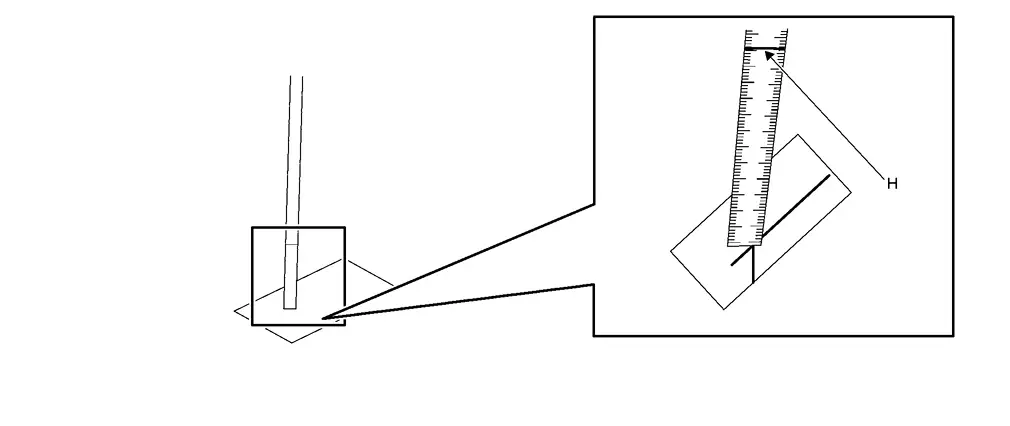
Caméra latérale gauche
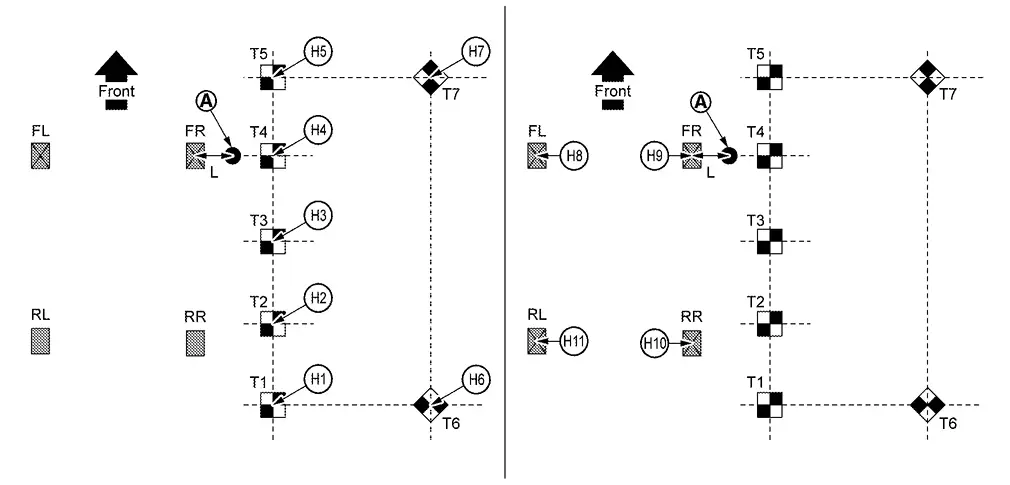
H1 Hauteur depuis la surface supérieure de la cible T1 H2 Hauteur depuis la surface supérieure de la cible T2 H3 Hauteur depuis la surface supérieure de la cible T3 H4 Hauteur depuis la surface supérieure de la cible T4 H5 Hauteur depuis la surface supérieure de la cible T5 H6 Hauteur depuis la surface supérieure de la cible T6 H7 Hauteur depuis la surface supérieure de la cible T7 H8 Hauteur depuis le repère de centre d'essieu avant gauche au sol H9 Hauteur depuis le repère de centre d'essieu avant droit au sol H10 Hauteur depuis le repère de centre d'essieu arrière droit au sol H11 Hauteur depuis le repère de centre d'essieu arrière gauche au sol : Niveau laser L : 200 mm (7,87 po) Caméra latérale droite
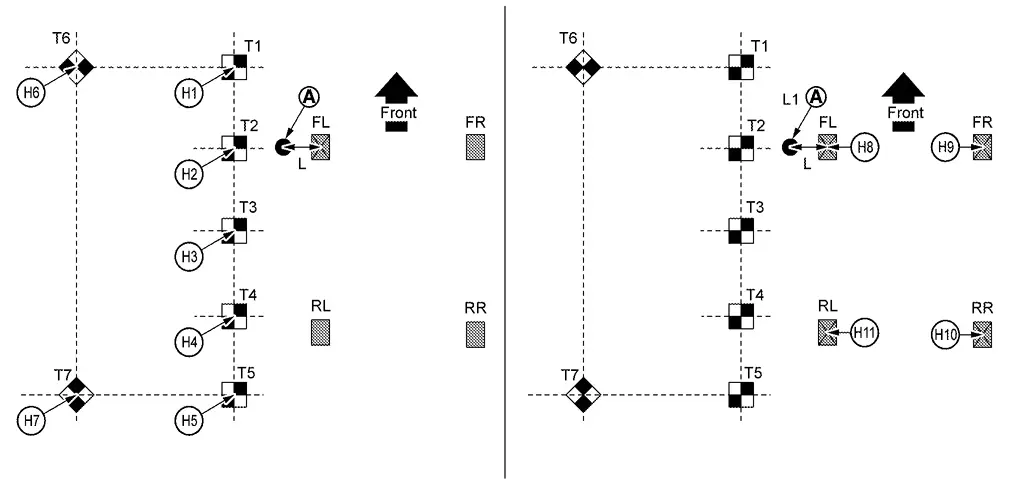
Caméra avant

H1 Hauteur depuis la surface supérieure de la cible T1 H2 Hauteur depuis la surface supérieure de la cible T2 H3 Hauteur depuis la surface supérieure de la cible T3 H4 Hauteur depuis la surface supérieure de la cible T4 H5 Hauteur depuis la surface supérieure de la cible T5 H6 Hauteur depuis la surface supérieure de la cible T6 H7 Hauteur depuis la surface supérieure de la cible T7 H8 Hauteur depuis le repère de centre d'essieu avant gauche au sol H9 Hauteur depuis le repère de centre d'essieu avant droit au sol H10 Hauteur depuis le repère de centre d'essieu arrière droit au sol H11 Hauteur depuis le repère de centre d'essieu arrière gauche au sol Niveau laser A Position centrale de l'insigne avant L 200 mm (7,87 in) Caméra arrière
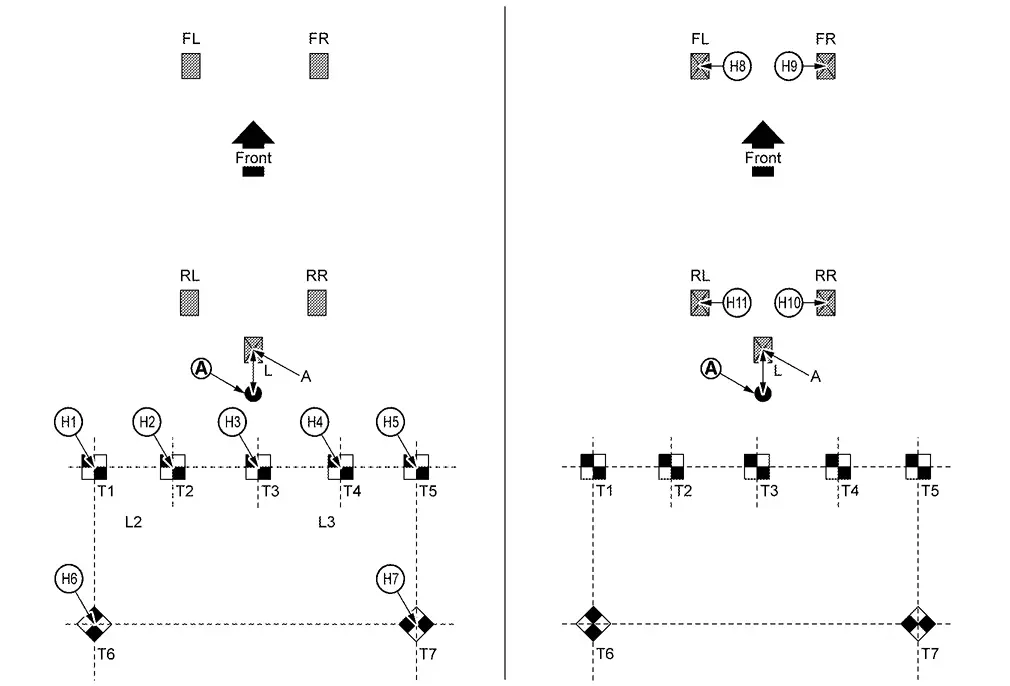
H1 Hauteur depuis la surface supérieure de la cible T1 H2 Hauteur depuis la surface supérieure de la cible T2 H3 Hauteur depuis la surface supérieure de la cible T3 H4 Hauteur depuis la surface supérieure de la cible T4 H5 Hauteur depuis la surface supérieure de la cible T5 H6 Hauteur depuis la surface supérieure de la cible T6 H7 Hauteur depuis la surface supérieure de la cible T7 H8 Hauteur depuis le repère de centre d'essieu avant gauche au sol H9 Hauteur depuis le repère de centre d'essieu avant droit au sol H10 Hauteur depuis le repère de centre d'essieu arrière droit au sol H11 Hauteur depuis le repère de centre d'essieu arrière gauche au sol Niveau laser A Position centrale de l'insigne arrière L 200 mm (7,87 in)
ALLER À 8.
SAISIE DU RÉSULTAT DE MESURE
Saisissez le résultat de la mesure de distance en mm dans CONSULT.
Saisissez le résultat de la mesure de hauteur en mm dans CONSULT.
Le résultat de l'étalonnage est-il correctement enregistré ?
OUI >>FIN
NON-1>>Affichage de « Valeur saisie incorrecte. Veuillez saisir une valeur correcte. » : vérifiez le résultat de la mesure et saisissez la valeur correcte.
NON-2>>Affichage de « Échec de l'écriture des données de la caméra » : recommencez l'étalonnage de la caméra depuis le début. Si l'écriture échoue encore après une nouvelle exécution, remplacez la caméra concernée.