Système
SYSTÈME DE COMMANDE MOTEUR : schéma du système

1. Pompe d'amorçage
2. Filtre à carburant
3. Pompe haute pression d'alimentation 4. Pompe haute pression d'alimentation (pompe de transfert interne)
5. Pompe haute pression d'alimentation (électrovanne de régulation volumétrique)
6. Pompe haute pression d'alimentation (pompe haute pression)
7. Pompe haute pression d'alimentation (électrovanne de régulation de pression)
8. Capteur de température du carburant 9. Réservoir de carburant
10. Débitmètre d'air massique 11. Capteur de température d'air d'admission 12. Compresseur
13. Refroidisseur d'air de suralimentation
14. Capteur de pression de suralimentation du turbocompresseur 15. Actionneur de commande électrique du papillon 16. Capteur de position du papillon 17. Relais de préchauffage
18. Capteur de position d'arbre à cames 19. Bougie de préchauffage
20. Vanne de régulation de débit EGR 21. Capteur de position de la vanne de régulation de débit EGR
22. Capteur de pression barométrique 23. Capteur de pression du fluide frigorigène 24. Capteur de position de la pédale d'accélérateur 25. Contacteur de position de la pédale d'embrayage 26. Contacteur de frein ASCD
27. ECM
28. Communication CAN
29. Refroidisseur EGR
30. Électrovanne de commande du by-pass du refroidisseur EGR
31. Capteur de position vilebrequin 32. Capteur de température du liquide de refroidissement moteur 33. Capteur 1 de pression des gaz d'échappement 34. Capteur 1 de température des gaz d'échappement 35. Thermoplongeur
36. Unité de commande du thermoplongeur 37. Turbine
38. Électrovanne de commande de suralimentation
39. Rampe commune
40. Capteur de pression de rampe 41. Capteur 2 de pression des gaz d'échappement 42. FAP (filtre à particules diesel) 43. Capteur 2 de température des gaz d'échappement 44. Catalyseur trois voies
45. Injecteur de carburant d'échappement 46. Électrovanne de coupure de carburant
Système de commande moteur : Description du système
L'ECM assure diverses commandes, notamment la commande d'injection de carburant et la régulation de la pression du carburant.
Système de commande moteur : Description du système
DESCRIPTION DU SYSTÈME
Le système d'injection haute pression est conçu pour fournir une quantité précise de gazole au moteur à un instant déterminé. Le système Common Rail piézo Siemens VDO utilisé sur le moteur K9K Étape 4 est un système d'injection Common Rail de deuxième génération. La pression du carburant dans la rampe peut atteindre un maximum de 1 600 bar. Il utilise des injecteurs commandés par des actionneurs piézoélectriques. Le carburant est mis sous pression par une pompe haute pression, puis envoyé à une rampe qui alimente les quatre injecteurs.
• Le circuit comprend deux sous-systèmes, distingués par le niveau de pression du carburant :
- le circuit basse pression comprend le réservoir, le filtre à gazole, la pompe de transfert et les conduites de retour des injecteurs,
- le circuit haute pression comprend la pompe haute pression (HP), la rampe, les injecteurs et les conduites haute pression (HP).
Enfin, plusieurs capteurs de contrôle et actionneurs permettent de commander et de surveiller l'ensemble du système.
• Le système comprend :
- Pompe d'amorçage manuelle
- Filtre à carburant
- Pompe haute pression d'alimentation - Rampe commune
- Capteur de pression de rampe - Injecteur
- Capteur de température du carburant - Capteur de température du liquide de refroidissement moteur - Capteur de position d'arbre à cames - Capteur de position vilebrequin - Capteur de pression de suralimentation du turbocompresseur - Capteur de position de la vanne de régulation de débit EGR - Vanne de régulation de débit EGR - Capteur de pression barométrique (intégré à l'ECM) - Débitmètre d'air massique
- Capteur de température d'air d'admission - Actionneur de commande électrique du papillon
Pompe haute pression d'alimentation : la pompe haute pression d'alimentation se compose des éléments suivants : • Pompe de transfert interne de carburant : - Cette pompe est une pompe rotative à palettes. Elle aspire le carburant du réservoir à travers un filtre à carburant et alimente la pompe haute pression.
• Électrovanne de régulation volumétrique : - Cette électrovanne régule le débit de carburant entrant dans la pompe haute pression et permet de mettre sous pression une quantité optimale de carburant selon la phase de fonctionnement ; cela améliore le débit de la pompe haute pression d'alimentation et donc la puissance du moteur.
• Pompe haute pression :
- Cette pompe est une pompe radiale à 3 pistons ; elle génère la pression nécessaire dans la rampe.
• Électrovanne de régulation de pression : - Cette électrovanne régule la pression de sortie de la pompe haute pression.
Injecteur à commande piézoélectrique
ATTENTION :La tension de l'injecteur de carburant est très élevée (bien supérieure à celle des injecteurs classiques). Cette tension peut atteindre 150 V.
Les injecteurs piézoélectriques permettent un dosage rapide et précis de la quantité de carburant injectée, avec une excellente répétabilité du processus d'injection.
L'actionneur piézoélectrique fonctionne comme un condensateur. Pour commander l'injecteur, le calculateur envoie, au moment voulu, une quantité d'énergie suffisante pour que l'actionneur se déforme et que l'injecteur s'ouvre.
Pendant la phase d'injection, l'actionneur piézoélectrique emmagasine cette énergie.
À la fin de la phase d'injection, le calculateur récupère l'énergie envoyée au début de la commande.
L'actionneur piézoélectrique se décharge et reprend sa forme d'origine. L'injecteur se ferme. Pour améliorer le rendement, l'énergie restituée par l'actionneur piézoélectrique est réutilisée, ce qui réduit la quantité d'énergie à fournir pour l'injection suivante.
Synchronisation moteur
L'un des paramètres déterminants pour la commande d'injection est de connaître à tout moment la position de chacun des pistons dans son cylindre.
La position angulaire est mesurée par un capteur magnéto-inductif excité par les dents usinées sur le volant moteur ; il s'agit du capteur de position vilebrequin. Le volant moteur comporte 60 dents espacées de 6 degrés ; 2 de ces dents sont absentes pour former une encoche.
Un second capteur (capteur à effet Hall), activé par une dent usinée sur l'arbre à cames, qui tourne à la moitié de la vitesse du moteur, fournit un signal relatif à l'avancement du cycle d'injection. En effet, lorsque le piston du cylindre 1 est au point mort haut (PMH), soit en fin de course de compression, soit en fin de course d'échappement, le capteur de position d'arbre à cames permet de distinguer ces deux états.
En comparant les signaux de ces deux capteurs, le calculateur peut fournir à tous ses systèmes les paramètres de synchronisation, à savoir : la position angulaire du volant moteur, le régime moteur, le numéro de l'injecteur actif et l'avancement du cycle d'injection.
Ce module fournit également au système le signal de vitesse de rotation.
Le capteur de position d'arbre à cames n'est utilisé qu'au démarrage du moteur. Dès que le moteur tourne seul (qu'il n'est plus entraîné par le démarreur), le signal fourni par le capteur de position de vilebrequin suffit. Si le capteur de position d'arbre à cames tombe en panne alors que le moteur tourne, le fonctionnement du moteur n'est pas affecté.
Quantité de carburant injecté et commande du début d'injection • Les paramètres de commande de l'injection sont, pour chaque cylindre, la quantité à injecter et le début d'injection. Ils sont calculés par l'ECM à partir des informations suivantes : - Régime moteur. - Position de la pédale d'accélérateur. - Pression d'air de suralimentation. - Température du liquide de refroidissement moteur. - Température de l'air d'admission. - Température du carburant. - Débit d'air massique.- Pression du carburant dans la rampe.
Régulation de débit station à station. Ce processus de régulation a pour but de garantir un fonctionnement régulier du moteur en compensant les variations du système (injecteurs, taux de compression, etc.) qui influencent le couple généré par chaque cylindre pendant la combustion.
Le processus de régulation n'est actif qu'au ralenti, moteur chaud, et à condition que le régime moteur soit suffisamment stable. Un coefficient de correction de l'instant d'injection est attribué à chaque cylindre ; il est mis à jour en permanence (apprentissage) pendant que la régulation est active et reste figé à la dernière valeur apprise lorsque la régulation est inactive.
À chaque nouveau cycle, les coefficients sont initialisés à 1.
Contrôle d'équilibrage des cylindres. Ce contrôle assure un fonctionnement régulier du moteur, réduit le bruit et les oscillations de la chaîne cinématique en compensant les dispersions du système (injecteurs, taux de compression, tolérances de fabrication des cylindres ou des soupapes...) qui influencent le couple généré par chaque cylindre pendant la combustion.
Le contrôle n'est activé que si le moteur est au ralenti, chaud et pas trop irrégulier. Un coefficient de correction du temps d'injection est associé à chaque cylindre ; il est appris dès que la régulation est active. Sinon, il conserve sa dernière valeur mémorisée.
À chaque nouveau cycle de conduite, les coefficients sont initialisés à 1.
Commande de pression de suralimentation : schéma des flexibles à dépression
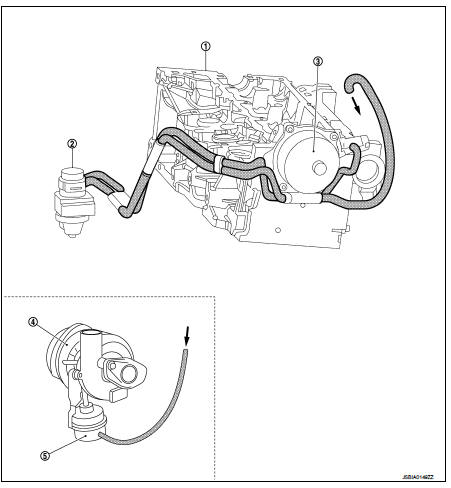
1. Culasse
2. Électrovanne de commande de pression de suralimentation
3. Pompe à vide
4. Turbocompresseur
5. Actionneur de commande de pression de suralimentation
Ne pas utiliser d'eau savonneuse ni de solvant lors de la pose du flexible à dépression.
Commande de la pression de suralimentation du turbocompresseur : Description du système
COMMANDE DE PRESSION DE SURALIMENTATION
Le système de turbocompresseur comprend une électrovanne raccordée au circuit de la pompe à vide ; celle-ci permet de commander les ailettes par une membrane afin de régler la surpression dans le circuit d'admission d'air.
Système EGR : description du système
SYSTÈME EGR
Commande de la vanne EGR
Le système EGR (recirculation des gaz d'échappement) comprend une vanne de régulation de débit EGR à courant continu, équipée d'un capteur de position de la vanne de régulation de débit EGR. La vanne de régulation de débit EGR est pilotée en boucle fermée grâce à ce capteur de position. Jusqu'à un certain taux, la recirculation des gaz d'échappement permet de réduire fortement les émissions d'oxydes d'azote (NOx).
Refroidisseur EGR. Le refroidisseur EGR réduit le volume des gaz EGR. Comme ce volume est réduit, la quantité de gaz EGR introduite dans le cylindre augmente et les émissions de NOx peuvent être davantage réduites.
Mesure du débit d'air frais. Le débit d'air frais entrant dans le moteur est calculé par un débitmètre d'air massique (capteur à fil chaud ratiométrique).
Un capteur de température d'air d'admission est intégré au débitmètre d'air massique.
Le débitmètre d'air massique permet de contrôler la quantité de gaz d'échappement envoyée en recirculation, garantissant ainsi les meilleurs taux de recirculation possibles. La mesure du débit d'air permet une régulation en boucle fermée via la vanne EGR.
Régulation du ralenti : schéma du système
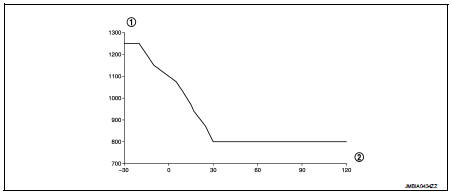
1. Régime moteur en tr/min 2. Température du liquide de refroidissement moteur ?°C
Régulation du ralenti : description du système
Le calculateur moteur (ECM) est chargé de réguler le régime de ralenti en fonction de la consigne de ralenti qu'il calcule.
• La consigne de ralenti dépend de : - température du liquide de refroidissement moteur - programme antipollution - besoin de climatisation - rapport engagé
- charge électrique
- tension de la batterie
Contrôle du couple moteur : description du système
La structure de couple est le système qui traduit la demande du conducteur en couple fourni par le moteur. Elle est nécessaire à certaines fonctions telles que le programme électronique de stabilité (ESP), la boîte de vitesses automatique ou la boîte séquentielle (si équipée).
Chaque système (ESP, boîte automatique, boîte séquentielle) envoie au calculateur moteur une demande de couple via la communication CAN. Le calculateur arbitre entre les demandes de couple des systèmes et la demande du conducteur (pédale d'accélérateur ou fonction régulateur/limiteur de vitesse). Le résultat de l'arbitrage donne la consigne de couple.
À partir de cette consigne de couple, le calculateur détermine la quantité de carburant à injecter (durée d'injection et nombre d'injections) ainsi que la quantité d'air requise (pression de suralimentation et taux d'EGR) afin que le moteur fournisse le couple demandé dans les meilleures conditions possibles (en termes d'agrément de conduite, d'émissions polluantes, etc.).
Commande de préchauffage : description du système
La commande de préchauffage consiste à piloter les bougies de préchauffage et le témoin de préchauffage « on » du tableau de bord (via la communication CAN). Les bougies de préchauffage sont activées par un boîtier relais, l'alimentation étant fournie par la batterie.
Après la mise du contact, le préchauffage est activé pendant une durée donnée. Le témoin s'allume pendant la durée d'activation, qui dépend de la tension de la batterie, de la pression atmosphérique et de la température du liquide de refroidissement moteur.
Lorsque la température du liquide de refroidissement moteur est inférieure à un certain seuil, une fonction de post-chauffage améliore la stabilité de la combustion et donc le fonctionnement du moteur (réduction des imbrûlés et des émissions polluantes).
Commande du ventilateur de refroidissement : Schéma du système
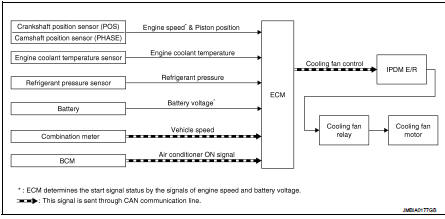
Commande du ventilateur de refroidissement : Description du système
TABLEAU DES SIGNAUX D'ENTRÉE/SORTIE
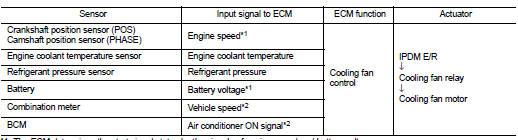
*1 : L'ECM détermine l'état du signal de démarrage à partir des signaux de régime moteur et de tension de batterie.
*2 : Ce signal est envoyé à l'ECM par la ligne de communication CAN.
DESCRIPTION DU SYSTÈME
L'ECM commande la vitesse du ventilateur de refroidissement en fonction de la vitesse du véhicule, de la température du liquide de refroidissement moteur, de la pression du fluide frigorigène et du signal de marche du climatiseur. Le système de commande comporte ensuite une commande à 3 niveaux [HAUTE/BASSE/ARRÊT].
Fonctionnement du ventilateur de refroidissement moteur en marche. Le fonctionnement du ventilateur de refroidissement est assuré par un ensemble de ventilateur à 2 vitesses (vitesse LOW et vitesse HIGH). L'ECM demande à l'IPDM E/R de les activer via la communication CAN. Pour assurer le refroidissement : • Moteur en marche- La vitesse LOW est activée lorsque la température du liquide de refroidissement moteur dépasse 99 °C (210 °F) et est désactivée lorsqu'elle descend en dessous de 96 °C (205 °F).
- Le régime HIGH est activé lorsque la température du liquide de refroidissement moteur dépasse 102 °C (216 °F) et il est désactivé lorsqu'elle descend sous 99 °C (210 °F).
• Si la température du liquide de refroidissement moteur dépasse le seuil de 115 °C (239 °F), l'ECM demande à l'IPDM E/R, via la communication CAN, de couper le compresseur de climatisation afin de réduire la charge sur le moteur et de limiter la hausse de température. La demande de coupure est annulée si la température du liquide de refroidissement moteur descend en dessous de 110 °C (230 °F).• Si un défaut est détecté dans le circuit du capteur de température du liquide de refroidissement moteur, le calculateur moteur demande le fonctionnement en régime HIGH.
Fonctionnement du relais de ventilateur de refroidissement. Le calculateur moteur (ECM) commande les relais de ventilateur de refroidissement via la ligne de communication CAN.

FAP (filtre à particules diesel) : description du système
DESCRIPTION DU SYSTÈME
L'ECM estime la quantité de particules dans le filtre à particules diesel en fonction du kilométrage et de la contre-pression d'échappement en amont. L'ECM effectue automatiquement la régénération lorsque la quantité de particules dans le filtre à particules diesel atteint le niveau spécifié. Pendant la régénération, l'ECM augmente la température des gaz d'échappement pour activer le catalyseur d'oxydation. L'ECM effectue les opérations suivantes pour augmenter la température des gaz d'échappement.
• Fermeture du papillon des gaz pour réduire le débit d'air admis • Retard de l'instant d'injection du carburant • Injection de carburant supplémentaire dans la chambre de combustion pendant la course d'échappement (post-injection)
• Commande de la recirculation des gaz d'échappement (EGR) • Commande de l'injecteur de carburant d'échappement • Commande de l'unité de commande du thermoplongeur
Lorsque la température des gaz d'échappement atteint la valeur spécifiée, le catalyseur d'oxydation est activé. Les particules piégées sont brûlées par réaction catalytique grâce à la chaleur des gaz d'échappement, à 650 °C.
Régulateur de vitesse automatique (ASCD) : Schéma du système
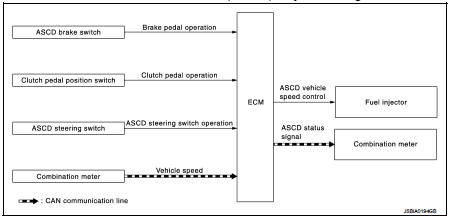
Régulateur de vitesse automatique (ASCD) : Description du système
TABLEAU DES SIGNAUX D'ENTRÉE/SORTIE
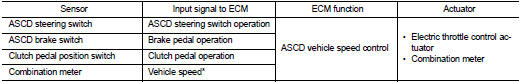
*: Ce signal est envoyé à l'ECM via la ligne de communication CAN. SYSTÈME ASCD DE BASE
• Le dispositif de régulation automatique de vitesse (ASCD) permet au conducteur de maintenir le véhicule à une vitesse constante prédéfinie sans appuyer sur la pédale d'accélérateur. Le conducteur peut régler la vitesse du véhicule dans la plage de vitesse programmable. • L'ECM commande l'angle du papillon de l'actionneur de commande électrique du papillon afin de réguler le régime moteur. • L'état de fonctionnement de l'ASCD est indiqué dans le combiné d'instruments.• En cas de dysfonctionnement du système ASCD, celui-ci désactive automatiquement la commande ASCD.
Se reporter à EC-832, « RÉGULATEUR DE VITESSE AUTOMATIQUE (ASCD) : Nom et fonction des commutateurs » pour les instructions d'utilisation de l'ASCD.
ATTENTION :Conduisez toujours le véhicule de manière sûre, en fonction des conditions de circulation, et respectez toutes les règles de circulation.
Limiteur de vitesse : Schéma du système
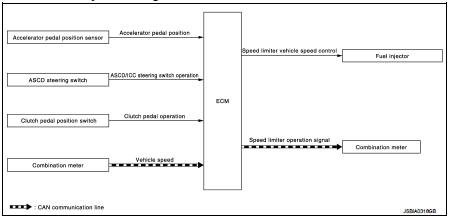
Limiteur de vitesse : Description du système
TABLEAU DES SIGNAUX D'ENTRÉE/SORTIE
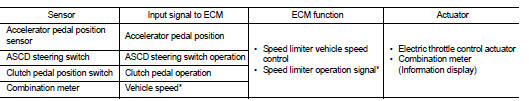
*: Ce signal est envoyé à l'ECM par la ligne de communication CAN
SYSTÈME LIMITEUR DE VITESSE DE BASE
• Le limiteur de vitesse est un système qui permet de limiter la vitesse du véhicule à la vitesse réglée par le conducteur. Le conducteur peut régler la vitesse du véhicule dans la plage de vitesse programmable. • L'ECM commande l'angle du papillon de l'actionneur de commande électrique du papillon afin de réguler la vitesse du véhicule. • L'état de fonctionnement du limiteur de vitesse est indiqué sur l'afficheur d'informations du combiné d'instruments. • Contrairement aux conditions d'annulation de l'ASCD, le limiteur de vitesse n'est pas annulé même lorsque la pédale d'embrayage est enfoncée. L'ECM détecte le signal du contacteur de position de la pédale d'embrayage et commande le régime moteur afin de maintenir la vitesse réglée lors des changements de rapport.• En cas de défaillance du système limiteur de vitesse, celui-ci désactive automatiquement la régulation du limiteur.
Se reporter à EC-833, « LIMITEUR DE VITESSE : Nom et fonction des commutateurs » pour les instructions d'utilisation du limiteur de vitesse.
ATTENTION :Conduisez toujours le véhicule de manière sûre, en fonction des conditions de circulation, et respectez tous les codes de la route. REMARQUE :
Le limiteur de vitesse étant commandé par l'actionneur électrique de commande de papillon, la vitesse du véhicule peut dépasser la vitesse réglée lors d'une conduite en descente.
Communication CAN : Description du système
Le CAN (Controller Area Network) est une ligne de communication série pour applications temps réel. C'est une ligne de communication multiplexée embarquée, à haut débit et à excellente capacité de détection d'erreurs. De nombreuses unités de commande électroniques sont installées sur un véhicule, et chaque unité de commande partage des informations et est liée aux autres unités de commande pendant le fonctionnement (elles ne sont pas indépendantes). Dans la communication CAN, les unités de commande sont reliées par 2 lignes de communication (ligne CAN H, ligne CAN L), ce qui permet une transmission d'informations à haut débit avec moins de câblage.
Chaque unité de commande émet/reçoit des données, mais ne lit sélectivement que les données nécessaires.
Pour plus de détails sur la communication CAN, se reporter à LAN-31, « SYSTÈME DE COMMUNICATION CAN : Tableau des signaux de communication CAN ».