Rcta
SCHÉMA DU SYSTÈME
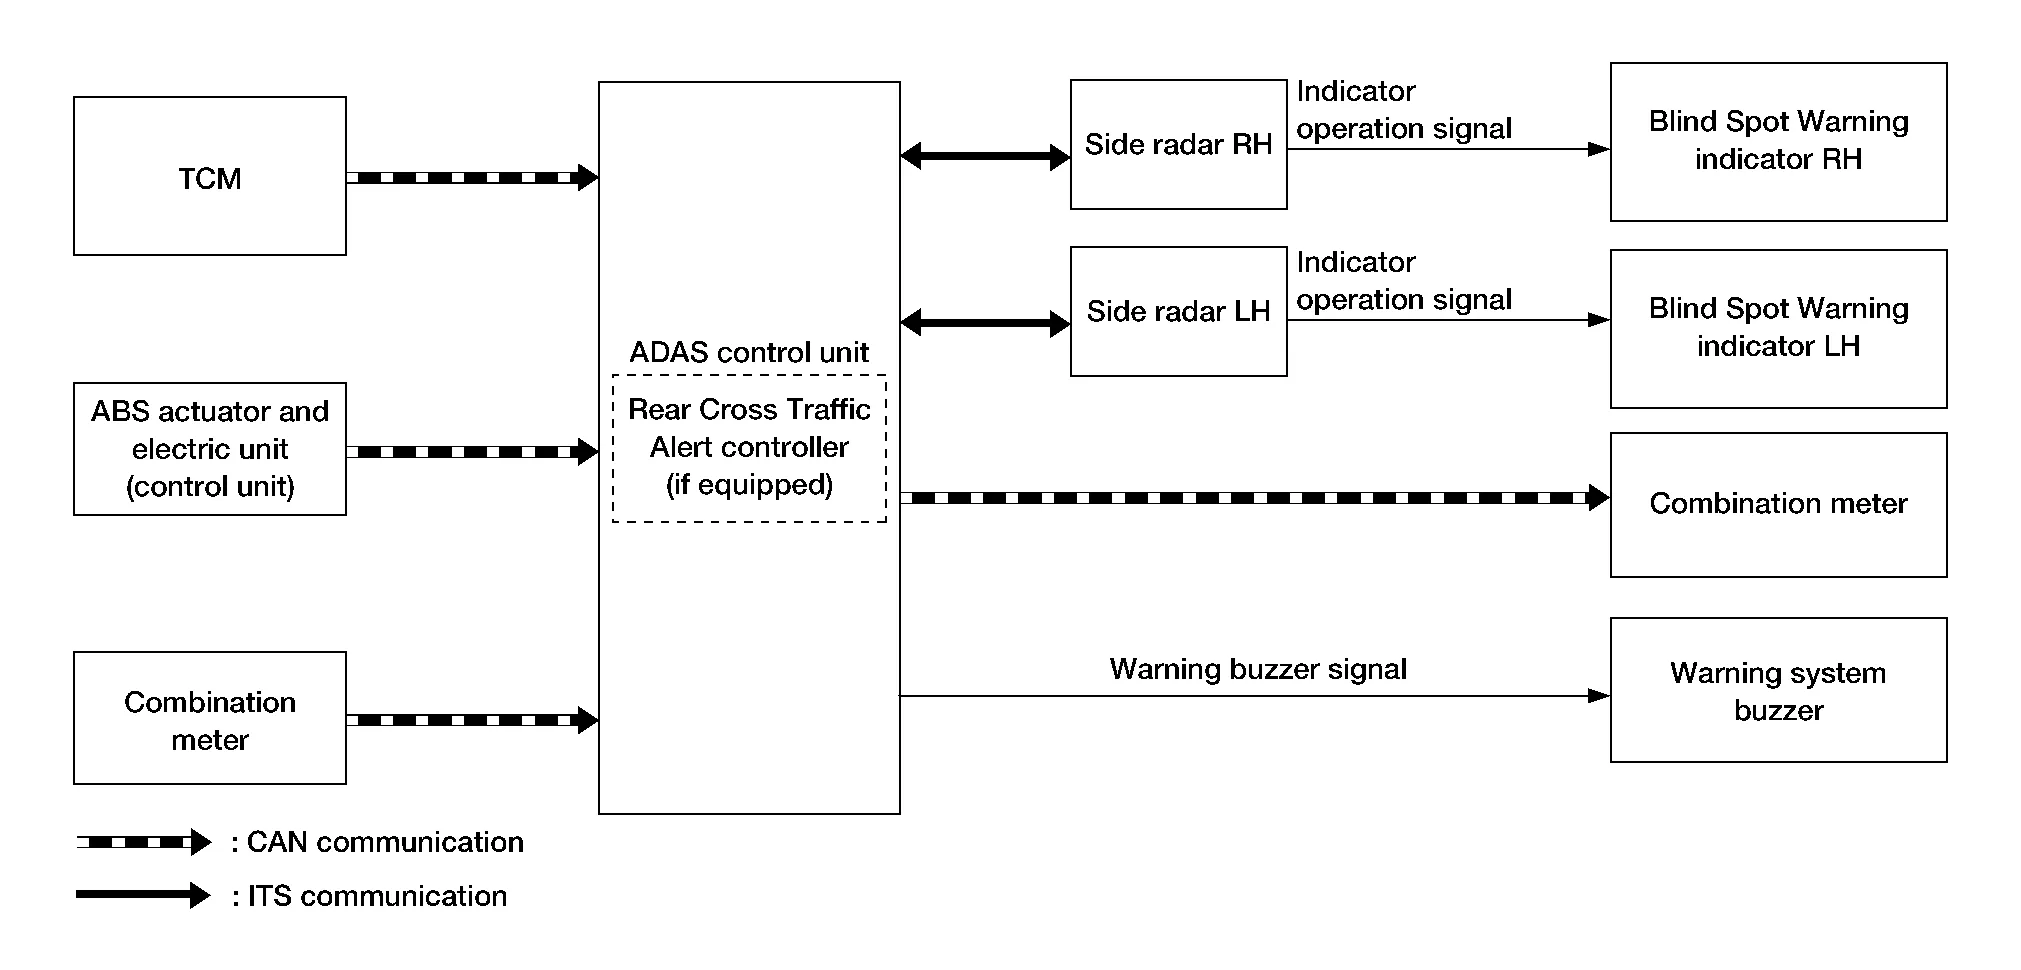
ÉLÉMENTS DES SIGNAUX D'ENTRÉE/SORTIE DE L'UNITÉ DE COMMANDE ADAS
Élément du signal d'entrée
| Unité d'émission | Nom du signal | Description | ||
|---|---|---|---|---|
| TCM | Communication CAN | Signal de position de rapport actuel | Reçoit le rapport de vitesse actuel. | |
| Signal de position de rapport | Reçoit la position du levier sélecteur. | |||
| Actionneur ABS et unité électrique (unité de commande) | Communication CAN | Signal de dysfonctionnement de l'ABS | Reçoit l'état de défaillance de l'ABS. | |
| Signal de défaillance VDC | Reçoit l'état de défaillance du VDC. | |||
| Signal de vitesse du véhicule Nissan Murano (ABS) | Reçoit la vitesse de rotation des quatre roues. | |||
| Combiné d'instruments | Communication CAN | Signal de sélection du système | Reçoit l'état de sélection de chaque élément de « Aide à la conduite » sélectionné avec le commutateur intégré. | |
| Radar latéral G, D | Communication ITS | Signal de détection du véhicule Nissan Murano | Reçoit l'état de détection des véhicules dans la zone de détection. | |
ÉLÉMENT DU SIGNAL DE SORTIE
| Unité de réception | Nom du signal | Description | ||
|---|---|---|---|---|
| Combiné d'instruments | Communication CAN | Signal d'indicateur BSW | Transmet un signal de témoin BSW pour allumer le témoin BSW sur le combiné d'instruments. | |
| Avertisseur sonore du système d'avertissement | Signal de sortie du buzzer d'alerte | Active le buzzer du système d'alerte. | ||
| Radar latéral G, D | Communication ITS | Signal du témoin d'alerte d'angle mort | Transmet un signal de témoin d'alerte d'angle mort pour allumer le témoin d'alerte d'angle mort. | |
| Signal de variation d'intensité du témoin d'alerte d'angle mort | Transmet un signal de variation d'intensité du témoin d'alerte d'angle mort pour régler la luminosité du témoin. | |||
| Nissan Murano Signal de vitesse du véhicule | Transmet la vitesse du véhicule calculée par l'unité de commande ADAS. | |||
DESCRIPTION DU FONCTIONNEMENT
Le système d'alerte de trafic transversal arrière peut aider à avertir le conducteur de l'approche de véhicules lorsque celui-ci recule pour sortir d'une place de stationnement.
Le système RCTA utilise des radars latéraux installés près du pare-chocs arrière pour détecter l'approche de véhicules Nissan Murano.
Le système RCTA fonctionne à des vitesses inférieures à 8 km/h chaque fois que le véhicule est en marche arrière.
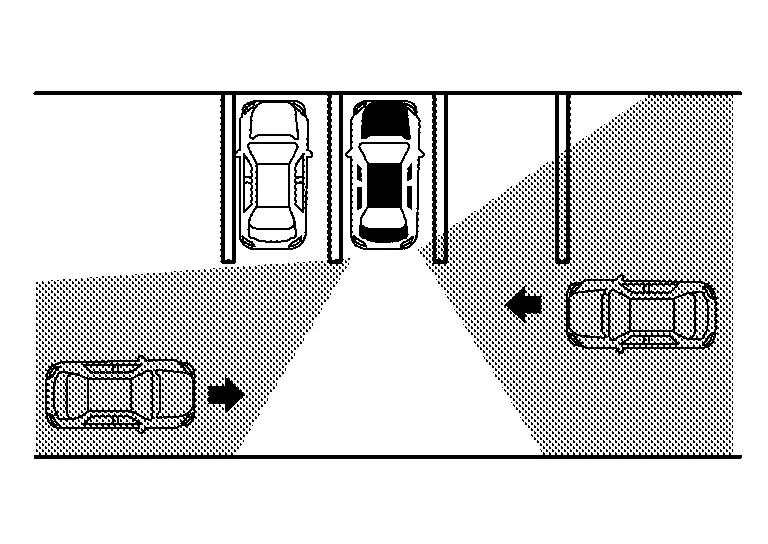
Le radar latéral peut détecter les véhicules Nissan Murano situés de chaque côté du véhicule, dans la zone de détection illustrée.
Les capteurs radar détectent le véhicule Nissan Murano qui approche à une distance maximale d'environ 20 m (66 ft).
Si le radar détecte un véhicule qui approche par le côté, le système émet un avertissement visuel et sonore.
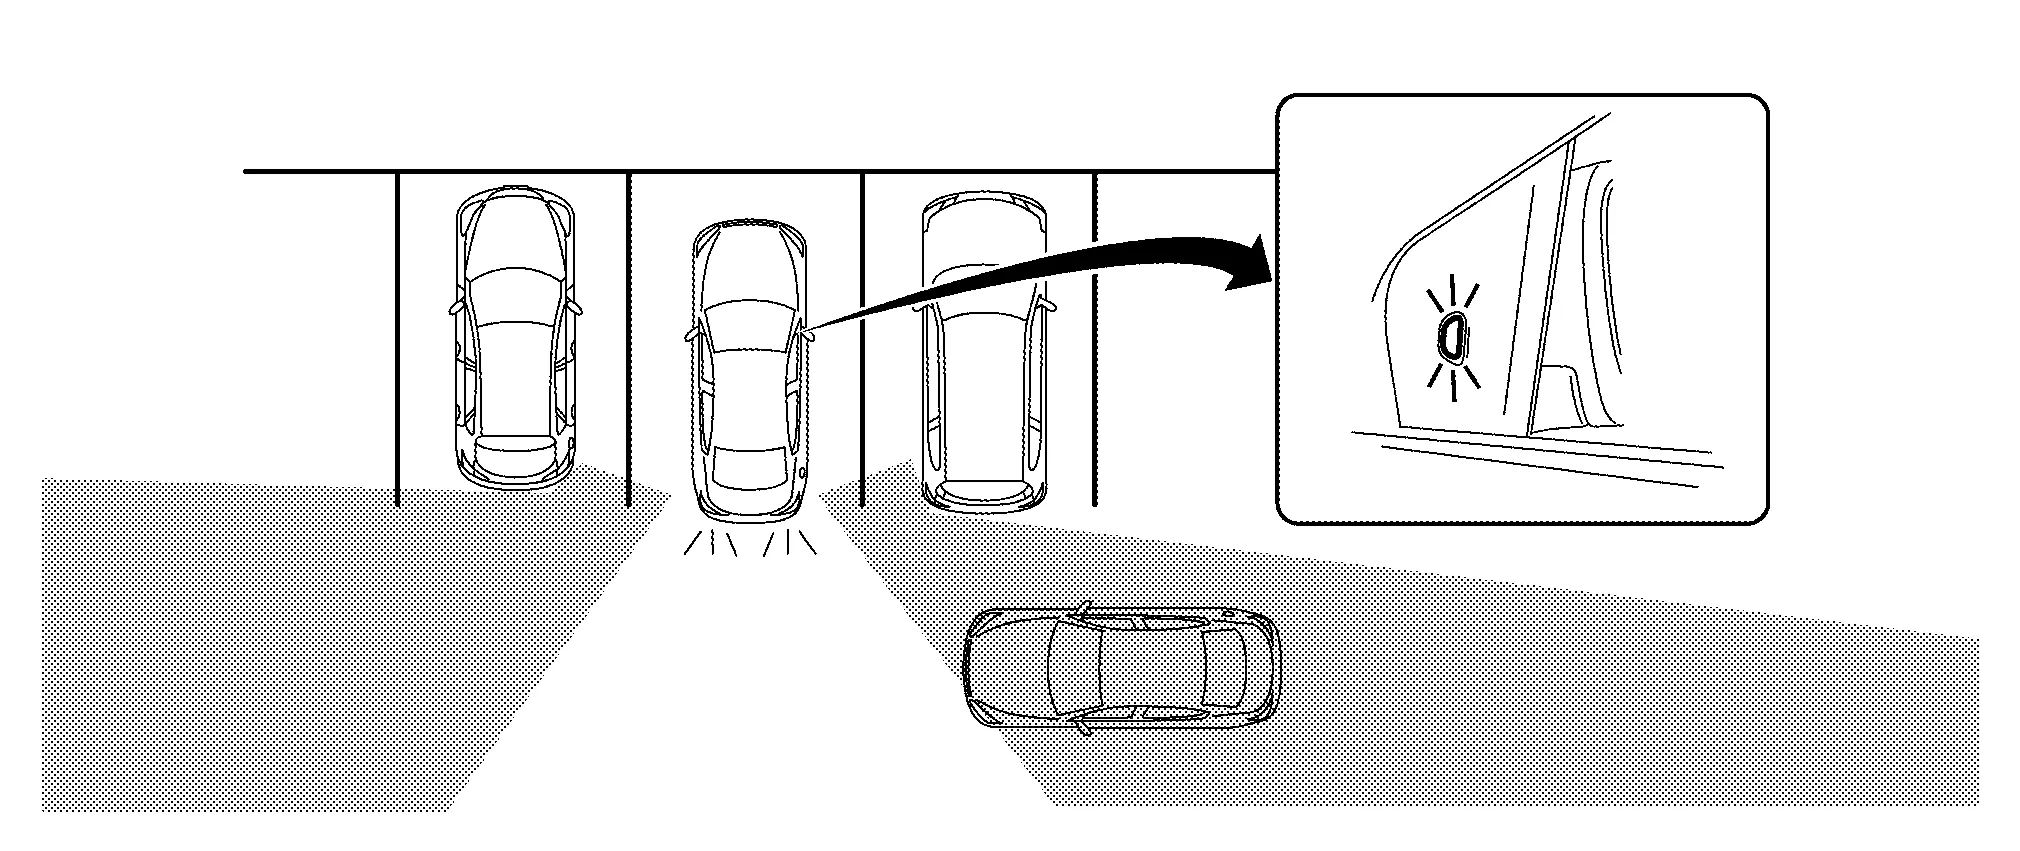
Si le radar latéral détecte un véhicule Nissan Murano qui approche par le côté, le système RCTA émet un bip (un seul bip) et le témoin d'alerte d'angle mort situé du côté du véhicule Nissan Murano qui approche clignote.
DESCRIPTION DU FONCTIONNEMENT DU SYSTÈME D'ALERTE DE TRAFIC TRANSVERSAL ARRIÈRE
L'unité de commande ADAS active le système d'alerte de trafic transversal arrière.
L'unité de commande ADAS met en marche le système RCTA lorsque le système BSW est activé par le commutateur intégré.
L'unité de commande ADAS lance la commande suivante, en fonction du signal de marche arrière et du signal de détection du véhicule Nissan Murano.
Le radar latéral détecte un véhicule qui approche et transmet le signal de détection de véhicule à l'unité de commande ADAS par communication ITS.
Conditions de fonctionnement du système d'alerte de trafic transversal arrière.
L'unité de commande ADAS effectue la commande lorsque les conditions suivantes sont remplies :
Système BSW : ACTIVÉ (sélectionné par le commutateur intégré)
Lorsque le véhicule recule à une vitesse de 8 km/h ou moins.