Description du système
DESCRIPTION DU SYSTÈME
1. DESCRIPTION SOMMAIRE
(a) Le réseau de communication embarqué (CAN, Controller Area Network) est un système de communication de données en série pour applications en temps réel. C'est un système de communication multiplexé embarqué, à haute vitesse de communication et capable de détecter les dysfonctionnements.
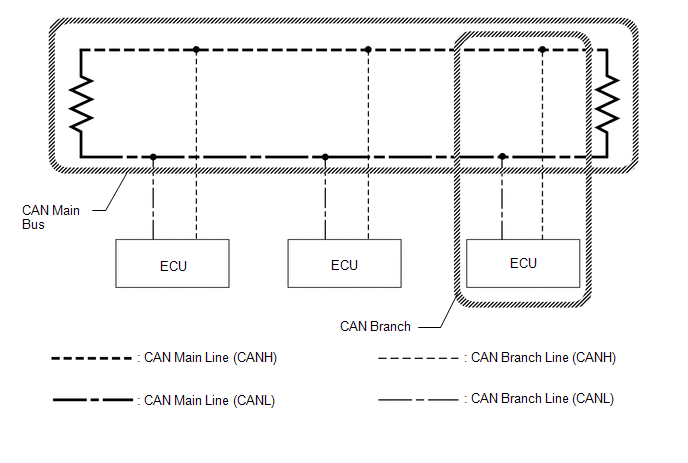
(b) En utilisant les lignes de bus CANH et CANL comme une paire, la communication CAN s'effectue au moyen d'une différence de tension. (Une tension de base est appliquée à la paire de lignes, et une différence de tension est créée lors de la communication.)
(c) De nombreux calculateurs ou capteurs installés sur le véhicule fonctionnent en partageant des informations et en communiquant entre eux.
(d) 2 résistances nécessaires à la communication sont utilisées sur la ligne principale du bus CAN.
2. DÉFINITION DES TERMES
(a) Bus central
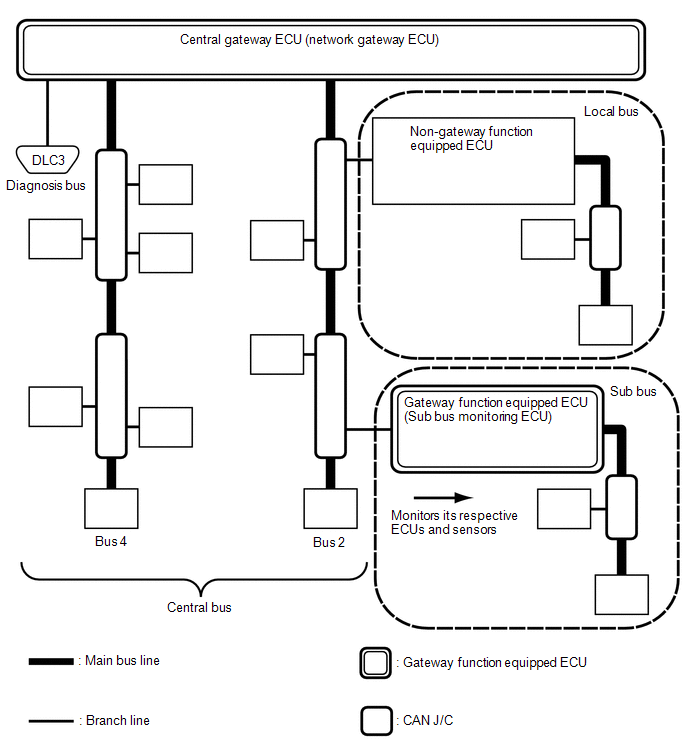
(1) Le bus central est un nom générique désignant plusieurs lignes de bus CAN subordonnées sur l'ECU de passerelle centrale (ECU de passerelle réseau).
CONSEIL :
Un bus est affiché comme Bus sur l'écran « Vérification du bus de communication » du Techstream.
(b) Sous-bus
(1) Un sous-bus est un bus dont le calculateur est équipé d'une fonction de passerelle afin de communiquer avec le bus central et les autres sous-bus.
CONSEIL :
- Un sous-bus est affiché comme Sub bus sur l'écran « Vérification du bus de communication » du Techstream.
- Lorsque Sub bus est sélectionné sur l'écran « Communication Bus Check », les calculateurs et capteurs raccordés à des réseaux non CAN, tels que LIN, peuvent aussi être affichés en plus des calculateurs et capteurs raccordés aux sous-bus du réseau CAN.
(c) Bus local
(1) Un bus local ne peut pas communiquer avec d'autres bus. Les calculateurs et capteurs d'un bus local ne peuvent communiquer qu'avec les autres calculateurs et capteurs du même bus.
AVIS :
Calculateur non équipé de fonction de passerelle est un terme générique désignant les calculateurs non raccordés au calculateur de passerelle central (calculateur de passerelle réseau) disposant d'une fonction de passerelle.
(d) CAN J/C
(1) Un connecteur de jonction CAN est un connecteur qui relie les lignes de dérivation à un bus principal.
(e) Bus principal
(1) La ligne du bus principal est le faisceau de câbles qui relie les 2 résistances de terminaison d'un bus.
(f) Dérivation
(1) Une ligne de dérivation est un faisceau de câbles qui relie un calculateur ou un capteur à une ligne du bus principal.
(g) Résistances de terminaison
(1) Des résistances de terminaison, qui maintiennent un signal stable dans le bus CAN, sont installées. 2 résistances de 120 Ω chacune, situées à chaque extrémité du bus, sont nécessaires.
- sauf bus de diagnostic :
2 résistances de 120 Ω chacune, situées à chaque extrémité du bus, sont nécessaires.
- pour le bus de diagnostic :
1 résistance de 60 Ω, située à l'extrémité du bus, est nécessaire.