Descripción del sistema
DESCRIPCIÓN DEL SISTEMA
1. DESCRIPCIÓN BREVE
(a) La red de área del controlador (CAN) es un sistema de comunicación de datos en serie para aplicaciones en tiempo real. Es un sistema de comunicación multiplexado del vehículo que tiene una alta velocidad de comunicación y capacidad para detectar fallos.
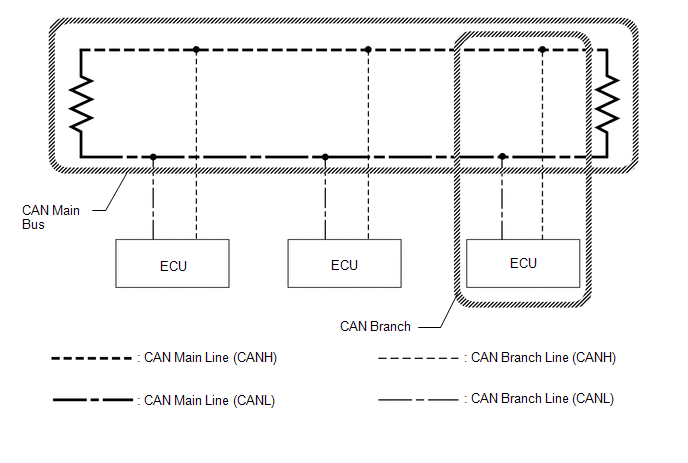
(b) Usando las líneas de bus CANH y CANL como par, la comunicación CAN se realiza mediante una diferencia de tensión. (Se aplica una tensión base al par de líneas y se crea una diferencia de tensión al comunicarse.)
(c) Muchas ECU o sensores instalados en el vehículo funcionan compartiendo información y comunicándose entre sí.
(d) En la línea principal del bus CAN se utilizan 2 resistencias necesarias para la comunicación.
2. DEFINICIÓN DE TÉRMINOS
(a) Bus central
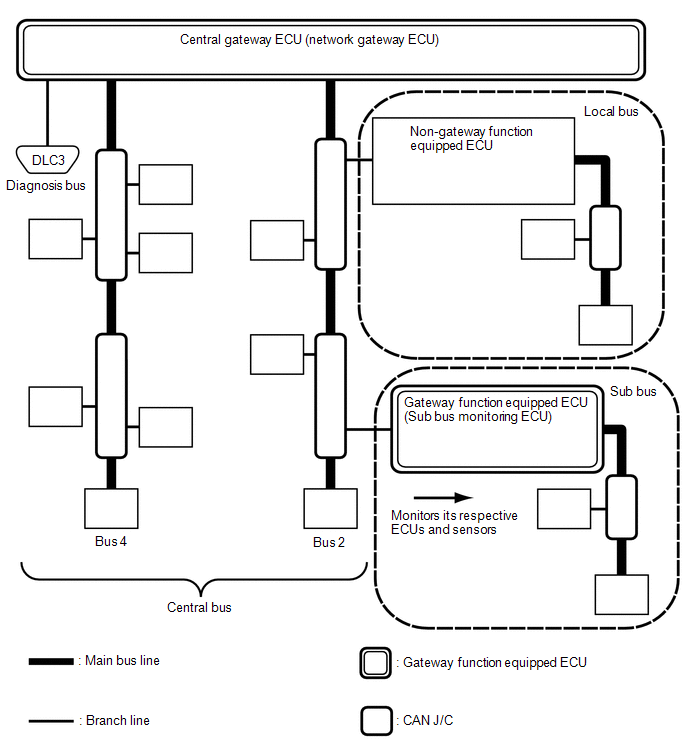
(1) El bus central es un nombre genérico para varias líneas de bus CAN subordinadas en la ECU de la puerta de enlace central (ECU de la puerta de enlace de red).
NOTA:
Un bus se muestra como Bus en la pantalla "Communication Bus Check" de Techstream.
(b) Subbus
(1) Un subbus es un bus que tiene una ECU equipada con función de pasarela para comunicarse con el bus central y otros subbuses.
NOTA:
- Un sub bus se muestra como Sub bus en la pantalla "Communication Bus Check" de Techstream.
- Cuando se selecciona Sub bus en la pantalla "Communication Bus Check", además de las ECU y los sensores conectados a los subbuses de la red CAN, también pueden mostrarse ECU y sensores conectados a redes no CAN, como LIN.
(c) Bus local
(1) Un bus local es un bus que no tiene capacidad para comunicarse con otros buses. Las ECU y los sensores de un bus local solo pueden comunicarse con otras ECU y sensores del mismo bus.
AVISO:
ECU sin función de pasarela es un término genérico para las ECU que no están conectadas a la ECU de la pasarela central (ECU de pasarela de red) con función de pasarela.
(d) Conector de empalme CAN (CAN J/C)
(1) Un conector de empalme CAN es un conector que conecta las líneas derivadas a un bus principal.
(e) Bus principal
(1) La línea del bus principal es el mazo de cables que va entre las 2 resistencias terminales de un bus.
(f) Derivación
(1) Una línea derivada es un mazo de cables que conecta una ECU o un sensor con una línea del bus principal.
(g) Resistencias terminales
(1) Se instalan resistencias terminales que mantienen una señal estable dentro del bus CAN. Son necesarias 2 resistencias de 120 Ω cada una, ubicadas en cada extremo del bus.
- excepto el bus de diagnóstico:
Son necesarias 2 resistencias de 120 Ω cada una, situadas en cada extremo del bus.
- para el bus de diagnóstico:
Es necesaria 1 resistencia de 60 Ω situada en el extremo del bus.