Разница между прогнозируемым и фактическим расстоянием
Наложенные на экран монитора направляющие линии и точки их пересечения с поверхностью земли рассчитаны исключительно как приблизительный ориентир для водителя. Физические препятствия, расположенные на крутых подъёмах, спусках или предметы, выступающие горизонтально в воздухе, фактически находятся на реальных расстояниях, которые существенно отличаются от относительных положений, показанных на экране (см. иллюстрации ниже). Всякий раз, когда вы сомневаетесь в расположении предметов во время движения вашего Nissan Leaf, поверните голову и осмотрите окружение при движении задним ходом либо безопасно остановите автомобиль, включите стояночный тормоз (P), выйдите из салона и лично проверьте фактическое положение объектов за бампером.
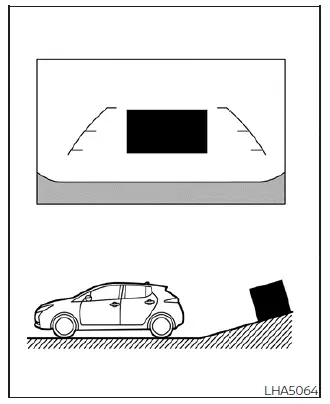
Движение назад на крутом подъёме
При движении задним ходом на крутой подъём или по наклонной подъездной дороге горизонтальные направляющие расстояния и параллельные линии ширины автомобиля на экране отображаются намного ближе к бамперу, чем фактическое расстояние. Всегда помните: любой предмет или низкое препятствие на подъёме находится физически дальше от заднего бампера, чем это видно на мониторе.

Движение назад на крутом спуске
При движении задним ходом под крутой уклон или по спуску направляющие расстояния и параллельные линии ширины автомобиля на экране отображаются намного дальше от заднего бампера, чем фактическое расстояние. Всегда помните: любое препятствие на спуске физически находится ближе к кузову автомобиля, чем это видно на экране камеры.
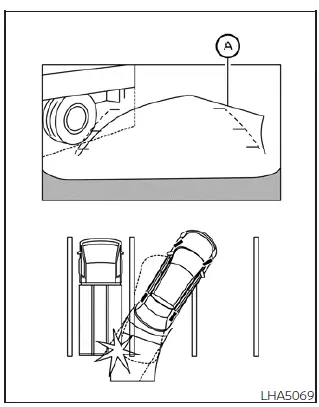
Движение назад рядом с выступающим объектом
Динамические прогнозируемые линии траектории A могут казаться полностью свободными и не касающимися высоко расположенного выступающего объекта на экране. Однако верхняя часть задней двери Nissan Leaf всё равно может столкнуться с препятствием, если оно выступает горизонтально в воздухе над фактической траекторией движения автомобиля задним ходом.
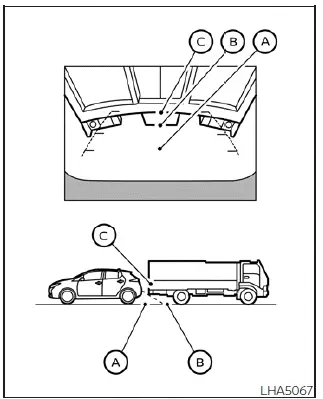
Движение назад за выступающим объектом
Верхнее нависающее положение C на экране камеры выглядит более удалённым, чем нижнее положение B на уровне земли. Однако в реальном пространстве точка C фактически находится на том же самом близком расстоянии, что и точка A на уровне земли. Автомобиль может задеть нависающую конструкцию при движении задним ходом к точке A, если верхняя часть объекта выступает наружу над фактическим путём Nissan Leaf.
Как парковаться с использованием линий прогнозируемой траектории
ПРЕДУПРЕЖДЕНИЕ
- Если заводские колёса заменены или установлены шины другого размера или альтернативные колёсные диски вторичного рынка, параметры встроенного датчика траектории изменяются, что может привести к неправильному расчёту и отображению прогнозируемых линий траектории на экране центральной консоли.
- При движении по заснеженной, обледенелой, грязной или очень скользкой дороге сцепление шин снижается, поэтому может наблюдаться заметное расхождение между путём, показанным прогнозируемой линией траектории, и фактическим путём автомобиля.
- Если вспомогательная аккумуляторная батарея 12 В отключена для обслуживания или полностью разряжена, память системы отслеживания камеры заднего вида временно теряет калибровочные данные, и прогнозируемые линии траектории могут отображаться неправильно.
Если потеря калибровки произошла после перебоя в питании, выполните следующую процедуру сброса при движении для перекалибровки программного обеспечения:
- При неподвижном автомобиле и работающей системе электромобиля (EV) в состоянии READY (готовность к движению) плавно поверните рулевое колесо до упора из одного крайнего положения в другое в обоих направлениях.
- Проедьте вперёд по прямой дороге с чётко видимой разметкой полос непрерывно более 5 минут.
- Если рулевая колонка поворачивается, когда главный выключатель питания находится в положении ACC (дополнительное), а не в полностью включённом положении ON, синхронизация датчика отслеживания будет запаздывать, и прогнозируемые линии траектории могут отображаться неправильно.
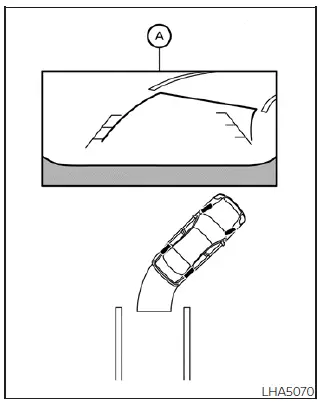
1. Всегда тщательно осматривайте всю окружающую территорию, чтобы убедиться, что место парковки и границы въезда полностью безопасны, прежде чем начинать движение задним ходом.
2. Широкоугольное изображение заднего вида автомобиля формируется автоматически и выводится на главный экран приборной панели A в тот момент, когда электронный селектор переключения передач переводится в положение R (задний ход).
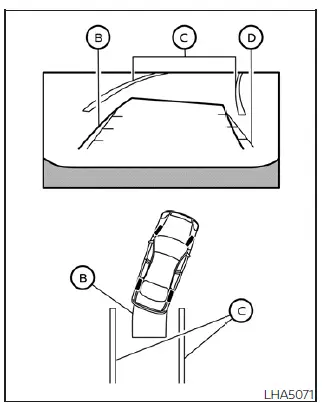
3. Медленно двигайтесь задним ходом в полосу, плавно поворачивая рулевое колесо, чтобы криволинейные линии прогнозируемой траектории B безопасно вошли в открытые границы целевого парковочного места C.
4. Аккуратно поворачивайте рулевое колесо, чтобы прямые линии ширины автомобиля D совпали с нанесенными боковыми линиями парковочного места C, используя динамическую траекторию прогнозируемых линий как постоянный ориентир.
5. Когда автомобиль полностью въехал на парковочное место и стоит прямо, переведите электронный селектор КПП в положение P (Парковка) и надежно включите стояночный тормоз, прежде чем выключить систему силовой передачи.