Écart entre les distances prévues et les distances réelles
Les repères superposés affichés sur l'écran de contrôle et leurs points de contact au sol indiqués sont étalonnés uniquement à titre de référence approximative pour le conducteur. Les obstacles situés dans une forte montée, une forte descente ou les objets en saillie horizontale en hauteur se trouvent en réalité à des distances qui diffèrent sensiblement des positions relatives projetées à l'écran (reportez-vous attentivement aux illustrations ci-dessous). Chaque fois que vous avez un doute sur la disposition de l'environnement pendant la conduite de votre Nissan Leaf, tournez physiquement la tête pour vérifier les alentours pendant la marche arrière, ou arrêtez le véhicule en toute sécurité, serrez le frein de stationnement et descendez du véhicule pour vérifier vous-même la position réelle des objets situés derrière le pare-chocs.
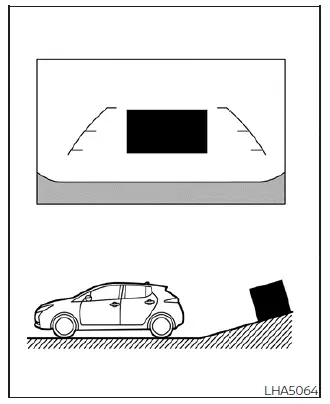
Marche arrière en montée raide
Lorsque vous reculez en montée ou dans une pente d'accès, les repères de distance horizontale et les repères de largeur parallèles sont projetés sur l'écran numérique beaucoup plus près du pare-chocs que la distance physique réelle. Remarquez toujours qu'un objet ou un obstacle bas situé dans une montée se trouve physiquement plus loin du bouclier arrière qu'il n'apparaît sur l'écran de l'écran multimédia.

Marche arrière en descente raide
Lorsque vous reculez en descente ou dans une pente descendante, les repères numériques de distance et les repères de largeur parallèles sont projetés sur l'écran beaucoup plus loin du pare-chocs arrière que la distance physique réelle. Rappelez-vous toujours qu'un obstacle situé sur une pente descendante se trouve physiquement plus près des éléments de carrosserie de votre véhicule qu'il n'apparaît sur l'écran de la caméra.
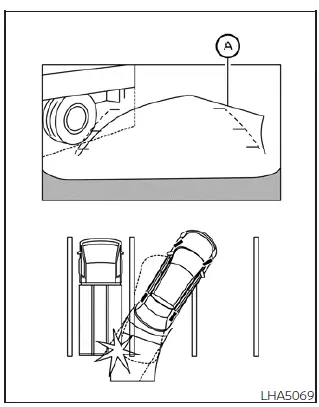
Marche arrière à proximité d'un objet en saillie
Les lignes de trajectoire prévue dynamiques A peuvent sembler entièrement dégagées et ne pas croiser visuellement un objet en saillie élevée dans l'affichage à l'écran. Cependant, la partie supérieure du hayon de votre Nissan Leaf peut tout de même heurter cet objet si celui-ci fait saillie horizontalement en hauteur au-dessus de la trajectoire réelle du véhicule en marche arrière.
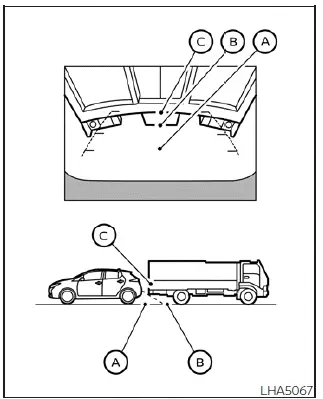
Marche arrière derrière un objet en saillie
La position en surplomb supérieure C apparaît à l'écran comme étant plus éloignée que la position au niveau du sol A. Pourtant, dans l'espace physique réel, le point en saillie C se situe exactement à la même distance proche que le point au niveau du sol A. Votre véhicule peut heurter la structure en surplomb lorsque vous reculez vers la position A si la partie supérieure de l'objet dépasse vers l'extérieur au-dessus de la trajectoire réelle de la Nissan Leaf.
Comment se garer avec les lignes de trajectoire prévisionnelle
AVERTISSEMENT
- Si les roues d'origine sont remplacées par des pneus de dimensions différentes ou par des jantes après-vente de spécifications différentes, les paramètres du capteur de trajectoire intégré seront modifiés, ce qui peut entraîner un calcul et un affichage incorrects des lignes de trajectoire prévue sur l'écran de la console.
- Lorsque vous roulez sur une chaussée enneigée, verglacée, boueuse ou très glissante, l'adhérence des pneus est réduite. Il peut donc exister une différence notable entre la trajectoire indiquée par la ligne de trajectoire prévue et la trajectoire réelle suivie par le véhicule.
- Si la batterie auxiliaire 12 V est débranchée pour un entretien ou se décharge complètement, la mémoire de suivi de la caméra de recul perd temporairement ses données d'étalonnage, et les lignes de trajectoire prévue peuvent s'afficher incorrectement à l'écran.
Si cette perte d'étalonnage survient après une coupure d'alimentation, effectuez la procédure de réinitialisation par conduite suivante pour réétalonner le système logiciel :
- Le véhicule étant à l'arrêt et le système électrique principal (véhicule électrique) en état PRÊT (READY) pour la conduite, tournez le volant lentement jusqu'en butée, dans les deux sens, de butée à butée.
- Roulez en marche avant sur une route droite, avec des marquages de voie bien visibles, pendant une durée continue de plus de 5 minutes.
- Lorsque la colonne de direction est tournée alors que le commutateur d'alimentation principal se trouve en position ACC au lieu de la position ON entièrement opérationnelle, la synchronisation du capteur de suivi est retardée et les lignes de trajectoire prévue peuvent s'afficher incorrectement.
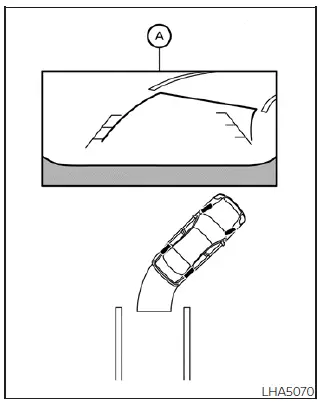
1. Effectuez toujours un contrôle visuel complet de toute la zone environnante pour vous assurer que la place de stationnement désignée et les limites d'accès sont entièrement sûres avant d'entamer toute manœuvre de marche arrière.
2. Une vue arrière grand-angle en temps réel de l'environnement du véhicule s'affiche automatiquement sur l'écran principal du tableau de bord A dès que le sélecteur électronique de vitesses est placé en position R (marche arrière).
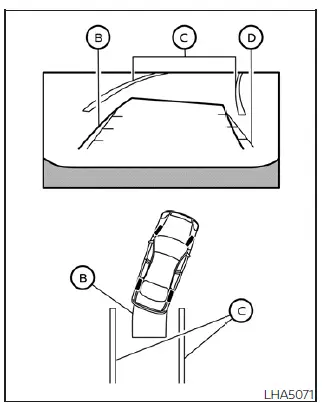
3. Reculez lentement le véhicule dans la voie en ajustant doucement les mouvements du volant, afin que les lignes de trajectoire prévue incurvées B entrent en toute sécurité dans les limites ouvertes de la place de stationnement cible C.
4. Manœuvrez soigneusement le volant pour guider les lignes droites de largeur du véhicule D jusqu'à ce qu'elles soient parfaitement parallèles aux lignes latérales peintes de la place de stationnement C, en utilisant la trajectoire dynamique des lignes de trajectoire prévue comme guide de suivi constant.
5. Lorsque le véhicule est entièrement engagé dans la place de stationnement et se trouve bien droit, placez le sélecteur de vitesse électronique en position P (Park, stationnement) et serrez fermement le frein de stationnement avant de couper le groupe motopropulseur.