Unterschied zwischen prognostizierten und tatsächlichen Abständen
Die auf dem Monitor eingeblendeten Hilfslinien und ihre angezeigten Berührungspunkte auf dem Boden sind ausschließlich als ungefähre Orientierungshilfe für den Fahrer kalibriert. Hindernisse auf steilen Steigungen, Gefällstrecken oder Gegenstände, die waagerecht in die Luft ragen, befinden sich in der Realität in Abständen, die deutlich von den auf dem Monitor dargestellten Positionen abweichen (siehe die Abbildungen zur Funktionsweise unten). Wenn Sie beim Fahren Ihres Nissan Leaf über die räumliche Lage im Zweifel sind, drehen Sie sich beim Rückwärtsfahren physisch um und prüfen Sie Ihre Umgebung, oder bringen Sie das Fahrzeug sicher zum Stillstand, schalten Sie die Parkstellung ein und steigen Sie aus, um die tatsächliche Position von Objekten hinter dem Stoßfänger persönlich zu überprüfen.
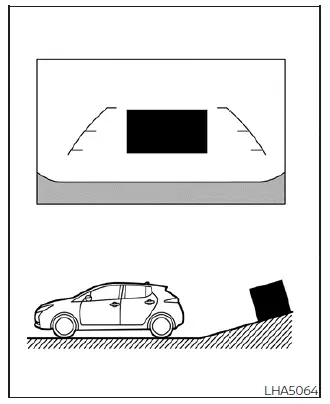
Rückwärtsfahren bergauf an einer steilen Steigung
Wenn Sie Ihr Fahrzeug eine steile Steigung oder Auffahrt hinauf rückwärts fahren, werden die waagerechten Abstandslinien und die parallelen Breitenlinien auf dem Display deutlich näher am Stoßfänger angezeigt, als der tatsächliche Abstand beträgt. Beachten Sie stets, dass ein Gegenstand oder ein niedriges Hindernis an einer Steigung in Wirklichkeit weiter von der hinteren Verkleidung entfernt ist, als es auf dem Infotainment-Monitor erscheint.

Rückwärtsfahren bergab an einem steilen Gefälle
Wenn Sie Ihr Fahrzeug eine steile Gefällstrecke hinab rückwärts fahren, werden die digitalen Abstandslinien und die parallelen Breitenlinien auf dem Display deutlich weiter vom hinteren Stoßfänger entfernt angezeigt, als der tatsächliche Abstand beträgt. Denken Sie daran, dass ein Hindernis an einem Gefälle in Wirklichkeit näher an den Karosserieteilen Ihres Fahrzeugs ist, als es auf dem Kameramonitor erscheint.
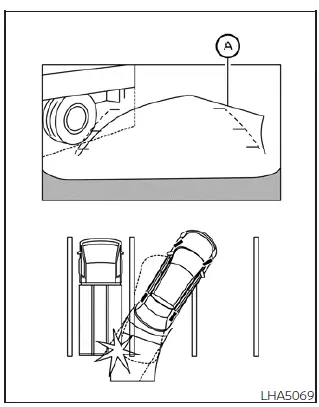
Rückwärtsfahren in der Nähe eines hervorstehenden Objekts
Die dynamischen prognostizierten Fahrlinien A können auf dem Display so wirken, als würden sie an einem hoch hervorragenden Objekt vollständig vorbeiführen und keinen Sichtkontakt zu ihm haben. Die obere Heckstruktur Ihres Nissan Leaf kann mit dem Objekt dennoch kollidieren, wenn das Hindernis waagerecht in die Luft über den tatsächlichen Fahrweg des rückwärts fahrenden Fahrzeugs ragt.
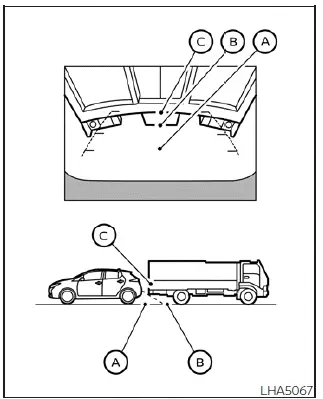
Rückwärtsfahren hinter einem hervorstehenden Objekt
Der obere, überhängende Punkt C wird im Kamerabild weiter entfernt dargestellt als der untere Bodenpunkt A. In der realen Umgebung befindet sich der überhängende Punkt C jedoch genau in derselben geringen Entfernung wie der Bodenpunkt A. Ihr Fahrzeug kann beim Zurücksetzen in Richtung Punkt A gegen die überhängende Struktur stoßen, wenn der obere Teil des Objekts über den tatsächlichen Fahrweg Ihres Nissan Leaf ragt.
Einparken mit prognostizierten Fahrlinien
WARNUNG
- Wenn die werkseitigen Räder durch Reifen anderer Größe oder alternative Felgen aus dem Zubehörhandel ersetzt werden, ändern sich die Parameter des integrierten Trajektoriensensors. Dadurch können die prognostizierten Fahrlinien auf dem Display falsch berechnet und angezeigt werden.
- Auf schneebedeckten, vereisten, schlammigen oder sehr rutschigen Fahrbahnen ist die Reifenhaftung verringert. Daher kann es zu einer deutlichen Abweichung zwischen dem Weg, den die prognostizierte Fahrlinie anzeigt, und dem tatsächlich gefahrenen Weg kommen.
- Wenn die 12-V-Hilfsbatterie für Wartungsarbeiten abgeklemmt wird oder vollständig entladen ist, verliert der Speicher der Rückfahrkamera vorübergehend seine Kalibrierungsdaten. Die prognostizierten Fahrlinien können dann auf dem Display falsch angezeigt werden.
Wenn dieser Kalibrierungsverlust nach einer Stromunterbrechung auftritt, führen Sie bitte die folgenden Fahrmanöver zum Zurücksetzen durch, um das Softwaresystem neu zu kalibrieren:
- Drehen Sie bei stehendem Fahrzeug und eingeschaltetem Hauptsystem (EV-System) im Status READY (Fahrbereit) das Lenkrad langsam und gleichmäßig vollständig von Anschlag zu Anschlag in beide Richtungen.
- Fahren Sie das Fahrzeug über einen durchgehenden Zeitraum von mehr als 5 Minuten auf einer geraden Straße mit deutlich sichtbaren Fahrbahnmarkierungen vorwärts.
- Wenn das Lenkrad gedreht wird, während sich der Hauptschalter in der Zusatzstellung ACC und nicht in der voll betriebsbereiten Stellung ON befindet, verzögert sich die Synchronisierung des Trajektoriensensors, und die prognostizierten Fahrlinien können falsch angezeigt werden.
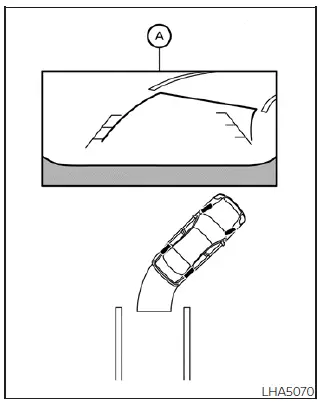
1. Überprüfen Sie stets gründlich den gesamten Umgebungsbereich, um sicherzustellen, dass der vorgesehene Parkplatz und der Einfahrtsbereich vollständig frei sind, bevor Sie mit dem Rückwärtsfahren beginnen.
2. Eine Live-Weitwinkelansicht des Fahrzeugumfelds von hinten wird automatisch auf dem zentralen Display im Armaturenbrett A angezeigt, sobald der elektronische Schalthebel in die Stellung R (Rückwärtsgang) gebracht wird.
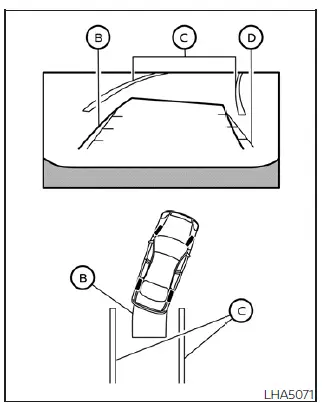
3. Setzen Sie das Fahrzeug langsam in die Fahrspur zurück und lenken Sie behutsam nach, sodass die gekrümmten Linien der vorausberechneten Fahrlinien B sicher in die offene Begrenzung der Zielparklücke C einfahren.
4. Lenken Sie vorsichtig, sodass die geraden Fahrzeugbreiten-Hilfslinien D vollständig parallel zu den aufgemalten Seitenlinien der Parklücke C verlaufen. Nutzen Sie dabei den dynamischen Verlauf der vorausberechneten Fahrlinien als ständige Orientierungshilfe.
5. Wenn Ihr Fahrzeug vollständig in die Parklücke eingeparkt ist und gerade steht, schalten Sie den elektronischen Wählhebel in die Stellung P (Park) und ziehen Sie die Feststellbremse fest an, bevor Sie den Antrieb ausschalten.