Diferencia entre las distancias previstas y las reales
Las guías superpuestas que se muestran en la pantalla del monitor y sus puntos de contacto indicados en el suelo están calibradas exclusivamente como referencia aproximada para el conductor. Los obstáculos físicos situados en pendientes ascendentes pronunciadas, en descensos o los objetos que sobresalen horizontalmente en el aire estarán en realidad a distancias reales que difieren considerablemente de las posiciones relativas proyectadas en la pantalla (consulte atentamente las ilustraciones de funcionamiento siguientes). Siempre que tenga dudas sobre la disposición del espacio mientras conduce su Nissan Leaf, gire físicamente la cabeza para revisar el entorno al retroceder, o detenga el vehículo con seguridad, accione el freno de estacionamiento y baje del habitáculo para verificar personalmente la posición real de los objetos detrás del paragolpes.
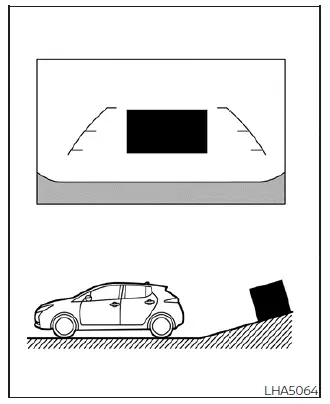
Marcha atrás en una pendiente ascendente pronunciada
Al retroceder el vehículo por una pendiente o un acceso en subida pronunciada, las guías horizontales de distancia y las guías paralelas de ancho del vehículo se proyectan en la pantalla digital mucho más cerca del paragolpes que la distancia física real. Tenga siempre presente que cualquier objeto o obstáculo bajo situado en una pendiente ascendente está físicamente más lejos de la defensa trasera de lo que aparece en la pantalla del monitor de infoentretenimiento.

Marcha atrás en una pendiente descendente pronunciada
Al retroceder el vehículo por una pendiente o un descenso pronunciado, las guías digitales de distancia y las pistas paralelas de ancho del vehículo se proyectan en la pantalla mucho más lejos del paragolpes trasero que la distancia física real. Recuerde siempre que cualquier obstáculo situado en una pendiente descendente está físicamente más cerca de los paneles de su vehículo de lo que aparece en la pantalla de la cámara.
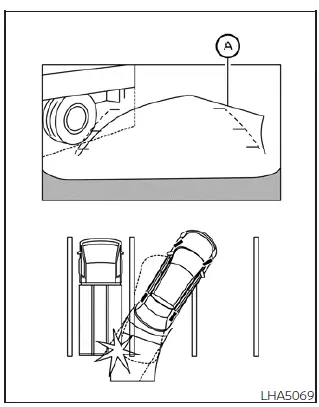
Marcha atrás cerca de un objeto que sobresale
Las líneas de trayectoria predicha dinámicas A pueden parecer completamente libres y no entrar en contacto visual con un objeto alto que sobresale en la pantalla digital. Sin embargo, la estructura superior del portón trasero de su Nissan Leaf aún puede colisionar con el objeto si este sobresale horizontalmente en el aire sobre la trayectoria física real del vehículo en retroceso.
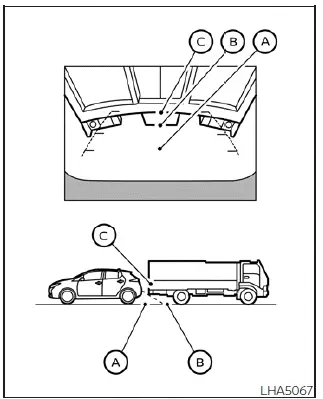
Marcha atrás detrás de un objeto que sobresale
La posición superior en voladizo C se muestra visualmente más lejos que la posición inferior a nivel del suelo B en la interfaz de la pantalla de la cámara. Sin embargo, en el espacio físico real, el punto en voladizo C se encuentra exactamente a la misma distancia cercana que el punto a nivel del suelo A. Su vehículo puede golpear la estructura en voladizo al retroceder hacia la posición A si la parte superior del objeto sobresale hacia fuera sobre la trayectoria real recorrida por su Nissan Leaf.
Cómo estacionar con las líneas de trayectoria previstas
ADVERTENCIA
- Si las ruedas de fábrica se cambian o se sustituyen por neumáticos de medida diferente o por llantas de posventa alternativas, los parámetros del sensor de trayectoria integrado se alterarán, lo que puede provocar que las líneas de trayectoria predicha se calculen y muestren incorrectamente en la pantalla de la consola.
- Al circular sobre una calzada cubierta de nieve, hielo, barro resbaladizo o con una superficie muy deslizante, la tracción de los neumáticos se reduce; por tanto, puede haber una diferencia notable entre la trayectoria mostrada por la línea de trayectoria predicha y la trayectoria física real recorrida por el vehículo.
- Si la batería auxiliar de 12 V se desconecta para su mantenimiento o se descarga por completo, la memoria de seguimiento de la cámara de visión trasera perderá temporalmente sus datos de calibración y las líneas de trayectoria predicha podrían mostrarse incorrectamente en la pantalla.
Si esta pérdida de calibración se produce tras una interrupción de la alimentación, realice los siguientes procedimientos de reinicio mediante la conducción para recalibrar el sistema de software:
- Con el vehículo parado y el sistema principal de vehículo eléctrico (EV) en estado LISTO para conducir, gire el volante suavemente de tope a tope en ambos sentidos.
- Conduzca el vehículo hacia adelante por una carretera recta con marcas de carril claramente visibles durante un periodo continuo de más de 5 minutos.
- Cuando la columna de la dirección se gire mientras el interruptor principal de alimentación se encuentra en la posición auxiliar ACC en lugar de en la posición ON totalmente operativa, la sincronización del sensor de seguimiento se retrasará y las líneas de trayectoria predicha podrían mostrarse incorrectamente.
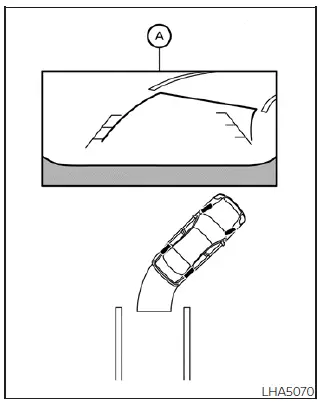
1. Realice siempre una revisión visual completa de toda el área circundante para asegurarse de que el espacio de estacionamiento designado y los límites de entrada estén completamente libres de peligro antes de iniciar cualquier maniobra de marcha atrás.
2. Una vista trasera en directo y de gran angular del perímetro del vehículo se genera y muestra automáticamente en la pantalla principal del panel de instrumentos A en el mismo momento en que el selector electrónico de cambios se mueve a la posición R (marcha atrás).
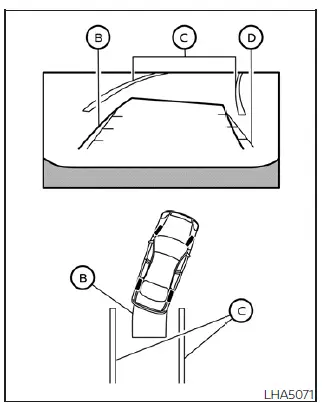
3. Retroceda lentamente el vehículo hacia el carril, ajustando con suavidad el giro del volante para que las líneas curvas de trayectoria prevista B entren de forma segura en los límites abiertos de la plaza de aparcamiento C.
4. Maniobre con cuidado el volante para guiar las líneas rectas de anchura del vehículo D hasta que queden completamente paralelas a las líneas laterales pintadas de la plaza C, usando la trayectoria dinámica de las líneas de trayectoria prevista como guía constante de seguimiento.
5. Cuando el vehículo esté completamente dentro de la plaza y colocado en línea recta, mueva el selector de cambios electrónico a la posición P (Estacionamiento) y accione firmemente el freno de estacionamiento antes de apagar el sistema de propulsión.