Описание системы - Система ++
I-Fcw
Описание системы
СХЕМА СИСТЕМЫ
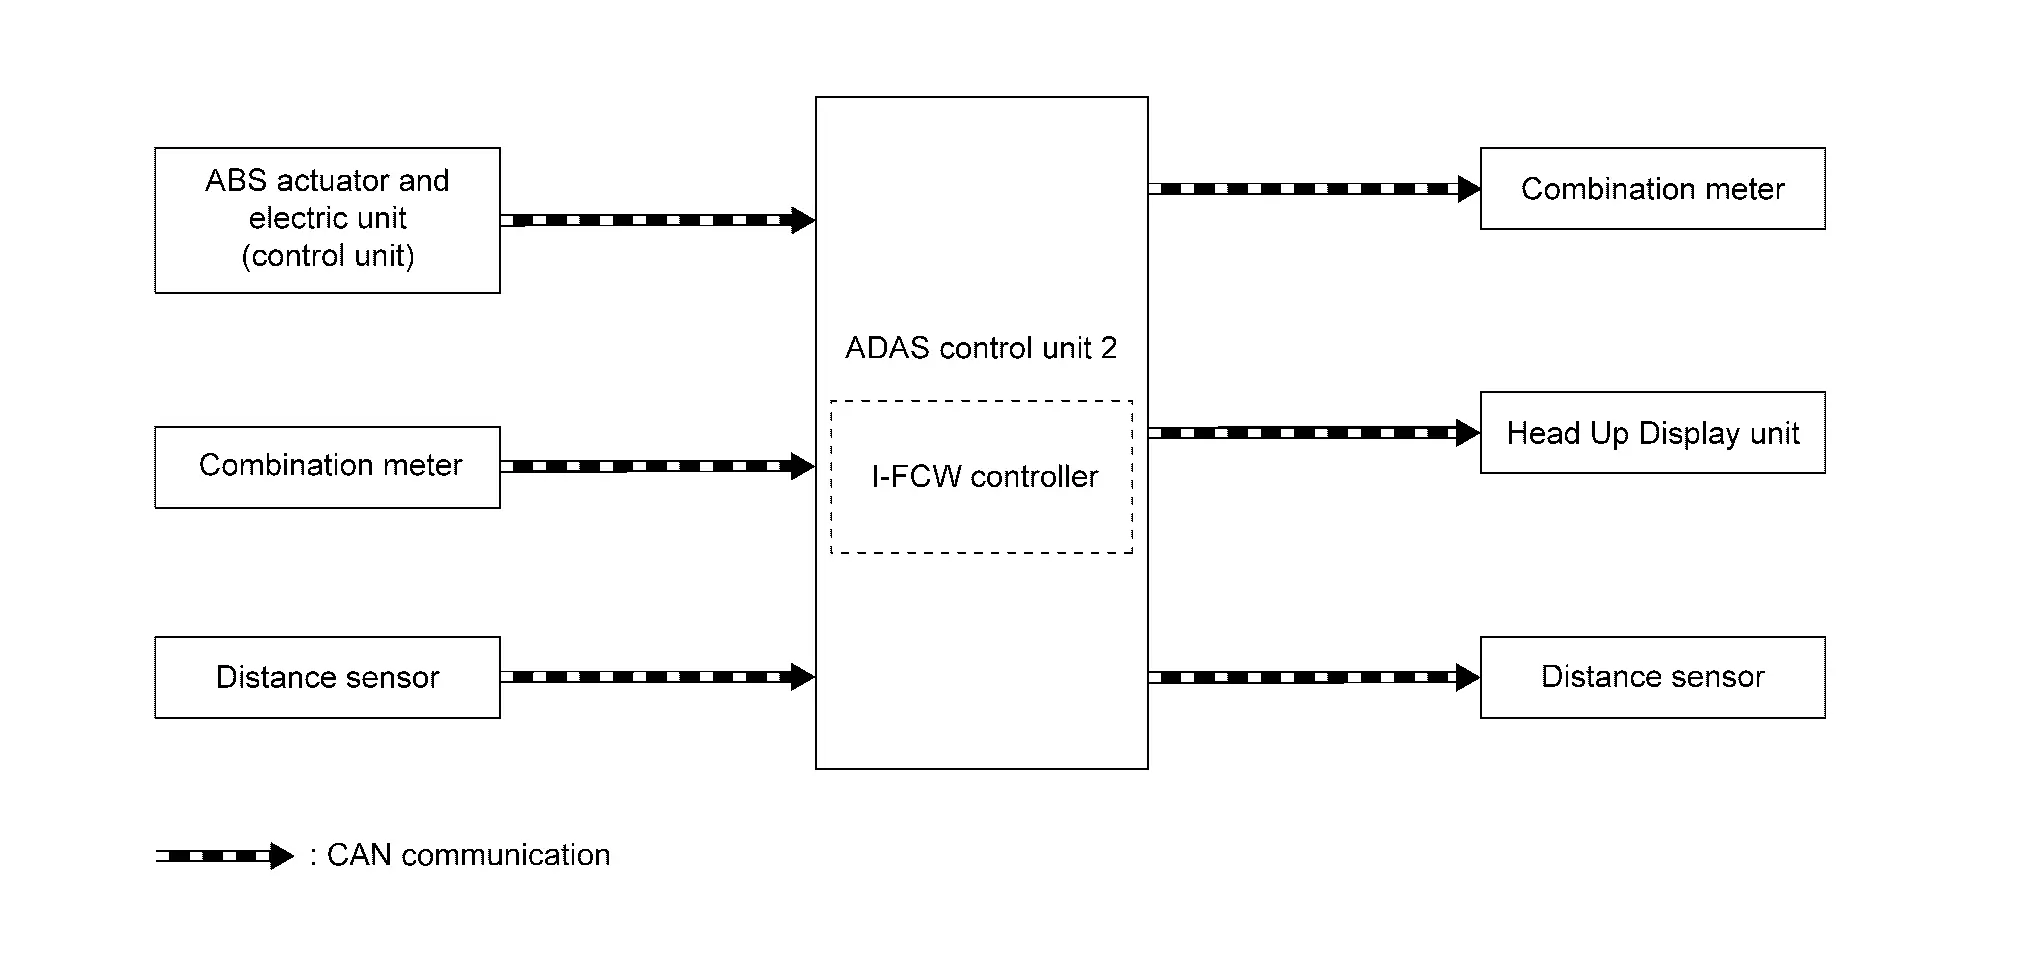
| Компонент | Описание |
|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Датчик расстояния | Датчик расстояния |
| Блок проекционного дисплея (HUD) | Блок проекционного дисплея (HUD) |
| Блок управления ADAS 2 | Блок управления ADAS 2 |
БЛОК УПРАВЛЕНИЯ ADAS 2: ВХОДНЫЕ/ВЫХОДНЫЕ СИГНАЛЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN | Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс |
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Получает состояние выбора каждого пункта в разделе «Помощь при вождении», выбранного на информационном дисплее автомобиля Nissan Pathfinder. |
| Датчик расстояния | Связь CAN | Сигнал датчика расстояния | Принимает результаты обнаружения, такие как наличие впереди идущего автомобиля Nissan Pathfinder и расстояние до него |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал для отображения состояния системы на информационном дисплее |
| Сигнал выхода зуммера | Передает сигнал для активации зуммера | ||
| Датчик расстояния | Связь CAN | Сигнал скорости автомобиля | Передает скорость автомобиля, рассчитанную блоком управления ADAS 2 |
| Блок проекционного дисплея (HUD) | Связь CAN | Сигнал дисплея | Передает сигнал для отображения состояния системы на блоке проекционного дисплея (HUD). |
ОПИСАНИЕ ФУНКЦИЙ
Система предупреждения о фронтальном столкновении (I-FCW) работает при движении автомобиля со скоростью примерно от 5 км/ч и выше.
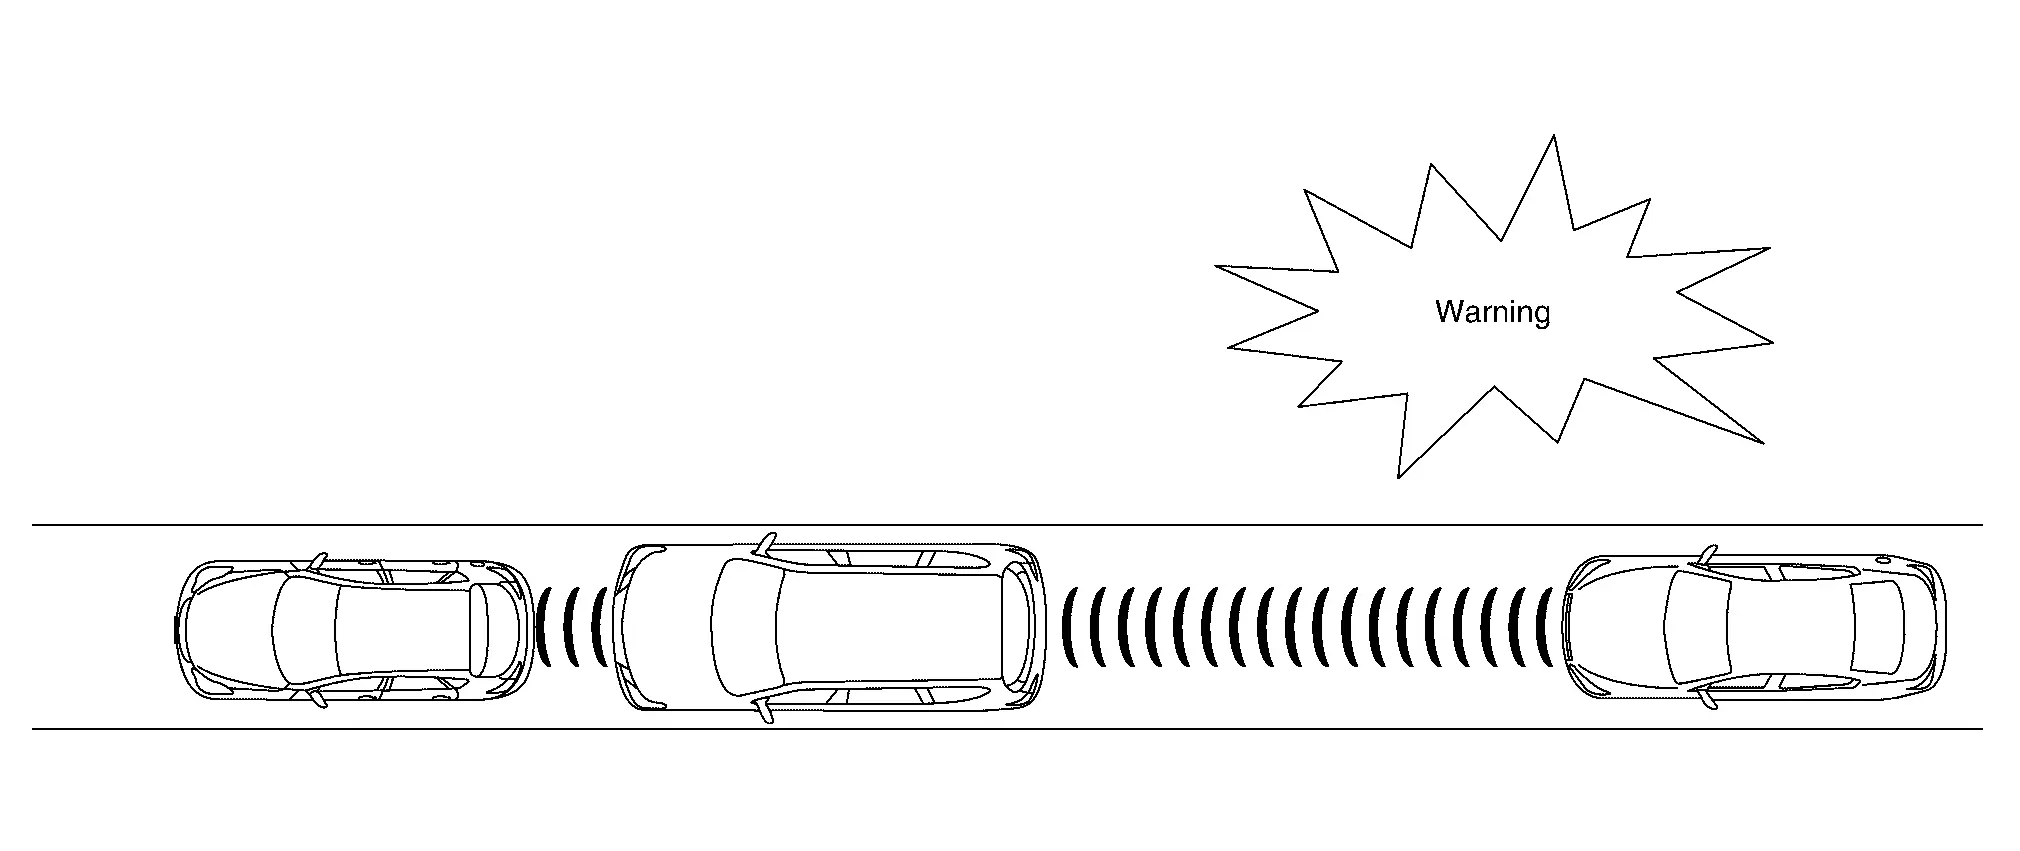
Система интеллектуального предупреждения о фронтальном столкновении (I-FCW) предупреждает водителя с помощью индикатора обнаружения впереди идущего автомобиля Nissan Pathfinder и звукового сигнала, когда расстояние между своим автомобилем и впереди идущим автомобилем Nissan Pathfinder становится меньше.
ОПИСАНИЕ РАБОТЫ
Расстояние до автомобиля, находящегося впереди впереди идущего автомобиля, и относительная скорость рассчитываются с помощью датчика расстояния, а сигнал датчика передается в блок управления ADAS 2 по CAN-шине. При определении необходимости предупреждения по полученному сигналу датчика блок управления ADAS 2 передает в комбинацию приборов по CAN-шине сигнал отображения и сигнал выхода зуммера.
УСЛОВИЯ РАБОТЫ
Блок управления ADAS 2 выполняет управление при выполнении следующих условий.
Система I-FCW: ВКЛ
Скорость автомобиля: примерно от 5 км/ч и выше.
Автомобиль Nissan Pathfinder впереди идущего автомобиля: обнаружен.
УСЛОВИЯ ОТМЕНЫ
Блок управления ADAS 2 отменяет работу системы при любом из условий отмены работы.
При неисправности системы.
Когда датчик расстояния улавливает помехи от другого радарного источника, и обнаружение автомобиля Nissan Pathfinder впереди становится невозможным.
Когда область датчика расстояния на передней решетке радиатора загрязнена, и измерение расстояния между автомобилями Nissan Pathfinder становится затруднительным.
Ldw
Описание системы
СХЕМА СИСТЕМЫ
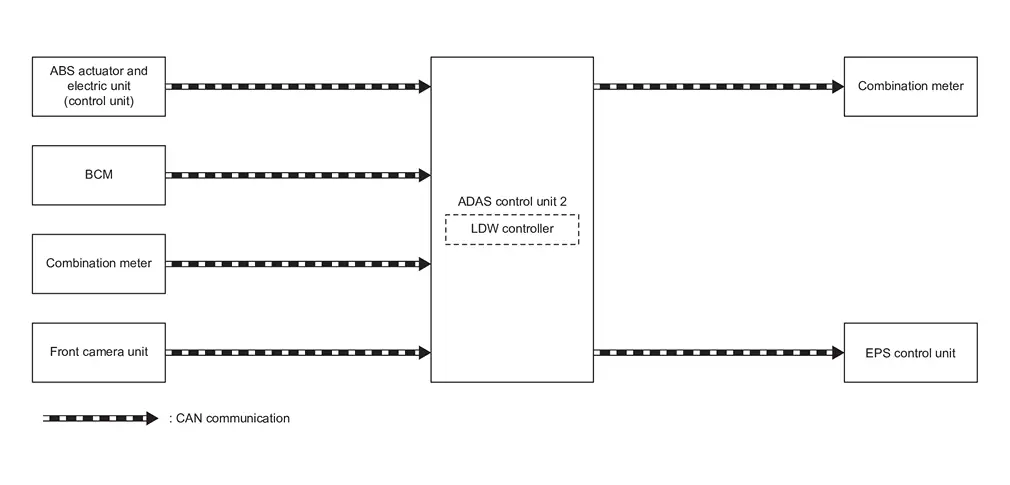
| Компонент | Описание |
|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| BCM | Описание системы |
| Блок передней камеры | Блок фронтальной камеры |
| Блок управления ADAS 2 | Блок управления ADAS 2 |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Блок управления EPS | Узел рулевого механизма |
БЛОК УПРАВЛЕНИЯ ADAS 2: ВХОДНЫЕ/ВЫХОДНЫЕ СИГНАЛЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN | Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс |
| BCM | Связь CAN | Сигнал указателя поворота | Получает информацию о рабочем состоянии указателей поворота и аварийной сигнализации. |
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Принимает состояние выбора каждого пункта, выбранного на информационном дисплее |
| Блок передней камеры | Связь CAN | Сигнал состояния обнаруженной полосы движения | Получает результаты обнаружения разметки полосы движения. |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал отображения на комбинацию приборов для включения индикации системы LDW. |
| Блок управления EPS | Связь CAN | Сигнал вибрации рулевого колеса | Передает сигнал на блок управления EPS для активации вибрации рулевого колеса. |
ОПИСАНИЕ ФУНКЦИЙ
Система предупреждения о выходе из полосы движения (LDW) обеспечивает функцию LDW при движении автомобиля со скоростью примерно 60 км/ч и выше.
Когда автомобиль Nissan Pathfinder приближается к левой или правой стороне полосы движения, активируется вибрация рулевого колеса, а индикатор LDW (желтый) на комбинированном приборе начинает мигать, предупреждая водителя.
Предупреждение не выдается при работе указателя поворота (со стороны перестроения).
Функция предупреждения прекращается, когда автомобиль Nissan Pathfinder возвращается внутрь разметки полосы.
ПРИМЕР
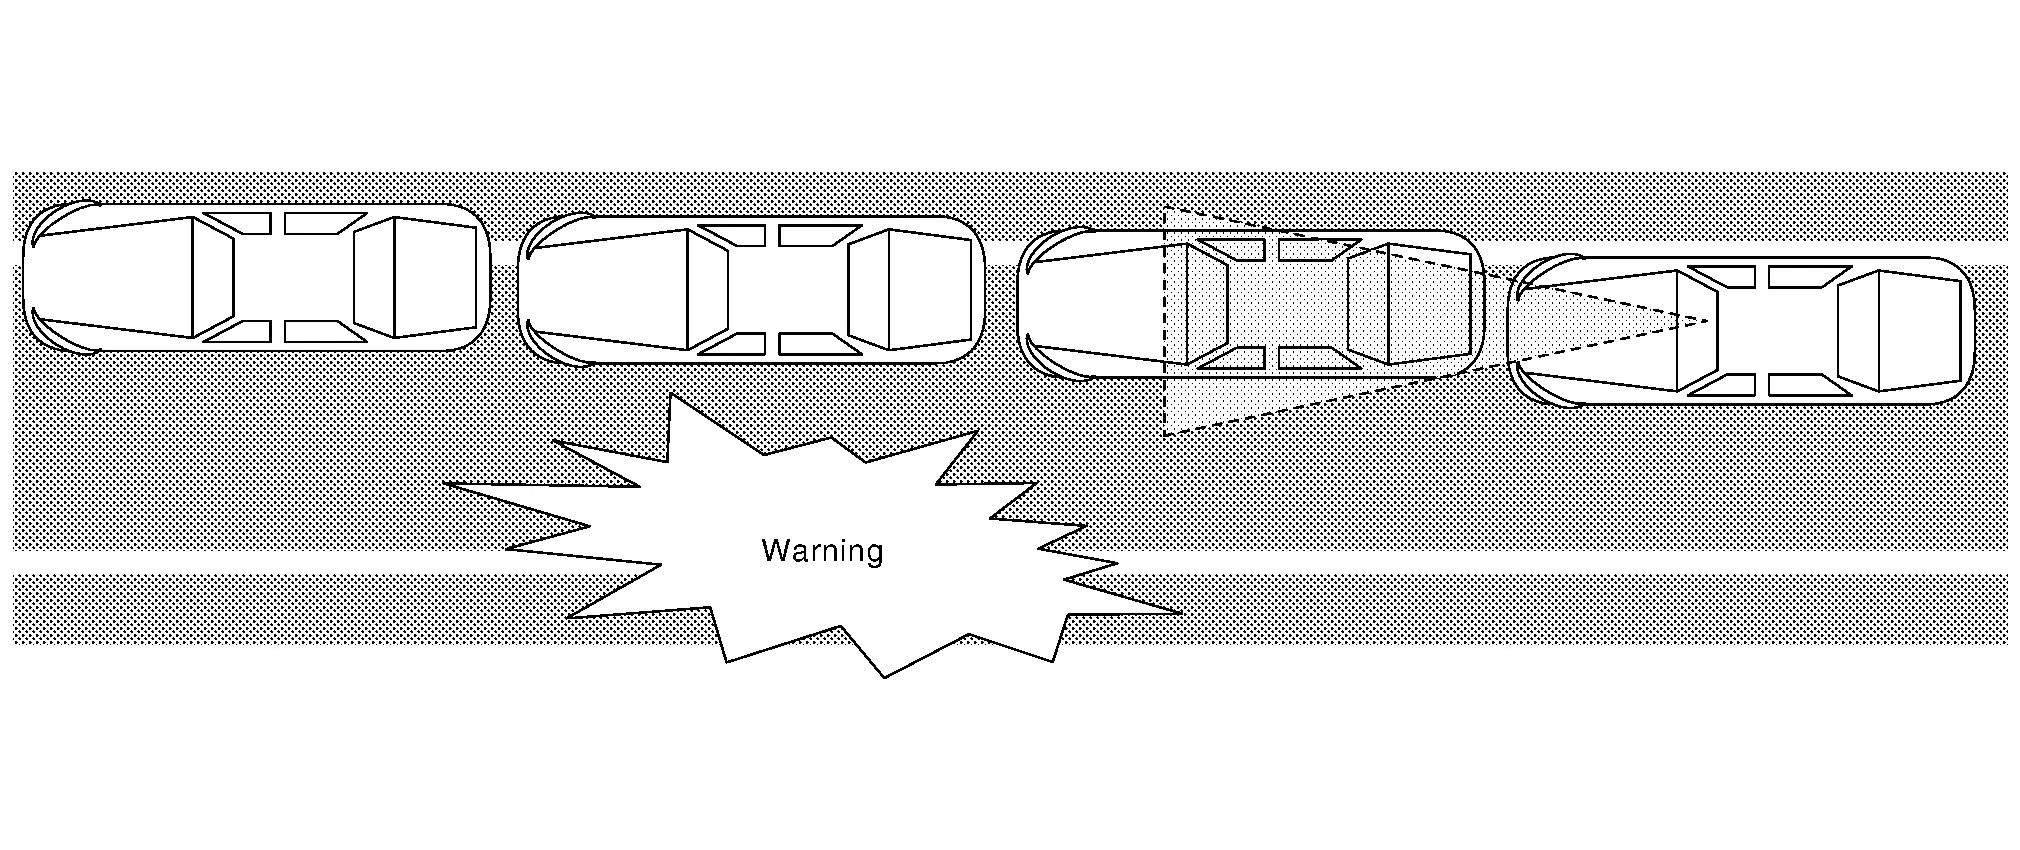
Когда автомобиль приближается к правой разметке полосы, водитель получает предупреждение в виде вибрации рулевого колеса и мигания индикатора LDW (желтого цвета).
ОПИСАНИЕ РАБОТЫ
Передняя камера контролирует разметку полосы движения.
Когда по сигналу обнаружения разметки блок управления ADAS 2 определяет, что автомобиль Nissan Pathfinder приближается к разметке полосы, он управляет следующим элементом для предупреждения водителя.
Блок управления ADAS 2 передает сигнал вибрации рулевого колеса на блок управления EPS по CAN-связи и активирует вибрацию рулевого колеса.
Блок управления ADAS 2 передает сигнал индикации на комбинированный приборный щиток по CAN-шине и включает/выключает индикацию системы LDW.
УСЛОВИЯ РАБОТЫ
Блок управления ADAS 2 выполняет управление при выполнении следующих условий.
Система LDW: ВКЛ
Скорость автомобиля: примерно 60 км/ч и выше
Сигнал указателя поворота: через 2 секунды и более после его выключения
УСЛОВИЯ ОТМЕНЫ
Блок управления ADAS 2 отменяет работу системы при любом из условий отмены работы.
При неисправности системы.
При перегреве передней камеры [выше примерно 40 °C].
I-Li
Описание системы
СХЕМА СИСТЕМЫ
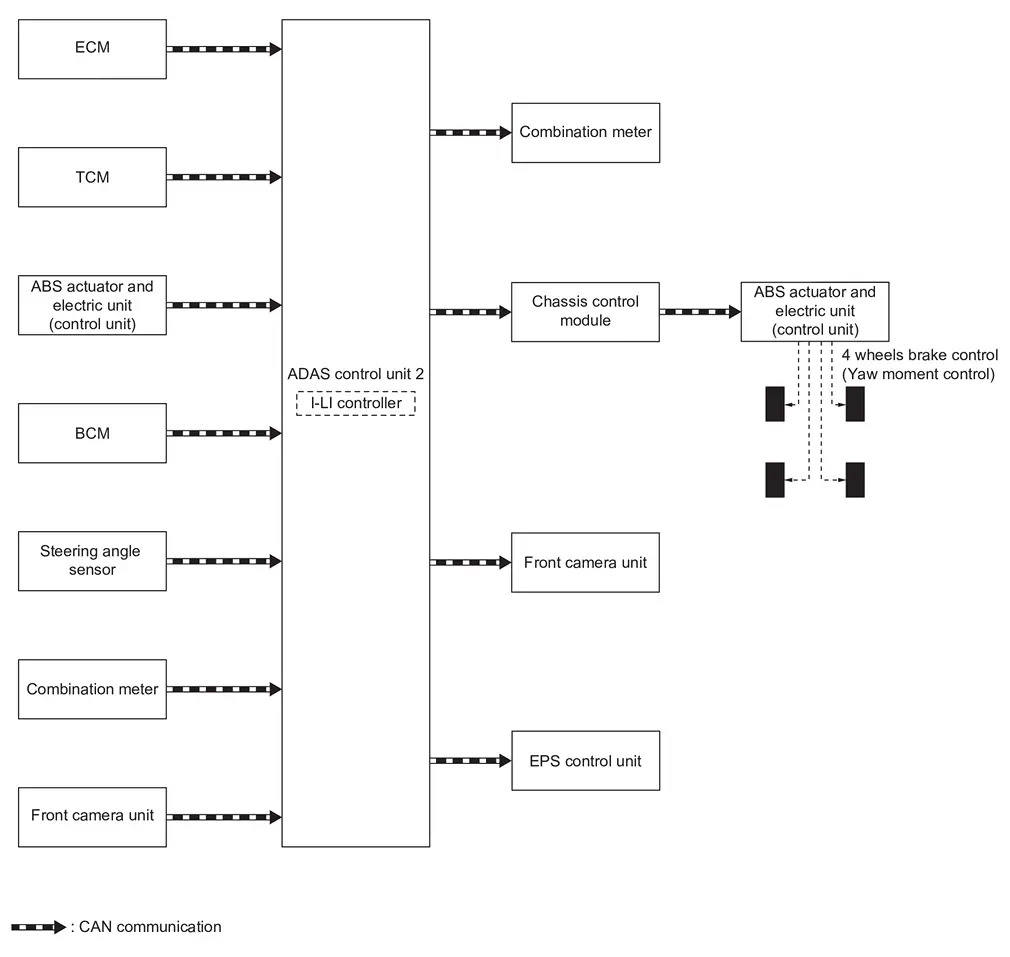
| Компонент | Описание |
|---|---|
| ECM | ECM |
| TCM | TCM |
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| BCM | Описание системы |
| Датчик угла поворота рулевого колеса | Датчик угла поворота рулевого колеса |
| Блок передней камеры | Блок фронтальной камеры |
| Блок управления ADAS 2 | Блок управления ADAS 2 |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Блок управления EPS | Узел рулевого механизма |
| Модуль управления шасси | Модуль управления шасси |
БЛОК УПРАВЛЕНИЯ ADAS 2: ВХОДНЫЕ/ВЫХОДНЫЕ СИГНАЛЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| ECM | Связь CAN | Сигнал положения педали акселератора | Принимает положение (угол) педали акселератора |
| Сигнал частоты вращения двигателя | Принимает частоту вращения двигателя | ||
| TCM | Связь CAN | Сигнал частоты вращения входного вала | Принимает частоту вращения входного вала |
| Сигнал текущего положения передачи | Принимает текущую передачу | ||
| Сигнал положения селектора | Принимает положение селектора | ||
| Сигнал частоты вращения выходного вала | Принимает частоту вращения выходного вала | ||
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN |
Сигнал неисправности ABS | Принимает состояние неисправности ABS |
| Сигнал работы ABS | Принимает состояние работы ABS | ||
| Сигнал неисправности TCS | Принимает состояние неисправности TCS | ||
| Сигнал работы TCS | Принимает состояние работы TCS | ||
| Сигнал отключения VDC | Получает информацию о состоянии ВКЛ/ВЫКЛ системы ESP. | ||
| Сигнал неисправности VDC | Получает информацию о неисправности системы ESP. | ||
| Сигнал работы VDC | Получает информацию о рабочем состоянии системы ESP. | ||
| Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс | ||
| Сигнал угловой скорости рыскания | Принимает данные о угловой скорости рыскания автомобиля Nissan Pathfinder | ||
| Сигнал бокового датчика G | Принимает данные о боковом ускорении (в единицах g) автомобиля Nissan Pathfinder | ||
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Получает состояние каждого пункта раздела «Помощь водителю», выбранного на информационном дисплее |
| BCM | Связь CAN | Сигнал указателя поворота | Получает информацию о рабочем состоянии указателей поворота и аварийной сигнализации. |
| Датчик угла поворота рулевого колеса | Связь CAN | Сигнал неисправности датчика угла поворота рулевого колеса | Принимает состояние неисправности датчика угла поворота рулевого колеса |
| Сигнал датчика угла поворота рулевого колеса | Принимает число оборотов и направление поворота рулевого колеса | ||
| Сигнал скорости изменения угла поворота рулевого колеса | Принимает скорость поворота рулевого колеса | ||
| Блок передней камеры | Связь CAN | Сигнал состояния обнаруженной полосы движения | Получает результаты обнаружения разметки полосы движения. |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок и электронный блок ABS (через модуль управления шасси) | Связь CAN | Сигнал целевого момента рыскания | Передает сигнал целевого момента рыскания для создания момента рыскания автомобиля Nissan Pathfinder. |
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал индикации на приборный щиток для включения индикации системы I-LI |
| Блок передней камеры | Связь CAN | Сигнал скорости автомобиля | Передает скорость автомобиля, рассчитанную блоком управления ADAS 2 |
| Сигнал указателя поворота | Передает сигнал указателя поворота, полученный от BCM | ||
| Блок управления EPS | Связь CAN | Сигнал вибрации рулевого колеса | Передает сигнал на блок управления EPS для активации вибрации рулевого колеса. |
ОПИСАНИЕ ФУНКЦИЙ
Интеллектуальная система вмешательства в движение по полосе (I-LI) выдает предупреждение о выезде из полосы и помогает управлять тормозами, когда автомобиль Nissan Pathfinder движется со скоростью примерно 60 км/ч и более.
Когда автомобиль приближается к левой или правой стороне полосы движения, активируется вибрация рулевого колеса, и индикатор предупреждения I-LI на информационном дисплее начинает мигать, предупреждая водителя. Затем система I-LI автоматически кратковременно включает тормоза, помогая водителю вернуть автомобиль Nissan Pathfinder к центру полосы движения.
Предупреждение и управление торможением не выполняются во время работы указателя поворота (в сторону смены полосы).
Функции предупреждения и помощи прекращаются, когда автомобиль Nissan Pathfinder возвращается в положение внутри разметки полосы.
ПРИМЕР
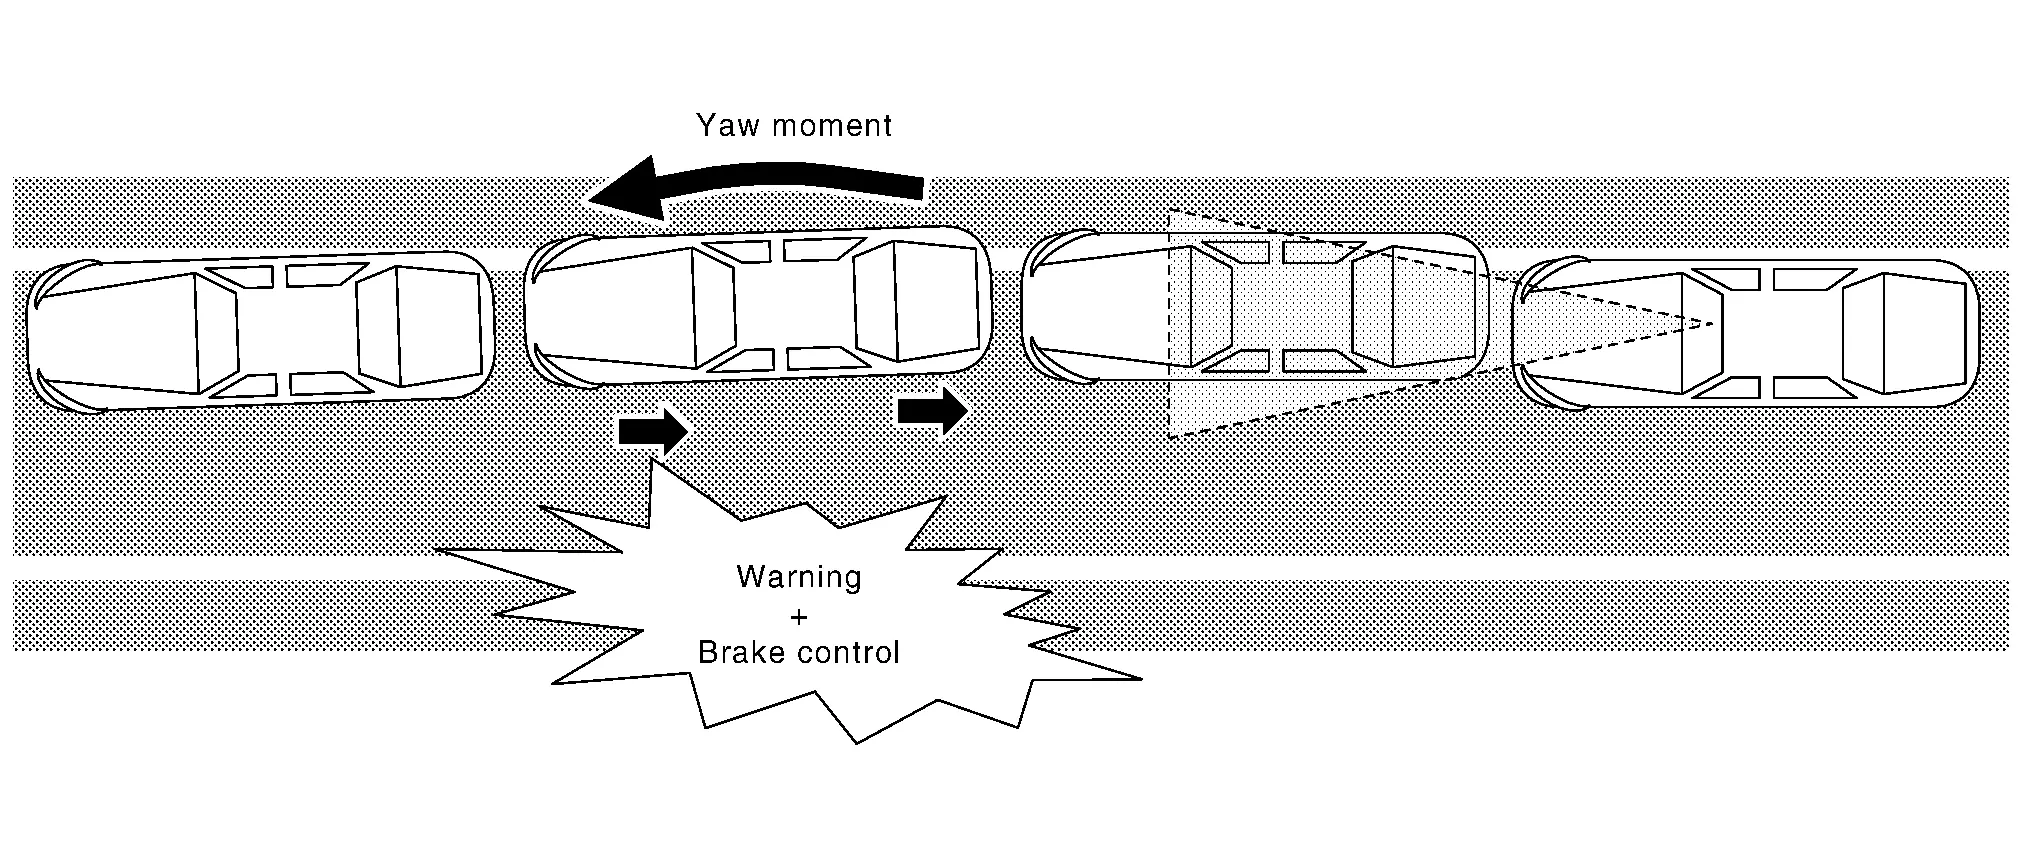
Когда автомобиль приближается к правой разметке полосы, водитель получает предупреждение вибрацией рулевого колеса и миганием индикатора I-LI. Одновременно независимо управляется левый тормоз, создавая усилие в направлении возврата автомобиля Nissan Pathfinder с полосы.
ОПИСАНИЕ РАБОТЫ
Когда система включена переключателем динамической помощи водителю, блок управления ADAS 2 передает сигнал индикации на комбинацию приборов по CAN-связи.
Передняя камера контролирует разметку полосы движения. Она передает сигнал состояния полосы на блок управления ADAS 2 по CAN-шине шасси.
Когда по сигналу распознавания разметки полосы блок управления ADAS 2 определяет, что автомобиль Nissan Pathfinder приближается к разметке полосы, он управляет следующими функциями.
Блок управления ADAS 2 передает сигнал вибрации рулевого колеса на блок управления EPS по CAN-связи и активирует вибрацию рулевого колеса.
Передает сигнал индикации на комбинированный приборный щиток по CAN-шине.
Рассчитывает необходимый момент рыскания и передает сигнал целевого момента рыскания на гидроблок и электронный блок ABS (блок управления) по CAN-связи.
При получении сигнала целевого момента рыскания блок ABS и электронный блок управления регулируют давление в тормозах каждого из четырёх колёс.
При получении сигнала от блока управления ADAS 2 комбинированный приборный щиток включает/выключает индикацию системы I-LI.
УСЛОВИЯ РАБОТЫ
Блок управления ADAS 2 выполняет управление при выполнении следующих условий.
Система I-LI: ВКЛ
Скорость автомобиля: примерно 60 км/ч и выше
Сигнал указателя поворота: через 2 секунды и более после его выключения
УСЛОВИЯ ОТМЕНЫ
Блок управления ADAS 2 отменяет работу системы при любом из условий отмены работы.
При неисправности системы.
При срабатывании VDC или ABS (включая TCS).
Когда система VDC выключена
Когда выбран режим SNOW.
Когда выбран режим SAND (модели с полным приводом).
При выборе режима MUD/RUT (полный привод AWD).
При перегреве передней камеры [выше примерно 40 °C].
Bsw
Описание системы
СХЕМА СИСТЕМЫ
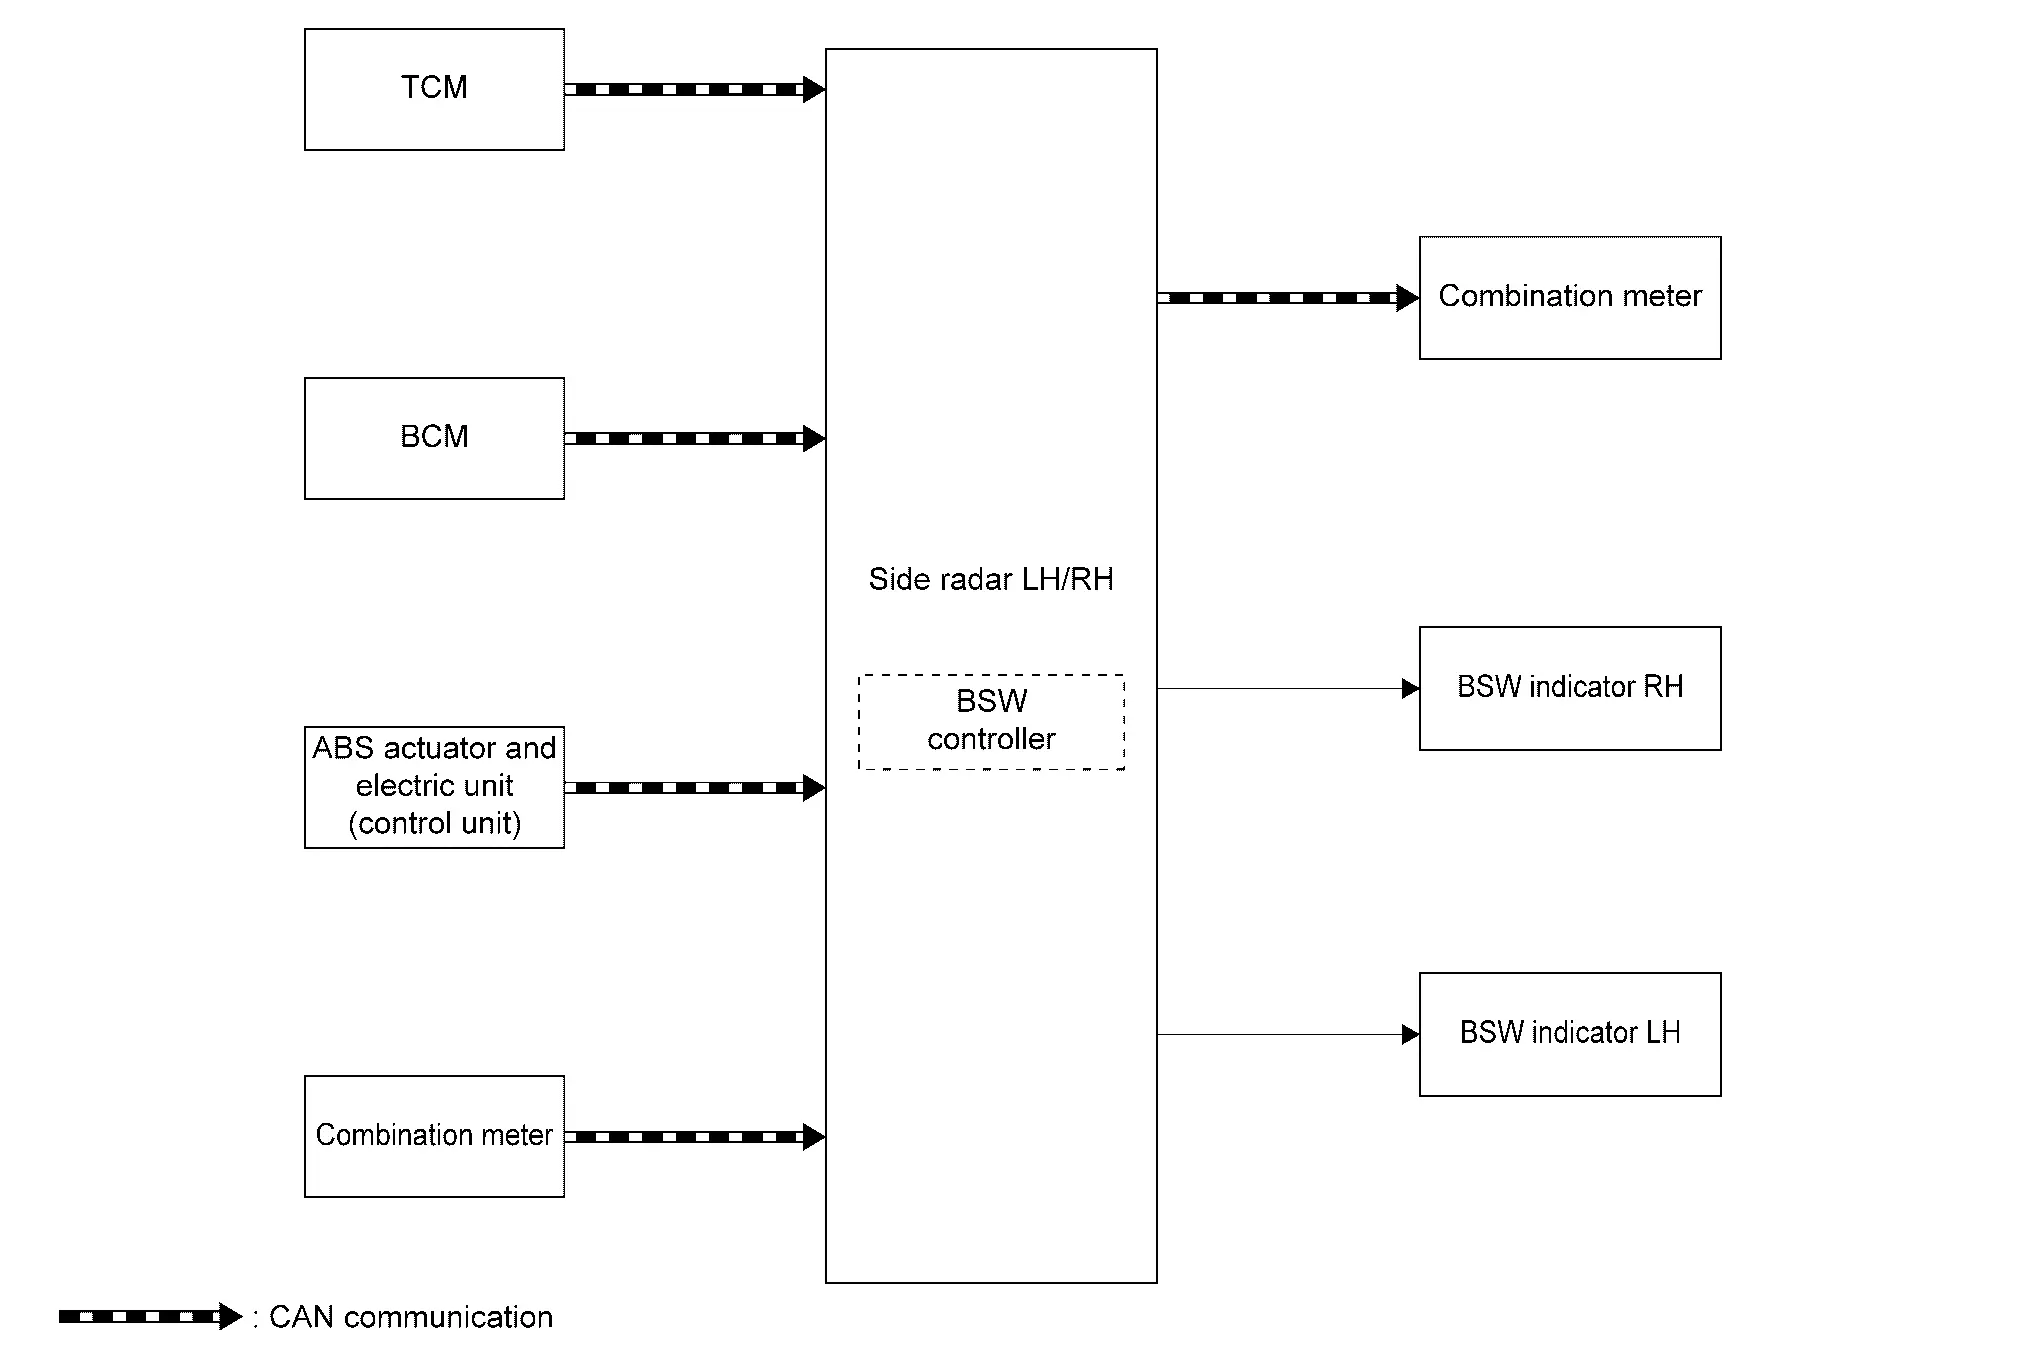
| Компонент | Описание |
|---|---|
| TCM | TCM |
| BCM | Описание системы |
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Боковой радар слева/справа | Боковые радары Л/П |
| Индикатор BSW левый, правый | Индикатор BSW левый/правый |
ПЕРЕЧЕНЬ СИГНАЛОВ ВХОДА/ВЫХОДА БОКОВОГО РАДАРА
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| TCM | Связь CAN | Сигнал положения селектора | Принимает положение селектора |
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN |
Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс |
| BCM | Связь CAN | Сигнал указателя поворота | Получает информацию о рабочем состоянии указателей поворота и аварийной сигнализации. |
| Сигнал регулятора яркости | Получает состояние сигнала переключения дальнего/ближнего света (ВКЛ/ВЫКЛ) | ||
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Принимает состояние выбора каждого пункта, выбранного на информационном дисплее |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал для отображения состояния системы на информационном дисплее |
| Сигнал выхода зуммера | Передает сигнал для активации зуммера | ||
| Индикатор BSW левый, правый | Сигнал индикатора BSW | Передаёт сигнал включения индикатора BSW | |
| Сигнал регулятора яркости индикатора BSW | Передаёт сигнал регулировки яркости индикатора BSW | ||
ОПИСАНИЕ ФУНКЦИЙ
Система контроля мертвых зон (BSW) помогает предупредить водителя о других автомобилях на соседних полосах при перестроении.
Система BSW использует боковой радар, установленный около заднего бампера, для обнаружения автомобилей Nissan Pathfinder на соседней полосе.
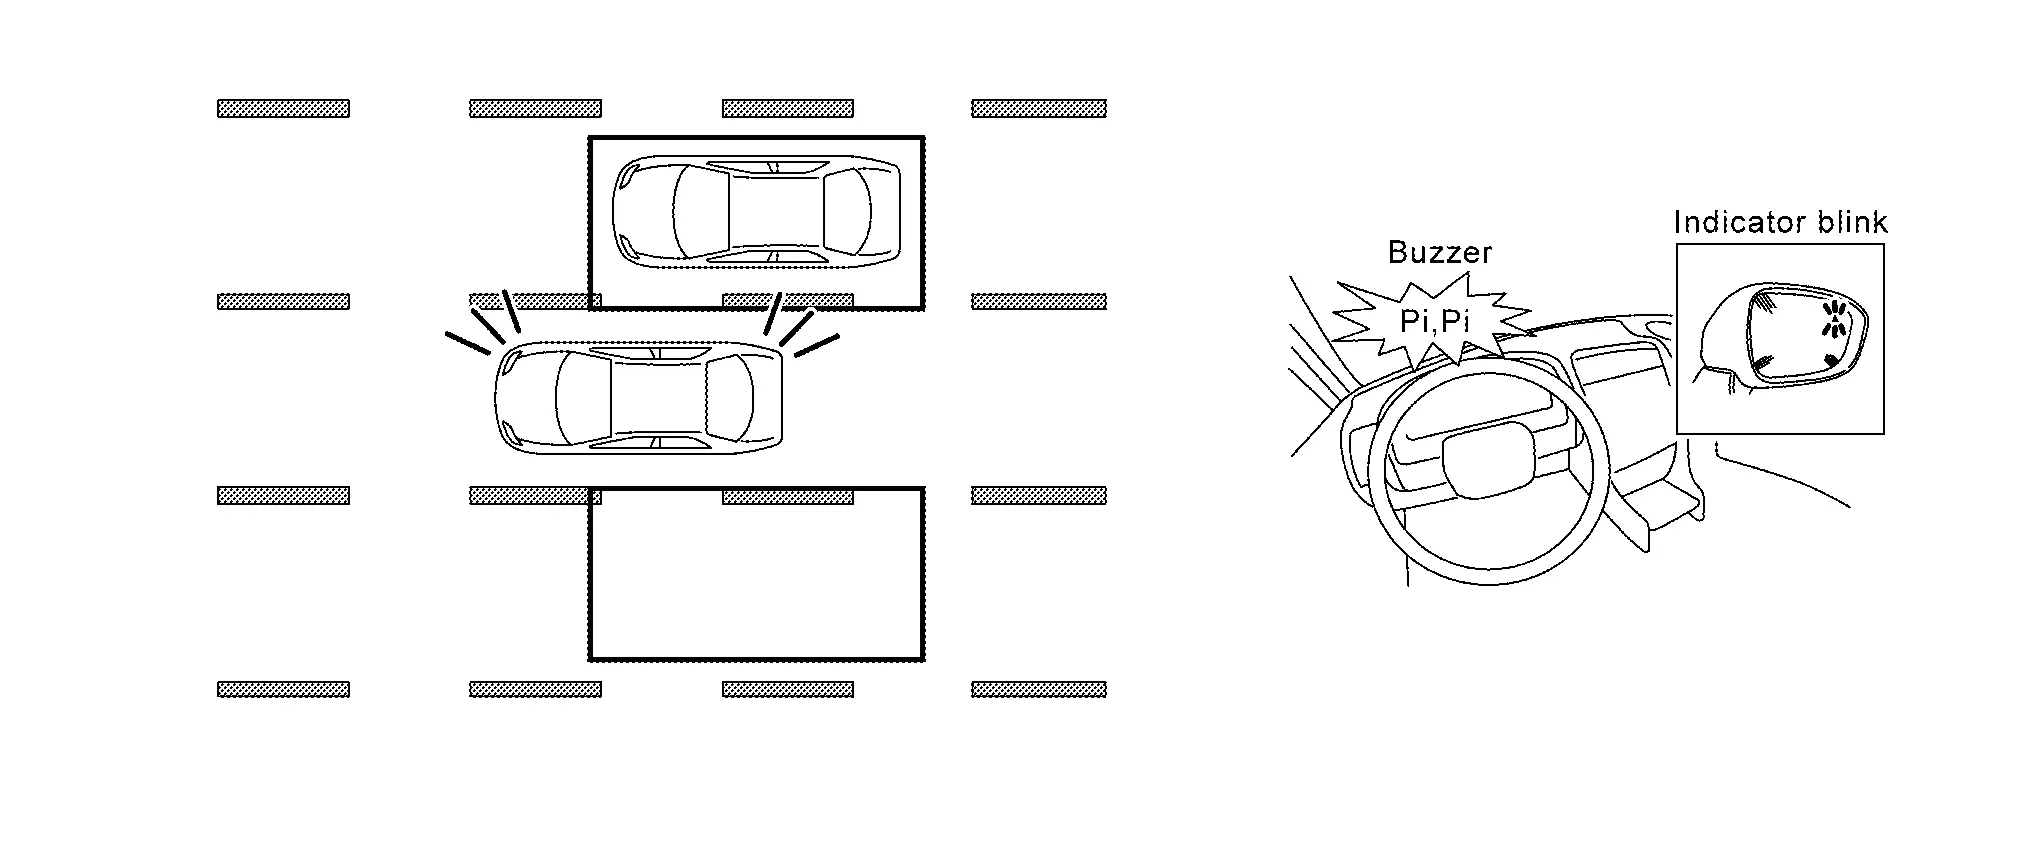
Боковой радар может обнаруживать автомобили с любой стороны от автомобиля в зоне обнаружения, показанной на рисунке.
Зона обнаружения начинается от наружного зеркала автомобиля Nissan Pathfinder и простирается примерно на 3,0 м (10 фт) за задний бампер и примерно на 3,0 м (10 фт) в стороны.
Система BSW работает при скорости выше примерно 32 км/ч.
Если боковой радар обнаруживает автомобили Nissan Pathfinder в зоне обнаружения, загорается индикатор BSW.
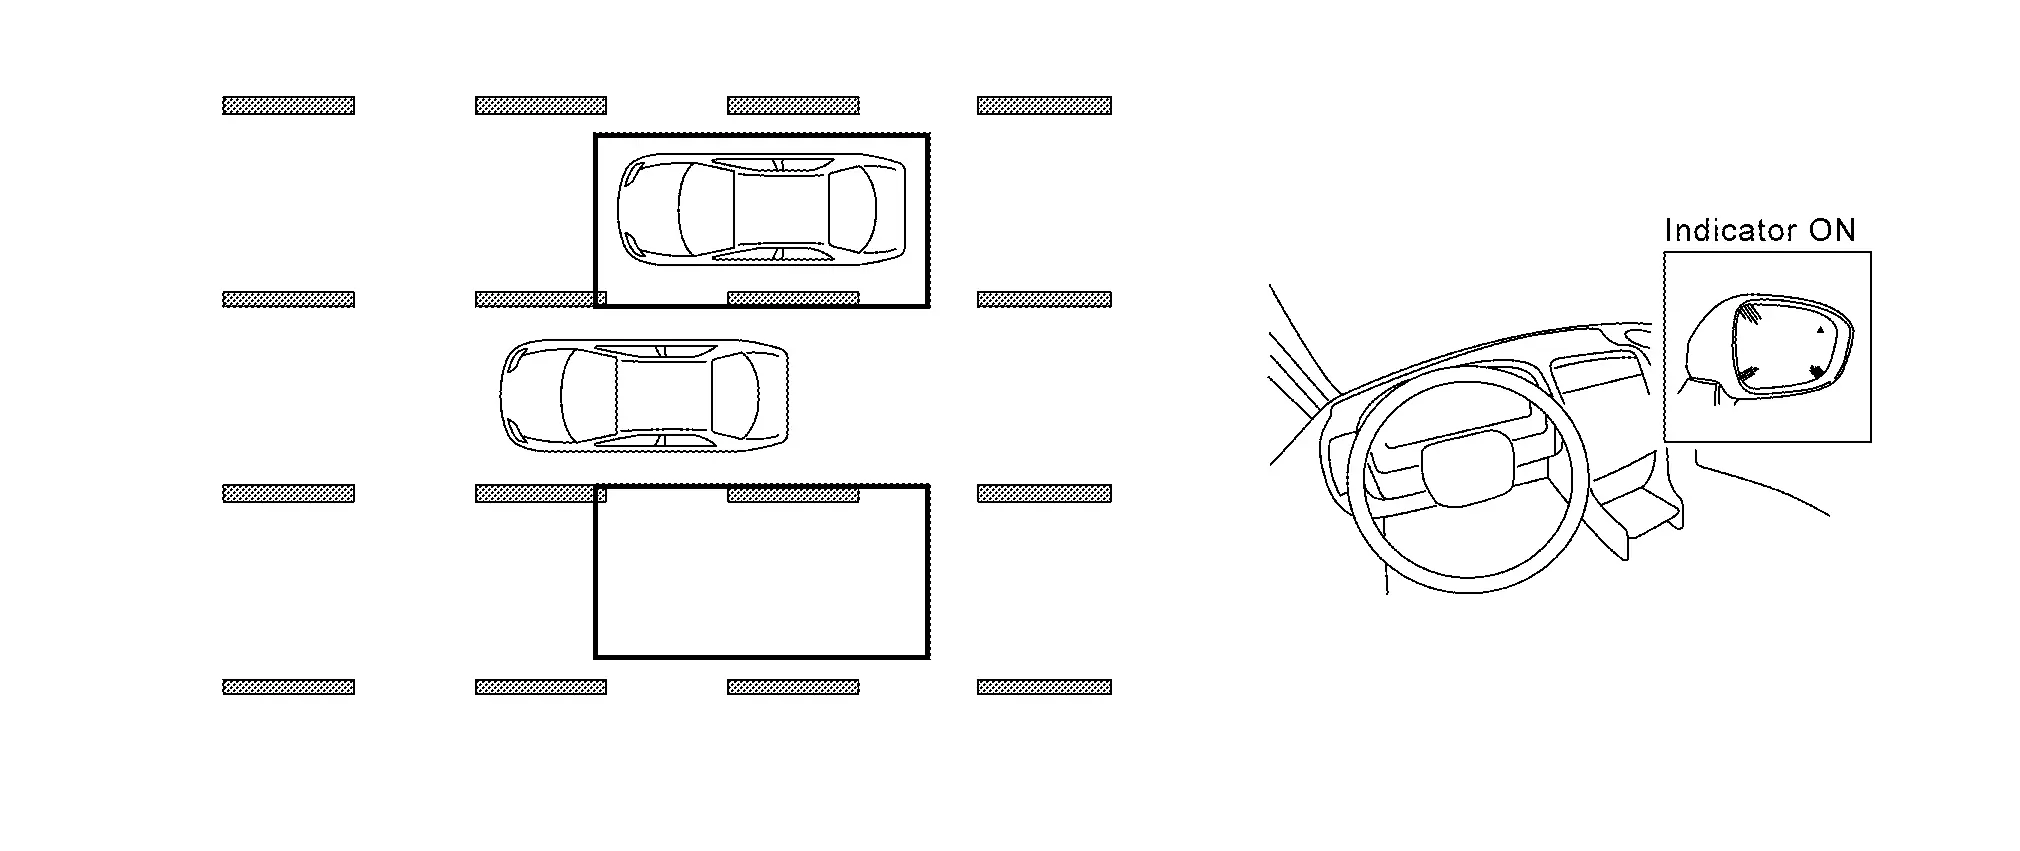
Если водитель затем включает указатель поворота, звучит зуммер два раза и индикатор BSW мигает.
ОПИСАНИЕ РАБОТЫ
Боковой радар включает систему BSW.
Боковой радар включает систему BSW, когда она включена на информационном дисплее.
Боковой радар обнаруживает автомобиль Nissan Pathfinder на соседней полосе.
Боковой радар управляет работой на основе сигнала обнаружения автомобиля, сигнала указателя поворота и сигнала регулировки яркости, передаваемых от BCM по CAN-шине, следующим образом:
Передаёт сигнал индикатора BSW и сигнал регулировки яркости индикатора BSW на индикатор BSW.
Передаёт сигнал управления зуммером на комбинацию приборов.
УСЛОВИЯ РАБОТЫ
Боковой радар выполняет управление при выполнении следующих условий.
Система BSW: ВКЛ.
Скорость автомобиля: примерно 32 км/ч или выше
УСЛОВИЯ ОТМЕНЫ
Боковой радар отменяет работу системы, если выполняется какое-либо из условий отмены работы.
При неисправности системы.
Когда область вокруг бокового радара загрязнена.
I-Bsi
Описание системы
СХЕМА СИСТЕМЫ
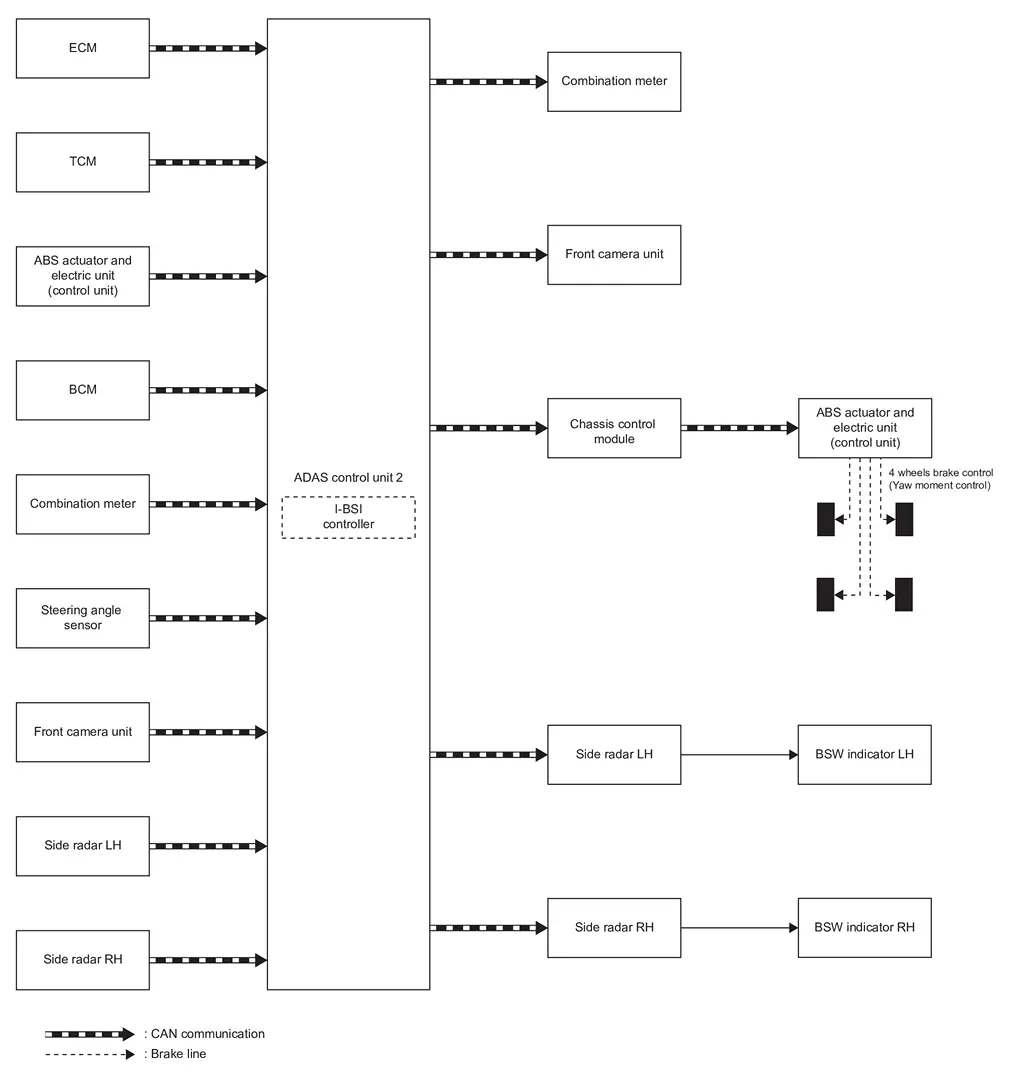
| Компонент | Описание |
|---|---|
| ECM | ECM |
| TCM | TCM |
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| BCM | Описание системы |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Датчик угла поворота рулевого колеса | Датчик угла поворота рулевого колеса |
| Блок управления ADAS 2 | Блок управления ADAS 2 |
| Боковой радар слева/справа | Боковые радары Л/П |
| Блок передней камеры | Блок передней камеры |
| Индикатор BSW левый, правый | Индикатор BSW левый/правый |
| Модуль управления шасси | Модуль управления шасси |
БЛОК УПРАВЛЕНИЯ ADAS 2: ВХОДНЫЕ/ВЫХОДНЫЕ СИГНАЛЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| ECM | Связь CAN | Сигнал положения педали акселератора | Принимает положение (угол) педали акселератора |
| Сигнал частоты вращения двигателя | Принимает частоту вращения двигателя | ||
| TCM | Связь CAN | Сигнал частоты вращения входного вала | Принимает частоту вращения входного вала |
| Сигнал текущего положения передачи | Принимает текущую передачу | ||
| Сигнал положения селектора | Принимает положение селектора | ||
| Сигнал частоты вращения выходного вала | Принимает частоту вращения выходного вала | ||
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN |
Сигнал неисправности ABS | Принимает состояние неисправности ABS |
| Сигнал работы ABS | Принимает состояние работы ABS | ||
| Сигнал неисправности TCS | Принимает состояние неисправности TCS | ||
| Сигнал работы TCS | Принимает состояние работы TCS | ||
| Сигнал отключения VDC | Получает информацию о состоянии ВКЛ/ВЫКЛ системы ESP. | ||
| Сигнал неисправности VDC | Получает информацию о неисправности системы ESP. | ||
| Сигнал работы VDC | Получает информацию о рабочем состоянии системы ESP. | ||
| Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс | ||
| Сигнал угловой скорости рыскания | Принимает данные о угловой скорости рыскания автомобиля Nissan Pathfinder | ||
| Сигнал бокового датчика G | Принимает данные о боковом ускорении (в единицах g) автомобиля Nissan Pathfinder | ||
| BCM | Связь CAN | Сигнал указателя поворота | Получает информацию о рабочем состоянии указателей поворота и аварийной сигнализации. |
| Сигнал регулятора яркости | Получает состояние сигнала переключения дальнего/ближнего света (ВКЛ/ВЫКЛ) | ||
| Датчик угла поворота рулевого колеса | Связь CAN | Сигнал неисправности датчика угла поворота рулевого колеса | Принимает состояние неисправности датчика угла поворота рулевого колеса |
| Сигнал датчика угла поворота рулевого колеса | Принимает число оборотов и направление поворота рулевого колеса | ||
| Сигнал скорости изменения угла поворота рулевого колеса | Принимает скорость поворота рулевого колеса | ||
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Принимает состояние выбора каждого пункта, выбранного на информационном дисплее |
| Блок передней камеры | Связь CAN | Сигнал состояния обнаруженной полосы движения | Получает результаты обнаружения разметки полосы движения. |
| Боковой радар слева, справа | Связь CAN | Сигнал обнаружения автомобиля Nissan Pathfinder | Получает информацию о наличии автомобилей в зоне обнаружения |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок и электронный блок ABS (через модуль управления шасси) | Связь CAN | Сигнал целевого момента рыскания | Передает сигнал целевого момента рыскания для создания момента рыскания автомобиля Nissan Pathfinder. |
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал для отображения состояния системы на информационном дисплее |
| Сигнал выхода зуммера | Передает сигнал для активации зуммера | ||
| Боковой радар слева, справа | Связь CAN | Сигнал скорости автомобиля | Передает скорость автомобиля, рассчитанную блоком управления ADAS 2 |
| Сигнал индикатора BSW | Передаёт сигнал включения индикатора BSW | ||
| Сигнал регулятора яркости индикатора BSW | Передаёт сигнал регулировки яркости индикатора BSW | ||
| Блок передней камеры | Связь CAN | Сигнал скорости автомобиля | Передает скорость автомобиля, рассчитанную блоком управления ADAS 2 |
| Сигнал указателя поворота | Передает сигнал указателя поворота, полученный от BCM | ||
ОПИСАНИЕ ФУНКЦИЙ
Система I-BSI помогает предупредить водителя о других автомобилях на соседних полосах при перестроении. I-BSI всегда работает совместно с системой Blind Spot Warning.
Система I-BSI работает при скорости выше примерно 60 км/ч.
Система I-BSI использует боковой радар, установленный около заднего бампера, для обнаружения других автомобилей Nissan Pathfinder рядом с автомобилем на соседней полосе.
Боковой радар может обнаруживать автомобили по обе стороны от автомобиля Nissan Pathfinder в зоне обнаружения, как показано на рисунке.
Зона обнаружения начинается от наружного зеркала автомобиля Nissan Pathfinder и простирается примерно на 3,0 м (10 фт) за задний бампер и примерно на 3,0 м (10 фт) в стороны.
Если индикатор BSW горит, когда автомобиль Nissan Pathfinder приближается к разметке полосы, индикатор BSW мигает, и три раза звучит звуковой предупреждающий сигнал. Затем система кратковременно включает тормоза с одной стороны автомобиля Nissan Pathfinder, помогая вернуть автомобиль к центру полосы.
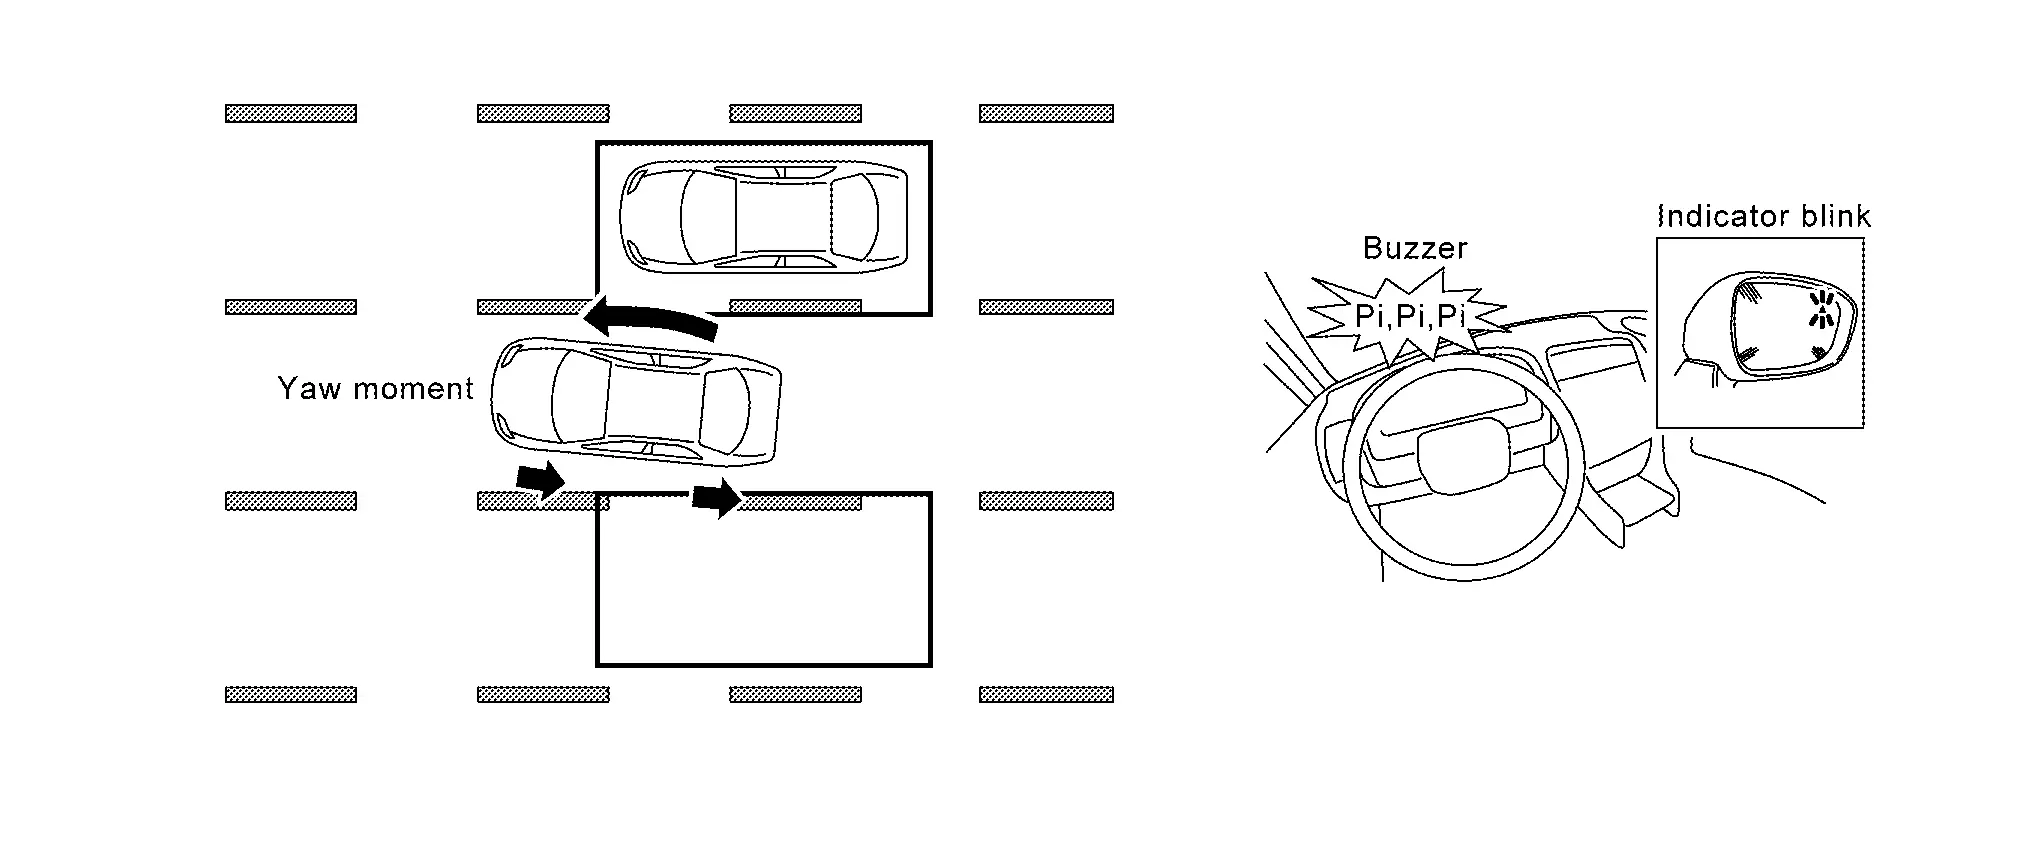
I-BSI работает независимо от использования указателей поворота.
Яркость подсветки индикаторов BSW регулируется автоматически в зависимости от яркости окружающего освещения.
ОПИСАНИЕ РАБОТЫ
Блок управления ADAS 2 включает систему I-BSI.
Включите переключатель динамической помощи водителю и настройку системы I-BSI на информационном дисплее.
Комбинация приборов включает или выключает индикацию системы I-BSI в соответствии с сигналами от блока управления ADAS 2 по CAN-шине.
Боковой радар обнаруживает автомобиль Nissan Pathfinder на соседней полосе и передает сигнал обнаружения автомобиля на блок управления ADAS 2 по CAN-связи.
Боковой радар получает сигнал скорости автомобиля Nissan Pathfinder от блока управления ADAS 2 и изменяет свою функцию обнаружения.
Блок передней камеры отслеживает разметку полосы движения и передаёт сигнал о состоянии полосы на блок управления ADAS 2 по CAN-шине.
Блок управления ADAS 2 начинает управление следующим образом на основании сигнала обнаружения автомобиля Nissan Pathfinder, сигнала состояния полосы, сигнала указателя поворота и сигнала запроса габаритных огней, передаваемых от BCM по CAN-связи:
Передача сигнала индикатора BSW и сигнала регулировки яркости индикатора BSW на боковой радар.
Расчет необходимого момента рыскания и передача сигнала целевого момента рыскания на гидроблок и электронный блок ABS (блок управления).
Боковой радар передаёт сигнал управления индикатором BSW в соответствии с сигналом индикатора BSW и сигналом регулировки яркости индикатора BSW.
Гидроблок и электронный блок ABS (блок управления) управляет давлением в тормозах каждого из четырех колес в соответствии с сигналом целевого момента рыскания.
УСЛОВИЯ РАБОТЫ
Система I-BSI: ВКЛ.
Скорость автомобиля: примерно 60 км/ч или выше
УСЛОВИЯ ОТМЕНЫ
Блок управления ADAS 2 отменяет работу системы при любом из условий отмены работы.
При неисправности системы.
При перегреве передней камеры [выше примерно 40 °C].
Когда область вокруг бокового радара загрязнена.
При срабатывании VDC или ABS (включая TCS).
Когда система VDC выключена
Когда выбран режим SNOW.
Когда выбран режим SAND (модели с полным приводом).
При выборе режима MUD/RUT (полный привод AWD).
Rcta
Описание системы
СХЕМА СИСТЕМЫ
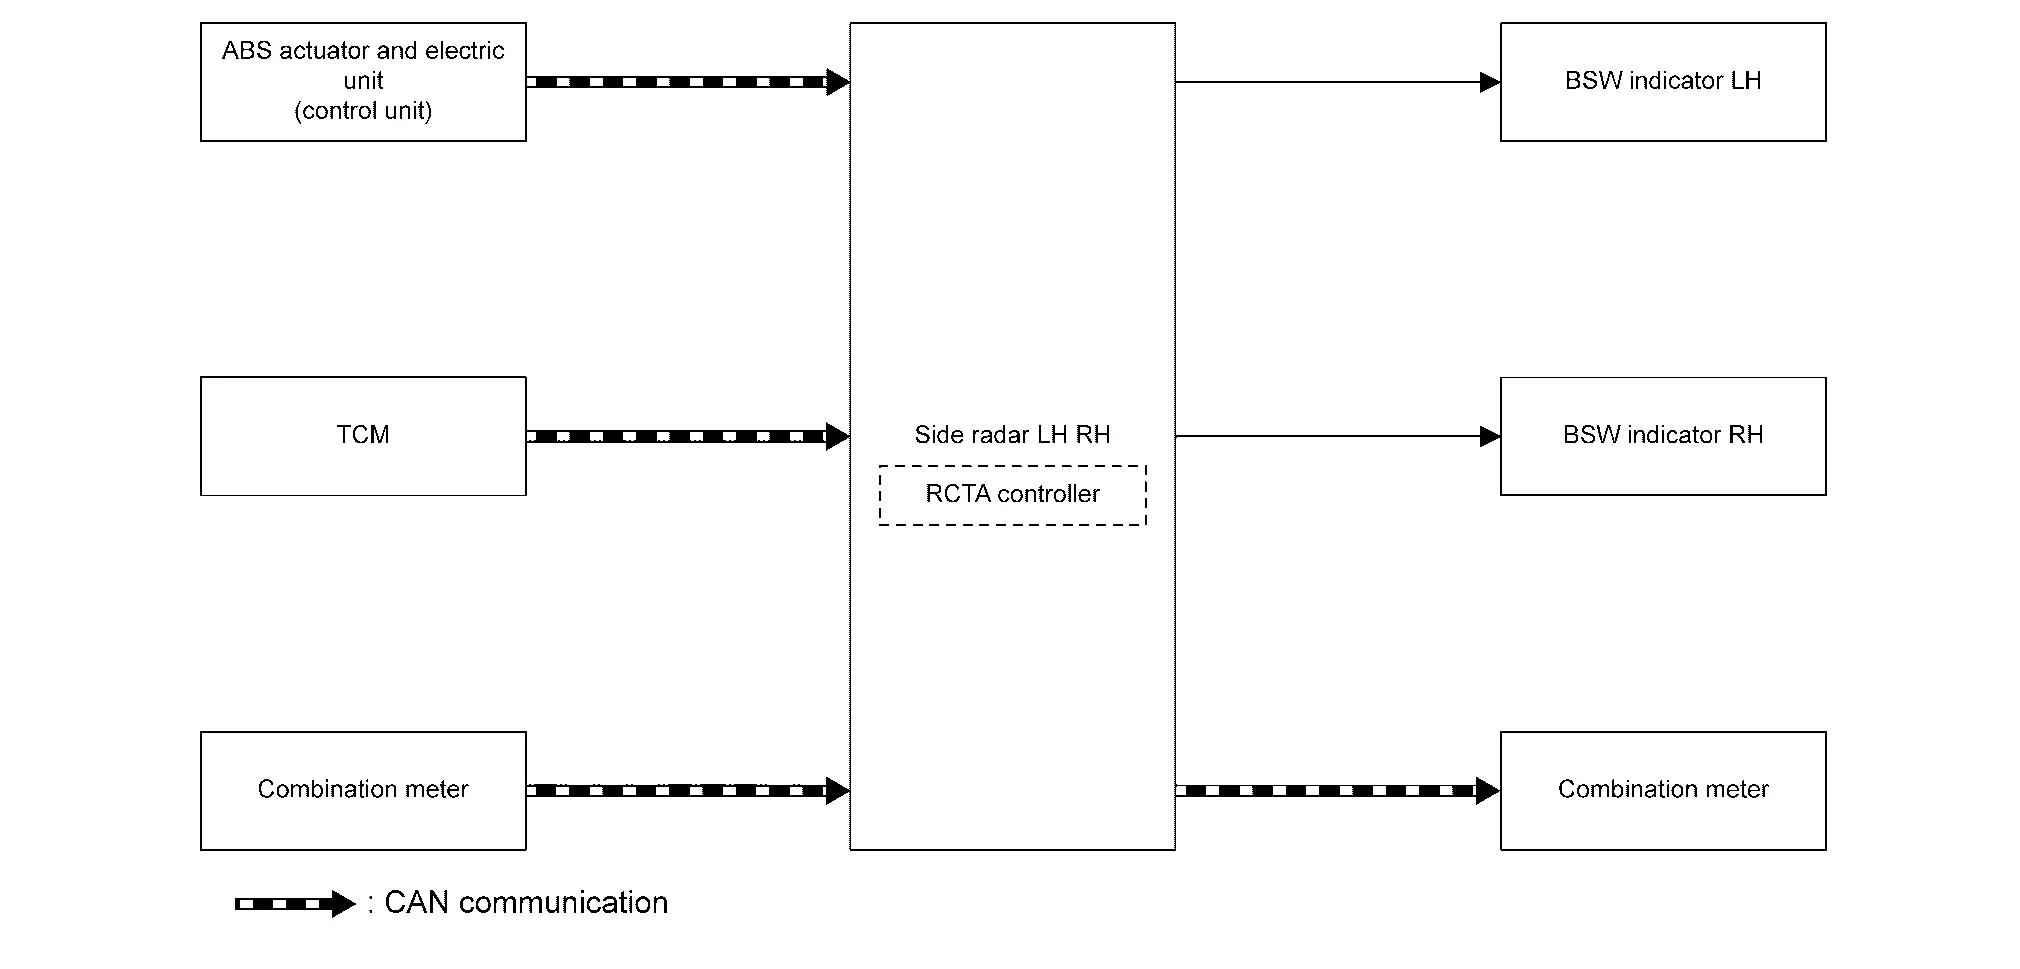
| Компонент | Описание |
|---|---|
| TCM | TCM |
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Боковой радар слева, справа | Боковые радары Л/П |
| Индикатор BSW левый, правый | Индикатор BSW левый/правый |
ПЕРЕЧЕНЬ СИГНАЛОВ ВХОДА/ВЫХОДА БОКОВОГО РАДАРА
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| TCM | Связь CAN | Сигнал положения селектора | Принимает положение селектора |
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN | Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Принимает скорости вращения четырёх колёс |
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Получает состояние выбора каждого пункта, выбранного на информационном дисплее автомобиля Nissan Pathfinder. |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал выхода зуммера | Передает сигнал для активации зуммера |
| Индикатор BSW левый, правый | Сигнал индикатора BSW | Передаёт сигнал включения индикатора BSW | |
| Сигнал регулятора яркости индикатора BSW | Передаёт сигнал регулировки яркости индикатора BSW | ||
ОПИСАНИЕ ФУНКЦИЙ
Система помощи при движении задним ходом (RCTA) может предупредить водителя о приближающихся автомобилях, когда водитель выезжает задним ходом с парковочного места.
Система RCTA использует боковые радары, установленные около заднего бампера, для обнаружения приближающихся автомобилей Nissan Pathfinder.
Система RCTA работает на скоростях ниже 8 км/ч всякий раз, когда автомобиль находится на передаче заднего хода.
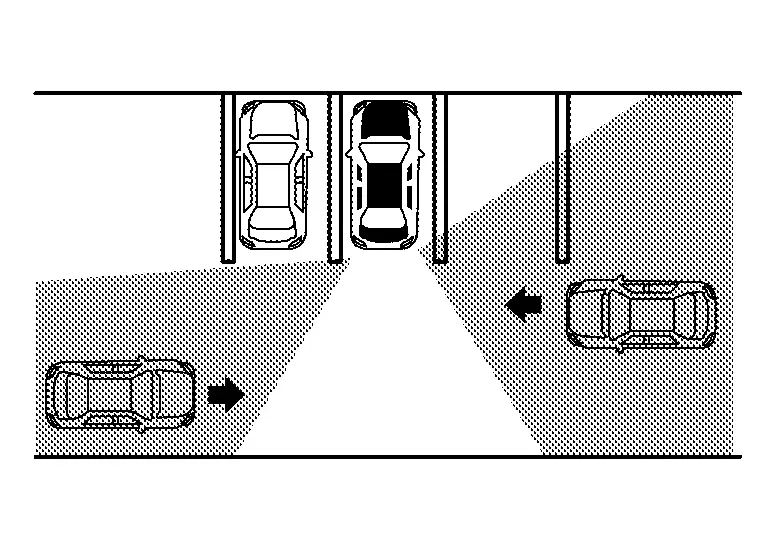
Боковой радар может обнаруживать автомобили Nissan Pathfinder по обе стороны от автомобиля в зоне обнаружения, как показано на рисунке.
Радарные датчики обнаруживают приближающийся автомобиль Nissan Pathfinder на расстоянии до примерно 20 м (66 фт).
Если радар обнаруживает приближающийся сбоку автомобиль, система подаёт визуальное и звуковое предупреждение.
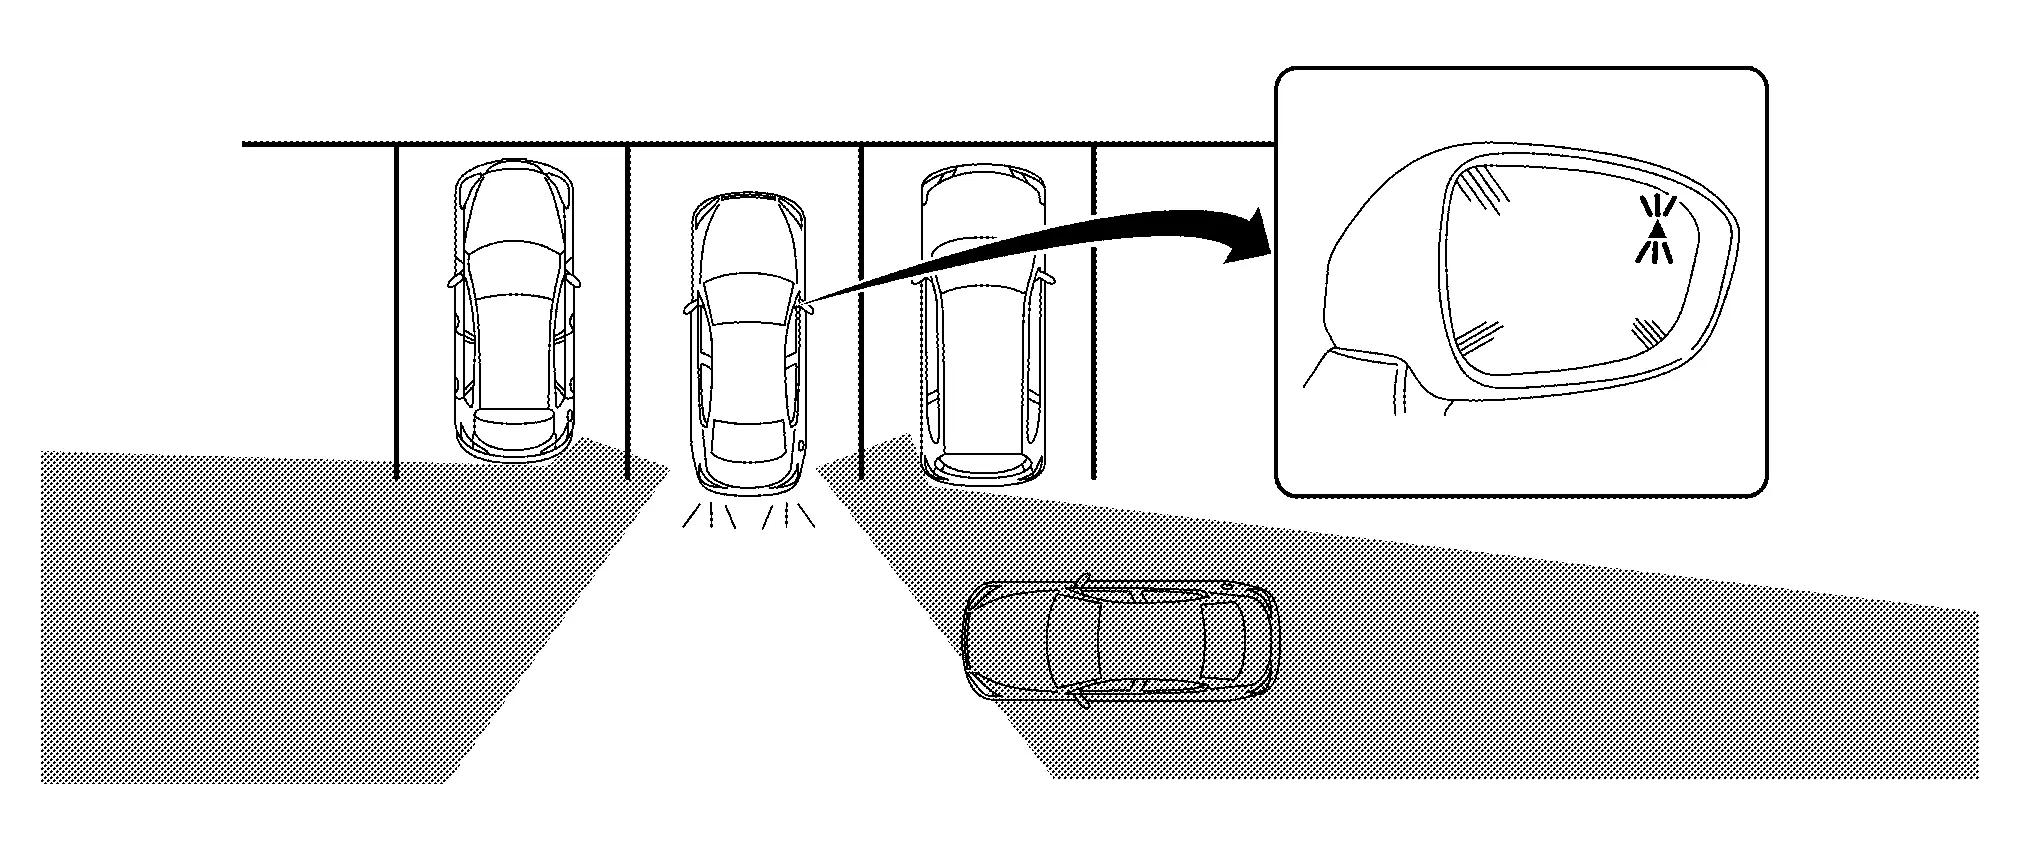
Если боковой радар обнаруживает приближающийся сбоку автомобиль Nissan Pathfinder, система RCTA подает один звуковой сигнал, а индикатор BSW на стороне приближающегося автомобиля Nissan Pathfinder мигает.
ОПИСАНИЕ РАБОТЫ
Боковой радар включает систему RCTA.
Боковой радар начинает управление следующим образом на основании сигнала включения передачи заднего хода и сигнала обнаружения автомобиля Nissan Pathfinder.
Боковой радар обнаруживает приближающийся автомобиль.
УСЛОВИЯ РАБОТЫ
Боковой радар выполняет управление при соблюдении следующих условий:
Система RCTA: ВКЛ
Скорость автомобиля: примерно 8 км/ч или меньше
Селектор: положение «R»
УСЛОВИЯ ОТМЕНЫ
Боковой радар отменяет работу системы, если выполняется какое-либо из условий отмены работы.
При неисправности системы.
Когда область вокруг бокового радара загрязнена.
Tsr
Описание системы
СХЕМА СИСТЕМЫ
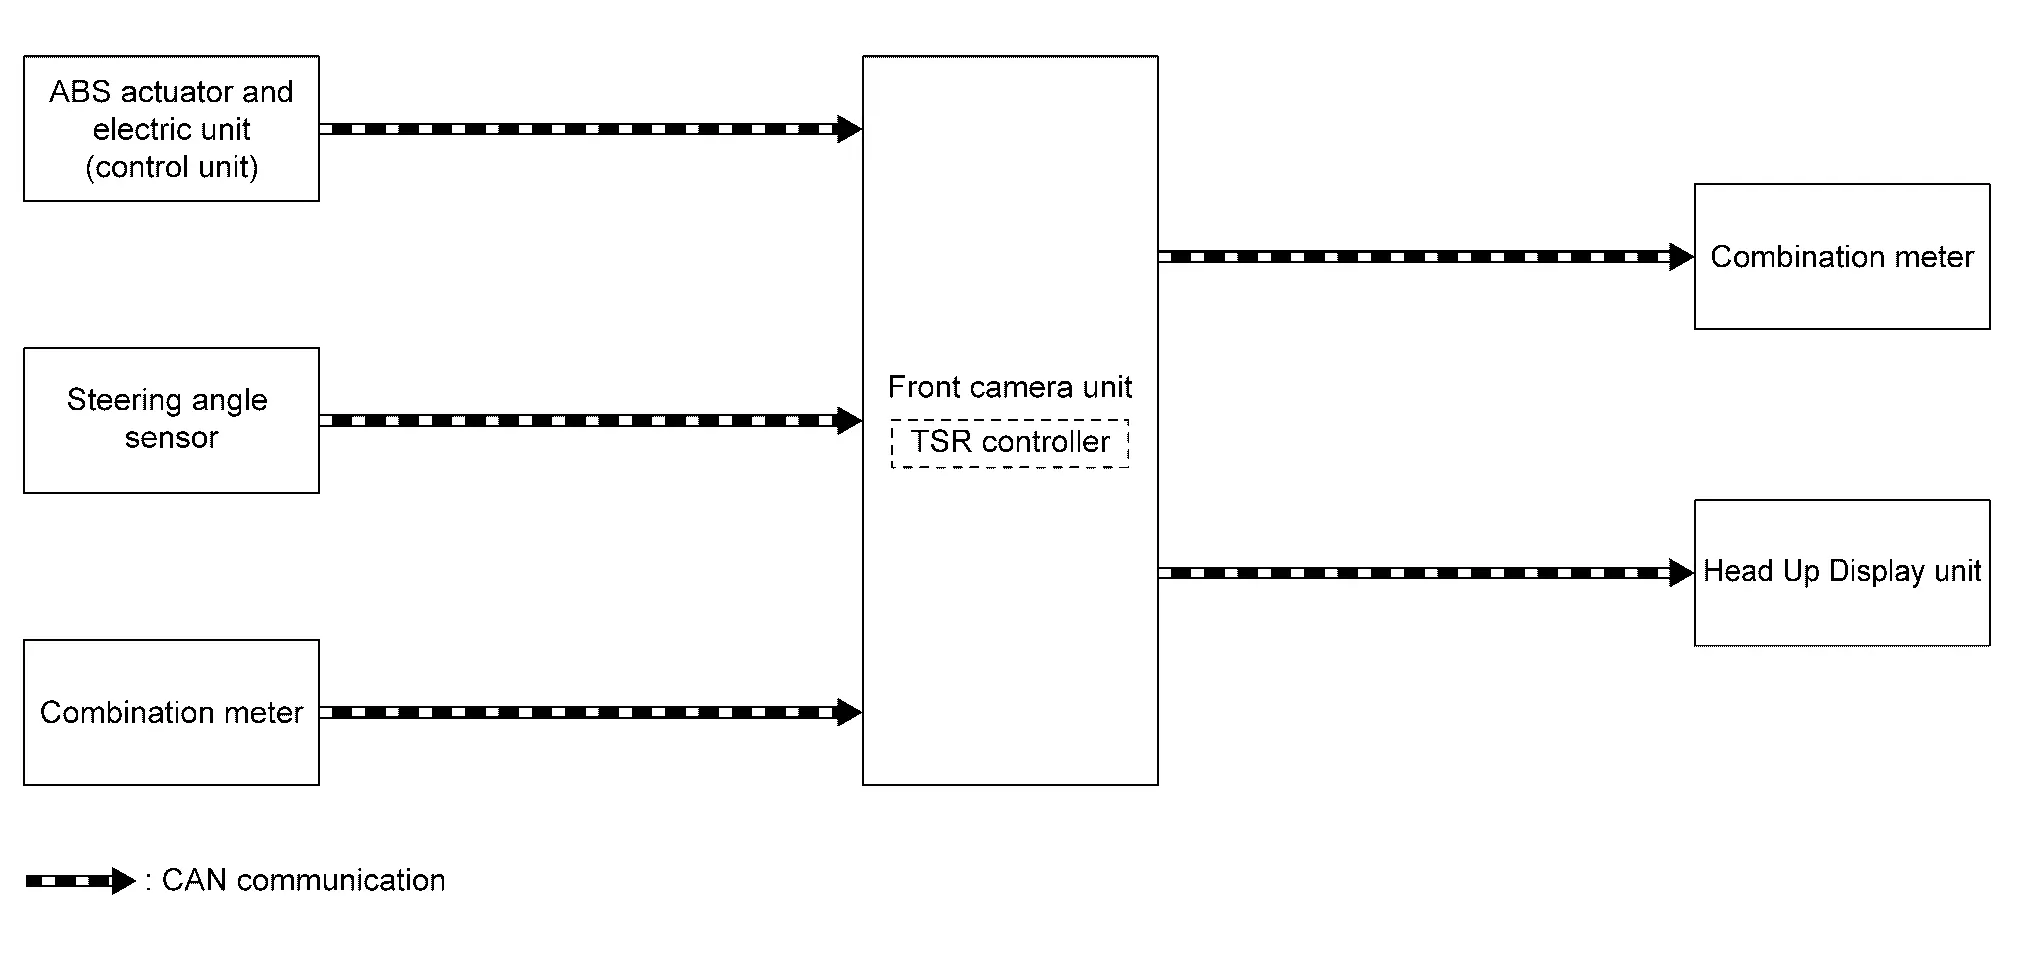
| Компонент | Описание |
|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| Датчик угла поворота рулевого колеса | Датчик угла поворота рулевого колеса |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Блок передней камеры | Блок фронтальной камеры |
| Блок проекционного дисплея (HUD) | Блок проекционного дисплея (HUD) |
СИГНАЛЫ ВХОДА/ВЫХОДА БЛОКА ФРОНТАЛЬНОЙ КАМЕРЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN | Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Получает скорость вращения четырёх колёс |
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Принимает состояние выбора каждого пункта, выбранного на комбинации приборов |
| Датчик угла поворота рулевого колеса | Связь CAN | Сигнал датчика угла поворота рулевого колеса | Принимает число оборотов и направление поворота рулевого колеса |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал для отображения состояния системы на информационном дисплее |
| Сигнал выхода зуммера | Передает сигнал для активации зуммера | ||
| Блок проекционного дисплея (HUD) | Связь CAN | Сигнал дисплея | Передает сигнал для отображения состояния системы на блоке проекционного дисплея (HUD). |
ОПИСАНИЕ ФУНКЦИЙ
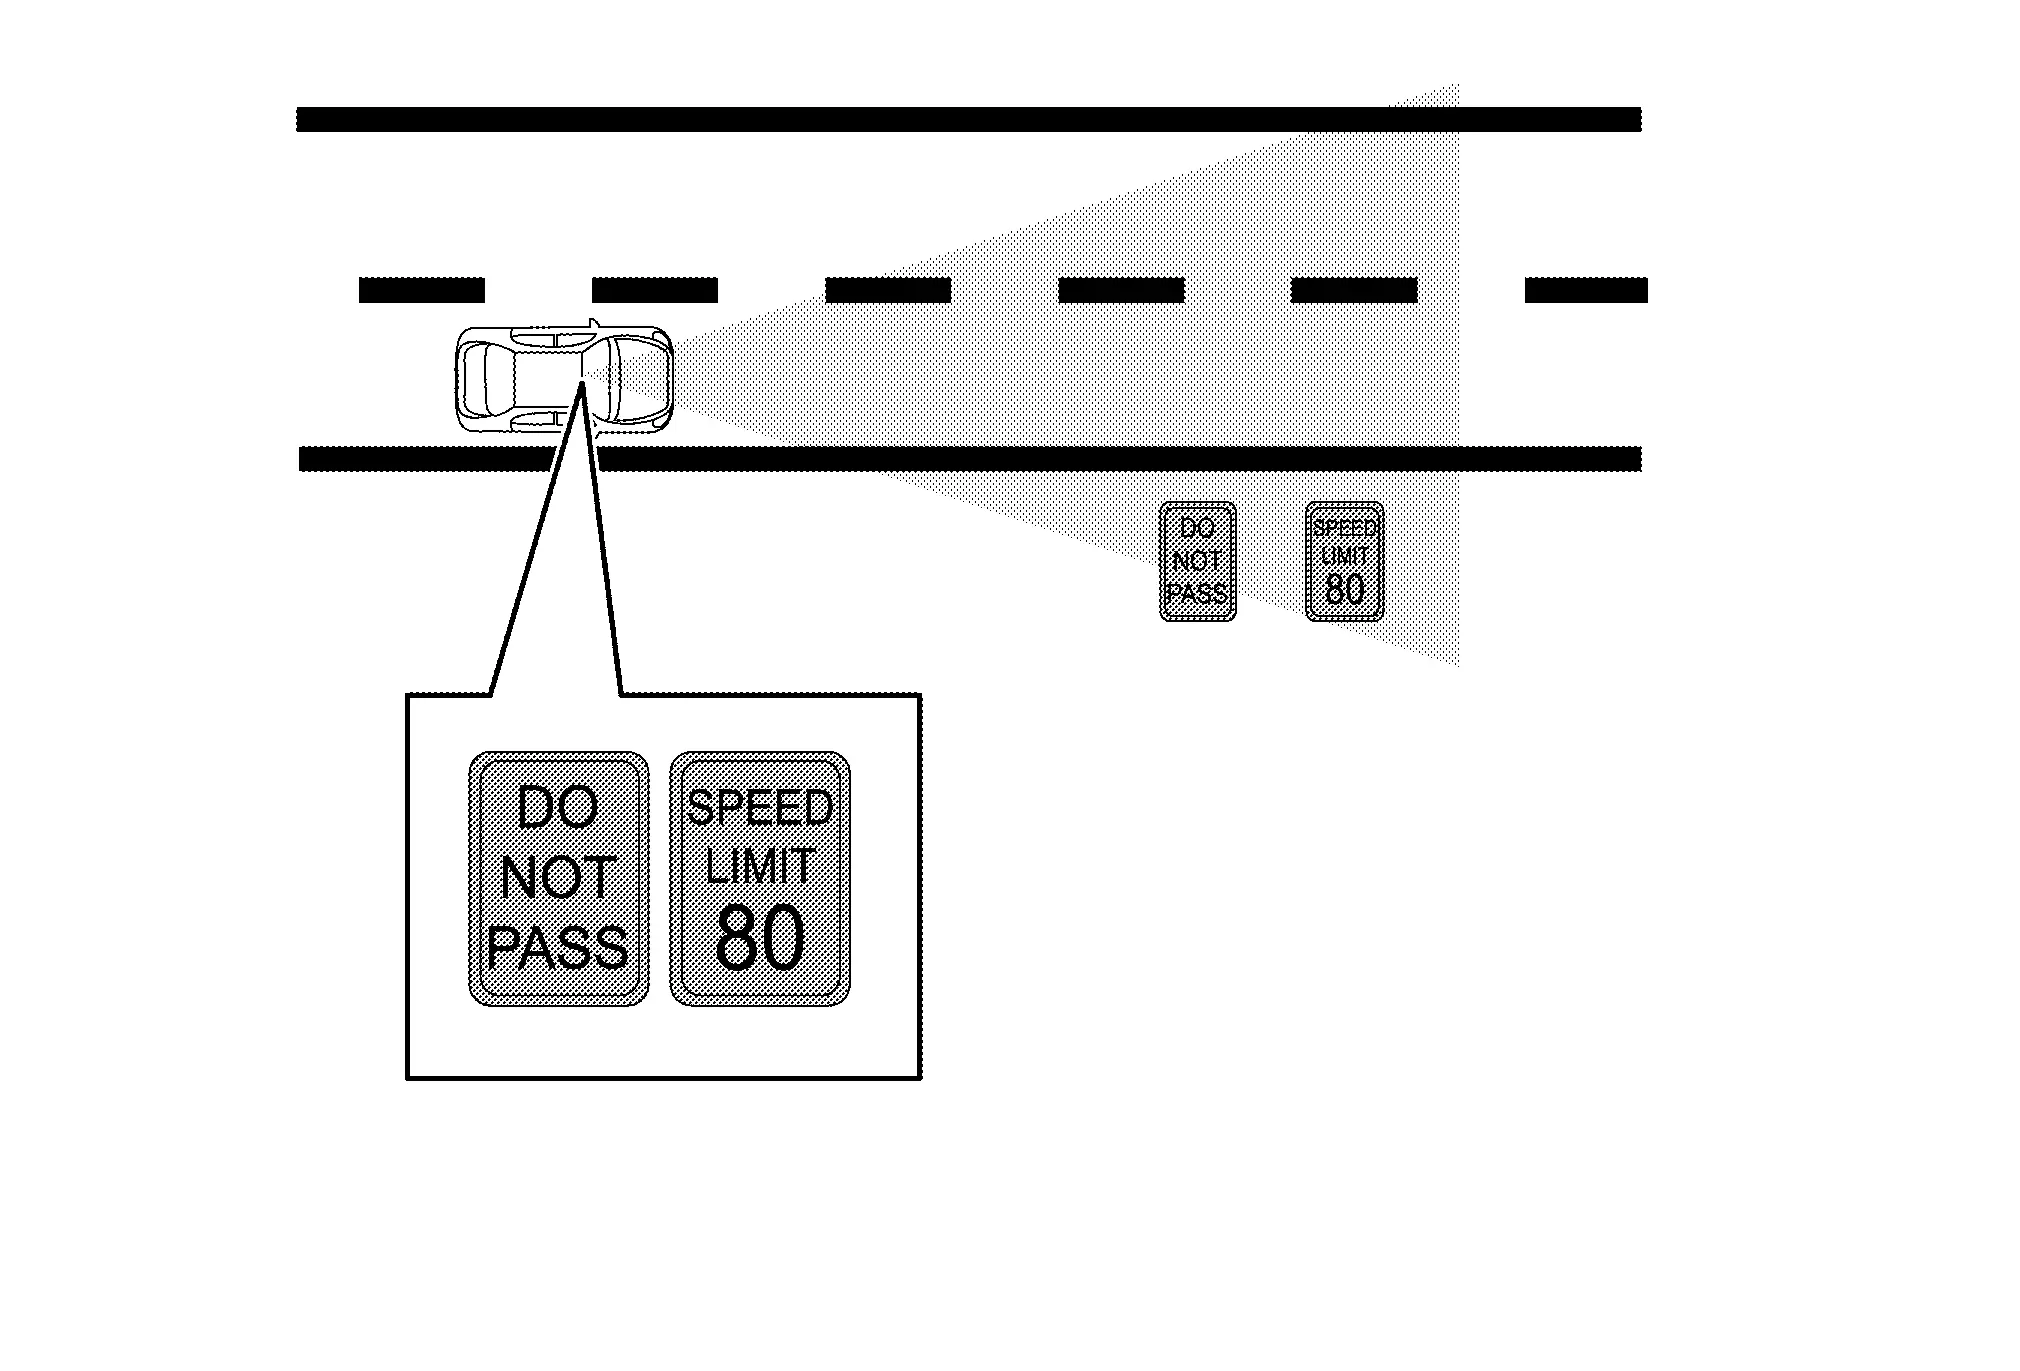
Отображает дорожные условия, распознанные блоком фронтальной камеры, на информационном дисплее и предупреждает водителя. Распознаёт информацию о дорожных знаках.
Блок фронтальной камеры распознаёт дорожные знаки, как описано ниже, и отображает их на информационном дисплее.
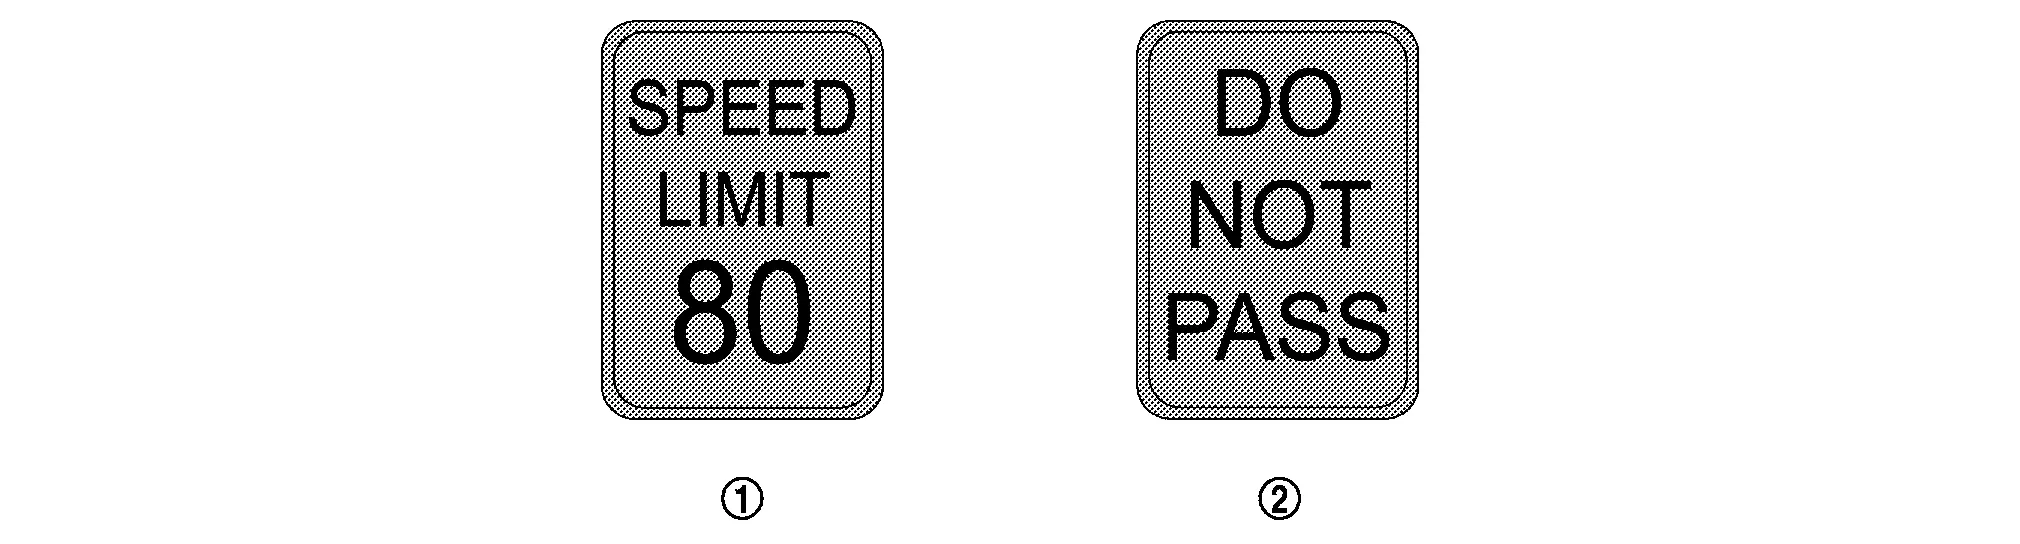

Последнее обнаруженное ограничение скорости 
Зона запрета обгона
ПРИМЕР
ОПИСАНИЕ РАБОТЫ
Системой TSR управляет блок фронтальной камеры.
Блок фронтальной камеры включает систему TSR, если она включена на комбинированном приборе.
Блок фронтальной камеры распознаёт дорожный знак.
При распознавании дорожного знака блок фронтальной камеры передаёт сигнал индикации на комбинированный прибор.
Блок фронтальной камеры изменяет зону распознавания дорожных знаков в соответствии с сигналом датчика угла поворота рулевого колеса.
УСЛОВИЯ РАБОТЫ
Блок фронтальной камеры выполняет управление при соблюдении следующих условий.
Система TSR: ВКЛ
УСЛОВИЯ ОТМЕНЫ
Блок фронтальной камеры отменяет работу системы, если выполняется любое из условий отмены работы.
При неисправности системы.
При перегреве передней камеры [выше примерно 40 °C].
I-Da
Описание системы
СХЕМА СИСТЕМЫ
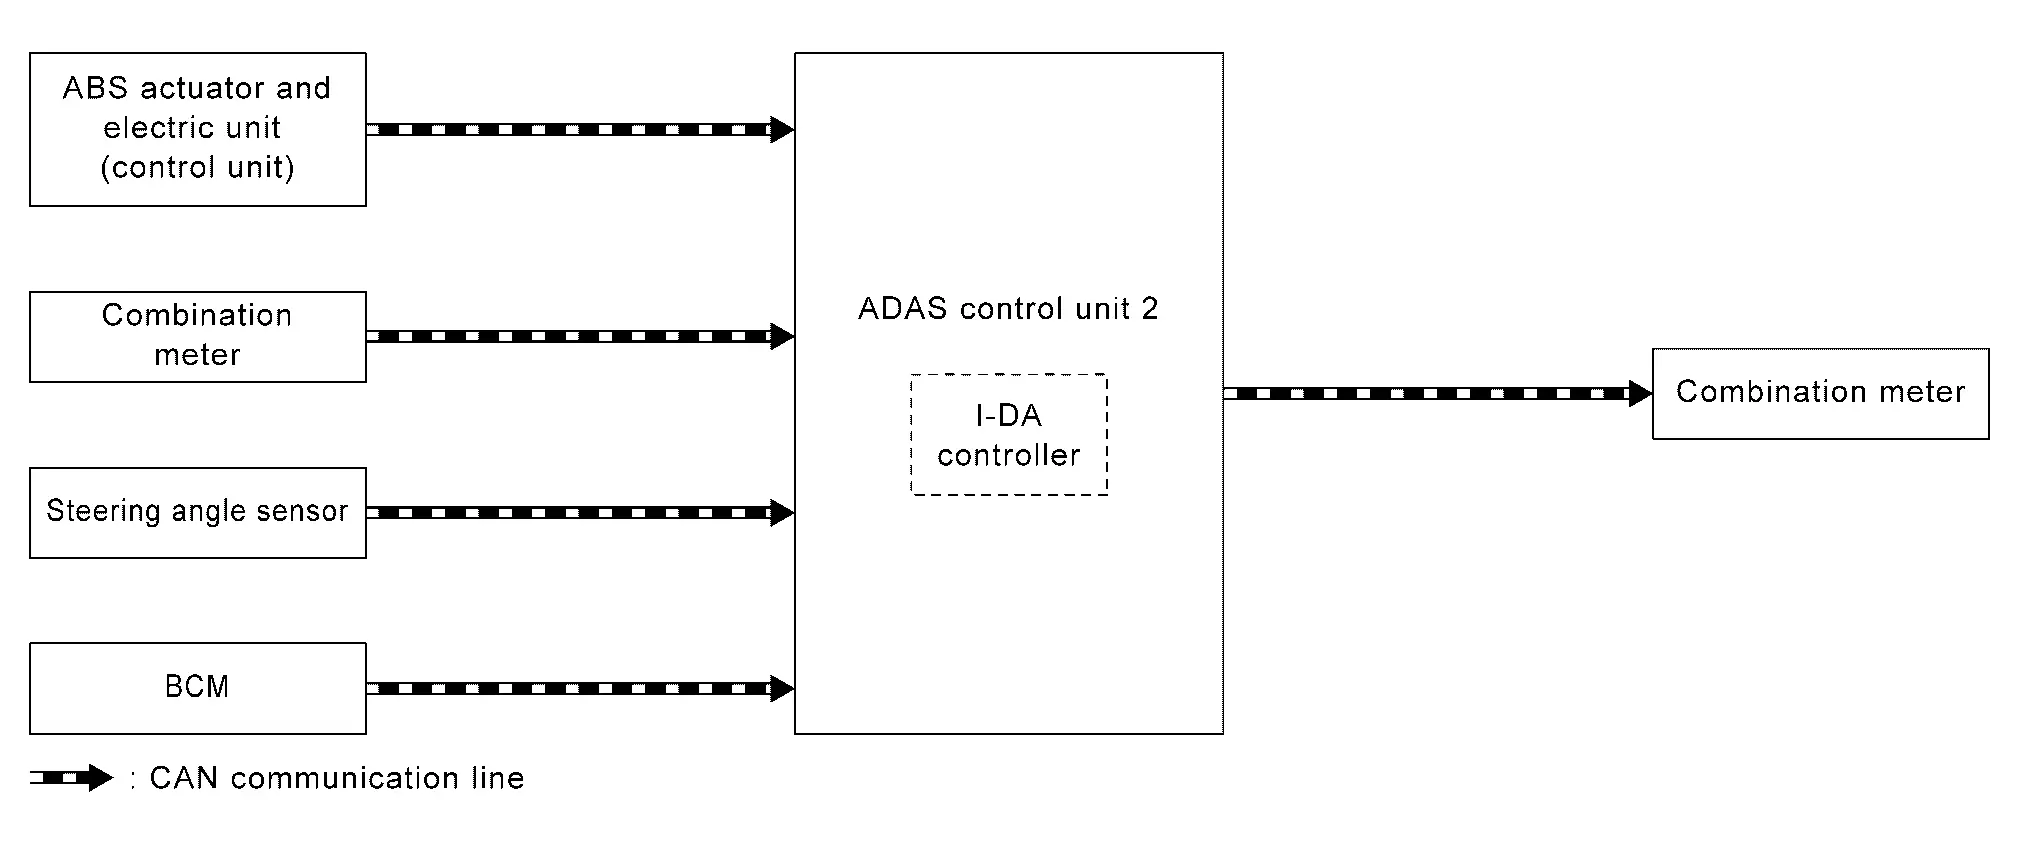
| Компонент | Описание |
|---|---|
| BCM | Описание системы |
| Комбинация приборов (полноцветный TFT-дисплей) | Комбинация приборов |
| Комбинация приборов (7-дюймовый информационный дисплей) | Комбинация приборов |
| Датчик угла поворота рулевого колеса | Датчик угла поворота рулевого колеса |
| Гидроблок ABS и электронный блок (блок управления) | Исполнительный механизм и электронный блок ABS (блок управления) |
| Блок управления ADAS 2 | Блок управления ADAS 2 |
БЛОК УПРАВЛЕНИЯ ADAS 2: ВХОДНЫЕ/ВЫХОДНЫЕ СИГНАЛЫ
Входной сигнал
| Передающий блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Связь CAN | Сигнал скорости автомобиля Nissan Pathfinder (ABS) | Получает скорость вращения четырёх колёс |
| Комбинация приборов | Связь CAN | Сигнал выбора системы | Принимает состояние выбора каждого пункта, выбранного на комбинации приборов |
| Датчик угла поворота рулевого колеса | Связь CAN | Сигнал датчика угла поворота рулевого колеса | Получает величину поворота, угол поворота и направление вращения рулевого колеса |
| BCM | Связь CAN | Сигнал указателя поворота | Получает состояние указателя поворота и аварийной сигнализации |
Выходной сигнал
| Приемный блок | Наименование сигнала | Описание | |
|---|---|---|---|
| Комбинация приборов | Связь CAN | Сигнал индикации на приборной панели | Передает сигнал и отображает состояние на информационном дисплее автомобиля Nissan Pathfinder. |
ОПИСАНИЕ ФУНКЦИЙ
Работает при скорости автомобиля 55 км/ч и выше.
Определяет состояние рулевого управления и оценивает внимательность водителя. Уровень внимательности водителя отображается на информационном дисплее автомобиля Nissan Pathfinder в восьми ступенях (индикатор уровня).
Когда по незначительным отклонениям при управлении рулевым колесом определяется, что автомобиль Nissan Pathfinder уходит в сторону (дрейфует), водителю выдается предупреждение о дрейфе с отображением на комбинации приборов, призывающее к осторожности.
При остановке двигателя система сбрасывается.
ОПИСАНИЕ РАБОТЫ
Система I-DA (Intelligent Driver Alertness) управляется блоком управления ADAS 2.
Включение и выключение I-DA выполняется с помощью комбинированного прибора.
Датчик угла поворота рулевого колеса определяет степень отклонения при рулевом управлении.
Когда блок управления ADAS 2 определяет, что рулевое управление указывает на уход с полосы, он передаёт сигнал индикации на комбинированный прибор.
УСЛОВИЯ РАБОТЫ
Блок управления ADAS 2 выполняет управление при выполнении следующих условий.
Система I-DA: ВКЛ
Скорость автомобиля: примерно 55 км/ч или выше
УСЛОВИЯ ОТМЕНЫ
Блок управления ADAS 2 отменяет работу системы при любом из условий отмены работы.
При неисправности системы.
Аварийный режим (блок управления ADAS)
См. раздел «Защита при отказе (блок управления ADAS 2)».
Отказоустойчивый режим (датчик расстояния)
Если возникает неисправность датчика расстояния, блок управления ADAS 2 отменяет управление, подает звуковой сигнал и включает индикатор предупреждения на информационном дисплее.
Отказоустойчивый режим (блок передней камеры)
АВАРИЙНОЕ УПРАВЛЕНИЕ ПРИ ОБНАРУЖЕНИИ DTC
Если возникает неисправность блока фронтальной камеры, блок управления ADAS 2 отменяет управление, подает звуковой сигнал и включает индикатор предупреждения на информационном дисплее.
ВРЕМЕННОЕ ОТКЛЮЧЕНИЕ ПРИ ВЫСОКОЙ ТЕМПЕРАТУРЕ
Если автомобиль припаркован под прямыми солнечными лучами при высокой температуре, система может автоматически отключиться. В этом случае блок управления ADAS 2 включает контрольную лампу AEB и выводит сообщение на информационный дисплей.
Когда температура в салоне снижается, система автоматически возобновляет работу.
Когда распознавание передней части автомобиля Nissan Pathfinder затруднено из-за загрязнения стекла ветрового окна и яркого света, спереди, работа может быть временно отменена. В этом случае блок управления ADAS 2 включает лампу предупреждения AEB.
Система защиты при отказе (боковой радар)
АВАРИЙНОЕ УПРАВЛЕНИЕ ПРИ ОБНАРУЖЕНИИ DTC
Если возникает неисправность бокового радара, блок управления ADAS 2 отменяет управление, подает звуковой сигнал и включает индикатор предупреждения на информационном дисплее.
ВРЕМЕННОЕ ОТКЛЮЧЕНИЕ ПРИ ЗАГРЯЗНЕНИИ ДАТЧИКА
Когда боковой радар перекрыт, работа систем BSW/ RCTA временно отменяется. Затем на информационном дисплее появляется предупреждающее сообщение. Кроме того, при следующих условиях работа может быть временно отменена.
Боковой радар может быть временно перекрыт из-за внешних условий, таких как брызги воды, туман или изморозь.
Перекрытие может также быть вызвано такими объектами, как лед, иней или грязь, закрывающими боковой радар.