Descripción del sistema - Sistema ++
I-FCW
Descripción del sistema
DIAGRAMA DEL SISTEMA
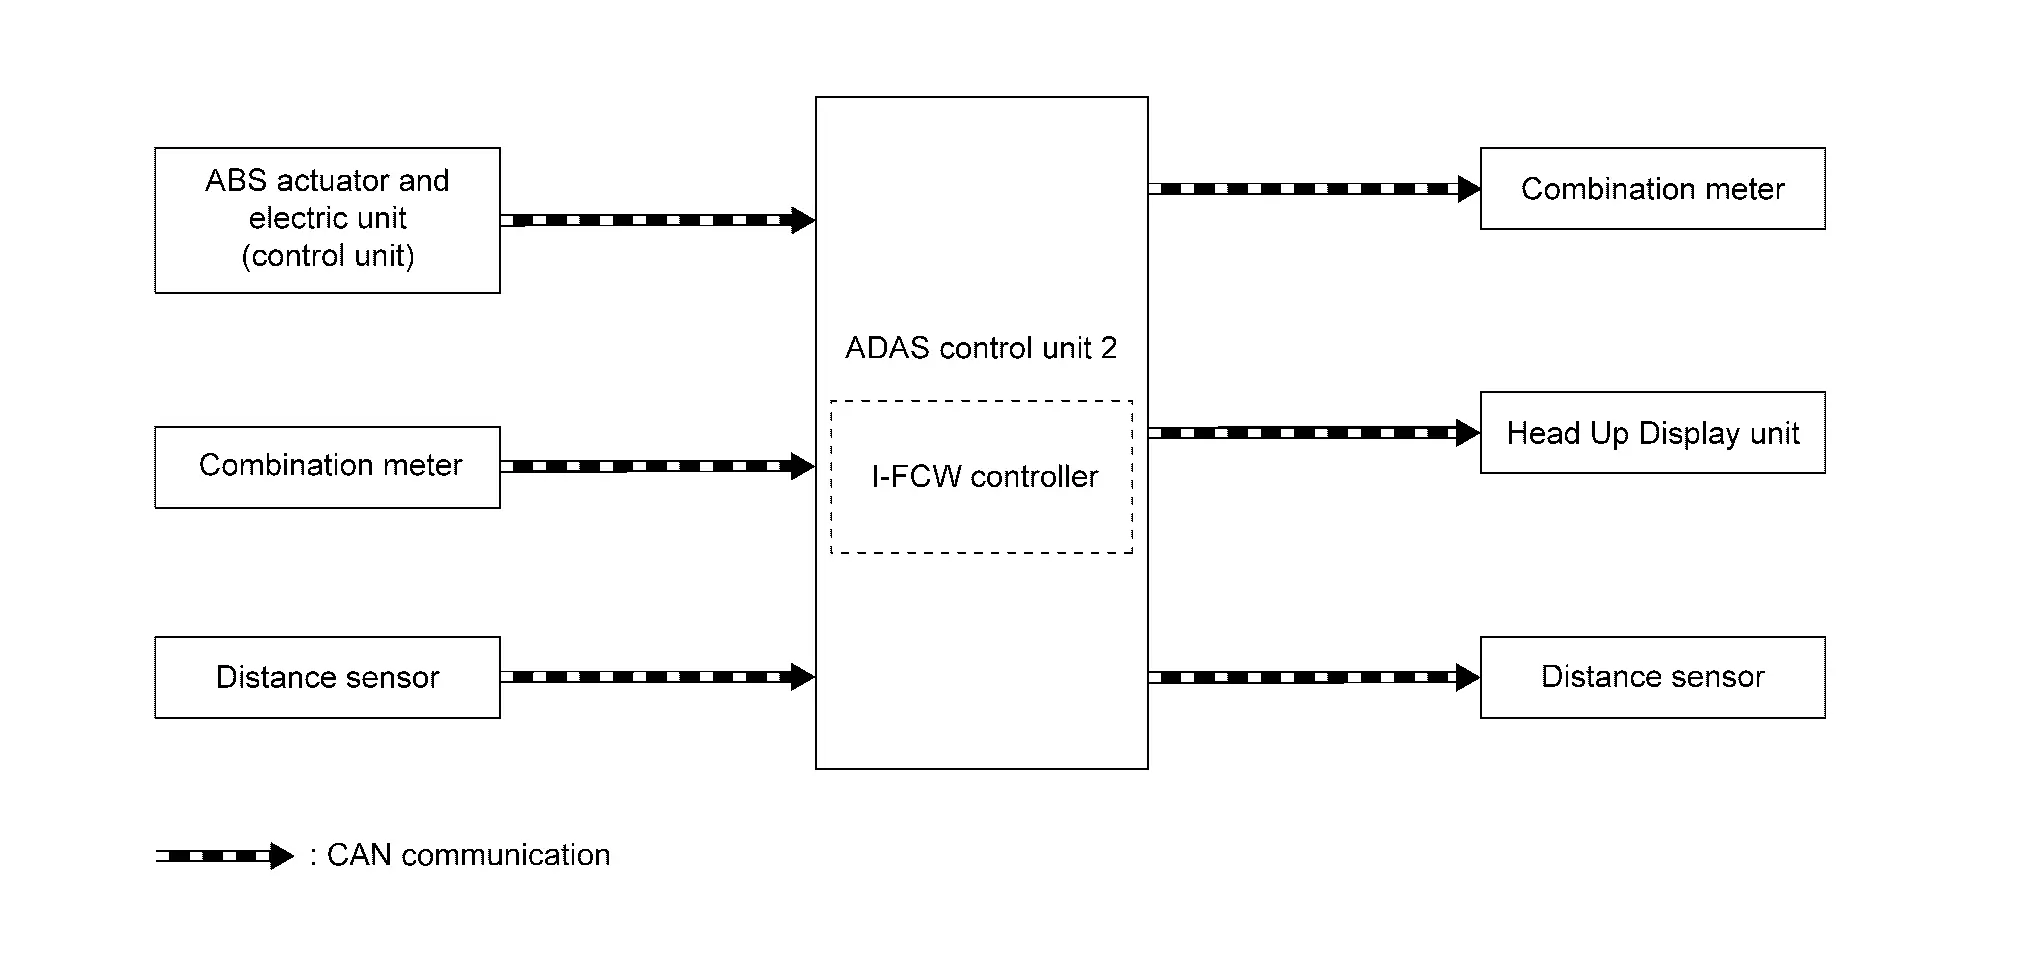
| Componente | Descripción |
|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Sensor de distancia | Sensor de distancia |
| Unidad de pantalla de visualización frontal (HUD) | Unidad de pantalla de visualización frontal (HUD) |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas |
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento de «Asistencia a la conducción» seleccionado en la pantalla de información del vehículo Nissan Pathfinder. |
| Sensor de distancia | Comunicación CAN | Señal del sensor de distancia | Recibe los resultados de la detección, como la presencia o ausencia de un vehículo Nissan Pathfinder delantero y la distancia respecto al vehículo |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Envía una señal para mostrar el estado del sistema en la pantalla de información |
| Señal de salida del zumbador | Envía una señal para activar el zumbador | ||
| Sensor de distancia | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Unidad de pantalla de visualización frontal (HUD) | Comunicación CAN | Señal de visualización | Transmite una señal para mostrar el estado del sistema en la pantalla de visualización frontal (HUD). |
DESCRIPCIÓN DE FUNCIONES
El sistema de advertencia de colisión frontal inteligente (I-FCW) funcionará cuando el vehículo circule a velocidades de aproximadamente 5 km/h o superiores.
El sistema de advertencia de colisión frontal inteligente (I-FCW) alerta al conductor mediante el indicador de detección de vehículo Nissan Pathfinder delante y un timbre cuando la distancia entre el vehículo propio y el vehículo Nissan Pathfinder que circula delante se reduce.
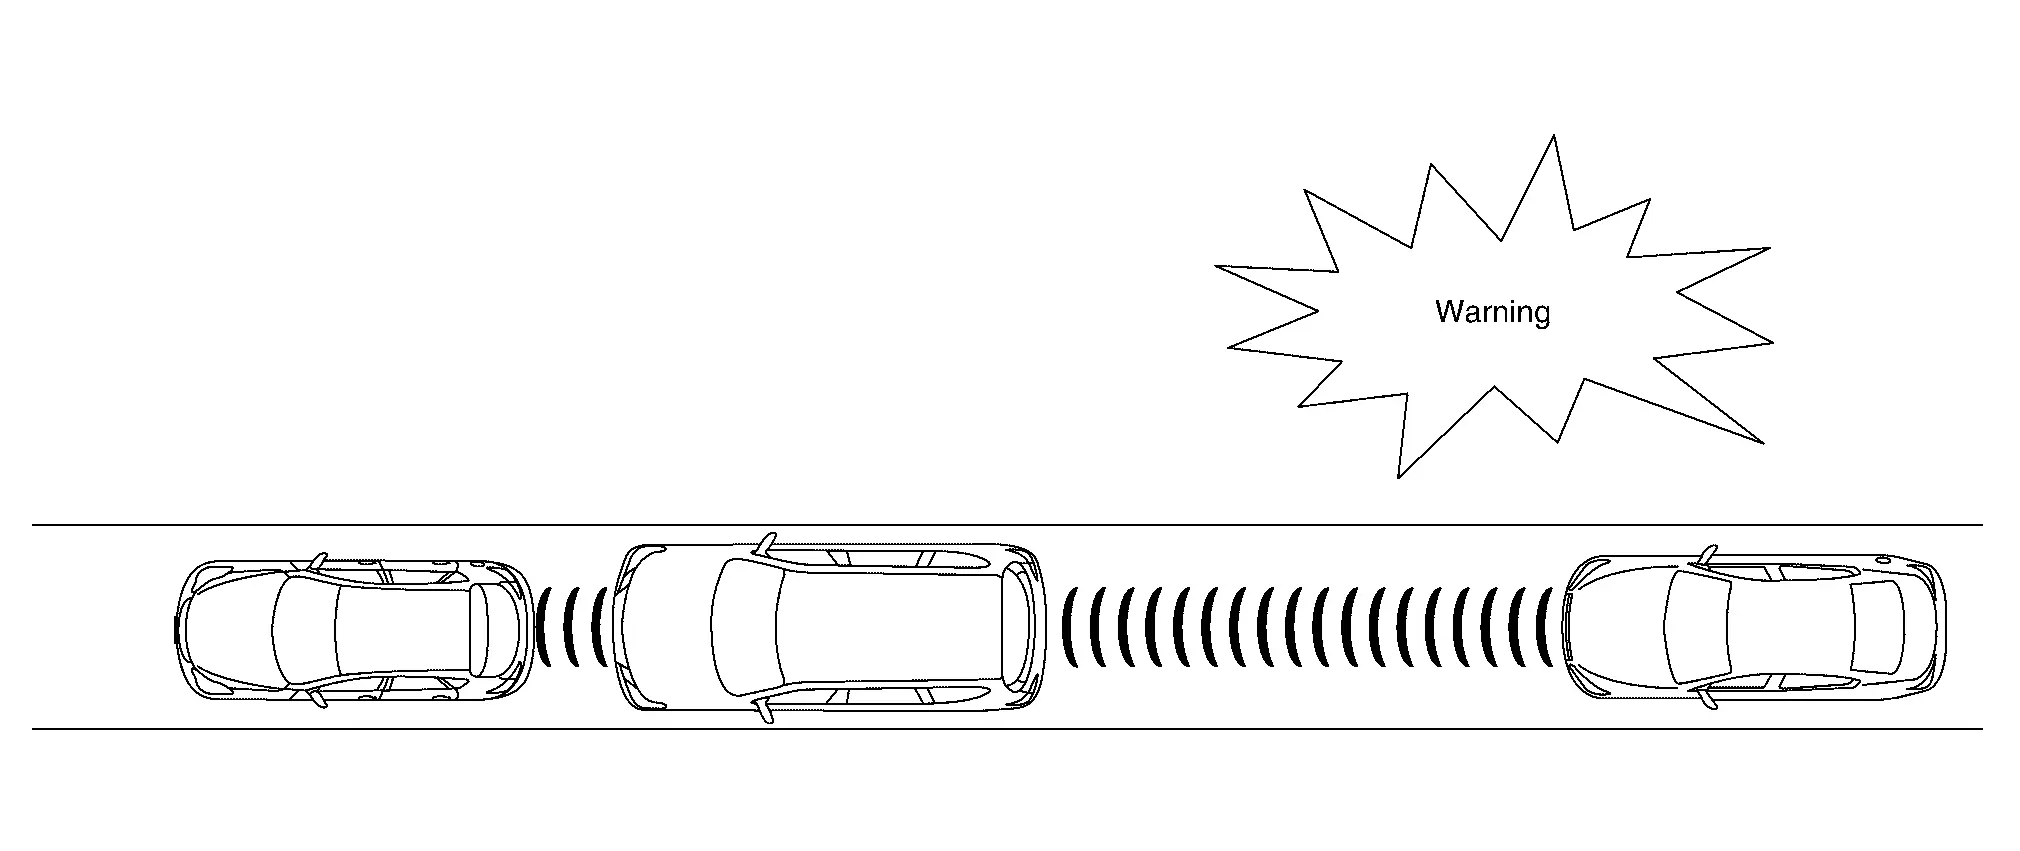
DESCRIPCIÓN DEL FUNCIONAMIENTO
La distancia y la velocidad relativa respecto al vehículo que circula delante se calculan mediante el sensor de distancia, y la señal del sensor de distancia se transmite a la unidad de control ADAS 2 mediante comunicación CAN. Al juzgar la necesidad de advertencia según la señal recibida del sensor de distancia, la unidad de control ADAS 2 transmite una señal de visualización y una señal de salida del zumbador al combinado de instrumentos mediante comunicación CAN.
CONDICIONES DE FUNCIONAMIENTO
La unidad de control ADAS 2 realiza el control cuando se cumplen las siguientes condiciones.
Sistema I-FCW: ACTIVADO
Velocidad del vehículo: aproximadamente 5 km/h o superior.
Vehículo Nissan Pathfinder delante del vehículo precedente: detectado.
CONDICIÓN DE CANCELACIÓN
La unidad de control ADAS 2 cancela la operación cuando se da alguna de las condiciones de cancelación.
Cuando se produce un fallo del sistema.
Cuando el sensor de distancia recibe interferencias de otra fuente de radar y no puede detectar un vehículo Nissan Pathfinder delante.
Cuando la zona del sensor de distancia de la parrilla delantera está sucia y resulta difícil medir la distancia entre vehículos Nissan Pathfinder.
LDW
Descripción del sistema
DIAGRAMA DEL SISTEMA
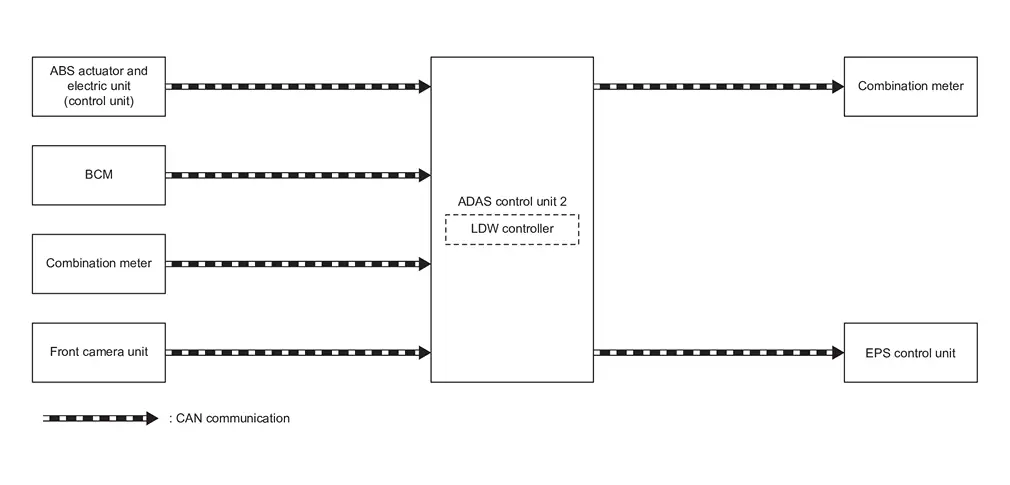
| Componente | Descripción |
|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| BCM | Descripción del sistema |
| Unidad de cámara delantera | Unidad de cámara frontal |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Unidad de control EPS | Conjunto del mecanismo de dirección |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas |
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de giro y de la luz de emergencia |
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con la pantalla de información |
| Unidad de cámara delantera | Comunicación CAN | Señal de estado de carril detectado | Recibe los resultados de detección de las marcas de carril |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Transmite una señal de visualización al combinado de instrumentos para encender la indicación del sistema LDW. |
| Unidad de control EPS | Comunicación CAN | Señal de vibración del volante | Transmite a la unidad de control EPS la orden para activar la vibración del volante. |
DESCRIPCIÓN DE FUNCIONES
El sistema de advertencia de salida de carril (LDW) proporciona la función LDW cuando el vehículo circula a velocidades de aproximadamente 60 km/h o más.
Cuando el vehículo Nissan Pathfinder se aproxima al lado izquierdo o derecho del carril de circulación, se activa una vibración del volante y el indicador LDW (amarillo) del combinado parpadea para alertar al conductor.
La advertencia no se produce durante el funcionamiento de la luz intermitente (lado del cambio de carril).
La función de advertencia se detiene cuando el vehículo Nissan Pathfinder vuelve al interior de las líneas del carril.
EJEMPLO
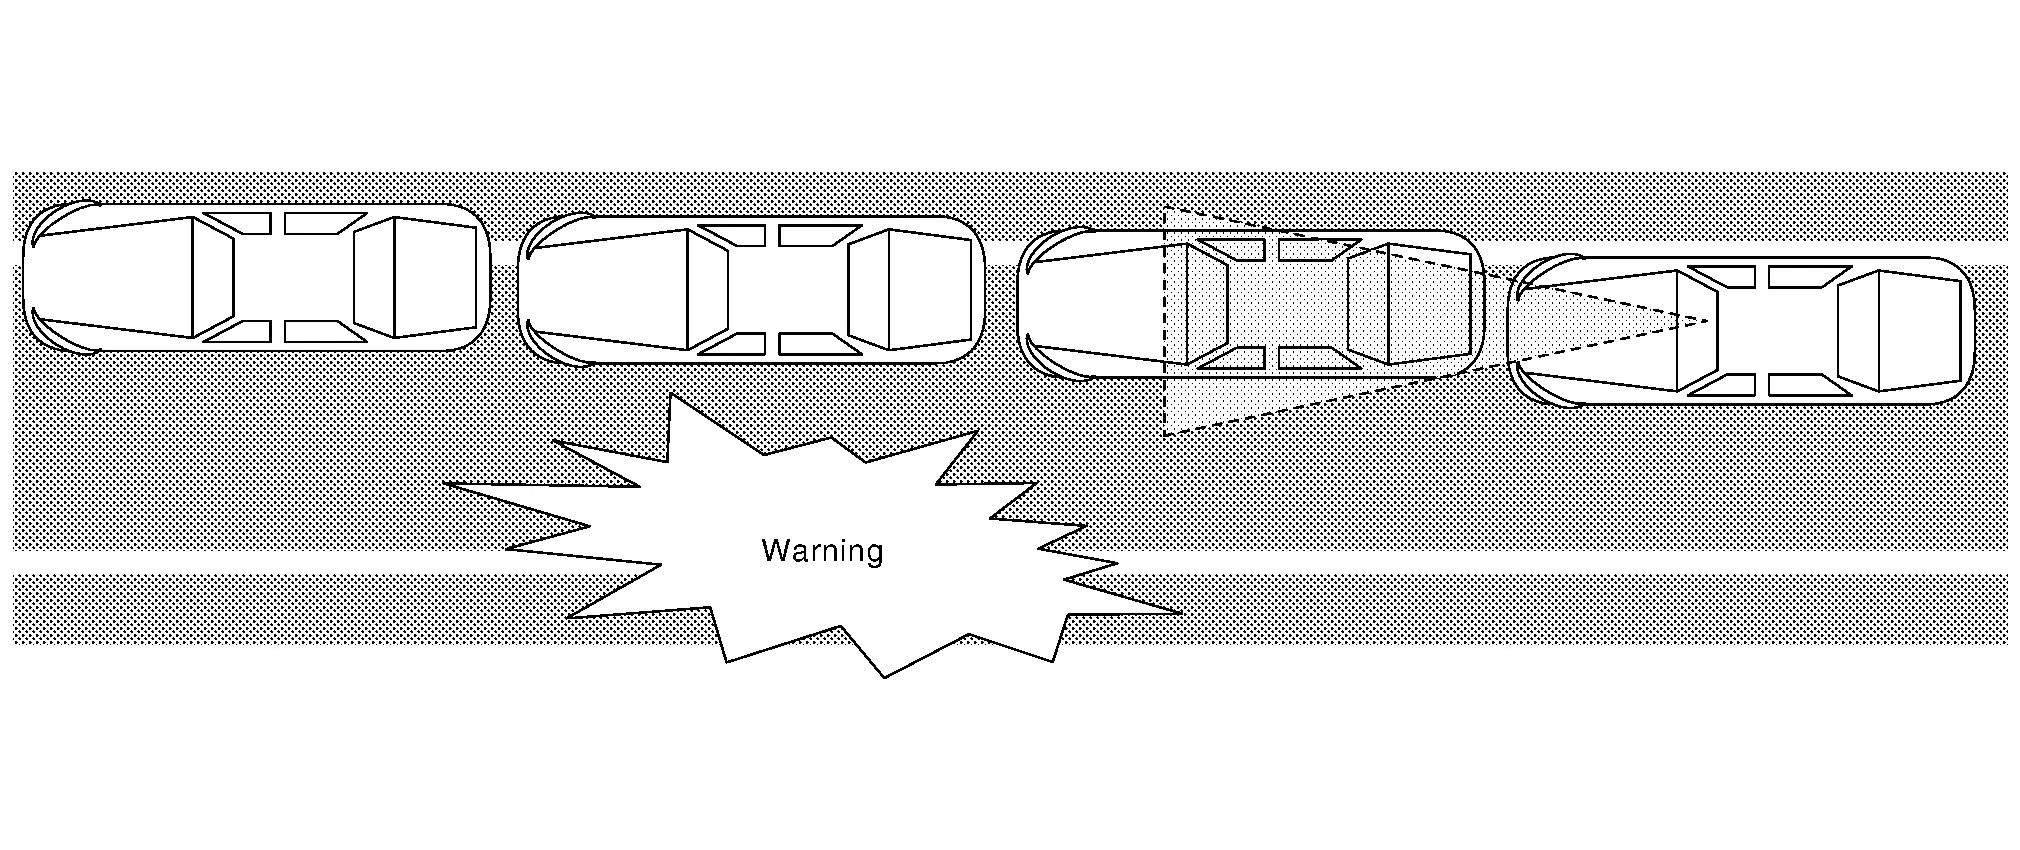
Cuando el vehículo se aproxima a la marca del carril derecho, el conductor es alertado mediante la vibración del volante y el parpadeo de la indicación de advertencia LDW (amarillo).
DESCRIPCIÓN DEL FUNCIONAMIENTO
La unidad de cámara frontal supervisa las marcas del carril de circulación.
Cuando, a partir de una señal de detección de la línea de carril, determina que el vehículo Nissan Pathfinder se aproxima a la línea, la unidad de control ADAS 2 controla el siguiente elemento para alertar al conductor.
La unidad de control ADAS 2 transmite una señal de vibración del volante a la unidad de control EPS mediante comunicación CAN y activa la vibración del volante.
La unidad de control ADAS 2 transmite una señal de visualización al cuadro de instrumentos mediante comunicación CAN y activa o desactiva la indicación del sistema LDW.
CONDICIONES DE FUNCIONAMIENTO
La unidad de control ADAS 2 realiza el control cuando se cumplen las siguientes condiciones.
Sistema LDW: ON
Velocidad del vehículo: aproximadamente 60 km/h o más
Señal de luz intermitente: tras 2 segundos o más desde que se apagó
CONDICIÓN DE CANCELACIÓN
La unidad de control ADAS 2 cancela la operación cuando se da alguna de las condiciones de cancelación.
Cuando se produce un fallo del sistema.
Cuando la unidad de cámara frontal alcanza una temperatura elevada [superior a aproximadamente 40 °C].
I-LI
Descripción del sistema
DIAGRAMA DEL SISTEMA
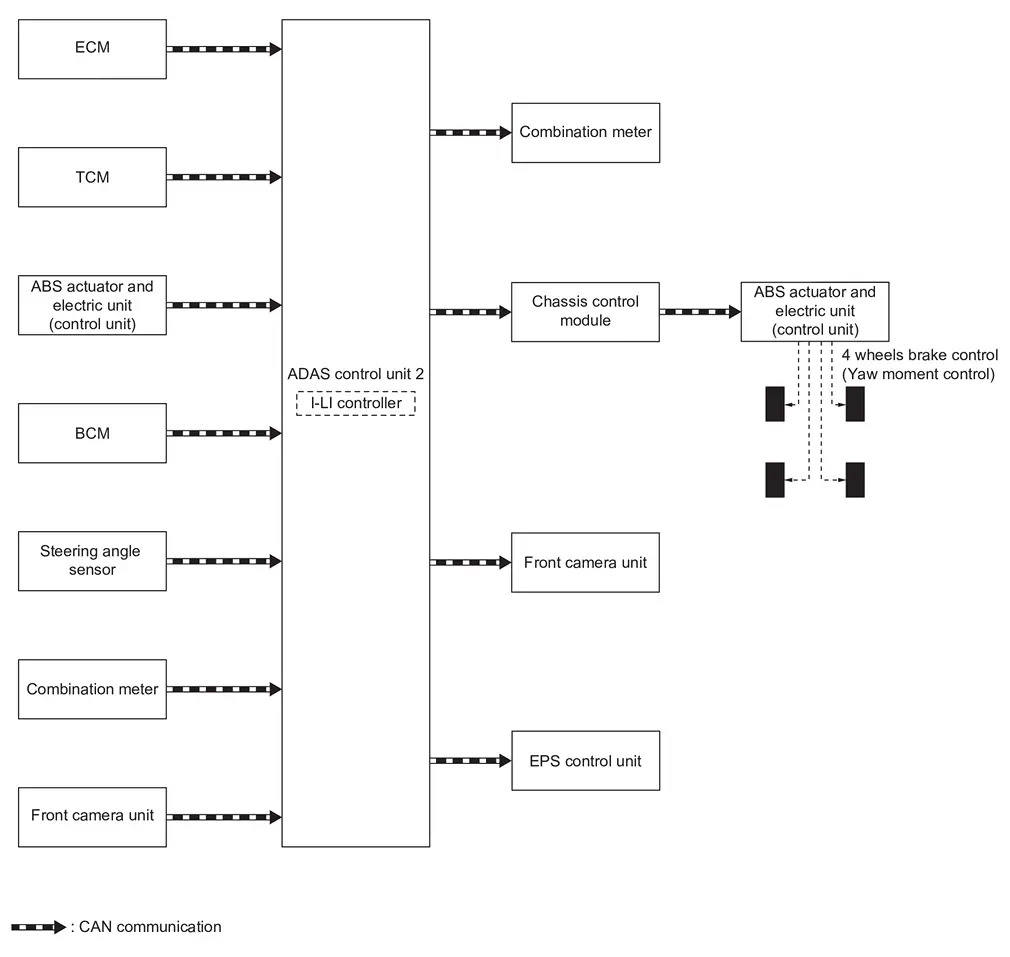
| Componente | Descripción |
|---|---|
| ECM | ECM |
| TCM | TCM |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| BCM | Descripción del sistema |
| Sensor del ángulo de dirección | Sensor del ángulo de dirección |
| Unidad de cámara delantera | Unidad de cámara frontal |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Unidad de control EPS | Conjunto del mecanismo de dirección |
| Módulo de control del chasis | Módulo de control del chasis |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| ECM | Comunicación CAN | Señal de posición del pedal del acelerador | Recibe la posición (ángulo) del pedal del acelerador |
| Señal de régimen del motor | Recibe la velocidad del motor | ||
| TCM | Comunicación CAN | Señal de velocidad de entrada | Recibe el número de revoluciones del eje de entrada |
| Señal de posición de marcha actual | Recibe la posición de marcha actual | ||
| Señal de posición de cambio | Recibe la posición de la palanca selectora | ||
| Señal de revoluciones del eje de salida | Recibe el número de revoluciones del eje de salida | ||
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN |
Señal de fallo del ABS | Recibe el estado de avería del ABS |
| Señal de funcionamiento ABS | Recibe el estado de funcionamiento del ABS | ||
| Señal de avería del TCS | Recibe el estado de avería del TCS | ||
| Señal de funcionamiento TCS | Recibe el estado de funcionamiento del TCS | ||
| Señal de desactivación VDC | Recibe el estado de activación o desactivación del ESP | ||
| Señal de fallo VDC | Recibe el estado de avería del ESP | ||
| Señal de funcionamiento VDC | Recibe el estado de funcionamiento del ESP | ||
| Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas | ||
| Señal de velocidad de guiñada | Recibe la velocidad de guiñada que actúa sobre el vehículo Nissan Pathfinder | ||
| Señal del sensor G lateral | Recibe la aceleración lateral (G) que actúa sobre el vehículo Nissan Pathfinder | ||
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento de “Ayudas a la conducción” seleccionado en la pantalla de información |
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de giro y de la luz de emergencia |
| Sensor del ángulo de dirección | Comunicación CAN | Señal de avería del sensor de ángulo de dirección | Recibe el estado de avería del sensor de ángulo de dirección |
| Señal del sensor del ángulo de dirección | Recibe el número de revoluciones y el sentido de giro del volante | ||
| Señal de velocidad angular de la dirección | Recibe la velocidad angular de giro del volante | ||
| Unidad de cámara delantera | Comunicación CAN | Señal de estado de carril detectado | Recibe los resultados de detección de las marcas de carril |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (mediante el módulo de control del chasis) | Comunicación CAN | Señal de momento de guiñada objetivo | Transmite una señal de momento de guiñada objetivo para generar momento de guiñada en el Nissan Pathfinder |
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Transmite una señal de visualización al cuadro de instrumentos para activar la indicación del sistema I-LI |
| Unidad de cámara delantera | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Señal del indicador de dirección | Envía una señal de los indicadores de dirección recibida del BCM | ||
| Unidad de control EPS | Comunicación CAN | Señal de vibración del volante | Transmite a la unidad de control EPS la orden para activar la vibración del volante. |
DESCRIPCIÓN DE FUNCIONES
El sistema de Intervención de Carril Inteligente (I-LI) proporciona una advertencia de salida de carril y asistencia de control de frenos cuando el Nissan Pathfinder circula a velocidades de aproximadamente 60 km/h o más.
Cuando el vehículo se aproxima al lado izquierdo o derecho del carril de circulación, se activa una vibración del volante y la pantalla de advertencia I-LI del display de información parpadea para alertar al conductor. Después, el sistema I-LI aplica automáticamente los frenos durante un breve periodo de tiempo para ayudar al conductor a devolver el Nissan Pathfinder al centro del carril de circulación.
La advertencia y el control de frenos no se realizan durante el funcionamiento de la luz direccional (lado del cambio de carril).
Las funciones de advertencia y asistencia se detienen cuando el Nissan Pathfinder regresa a una posición dentro de la marca del carril.
EJEMPLO
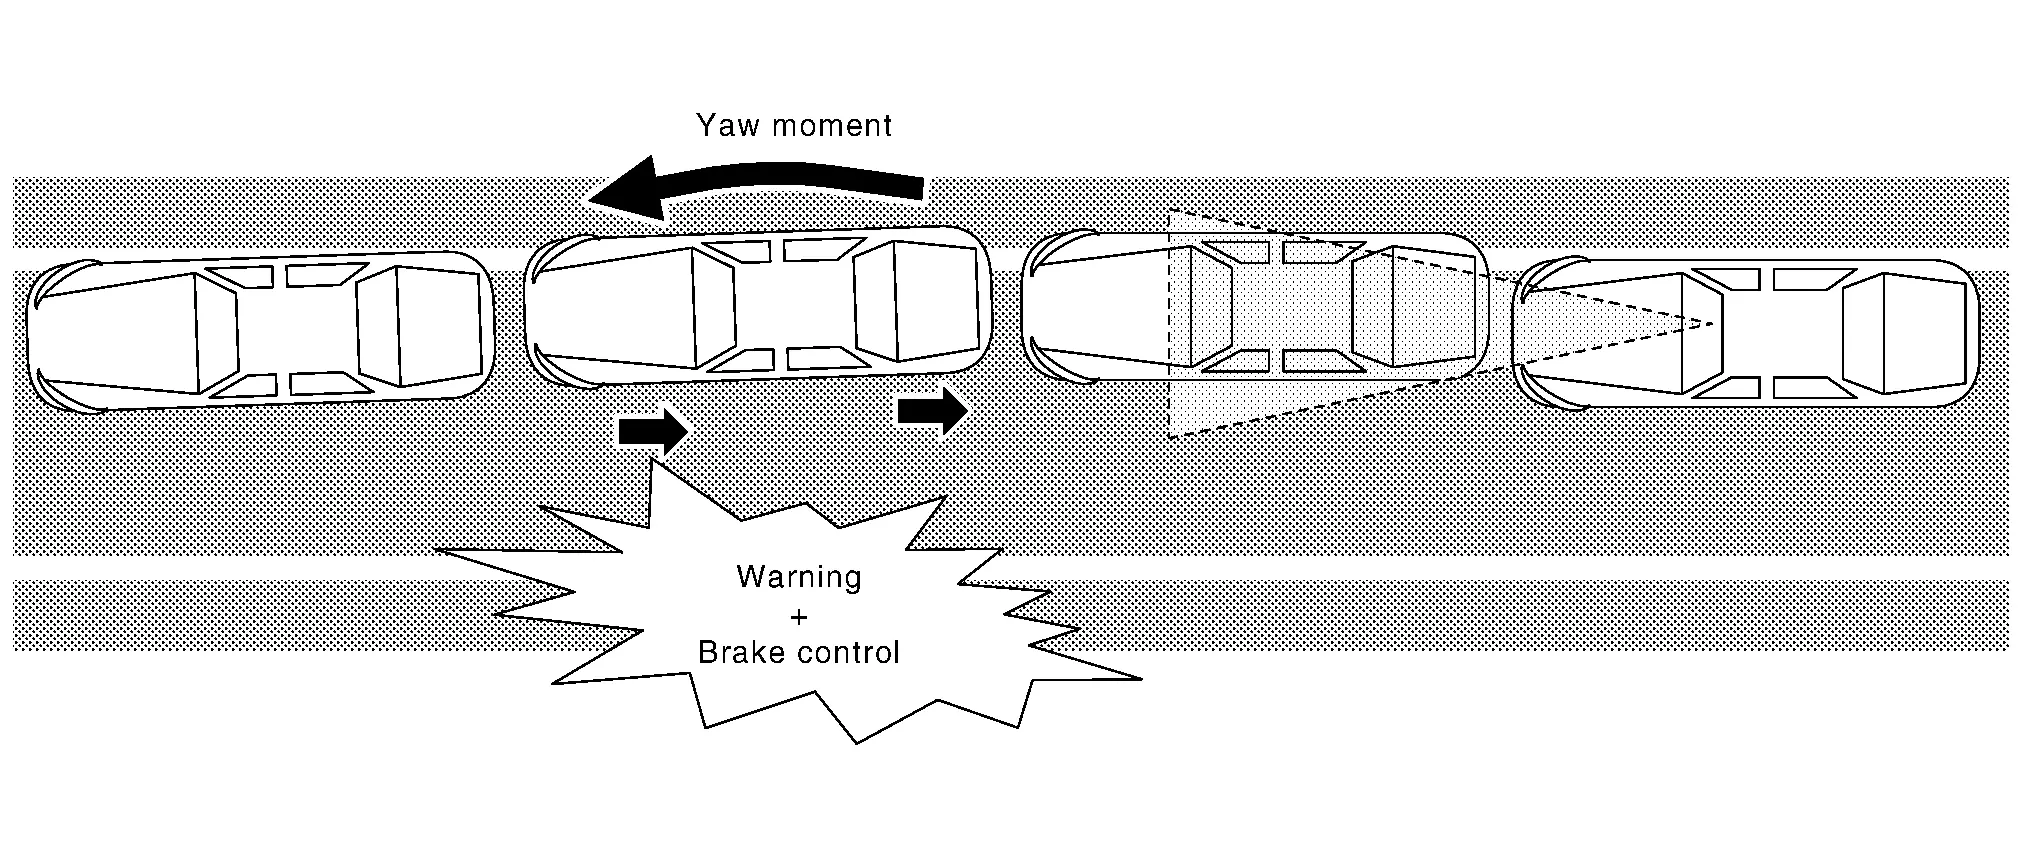
Cuando el vehículo se aproxima a la marca del carril derecho, el conductor recibe una alerta mediante la vibración del volante y el parpadeo del indicador I-LI. Simultáneamente, el freno izquierdo se controla de forma independiente para generar una fuerza en la dirección que permita recuperar el Nissan Pathfinder de la salida de carril.
DESCRIPCIÓN DEL FUNCIONAMIENTO
Cuando el sistema se activa mediante el interruptor de asistencia dinámica al conductor, la unidad de control ADAS 2 transmite una señal de visualización al combinado de instrumentos mediante comunicación CAN.
La unidad de cámara frontal supervisa las marcas del carril de circulación. Transmite la señal de estado del carril detectado a la unidad de control ADAS 2 mediante comunicación CAN del chasis.
Cuando, a partir de una señal de detección de la marca del carril, se determina que el Nissan Pathfinder se aproxima a la marca del carril, la unidad de control ADAS 2 controla los siguientes elementos.
La unidad de control ADAS 2 transmite una señal de vibración del volante a la unidad de control EPS mediante comunicación CAN y activa la vibración del volante.
Transmite una señal de visualización al cuadro de instrumentos mediante comunicación CAN.
Calcula el momento de guiñada necesario para transmitir una señal de momento de guiñada objetivo al actuador ABS y a la unidad eléctrica (unidad de control) mediante comunicación CAN
Al recibir la señal de momento de guiñada objetivo, el actuador ABS y la unidad eléctrica (unidad de control) controlan de forma independiente la presión de frenado de las cuatro ruedas.
Al recibir la señal de la unidad de control ADAS 2, el cuadro de instrumentos activa o desactiva la indicación del sistema I-LI.
CONDICIONES DE FUNCIONAMIENTO
La unidad de control ADAS 2 realiza el control cuando se cumplen las siguientes condiciones.
Sistema I-LI: ON
Velocidad del vehículo: aproximadamente 60 km/h o más
Señal de luz intermitente: tras 2 segundos o más desde que se apagó
CONDICIÓN DE CANCELACIÓN
La unidad de control ADAS 2 cancela la operación cuando se da alguna de las condiciones de cancelación.
Cuando se produce un fallo del sistema.
Cuando actúan el VDC o el ABS (incluido el TCS).
Cuando el VDC está desactivado
Cuando se selecciona el modo SNOW (nieve).
Cuando se selecciona el modo SAND (arena) (modelos AWD).
Cuando se selecciona el modo MUD/RUT (modelos AWD).
Cuando la unidad de cámara frontal alcanza una temperatura elevada [superior a aproximadamente 40 °C].
BSW
Descripción del sistema
DIAGRAMA DEL SISTEMA
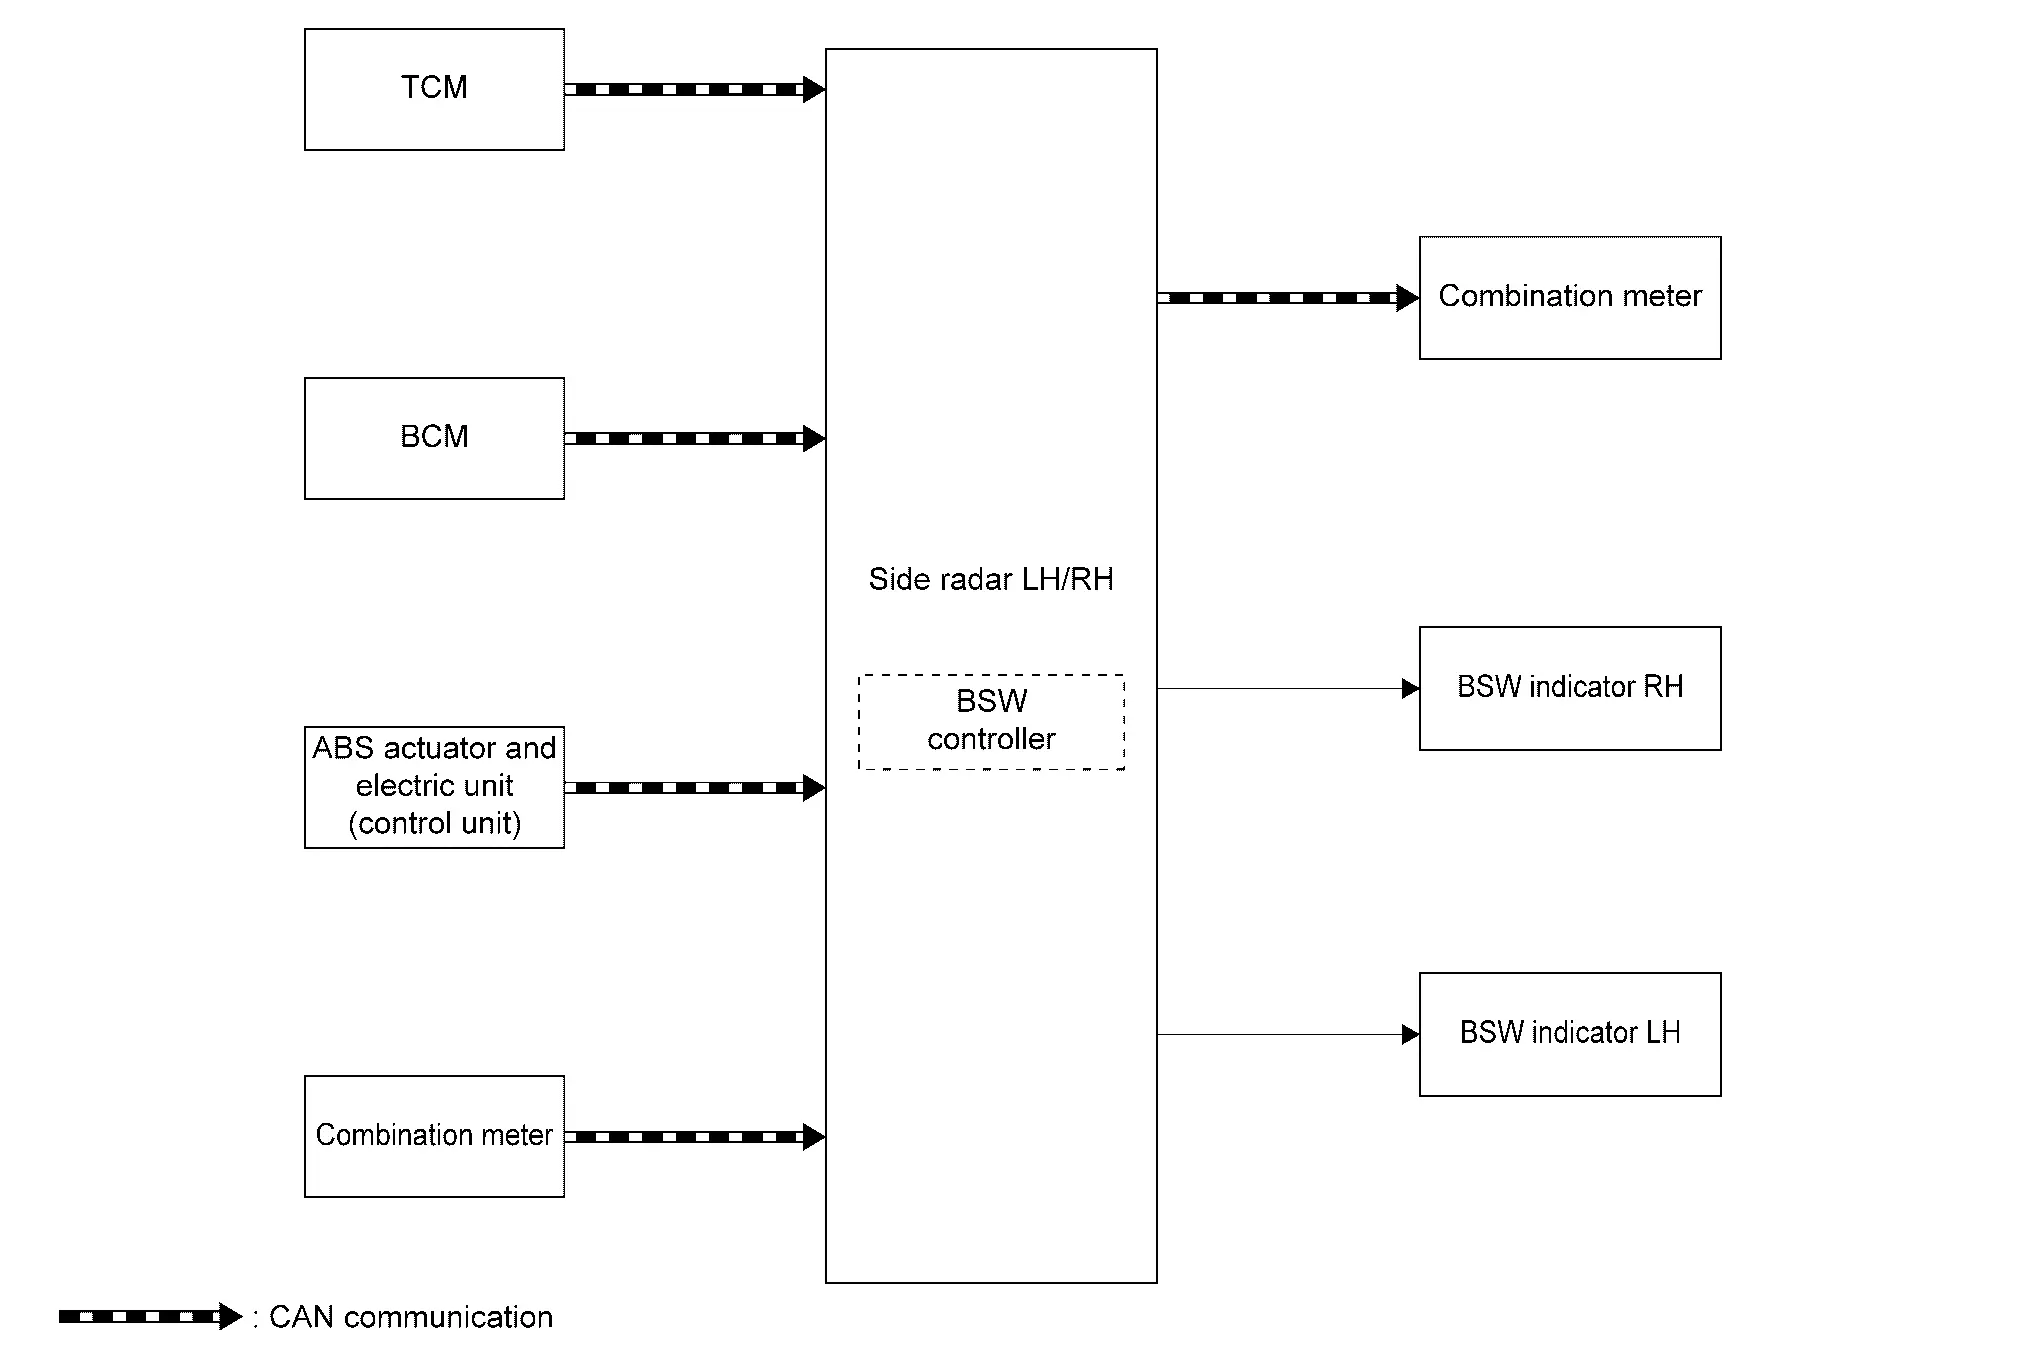
| Componente | Descripción |
|---|---|
| TCM | TCM |
| BCM | Descripción del sistema |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Radar lateral izquierdo/derecho | Radar lateral LH/RH |
| Indicador BSW IZQ, DER | Indicador BSW LH/RH |
ELEMENTOS DE SEÑALES DE ENTRADA/SALIDA DEL RADAR LATERAL
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| TCM | Comunicación CAN | Señal de posición de cambio | Recibe la posición de la palanca selectora |
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN |
Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas |
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de giro y de la luz de emergencia |
| Señal de regulador (atenuador) | Recibe el estado ON/OFF de la señal del atenuador (dimmer) | ||
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con la pantalla de información |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Envía una señal para mostrar el estado del sistema en la pantalla de información |
| Señal de salida del zumbador | Envía una señal para activar el zumbador | ||
| Indicador BSW IZQ, DER | Señal del indicador BSW | Transmite una señal de indicador BSW para encender el indicador BSW | |
| Señal de atenuación del indicador BSW | Transmite una señal de atenuación del indicador BSW para atenuar el indicador BSW | ||
DESCRIPCIÓN DE FUNCIONES
El sistema de advertencia de punto ciego (BSW) puede ayudar a alertar al conductor sobre otros vehículos en los carriles adyacentes al cambiar de carril.
El sistema BSW utiliza un radar lateral instalado cerca del parachoques trasero para detectar vehículos Nissan Pathfinder en un carril adyacente.
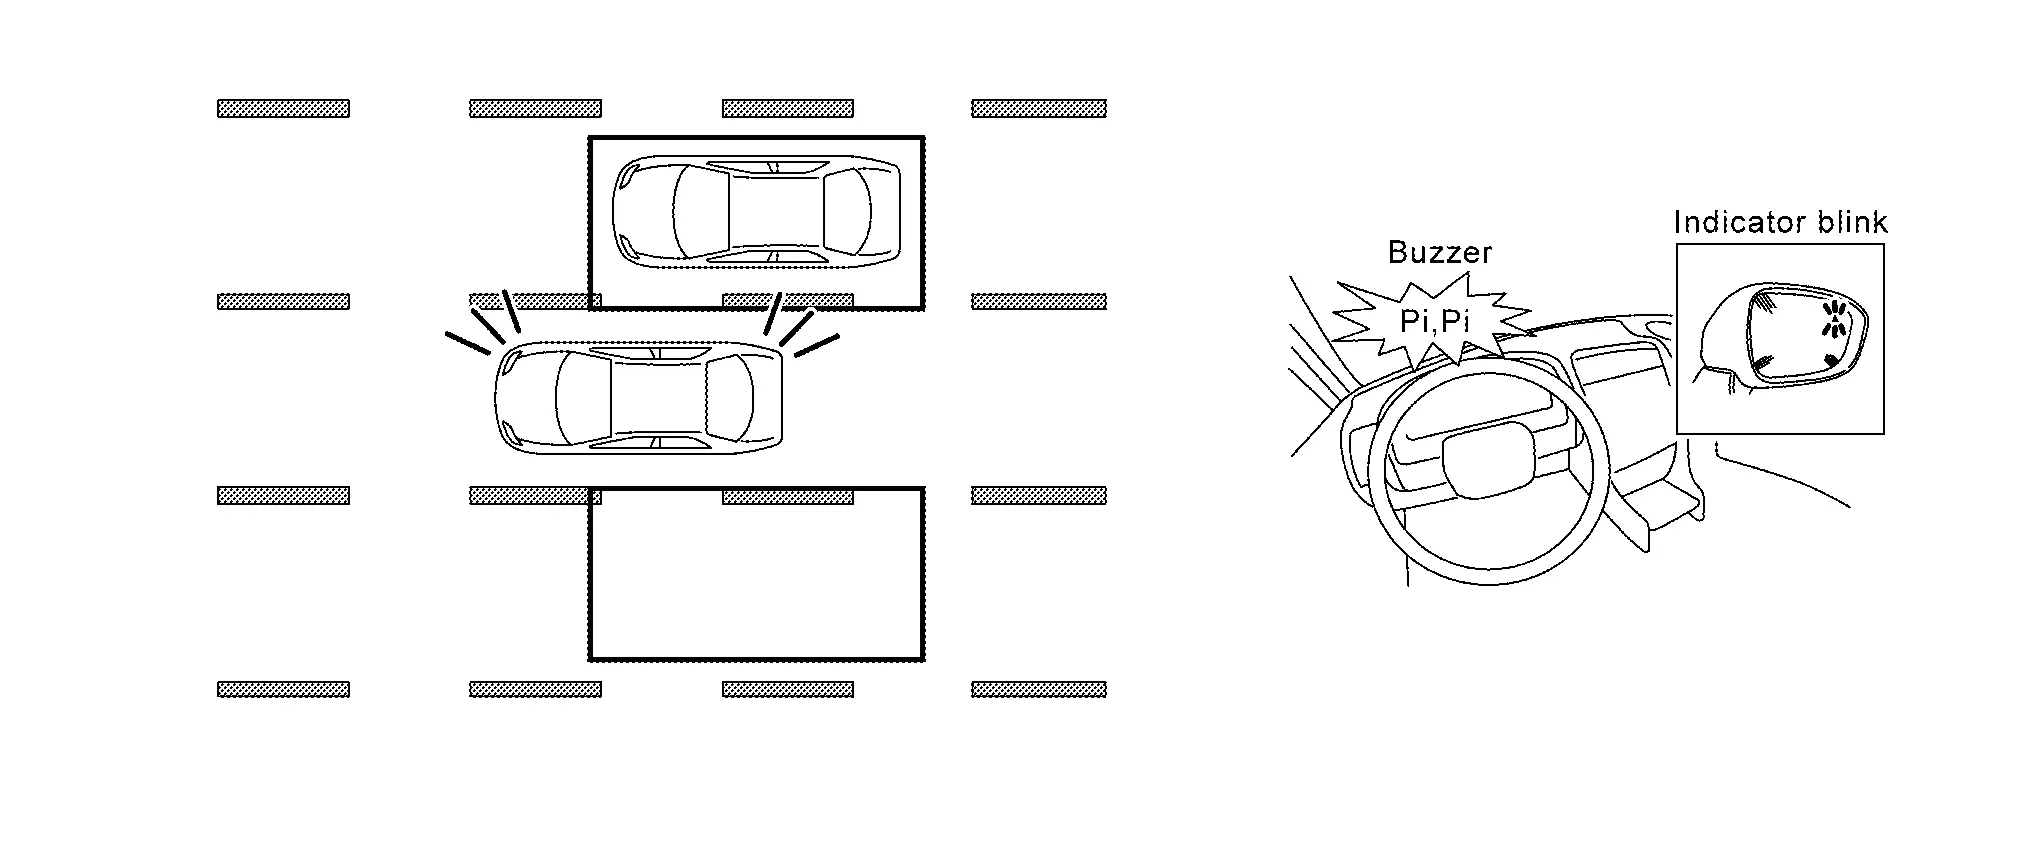
El radar lateral puede detectar vehículos en cualquiera de los lados del vehículo dentro de la zona de detección que se muestra en la ilustración.
Esta zona de detección comienza en el retrovisor exterior del Nissan Pathfinder y se extiende aproximadamente 10 ft (3,0 m) detrás del parachoques trasero y aproximadamente 10 ft (3,0 m) hacia los laterales.
El sistema BSW funciona por encima de aproximadamente 32 km/h.
Si el radar lateral detecta vehículos Nissan Pathfinder en la zona de detección, se ilumina el indicador BSW.
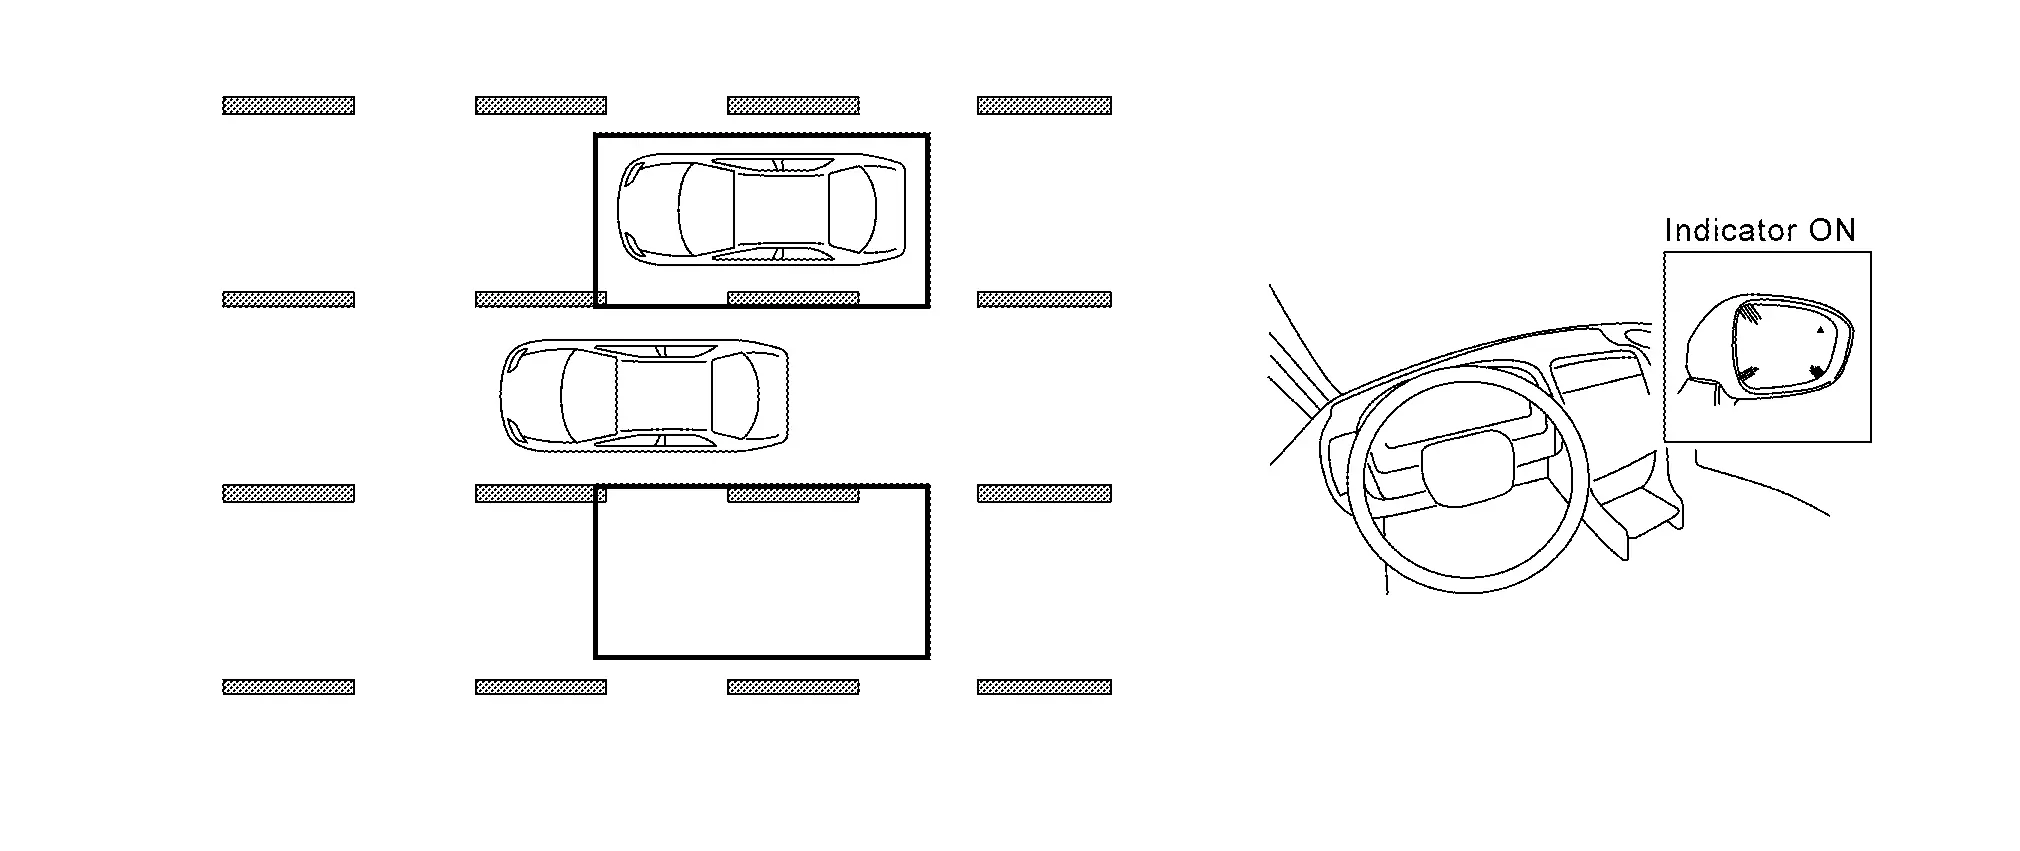
Si luego el conductor activa la luz intermitente, suena dos veces un zumbador y el indicador BSW parpadea.
DESCRIPCIÓN DEL FUNCIONAMIENTO
El radar lateral habilita el sistema BSW.
El radar lateral activa el sistema BSW cuando se activa mediante la pantalla de información.
El radar lateral detecta un Nissan Pathfinder en el carril adyacente.
El radar lateral inicia el control de la siguiente manera, según la señal de detección de vehículos, la señal de la luz intermitente y la señal de atenuación transmitidas desde el BCM mediante comunicación CAN:
Transmite la señal del indicador BSW y la señal de atenuación del indicador BSW al indicador BSW.
Transmite una señal de salida del zumbador al combinado de instrumentos.
CONDICIONES DE FUNCIONAMIENTO
El radar lateral realiza el control cuando se cumplen las siguientes condiciones.
Sistema BSW: ON
Velocidad del vehículo: aproximadamente 32 km/h o superior
CONDICIÓN DE CANCELACIÓN
El radar lateral cancela el funcionamiento cuando se da cualquiera de las condiciones de cancelación de funcionamiento.
Cuando se produce un fallo del sistema.
Cuando la zona alrededor del radar lateral está sucia.
I-BSI
Descripción del sistema
DIAGRAMA DEL SISTEMA
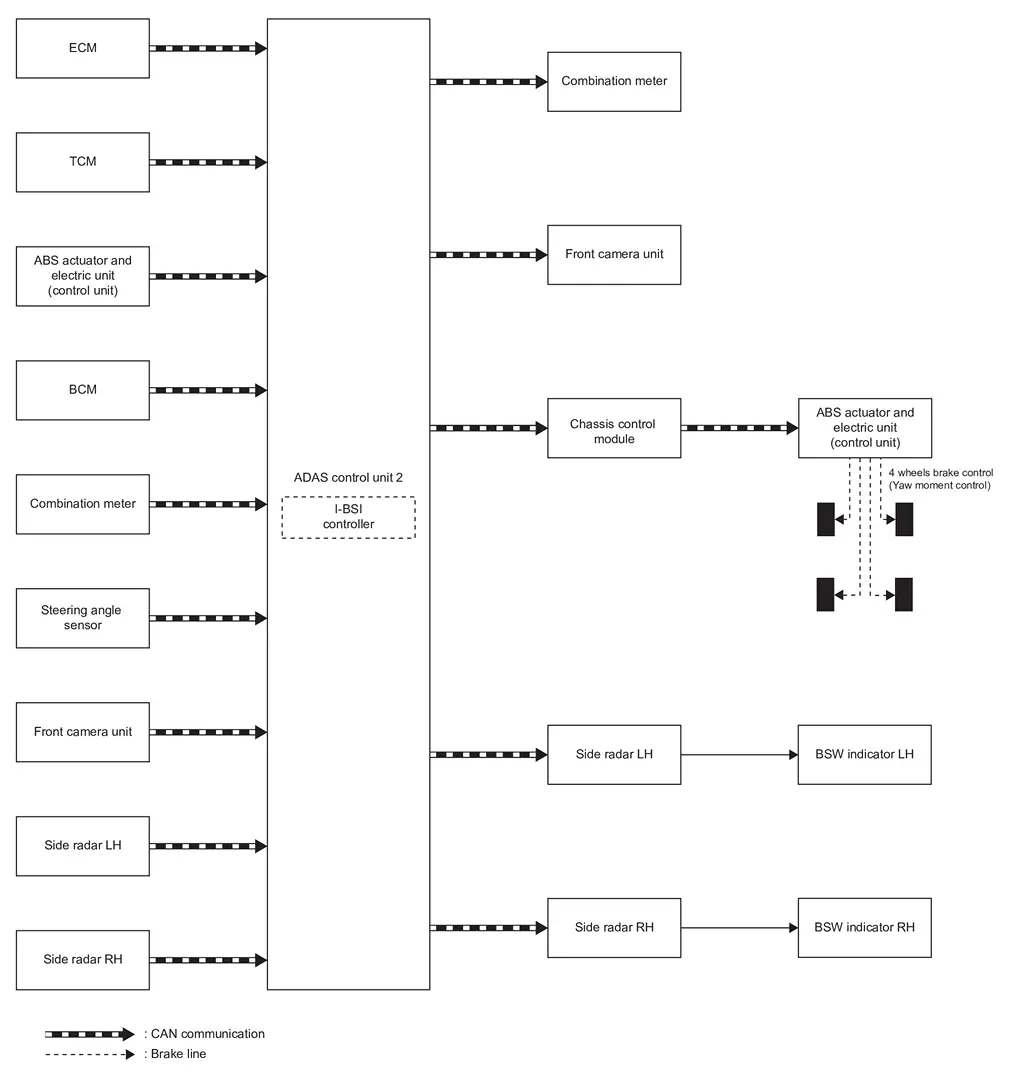
| Componente | Descripción |
|---|---|
| ECM | ECM |
| TCM | TCM |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| BCM | Descripción del sistema |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Sensor del ángulo de dirección | Sensor del ángulo de dirección |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
| Radar lateral izquierdo/derecho | Radar lateral LH/RH |
| Unidad de cámara delantera | Unidad de cámara delantera |
| Indicador BSW IZQ, DER | Indicador BSW LH/RH |
| Módulo de control del chasis | Módulo de control del chasis |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| ECM | Comunicación CAN | Señal de posición del pedal del acelerador | Recibe la posición (ángulo) del pedal del acelerador |
| Señal de régimen del motor | Recibe la velocidad del motor | ||
| TCM | Comunicación CAN | Señal de velocidad de entrada | Recibe el número de revoluciones del eje de entrada |
| Señal de posición de marcha actual | Recibe la posición de marcha actual | ||
| Señal de posición de cambio | Recibe la posición de la palanca selectora | ||
| Señal de revoluciones del eje de salida | Recibe el número de revoluciones del eje de salida | ||
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN |
Señal de fallo del ABS | Recibe el estado de avería del ABS |
| Señal de funcionamiento ABS | Recibe el estado de funcionamiento del ABS | ||
| Señal de avería del TCS | Recibe el estado de avería del TCS | ||
| Señal de funcionamiento TCS | Recibe el estado de funcionamiento del TCS | ||
| Señal de desactivación VDC | Recibe el estado de activación o desactivación del ESP | ||
| Señal de fallo VDC | Recibe el estado de avería del ESP | ||
| Señal de funcionamiento VDC | Recibe el estado de funcionamiento del ESP | ||
| Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas | ||
| Señal de velocidad de guiñada | Recibe la velocidad de guiñada que actúa sobre el vehículo Nissan Pathfinder | ||
| Señal del sensor G lateral | Recibe la aceleración lateral (G) que actúa sobre el vehículo Nissan Pathfinder | ||
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de giro y de la luz de emergencia |
| Señal de regulador (atenuador) | Recibe el estado ON/OFF de la señal del atenuador (dimmer) | ||
| Sensor del ángulo de dirección | Comunicación CAN | Señal de avería del sensor de ángulo de dirección | Recibe el estado de avería del sensor de ángulo de dirección |
| Señal del sensor del ángulo de dirección | Recibe el número de revoluciones y el sentido de giro del volante | ||
| Señal de velocidad angular de la dirección | Recibe la velocidad angular de giro del volante | ||
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con la pantalla de información |
| Unidad de cámara delantera | Comunicación CAN | Señal de estado de carril detectado | Recibe los resultados de detección de las marcas de carril |
| Radar lateral izquierdo, derecho | Comunicación CAN | Señal de detección de vehículo | Recibe la condición de detección de vehículos de la zona de detección |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (mediante el módulo de control del chasis) | Comunicación CAN | Señal de momento de guiñada objetivo | Transmite una señal de momento de guiñada objetivo para generar momento de guiñada en el Nissan Pathfinder |
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Envía una señal para mostrar el estado del sistema en la pantalla de información |
| Señal de salida del zumbador | Envía una señal para activar el zumbador | ||
| Radar lateral izquierdo, derecho | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Señal del indicador BSW | Transmite una señal de indicador BSW para encender el indicador BSW | ||
| Señal de atenuación del indicador BSW | Transmite una señal de atenuación del indicador BSW para atenuar el indicador BSW | ||
| Unidad de cámara delantera | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Señal del indicador de dirección | Envía una señal de los indicadores de dirección recibida del BCM | ||
DESCRIPCIÓN DE FUNCIONES
El sistema I-BSI puede ayudar a alertar al conductor sobre otros vehículos en los carriles adyacentes al cambiar de carril. I-BSI siempre funciona junto con la advertencia de punto ciego.
El sistema I-BSI funciona por encima de aproximadamente 60 km/h.
El sistema I-BSI utiliza un radar lateral instalado cerca del parachoques trasero para detectar otros vehículos Nissan Pathfinder junto al vehículo en un carril adyacente.
El radar lateral puede detectar vehículos a ambos lados del Nissan Pathfinder dentro de la zona de detección que se muestra en la ilustración.
Esta zona de detección comienza en el retrovisor exterior del Nissan Pathfinder y se extiende aproximadamente 10 ft (3,0 m) detrás del parachoques trasero y aproximadamente 10 ft (3,0 m) hacia los laterales.
Si el indicador BSW está iluminado mientras el Nissan Pathfinder se aproxima a una marca del carril, el indicador BSW parpadea y suena una advertencia acústica tres veces. A continuación, el sistema aplica los frenos en un lado del Nissan Pathfinder durante un breve periodo de tiempo para ayudar a devolver el vehículo al centro del carril.
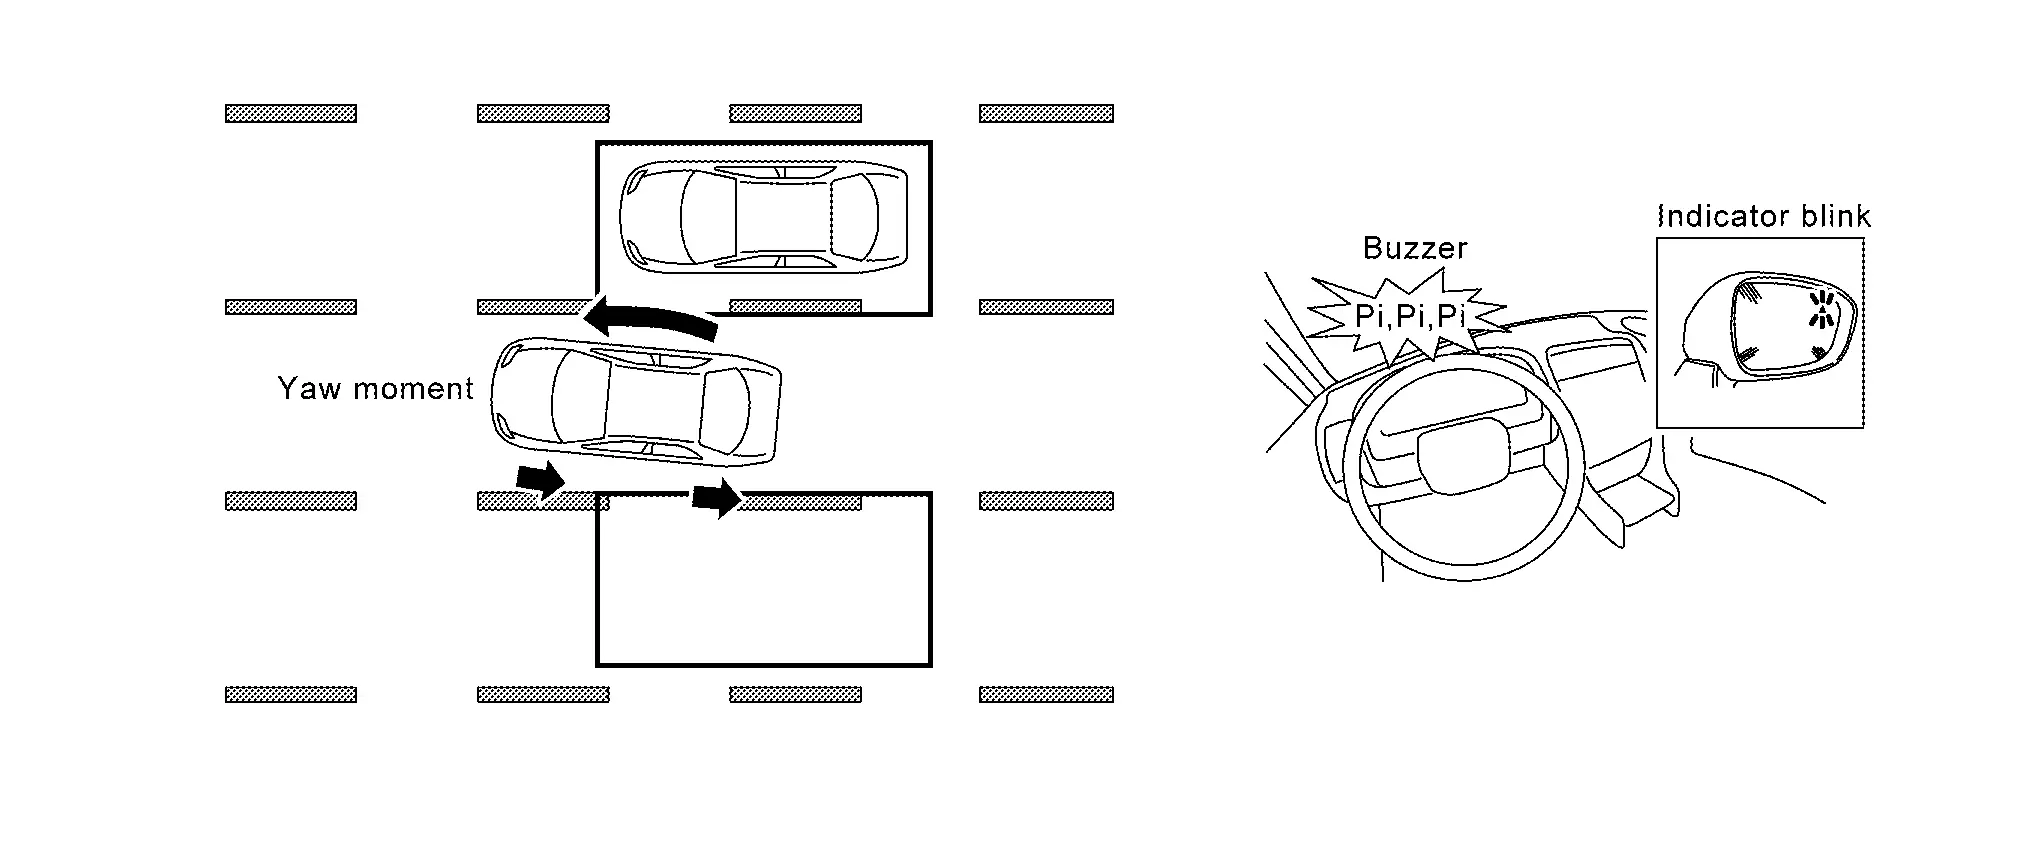
I-BSI funciona independientemente del uso de la luz intermitente.
El brillo de las luces del indicador BSW se ajusta automáticamente según el brillo de la luz ambiental.
DESCRIPCIÓN DEL FUNCIONAMIENTO
La unidad de control ADAS 2 habilita el sistema I-BSI.
Active el interruptor de asistencia dinámica al conductor y el ajuste del sistema I-BSI en la pantalla de información.
El combinado de instrumentos activa o desactiva la indicación del sistema I-BSI según las señales de la unidad de control ADAS 2 mediante comunicación CAN.
El radar lateral detecta un Nissan Pathfinder en el carril adyacente y transmite la señal de detección de vehículo a la unidad de control ADAS 2 mediante comunicación CAN.
El radar lateral recibe la señal de velocidad del Nissan Pathfinder de la unidad de control ADAS 2 y cambia su función de detección.
La unidad de cámara frontal monitoriza las líneas de carril del carril de circulación y transmite la señal de estado del carril detectado a la unidad de control ADAS 2 mediante comunicación CAN.
La unidad de control ADAS 2 inicia el control como se indica a continuación, según la señal de detección de vehículo Nissan Pathfinder, la señal de estado del carril, la señal de intermitente y la señal de petición de luces de posición transmitidas desde la BCM mediante comunicación CAN:
Transmisión de la señal del indicador BSW y de la señal de atenuación del indicador BSW al radar lateral.
Cálculo del momento de guiñada necesario y transmisión de la señal de momento de guiñada objetivo al actuador ABS y a la unidad eléctrica (unidad de control).
El radar lateral transmite una señal de funcionamiento del indicador al indicador BSW según la señal del indicador BSW y la señal de atenuación del indicador BSW.
El actuador ABS y la unidad eléctrica (unidad de control) controlan la presión de frenado de las cuatro ruedas por separado según la señal de momento de guiñada objetivo.
CONDICIONES DE FUNCIONAMIENTO
Sistema I-BSI: ON
Velocidad del vehículo: aproximadamente 60 km/h o superior
CONDICIÓN DE CANCELACIÓN
La unidad de control ADAS 2 cancela la operación cuando se da alguna de las condiciones de cancelación.
Cuando se produce un fallo del sistema.
Cuando la unidad de cámara frontal alcanza una temperatura elevada [superior a aproximadamente 40 °C].
Cuando la zona alrededor del radar lateral está sucia.
Cuando actúan el VDC o el ABS (incluido el TCS).
Cuando el VDC está desactivado
Cuando se selecciona el modo SNOW (nieve).
Cuando se selecciona el modo SAND (arena) (modelos AWD).
Cuando se selecciona el modo MUD/RUT (modelos AWD).
Rcta
Descripción del sistema
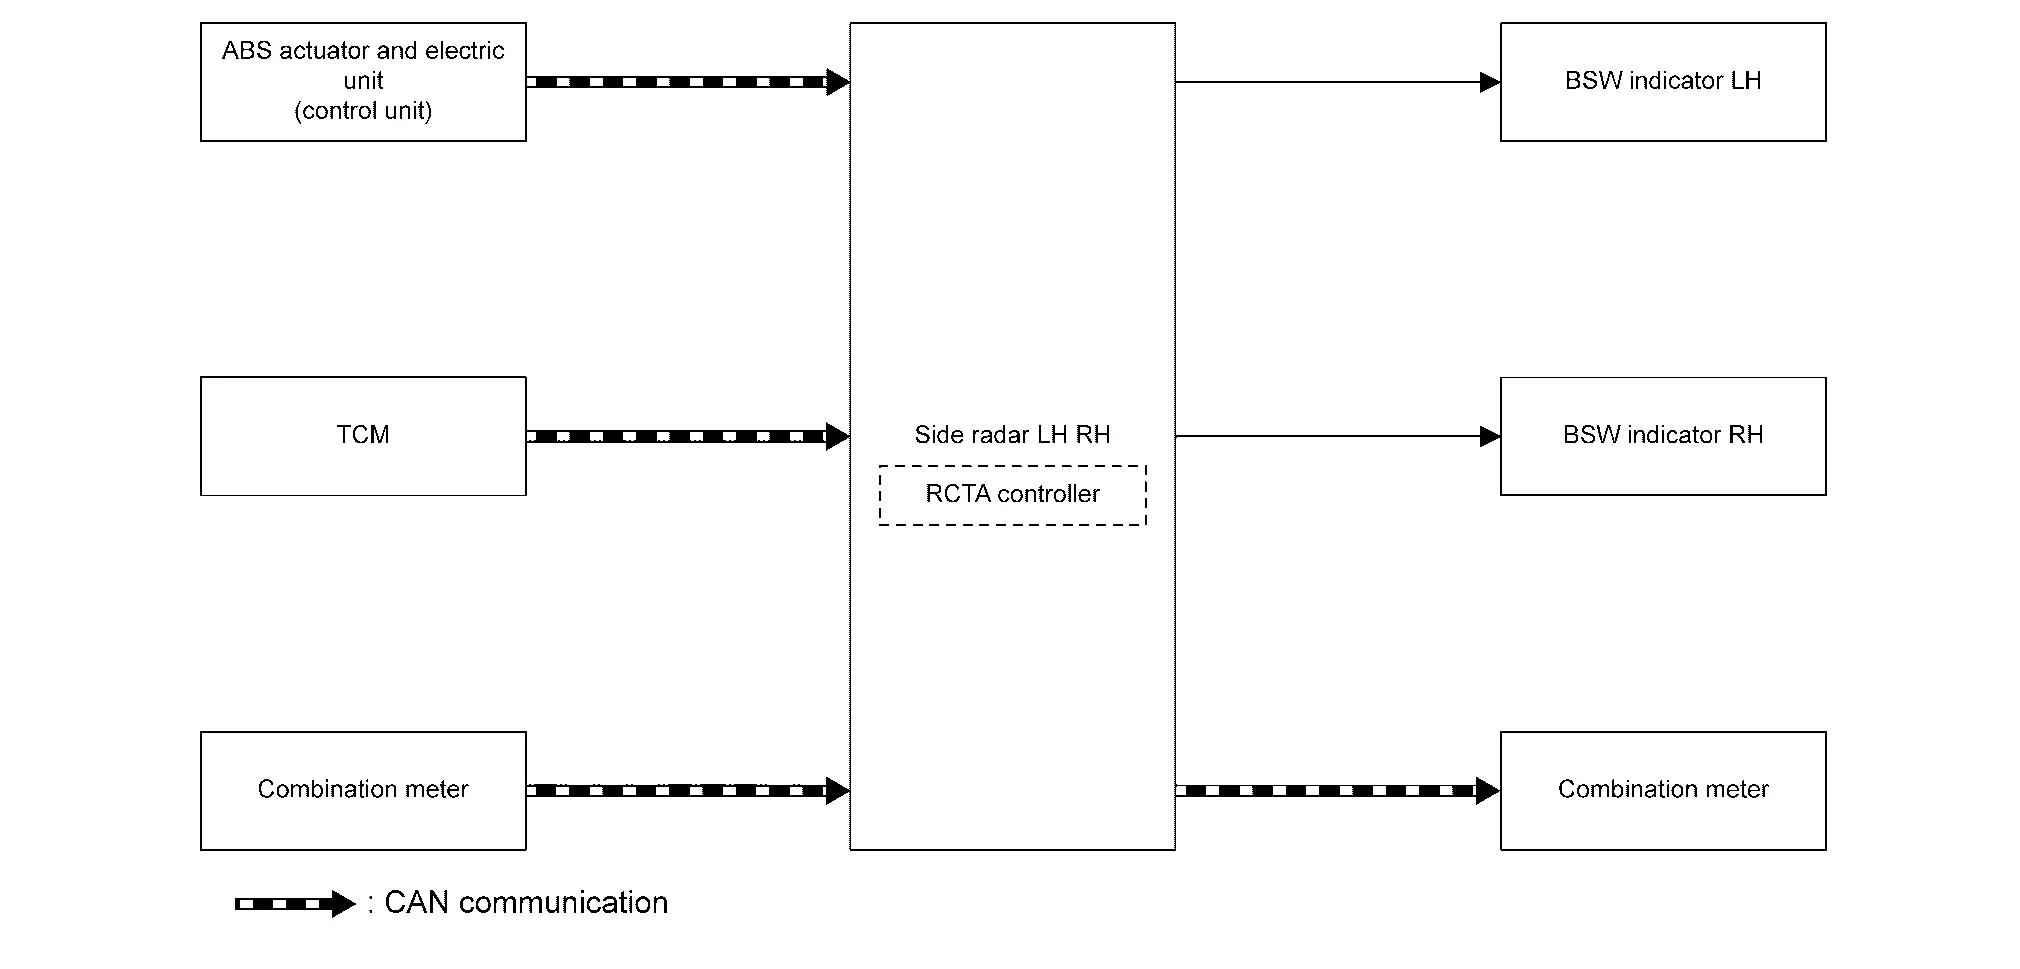
DIAGRAMA DEL SISTEMA
| Componente | Descripción |
|---|---|
| TCM | TCM |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Radar lateral izquierdo, derecho | Radar lateral LH/RH |
| Indicador BSW IZQ, DER | Indicador BSW LH/RH |
ELEMENTOS DE SEÑALES DE ENTRADA/SALIDA DEL RADAR LATERAL
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| TCM | Comunicación CAN | Señal de posición de cambio | Recibe la posición de la palanca selectora |
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas |
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado a través del display de información del Nissan Pathfinder |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de salida del zumbador | Envía una señal para activar el zumbador |
| Indicador BSW IZQ, DER | Señal del indicador BSW | Transmite una señal de indicador BSW para encender el indicador BSW | |
| Señal de atenuación del indicador BSW | Transmite una señal de atenuación del indicador BSW para atenuar el indicador BSW | ||
DESCRIPCIÓN DE FUNCIONES
El sistema de alerta de tráfico cruzado trasero (RCTA) puede ayudar a alertar al conductor de la presencia de vehículos que se aproximan cuando el conductor sale marcha atrás de una plaza de aparcamiento.
El sistema RCTA utiliza radares laterales instalados cerca del parachoques trasero para detectar vehículos Nissan Pathfinder que se aproximan.
El sistema RCTA funciona a velocidades inferiores a 8 km/h siempre que el vehículo esté en marcha atrás.
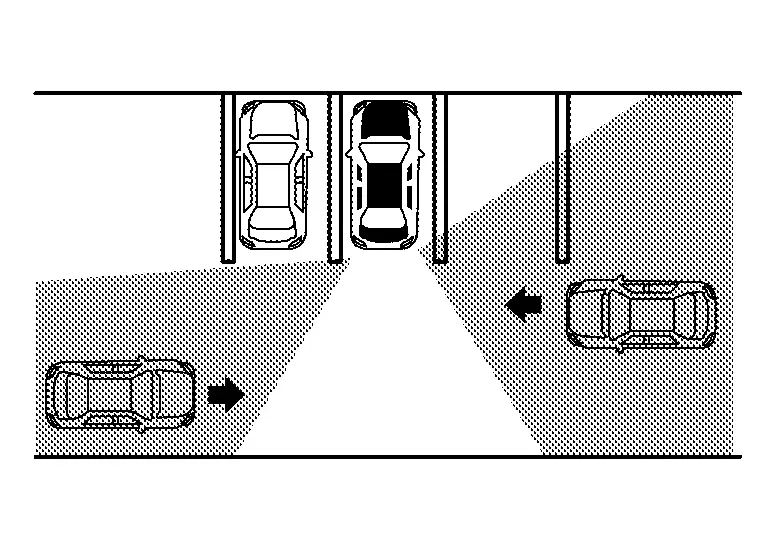
El radar lateral puede detectar vehículos Nissan Pathfinder a ambos lados del vehículo dentro de la zona de detección que se muestra en la ilustración.
Los sensores de radar detectan el Nissan Pathfinder que se aproxima desde una distancia de hasta aproximadamente 20 m (66 ft).
Si el radar detecta un vehículo que se aproxima por el lateral, el sistema emite una advertencia visual y acústica.
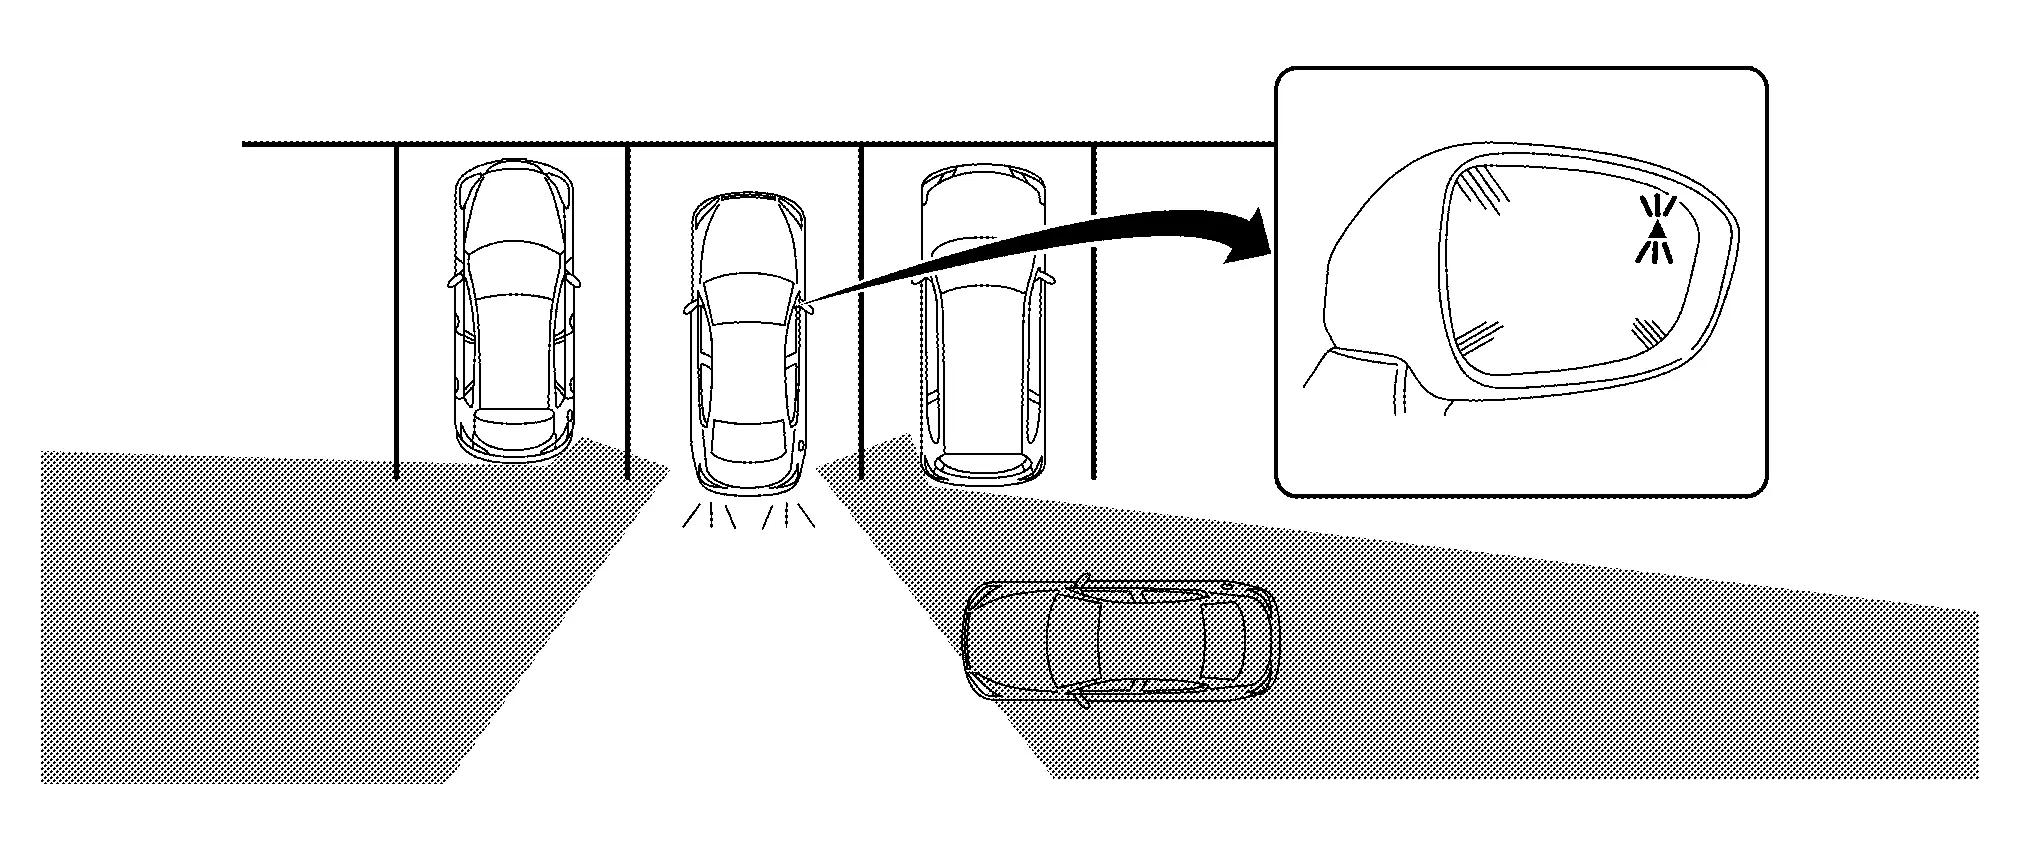
Si el radar lateral detecta un Nissan Pathfinder que se aproxima por el lateral, el sistema RCTA emite un pitido (un solo pitido) y parpadea el indicador BSW en el lado del vehículo que se aproxima.
DESCRIPCIÓN DEL FUNCIONAMIENTO
El radar lateral activa el sistema RCTA.
El radar lateral inicia el control como se indica a continuación, según una señal de marcha atrás y la señal de detección de vehículo Nissan Pathfinder.
El radar lateral detecta un vehículo que se aproxima.
CONDICIONES DE FUNCIONAMIENTO
El radar lateral realiza el control cuando se cumplen las siguientes condiciones:
Sistema RCTA: ACTIVADO
Velocidad del vehículo: aproximadamente 8 km/h o menos
Palanca selectora: posición “R”
CONDICIÓN DE CANCELACIÓN
El radar lateral cancela el funcionamiento cuando se da cualquiera de las condiciones de cancelación de funcionamiento.
Cuando se produce un fallo del sistema.
Cuando la zona alrededor del radar lateral está sucia.
TSR
Descripción del sistema
DIAGRAMA DEL SISTEMA
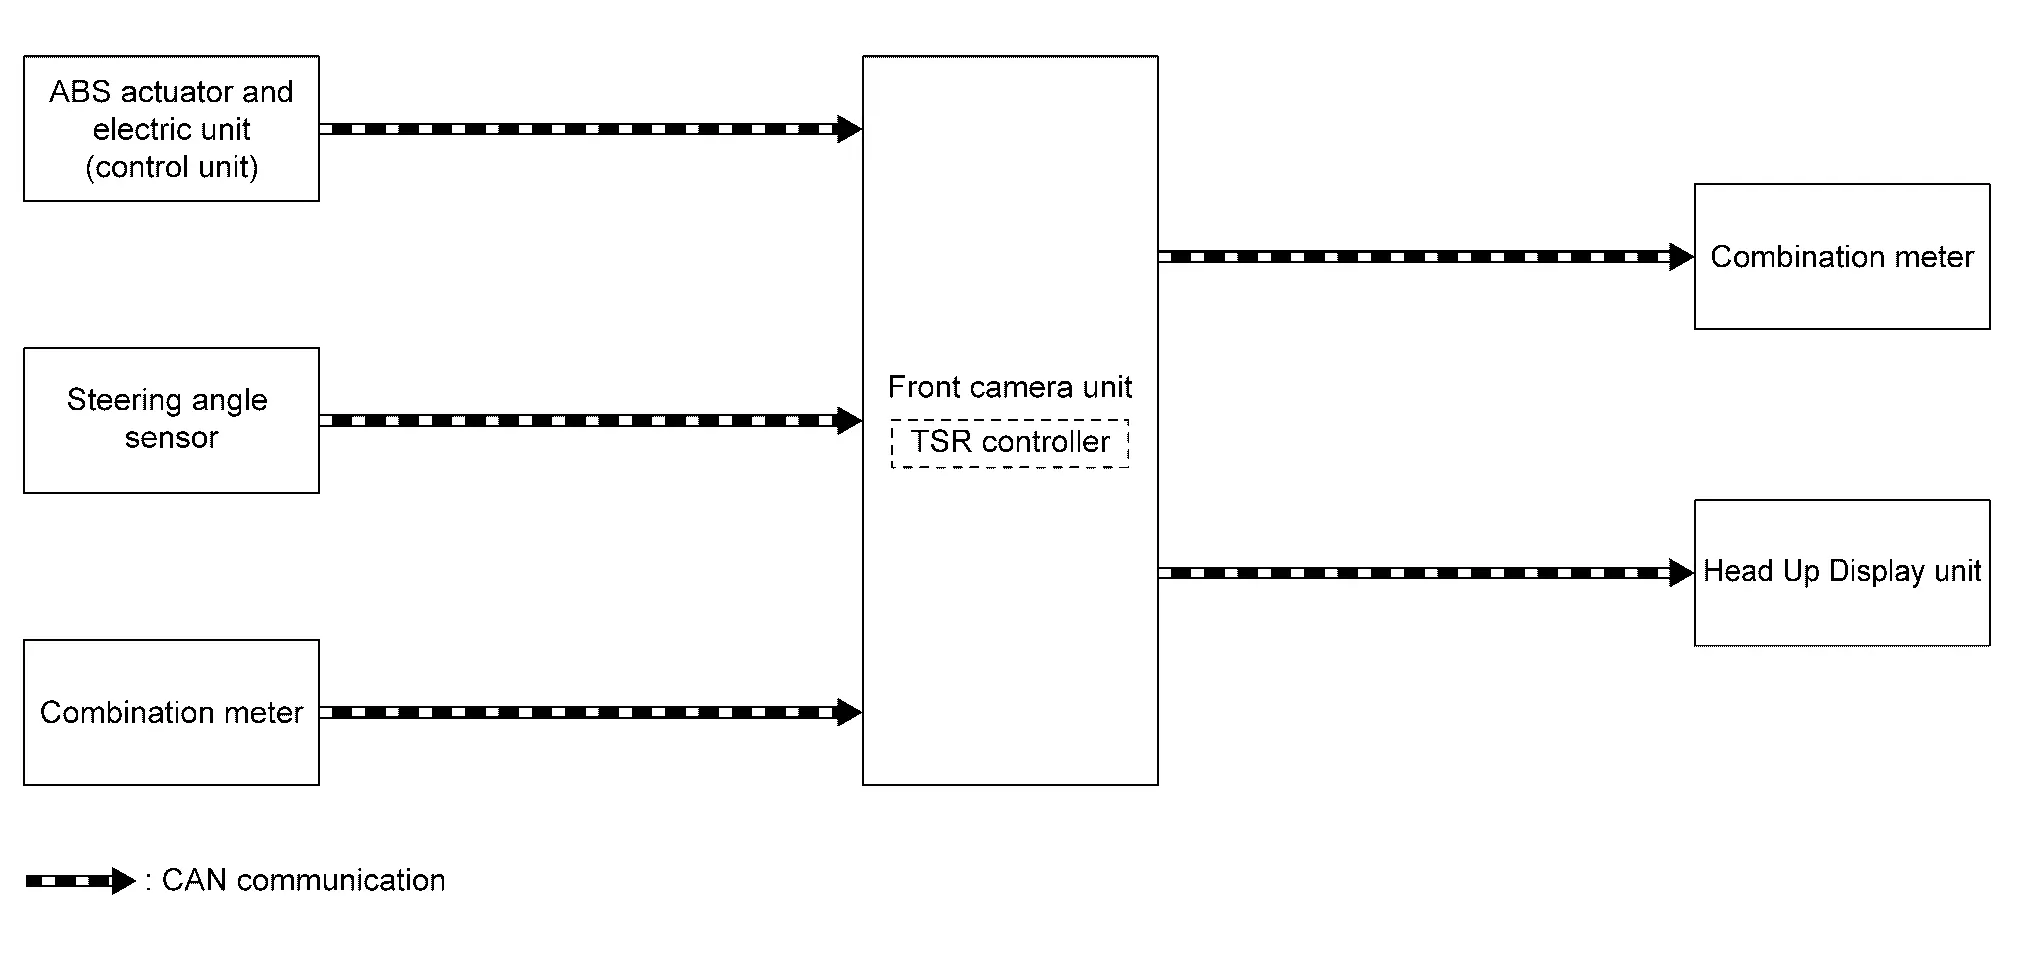
| Componente | Descripción |
|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| Sensor del ángulo de dirección | Sensor del ángulo de dirección |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Unidad de cámara delantera | Unidad de cámara frontal |
| Unidad de pantalla de visualización frontal (HUD) | Unidad de pantalla de visualización frontal (HUD) |
ELEMENTO DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CÁMARA DELANTERA
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de velocidad del vehículo (ABS) | Recibe la velocidad de rotación de las cuatro ruedas. |
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con el cuadro de instrumentos |
| Sensor del ángulo de dirección | Comunicación CAN | Señal del sensor del ángulo de dirección | Recibe el número de revoluciones y el sentido de giro del volante |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Envía una señal para mostrar el estado del sistema en la pantalla de información |
| Señal de salida del zumbador | Envía una señal para activar el zumbador | ||
| Unidad de pantalla de visualización frontal (HUD) | Comunicación CAN | Señal de visualización | Transmite una señal para mostrar el estado del sistema en la pantalla de visualización frontal (HUD). |
DESCRIPCIÓN DE FUNCIONES
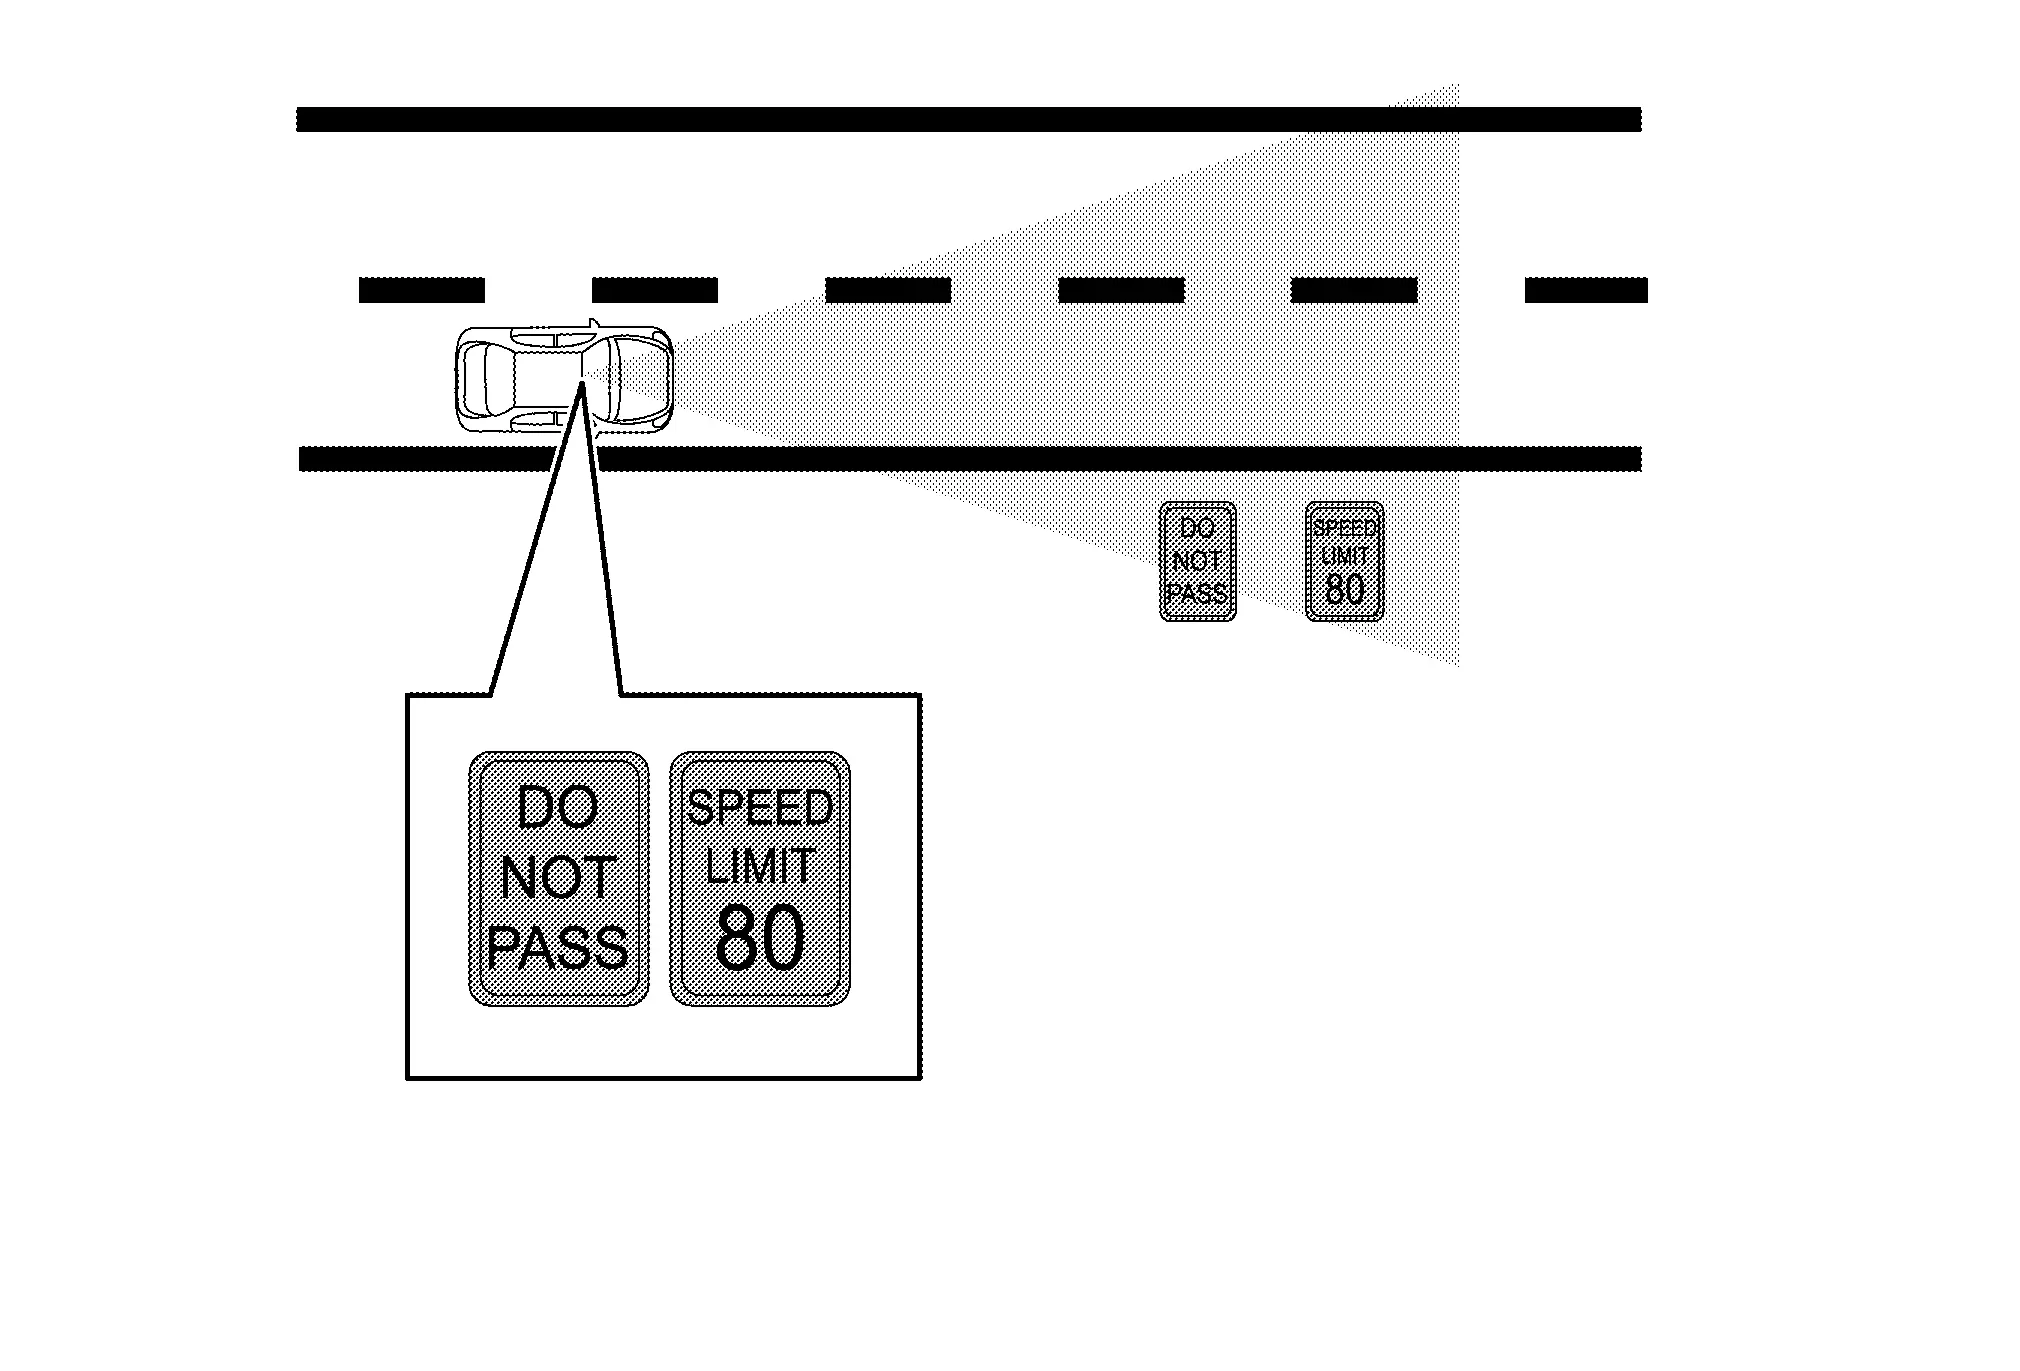
Muestra en la pantalla de información las condiciones de la carretera identificadas por la unidad de cámara delantera y alerta al conductor. Identifica la información de las señales de tráfico.
La unidad de cámara delantera detecta las señales de tráfico según se describe a continuación y las muestra en la pantalla de información.
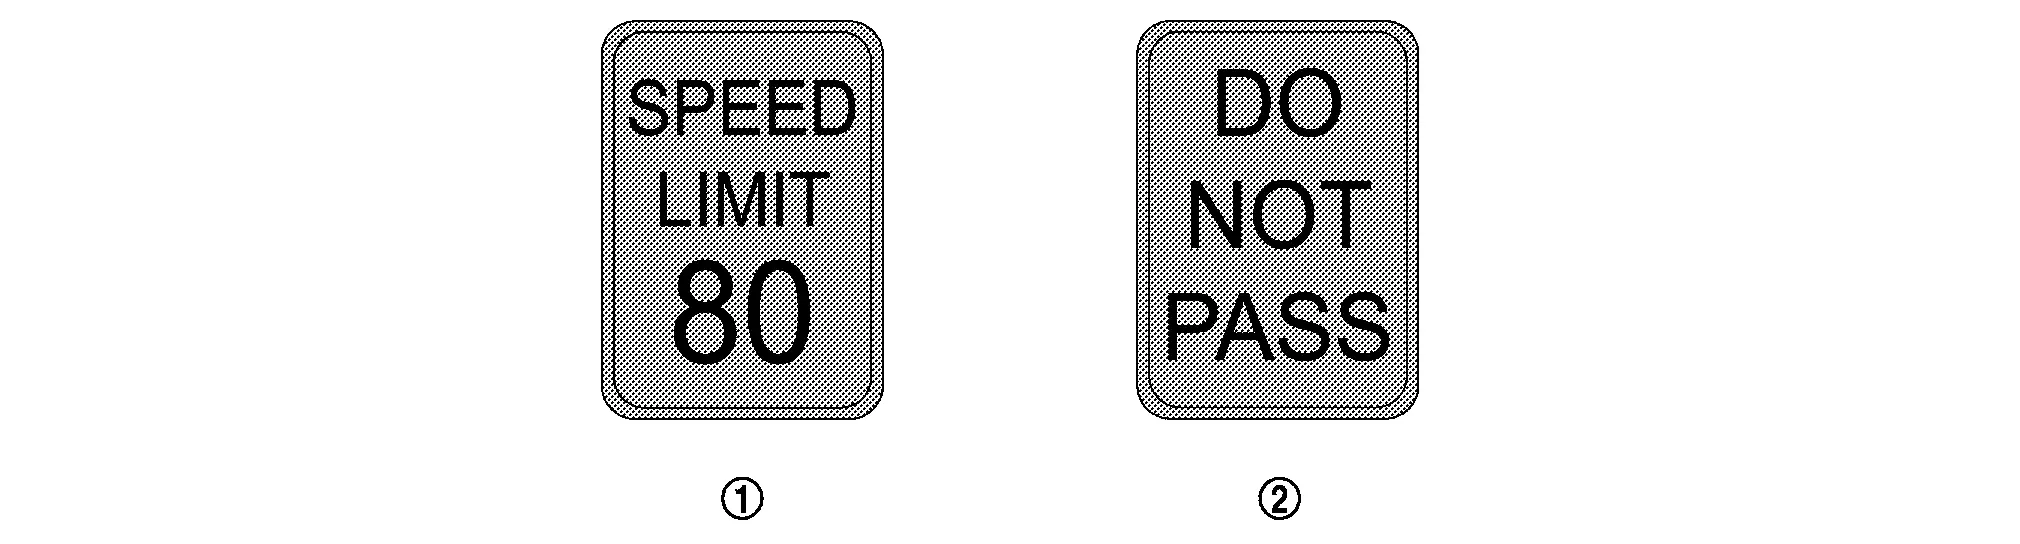

Último límite de velocidad detectado 
Zona de prohibido adelantar
EJEMPLO
DESCRIPCIÓN DEL FUNCIONAMIENTO
El sistema TSR es controlado por la unidad de cámara delantera.
La unidad de cámara delantera activa el sistema TSR cuando lo activa el cuadro de instrumentos.
La unidad de cámara delantera detecta la señal de tráfico.
La unidad de cámara delantera transmite la señal de visualización al cuadro de instrumentos cuando detecta una señal de tráfico.
La unidad de cámara delantera ajusta el alcance de detección de las señales de tráfico según la señal del sensor de ángulo de dirección recibida del sensor de ángulo de dirección.
CONDICIONES DE FUNCIONAMIENTO
La unidad de cámara delantera realiza el control cuando se cumplen las siguientes condiciones.
Sistema TSR: ACTIVADO
CONDICIÓN DE CANCELACIÓN
La unidad de cámara delantera cancela el funcionamiento cuando se da cualquiera de las condiciones de cancelación del funcionamiento.
Cuando se produce un fallo del sistema.
Cuando la unidad de cámara frontal alcanza una temperatura elevada [superior a aproximadamente 40 °C].
I-DA
Descripción del sistema
DIAGRAMA DEL SISTEMA
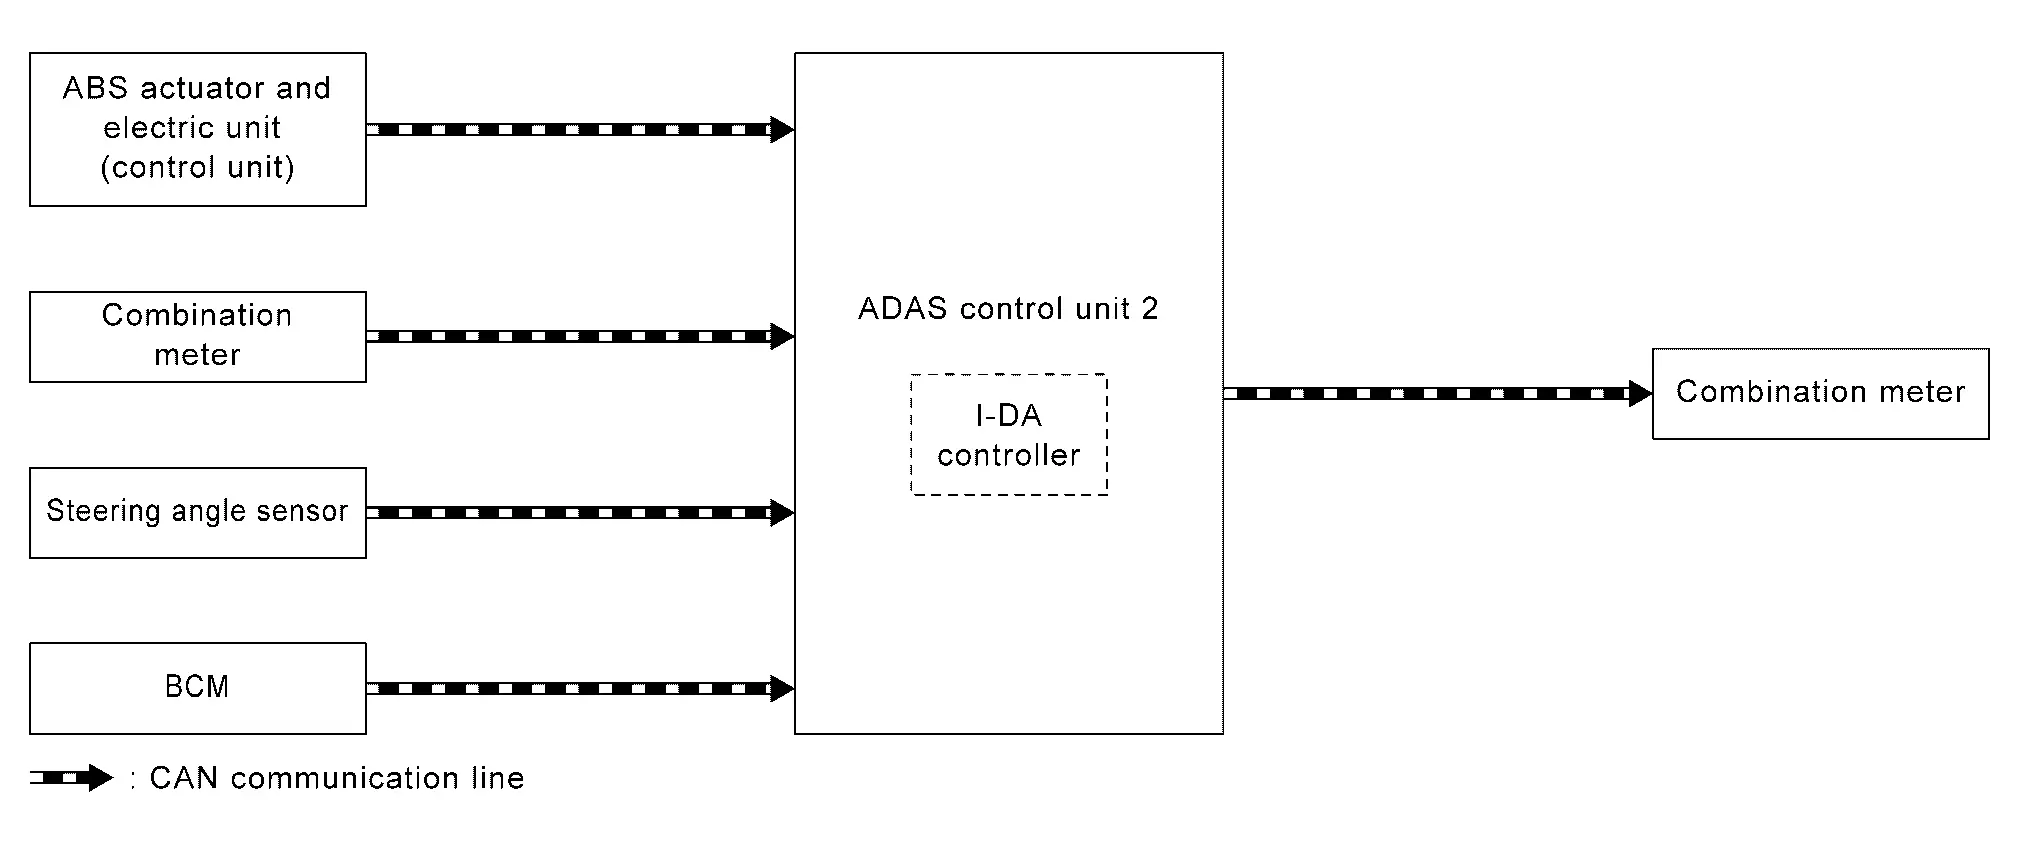
| Componente | Descripción |
|---|---|
| BCM | Descripción del sistema |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Sensor del ángulo de dirección | Sensor del ángulo de dirección |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de velocidad del vehículo (ABS) | Recibe la velocidad de rotación de las cuatro ruedas. |
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con el cuadro de instrumentos |
| Sensor del ángulo de dirección | Comunicación CAN | Señal del sensor del ángulo de dirección | Recibe la cantidad de giro, el ángulo de giro y el sentido de giro del volante. |
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de intermitente y de la luz de emergencia. |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Transmite una señal y muestra el estado en el display de información del Nissan Pathfinder |
DESCRIPCIÓN DE FUNCIONES
Funciona cuando la velocidad del vehículo es de 55 km/h o superior.
Detecta el estado de la dirección y evalúa la atención del conductor. La atención del conductor se muestra en el display de información del Nissan Pathfinder en ocho niveles (indicador de nivel).
Cuando, a partir del grado de pequeñas desviaciones en la maniobra de dirección, se determina que el Nissan Pathfinder se está desviando, se advierte al conductor que extreme la precaución mediante la advertencia de desvío, que se muestra en el combinado de instrumentos.
Cuando el motor está parado, el sistema se reinicia.
DESCRIPCIÓN DEL FUNCIONAMIENTO
El sistema I-DA (Intelligent Driver Alertness) es controlado por la unidad de control ADAS 2.
La activación o desactivación del sistema I-DA se realiza mediante el cuadro de instrumentos.
El sensor de ángulo de dirección detecta el grado de desvío en el manejo del volante.
Cuando la unidad de control ADAS 2 determina que el manejo del volante indica un desvío, transmite la señal de visualización al cuadro de instrumentos.
CONDICIONES DE FUNCIONAMIENTO
La unidad de control ADAS 2 realiza el control cuando se cumplen las siguientes condiciones.
Sistema I-DA: ACTIVADO
Velocidad del vehículo: aproximadamente 55 km/h o superior
CONDICIÓN DE CANCELACIÓN
La unidad de control ADAS 2 cancela la operación cuando se da alguna de las condiciones de cancelación.
Cuando se produce un fallo del sistema.
Modo a prueba de fallos (unidad de control ADAS)
Consulte Modo a prueba de fallos (unidad de control ADAS 2).
Modo a prueba de fallos (sensor de distancia)
Si se produce una avería en el sensor de distancia, la unidad de control ADAS 2 cancela el control, emite un pitido y enciende el indicador de advertencia en la pantalla de información.
Modo a prueba de fallos (unidad de cámara frontal)
CONTROL A FALLO SEGURO MEDIANTE DTC
Si se produce una avería en la unidad de cámara frontal, la unidad de control ADAS 2 cancela el control, emite un pitido y enciende el indicador de advertencia en la pantalla de información.
ESTADO DE DESACTIVACIÓN TEMPORAL POR ALTA TEMPERATURA
Si el vehículo está estacionado bajo la luz solar directa en condiciones de alta temperatura, el sistema puede desactivarse automáticamente. En este caso, la unidad de control ADAS 2 enciende la luz de advertencia del AEB y muestra el mensaje de advertencia en la pantalla de información.
Cuando la temperatura interior disminuya, el sistema volverá a funcionar automáticamente.
Cuando la identificación frontal del vehículo Nissan Pathfinder resulta difícil debido a la suciedad del parabrisas y a la fuerte luz que incide desde el frente, el funcionamiento puede cancelarse temporalmente. En ese caso, la unidad de control ADAS 2 enciende la luz de advertencia del AEB.
Modo de seguridad ante fallos (radar lateral)
CONTROL A FALLO SEGURO MEDIANTE DTC
Si se produce una avería en el radar lateral, la unidad de control ADAS 2 cancela el control, emite un pitido y enciende el indicador de advertencia en la pantalla de información.
ESTADO DE DESACTIVACIÓN TEMPORAL POR OBSTRUCCIÓN
Cuando el radar lateral está obstruido, las funciones de los sistemas BSW/RCTA se cancelan temporalmente. A continuación, se muestra el mensaje de advertencia en la pantalla de información. Además, en las siguientes condiciones, el funcionamiento puede cancelarse temporalmente.
El radar lateral puede quedar obstruido por condiciones ambientales temporales, como salpicaduras de agua, neblina o niebla.
La obstrucción también puede deberse a objetos como hielo, escarcha o suciedad que bloqueen el radar lateral.