Аудио, видео и навигационная система - Описание системы
- Составные части
- Система
- Система диагностики (блок управления системой кругового обзора)
Расположение компонентов Nissan Pathfinder SUV
Интеллектуальная система кругового обзора
Расположение составных частей
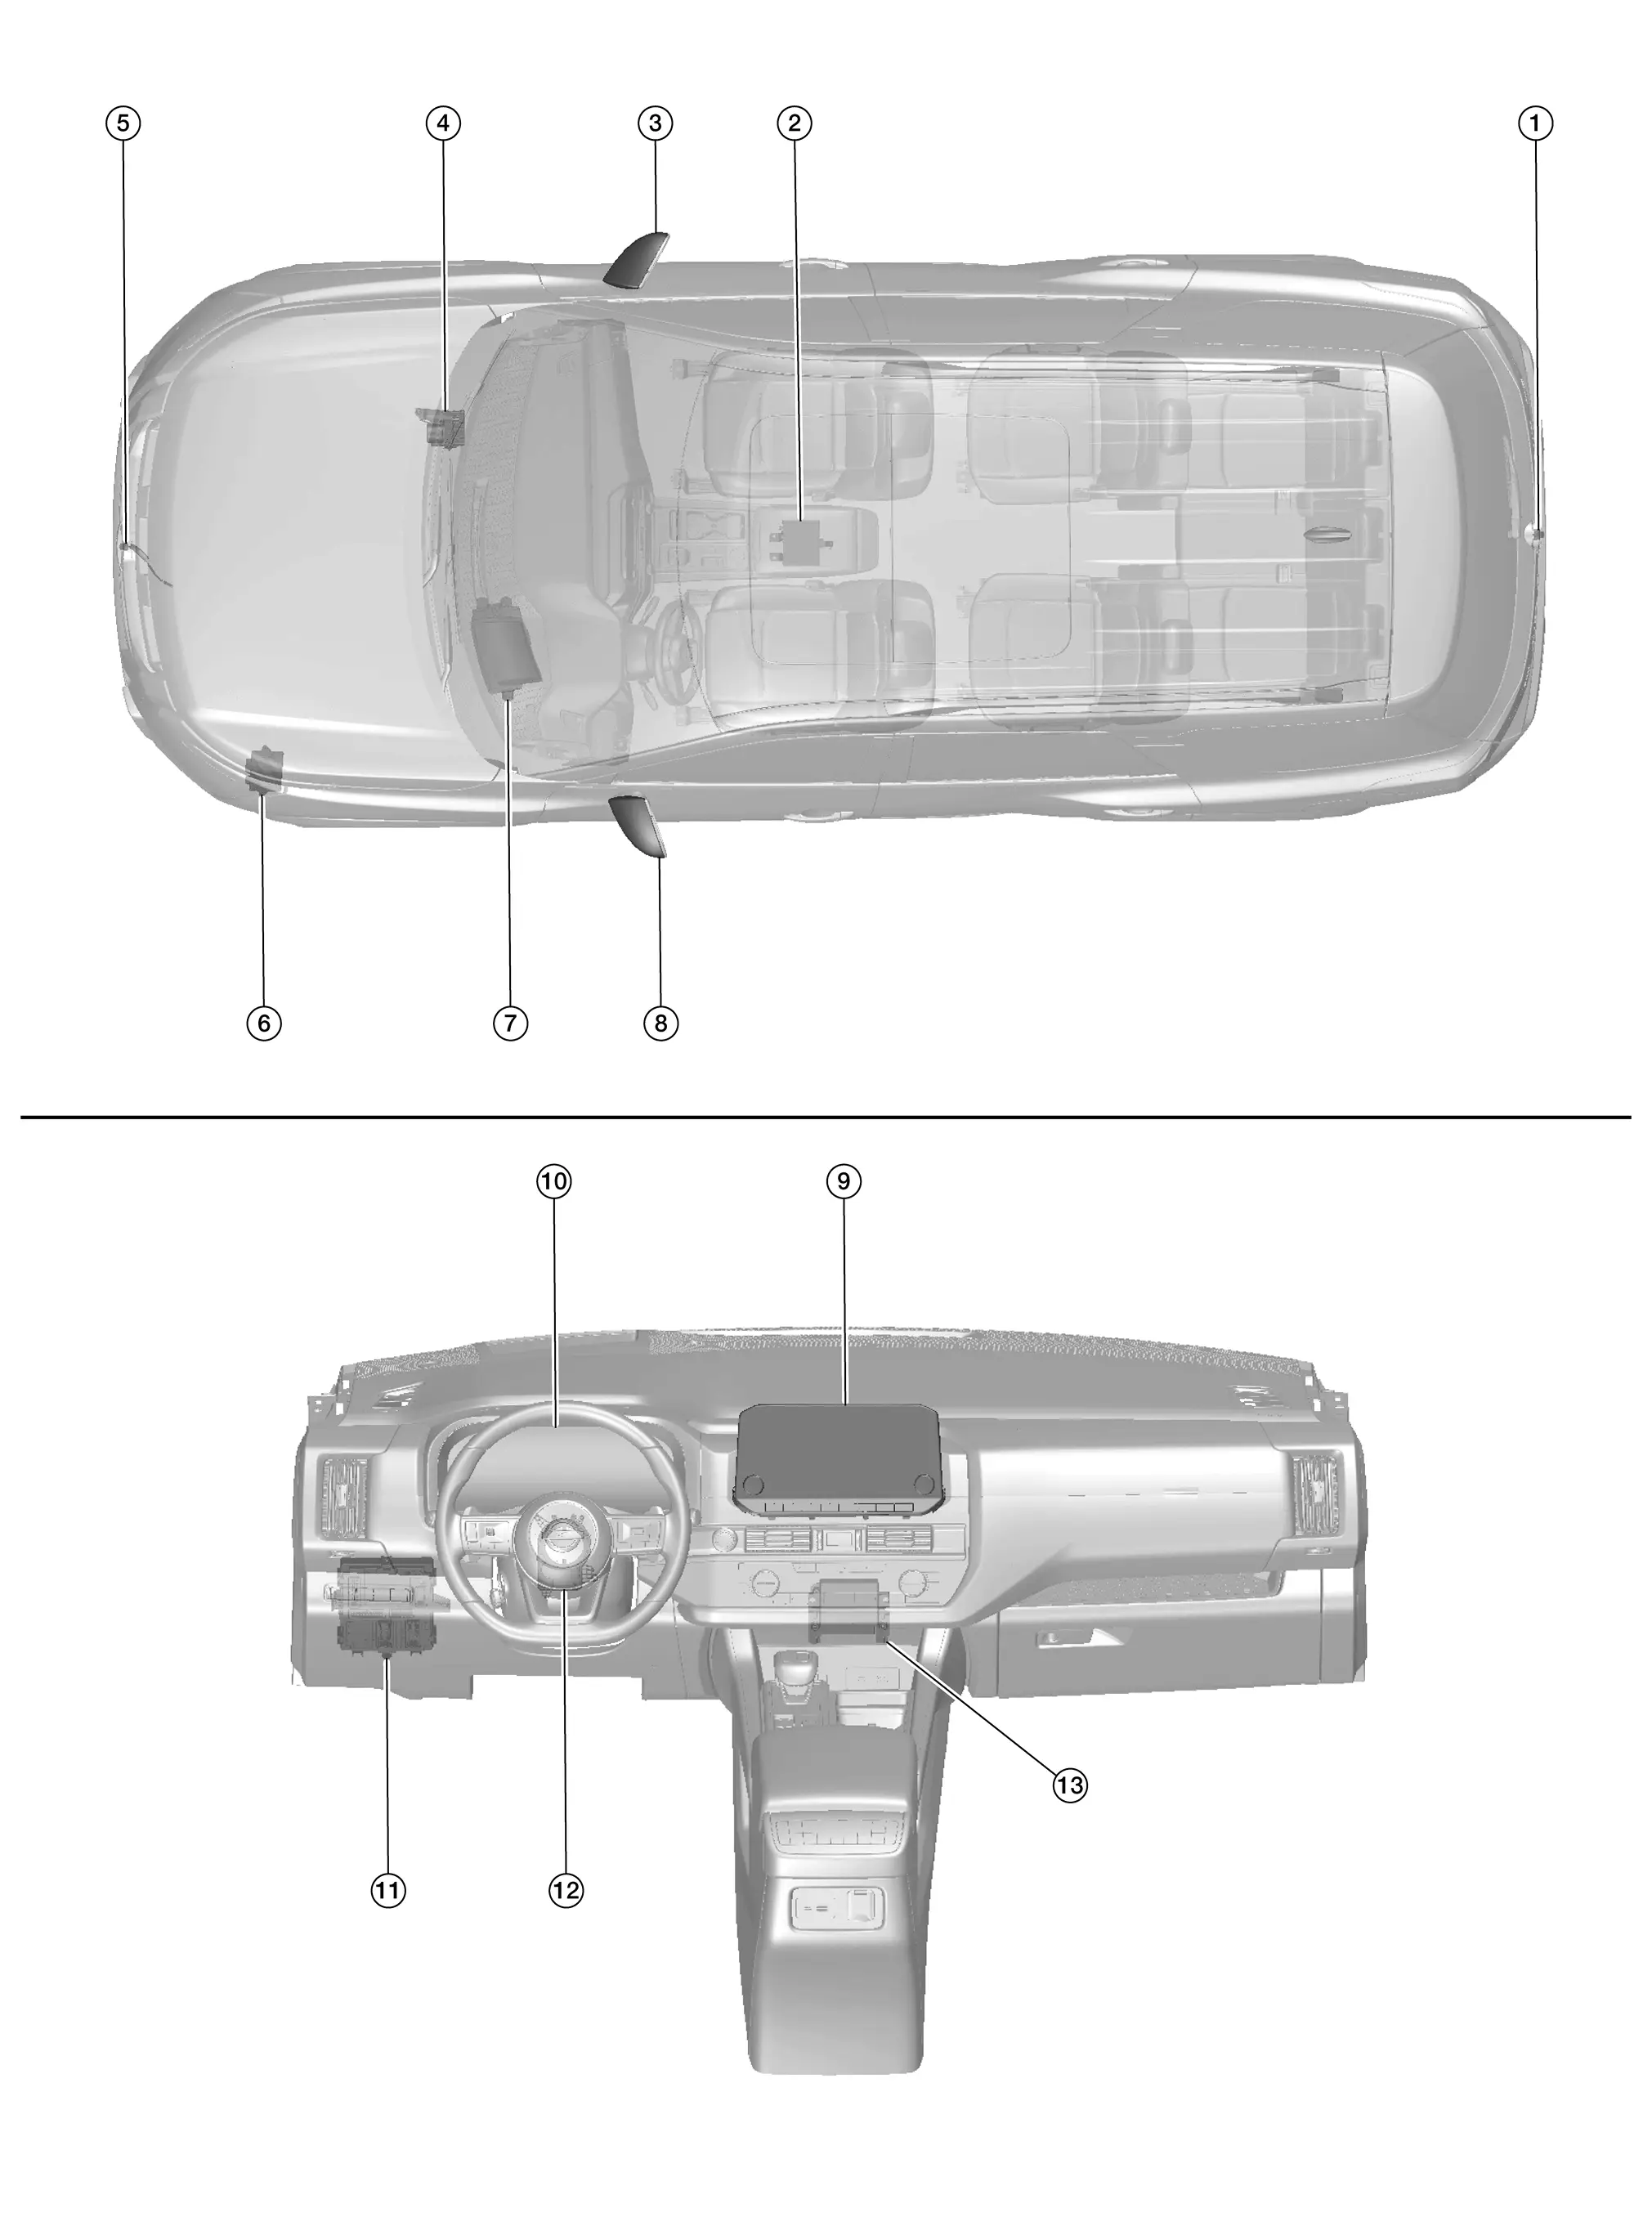
| Нет. | Компонент | Назначение |
|---|---|---|
| 1. | Камера заднего вида | См. раздел «Задняя камера». |
| 2. | Блок управления монитором кругового обзора | См. раздел «Блок управления системой кругового обзора». |
| 3. | Боковая камера, правая | См. раздел «Боковая камера». |
| 4. | Гидроблок и электронный блок (блок управления) ABS | Передает блоку управления системой кругового обзора следующие сигналы по CAN-шине:
|
| 5. | Передняя камера | См. раздел «Передняя камера». |
| 6. | TCM (блок управления трансмиссией) | Передает блоку управления системой кругового обзора сигнал положения селектора по CAN-шине. Подробнее о расположении компонентов см. в разделе «Расположение деталей». |
| 7. | Блок проекционного дисплея (если установлен) | Передает блоку управления AV сигналы информации проекционного дисплея по AV-шине. Расположение деталей см. в разделе «Расположение деталей» (полноцветный TFT-щиток) или «Расположение деталей» (информационный дисплей 7 дюймов). |
| 8. | Боковая камера, левая | См. раздел «Боковая камера». |
| 9. | Блок управления AV | См. «Блок управления AV». |
| 10. | Комбинация приборов |
|
| 11. | BCM (модуль управления кузовом) | Передает блоку управления системой кругового обзора сигналы датчиков дверей по CAN-шине. См. описание системы. |
| 12. | Датчик угла поворота рулевого колеса | См. раздел «Датчик угла поворота рулевого колеса». |
| 13. | Блок управления сонаром | Передает блоку управления системой кругового обзора сигнал индикатора датчиков парковки по CAN-шине. Подробнее о расположении компонентов см. в разделе «Расположение деталей». |
Блок управления AV
Восьмидюймовый (без навигации) или девятидюймовый (с навигацией) цветной дисплей с мультитач-управлением, радиоприёмник AM/FM с RDS и контроллер камеры встроены в блок управления AV.

Цветной дисплей — монитор высокого разрешения с функцией сенсорной панели.
Блок управления системой кругового обзора (Around View Monitor)
Блок управления системой кругового обзора установлен под центральной консолью.
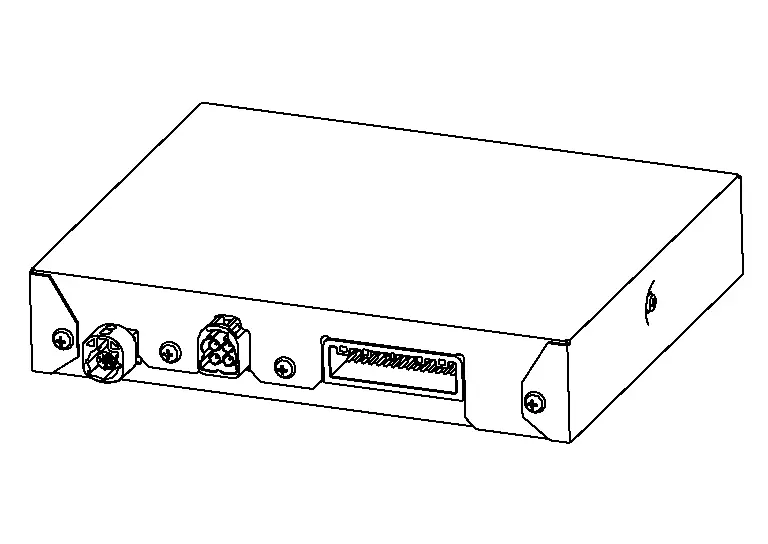
Необходимые сигналы передаются на блок управления и принимаются от него по шине CAN.
Сигналы изображения от каждой камеры преобразуются и синтезируются в блоке управления системой кругового обзора и передаются на блок управления AV по LVDS.
Линии ширины автомобиля Nissan Pathfinder, линия предполагаемой траектории, линия направления передней части автомобиля и боковая линия автомобиля, значок шин и значок автомобиля Nissan Pathfinder формируются блоком управления системой кругового обзора и совмещаются с изображением с камеры.
Передняя камера
Передняя камера установлена в передней решетке радиатора.
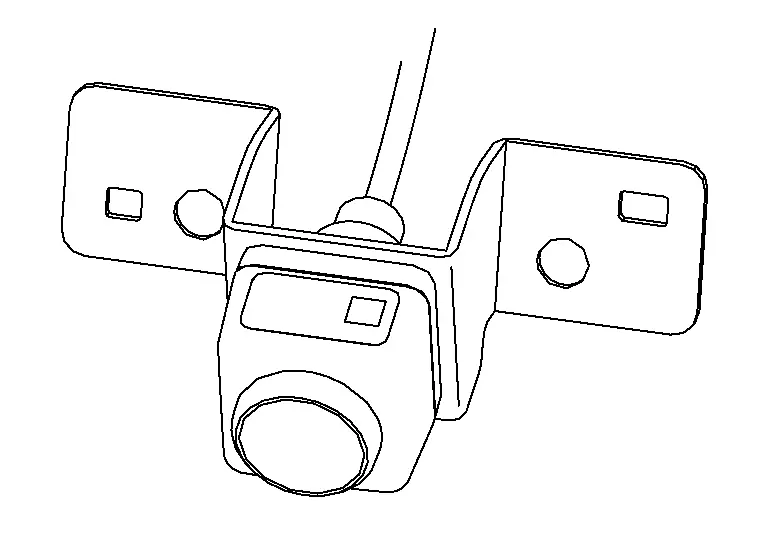
Изображение спереди автомобиля Nissan Pathfinder передается в блок управления системой кругового обзора по LVDS.
Боковая камера
Боковая камера установлена в наружном зеркале двери.
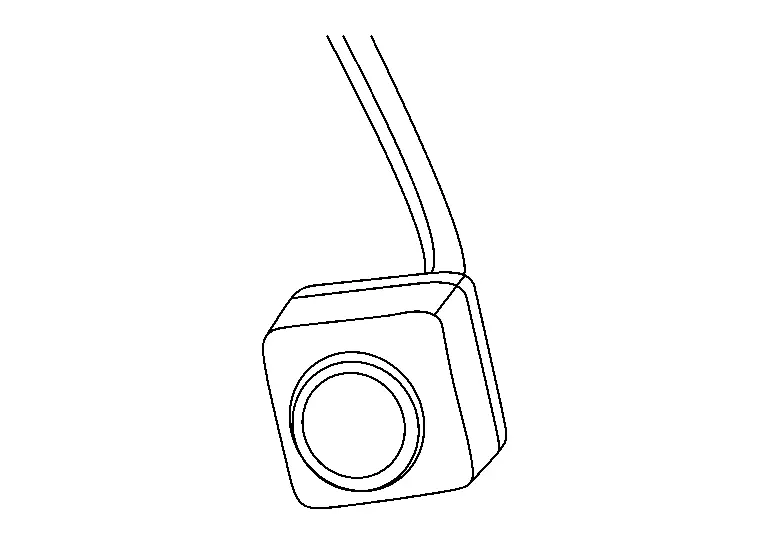
Изображения с боковых сторон автомобиля Nissan Pathfinder передаются в блок управления системой кругового обзора по LVDS.
Задняя камера
Камера заднего вида установлена по центру обшивки задней двери.
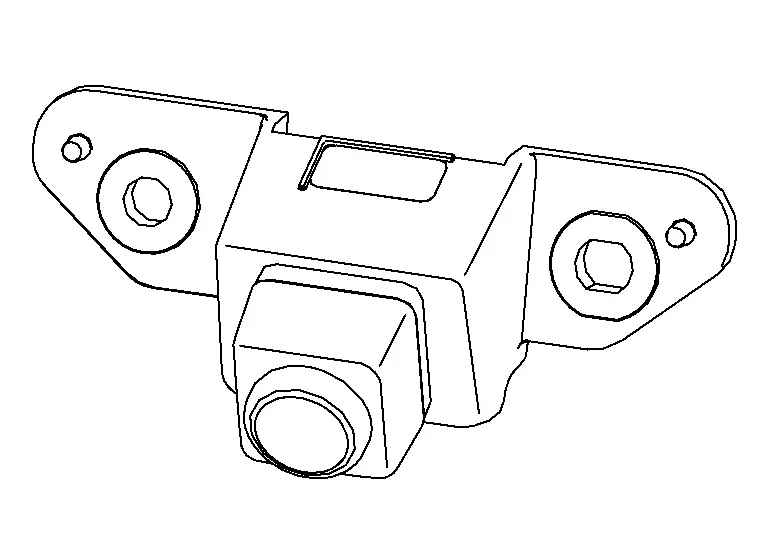
Изображение сзади автомобиля Nissan Pathfinder передается в блок управления системой кругового обзора по LVDS.
Датчик угла поворота рулевого колеса
Датчик угла поворота рулевого колеса установлен на комбинированном переключателе (спиральном кабеле).
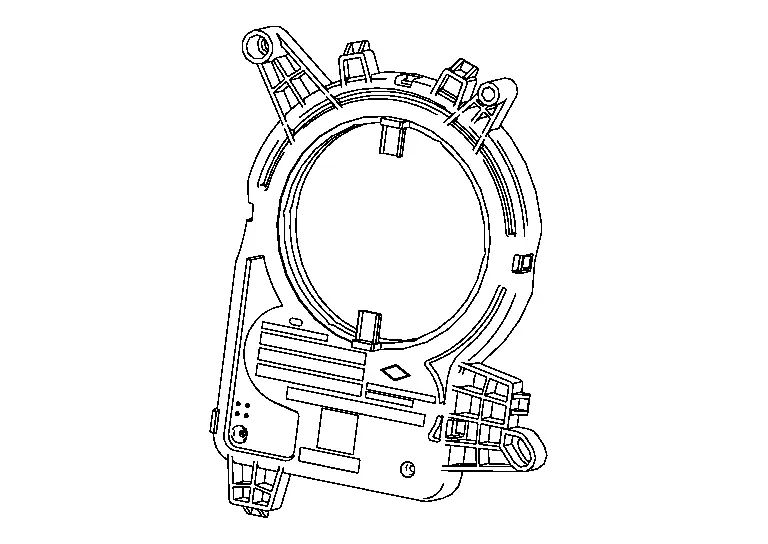
Датчик угла поворота рулевого колеса передает в блок управления системой кругового обзора сигнал рулевого управления, необходимый для построения линии предполагаемой траектории переднего или заднего вида, по CAN-шине.
Система Nissan Pathfinder
Описание системы
СХЕМА СИСТЕМЫ
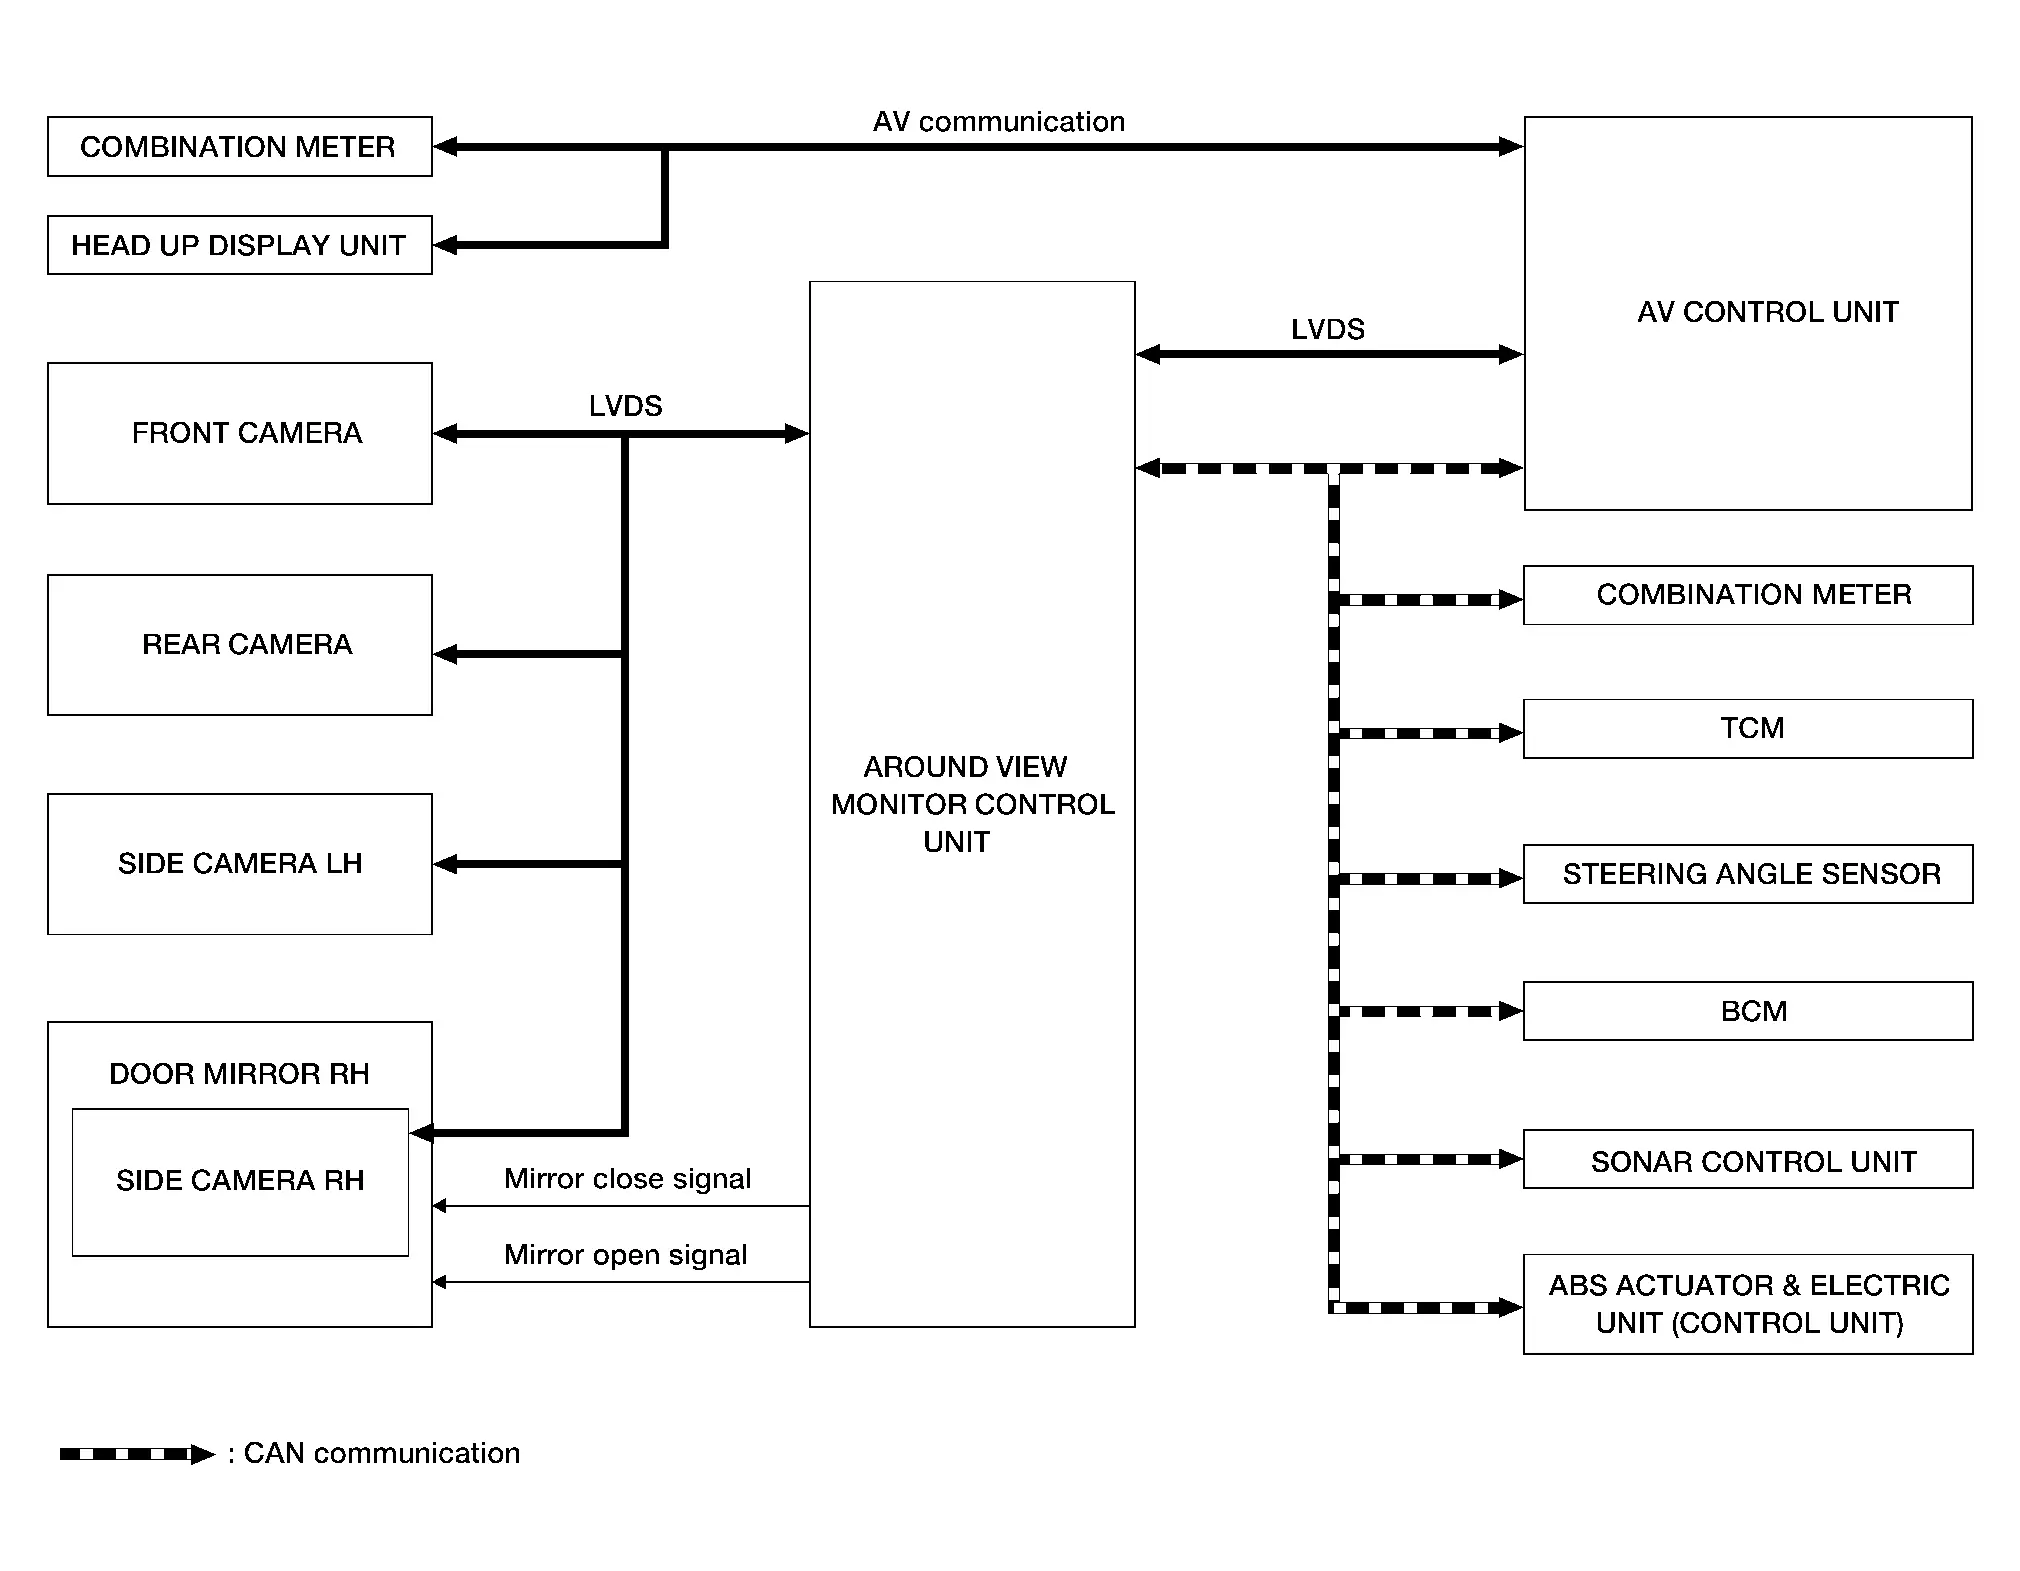
Входной сигнал блока управления системой кругового обзора (шина CAN)
| Передающий блок | Наименование сигнала |
|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Сигнал скорости автомобиля |
| Сигналы скорости колес | |
| BCM | Сигналы датчиков дверей |
| Блок управления AV | Сигнал переключения камеры |
| Комбинация приборов | Сигнал настройки режима MOD |
| Блок управления сонаром | Сигнал индикатора парковочных датчиков |
| TCM | Сигнал положения селектора |
Входной сигнал блока управления аудиосистемой (связь AV)
| Передающий блок | Наименование сигнала |
|---|---|
| Комбинация приборов | Сигнал переключателя на рулевом колесе |
| Блок Head Up Display | Сигналы информации проекционного дисплея |
Входной сигнал блока управления аудиосистемой (связь CAN)
| Передающий блок | Наименование сигнала |
|---|---|
| Комбинация приборов |
|
ОПИСАНИЕ
Система оснащена широкоугольными камерами высокого разрешения, установленными спереди и сзади автомобиля Nissan Pathfinder, а также в обоих наружных зеркалах двери. Изображения с камер вида спереди, вида сзади, вида спереди-сбоку со стороны пассажира и вида сверху, показывающего вид на автомобиль Nissan Pathfinder сверху, выводятся на дисплей для контроля окружающей обстановки вокруг автомобиля.
Блок управления системой кругового обзора вырезает и увеличивает изображение, полученное с каждой камеры, для формирования каждого вида.
Индикатор ультразвуковой системы выводится на дисплей (поверх изображения с камеры) совместно с ультразвуковой системой и предупреждает о приближении препятствия.
Изображение с камеры выводится на дисплей при обнаружении препятствия ультразвуковой системой.
На видах спереди и сзади поверх изображения выводятся линии ширины автомобиля Nissan Pathfinder, линии дистанции и линии предполагаемой траектории. На виде спереди-сбоку выводятся линия направления и линия ширины автомобиля Nissan Pathfinder.
Вид сверху преобразует изображения с 4 камер в вид сверху и отображает состояние автомобиля Nissan Pathfinder на дисплее. Значок автомобиля и индикатор датчиков парковки, отображаемые на виде сверху, формируются блоком управления системой кругового обзора.
Применяется функция обнаружения движущихся объектов (MOD), которая определяет движущиеся объекты по изображению с камеры и сообщает водителю результат обнаружения.
Реализована функция широкого обзора спереди/сзади. Улучшена видимость слева и справа, включая невидимые зоны.
ЭКРАН СИСТЕМЫ КРУГОВОГО ОБЗОРА
Система кругового обзора объединяет и отображает вид направления движения и «Вид сверху», «Вид спереди-сбоку», а затем выводит индикатор датчиков парковки на «Вид сверху», «Вид спереди-сбоку», «Широкий вид спереди» и «Широкий вид сзади».
Блок управления системой кругового обзора выводит на дисплей значок вида и предупреждающее сообщение.
Состав экрана (модели с мертвой зоной)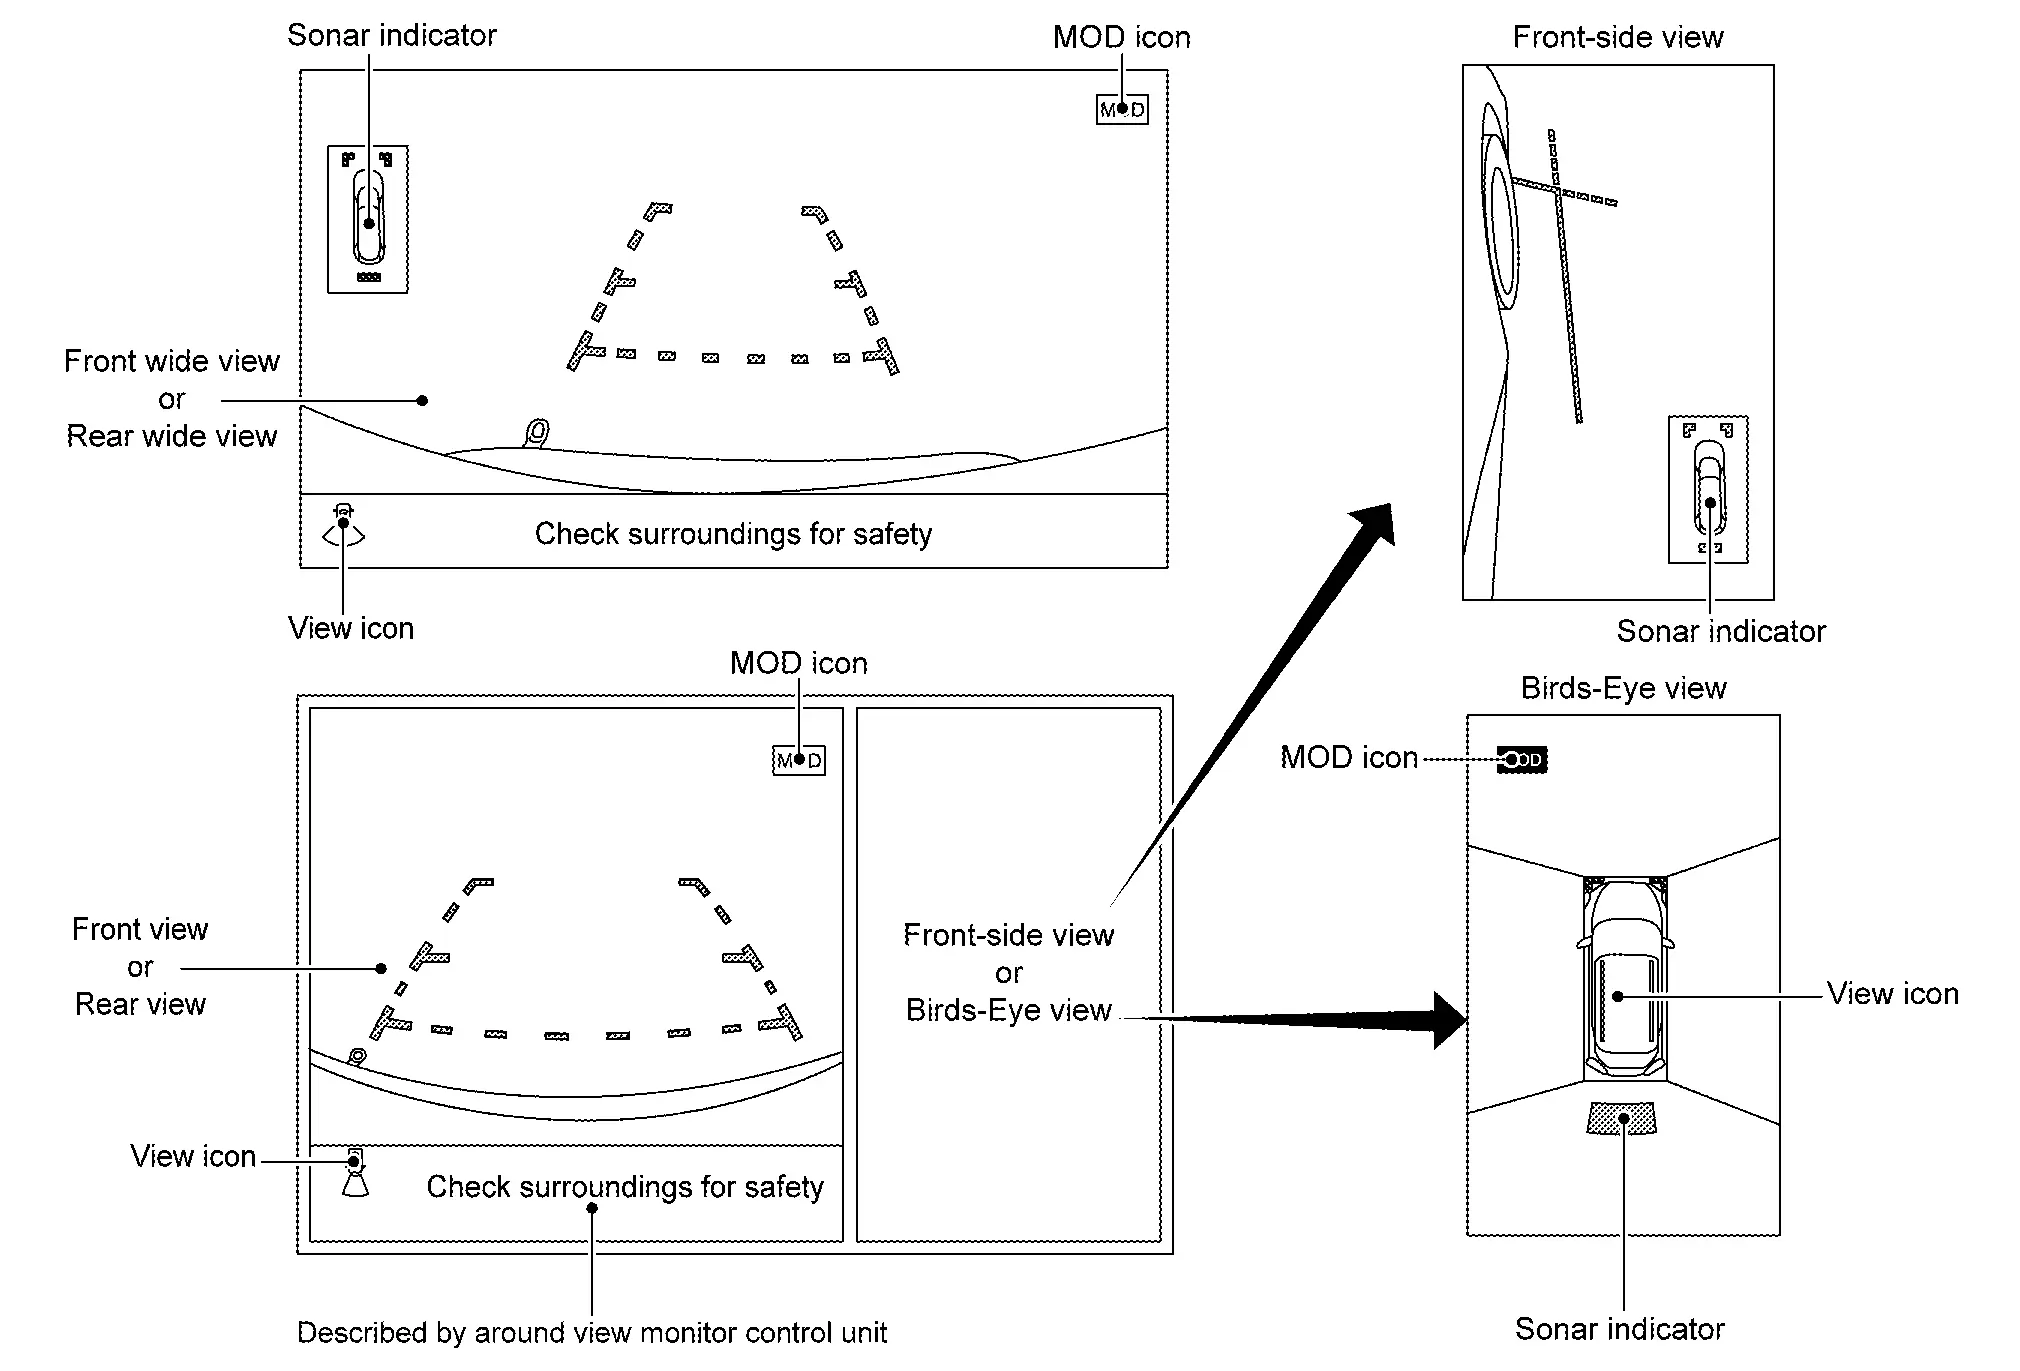
Состав экрана (модели без мертвой зоны)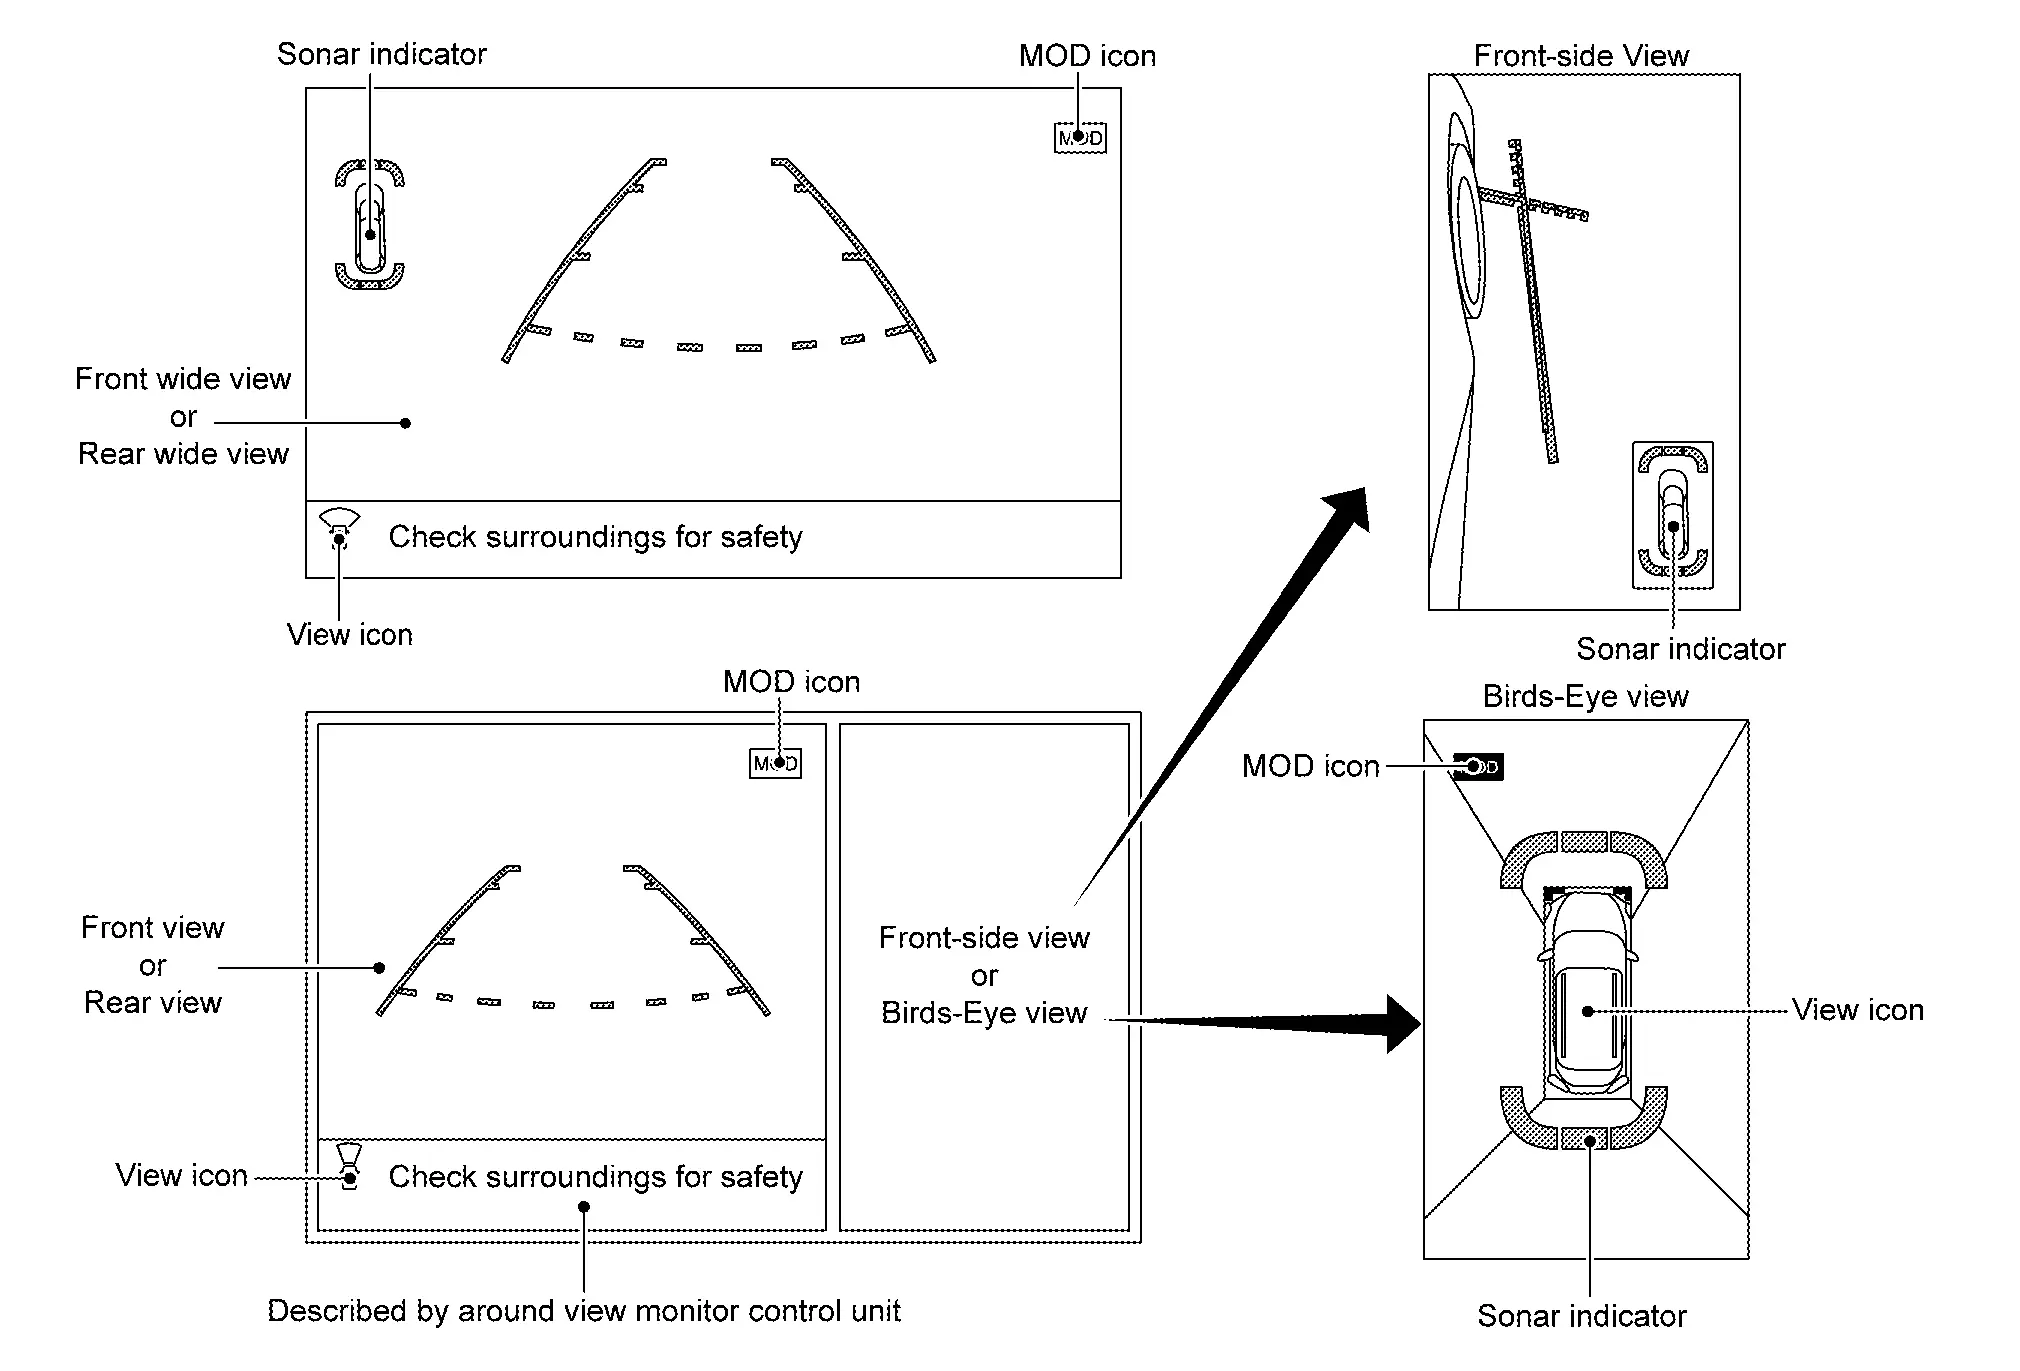
ОПИСАНИЕ РАБОТЫ
Переход экрана системы кругового обзора
Система кругового обзора выводится на дисплей при нажатии кнопки «CAMERA», при включении передачи заднего хода или при обнаружении препятствия ультразвуковой системой.
Вид сверху, вид спереди-сбоку и широкий вид спереди/сзади можно переключать кнопкой «CAMERA», пока отображается система кругового обзора.
Если селектор не находится в положении R (задний ход), система кругового обзора отключается примерно через 3 минуты после нажатия кнопки «CAMERA» или при скорости автомобиля Nissan Pathfinder примерно 10 км/ч и более. Экран возвращается к тому виду, который был показан до включения системы кругового обзора.
Включение и выключение функции обнаружения движущихся объектов (MOD) и ультразвуковой системы выполняется через комбинированный приборный щиток.
На виде сверху поверх изображения мертвой зоны выводится выделенная граница, четко показывающая границы между 4 камерами. Мертвая зона отображается желтым цветом при выводе вида сверху после включения зажигания. (Модели с мертвой зоной)
В положении D передний ультразвуковой датчик может обнаруживать препятствие, даже если изображение с камеры не выводится на блок AV. При обнаружении препятствия экран переключается на изображение с камеры.
При нажатии кнопки «CAMERA» блок управления AV получает сигнал переключения камеры по шине CAN.
Когда блок управления системой кругового обзора получает сигнал переключения камеры, он считывает видеосигнал с каждой камеры.
Когда блок управления системой кругового обзора получает сигнал заднего хода и селектор находится в положении R, он считывает видеосигнал с каждой камеры по каналу LVDS.
Когда блок управления системой кругового обзора считывает сигнал изображения с каждой камеры, он вырезает необходимую область экрана для каждого вида, накладывает изображение с камеры, значок автомобиля Nissan Pathfinder, направляющие линии, линию предполагаемой траектории, значок «MOD» и индикатор датчиков парковки, после чего передает их в блок управления AV по LVDS.
Вид спереди
Изображение вида спереди поступает с передней камеры.
Когда селектор находится в любом положении, кроме «R» (задний ход), нажмите переключатель «CAMERA», чтобы вывести изображение вида спереди. Это улучшает видимость препятствий перед Nissan Pathfinder и помогает при движении благодаря изображениям, выводимым в режимах «Вид с высоты птичьего полёта» и «Вид спереди-сбоку». Функция широкого вида спереди позволяет выводить изображение с горизонтальным углом примерно 180°.
В режиме вида спереди выводятся линия ориентира ширины автомобиля Nissan Pathfinder и линия ориентира расстояния до автомобиля, а также линия предполагаемой траектории в зависимости от угла поворота рулевого колеса.
Если угол поворота рулевого колеса составляет примерно до 90 градусов, выводятся линии предполагаемой траектории слева и справа. Если угол поворота рулевого колеса превышает примерно 90 градусов, выводится только линия предполагаемой траектории с внешней стороны (с противоположной стороны от направления поворота).
Блок управления системы кругового обзора получает сигнал угла поворота рулевого колеса от блока ABS и электрического блока (блока управления) по шине CAN.
Блок управления системы кругового обзора управляет направлением расчетной траектории в соответствии с сигналом угла поворота рулевого колеса.
Направляющие линии вида спереди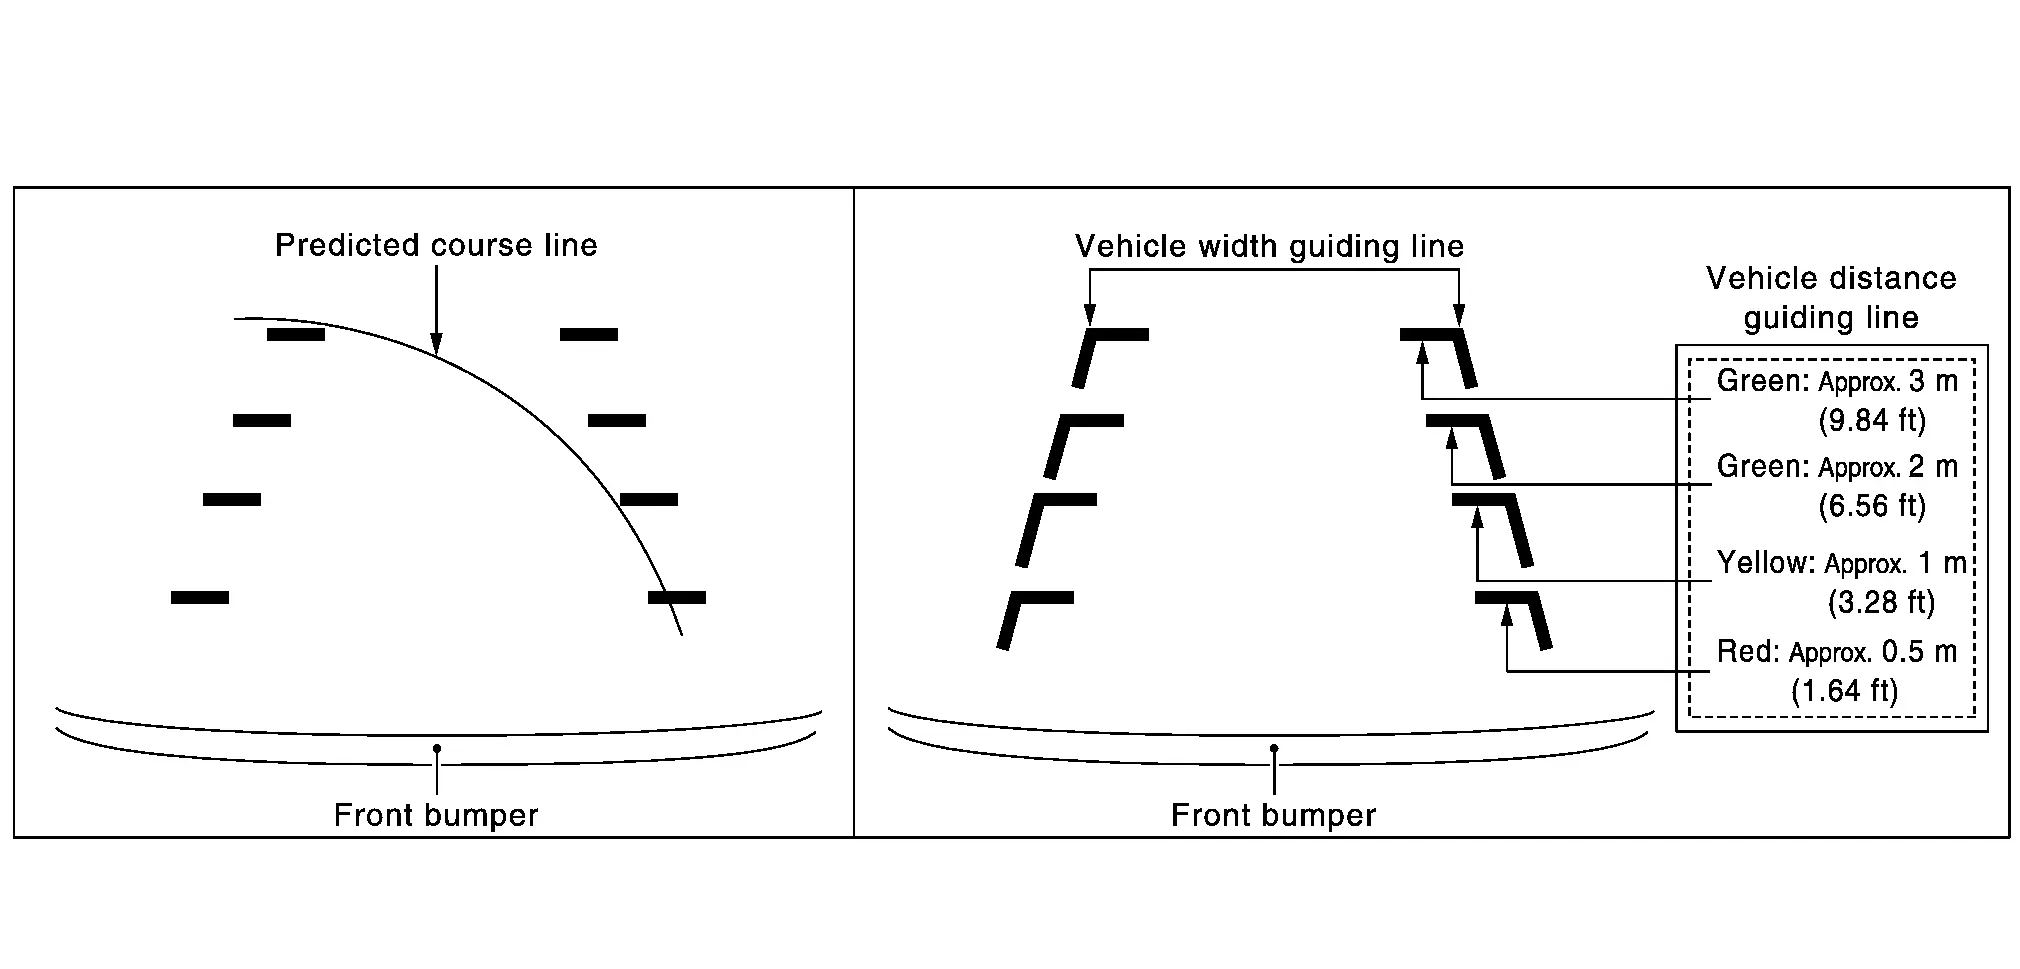
Вид сзади
Изображение вида сзади поступает с задней камеры.
Когда селектор находится в положении «R» (задний ход), выводится вид сзади. Движение задним ходом и парковка облегчаются благодаря изображениям, выводимым в режимах «Вид с высоты птичьего полёта» и «Вид спереди-сбоку». Функция широкого вида сзади позволяет выводить изображение с горизонтальным углом примерно 180°.
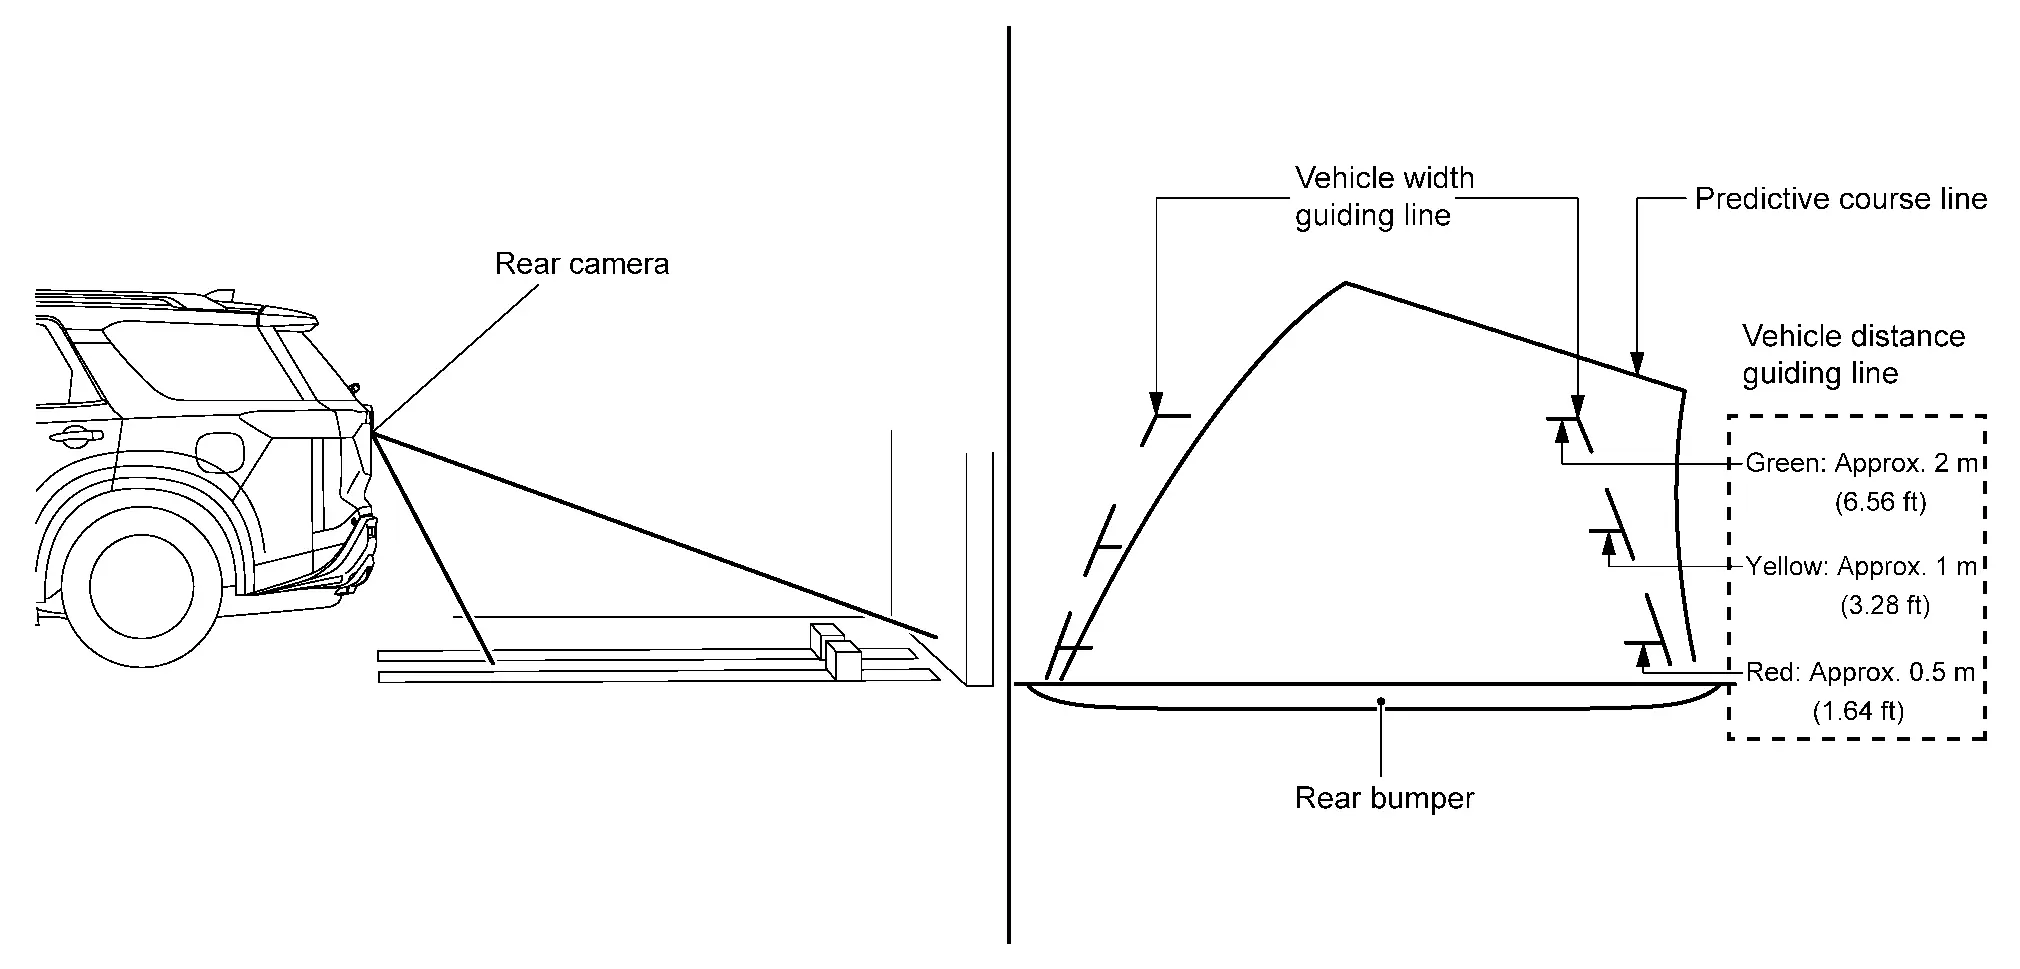
В режиме вида сзади выводятся линия ориентира ширины автомобиля Nissan Pathfinder и линия ориентира расстояния до автомобиля, а также линия предполагаемой траектории в зависимости от угла поворота рулевого колеса.
Расчетная траектория не отображается, когда рулевое колесо находится в нейтральном положении.
Блок управления системы кругового обзора получает сигнал угла поворота рулевого колеса от блока ABS и электрического блока (блока управления) по шине CAN.
Блок управления системы кругового обзора управляет направлением и дистанцией расчетной траектории в соответствии с сигналом датчика угла поворота рулевого колеса.
Направляющие линии вида сзади
Вид спереди с боков
Изображение вида спереди с боков поступает с правой боковой камеры.
В режиме «Вид спереди-сбоку» выводятся линия ориентира расстояния до автомобиля Nissan Pathfinder и линия ориентира ширины автомобиля.
Зона вида спереди-сбоку и направляющая линия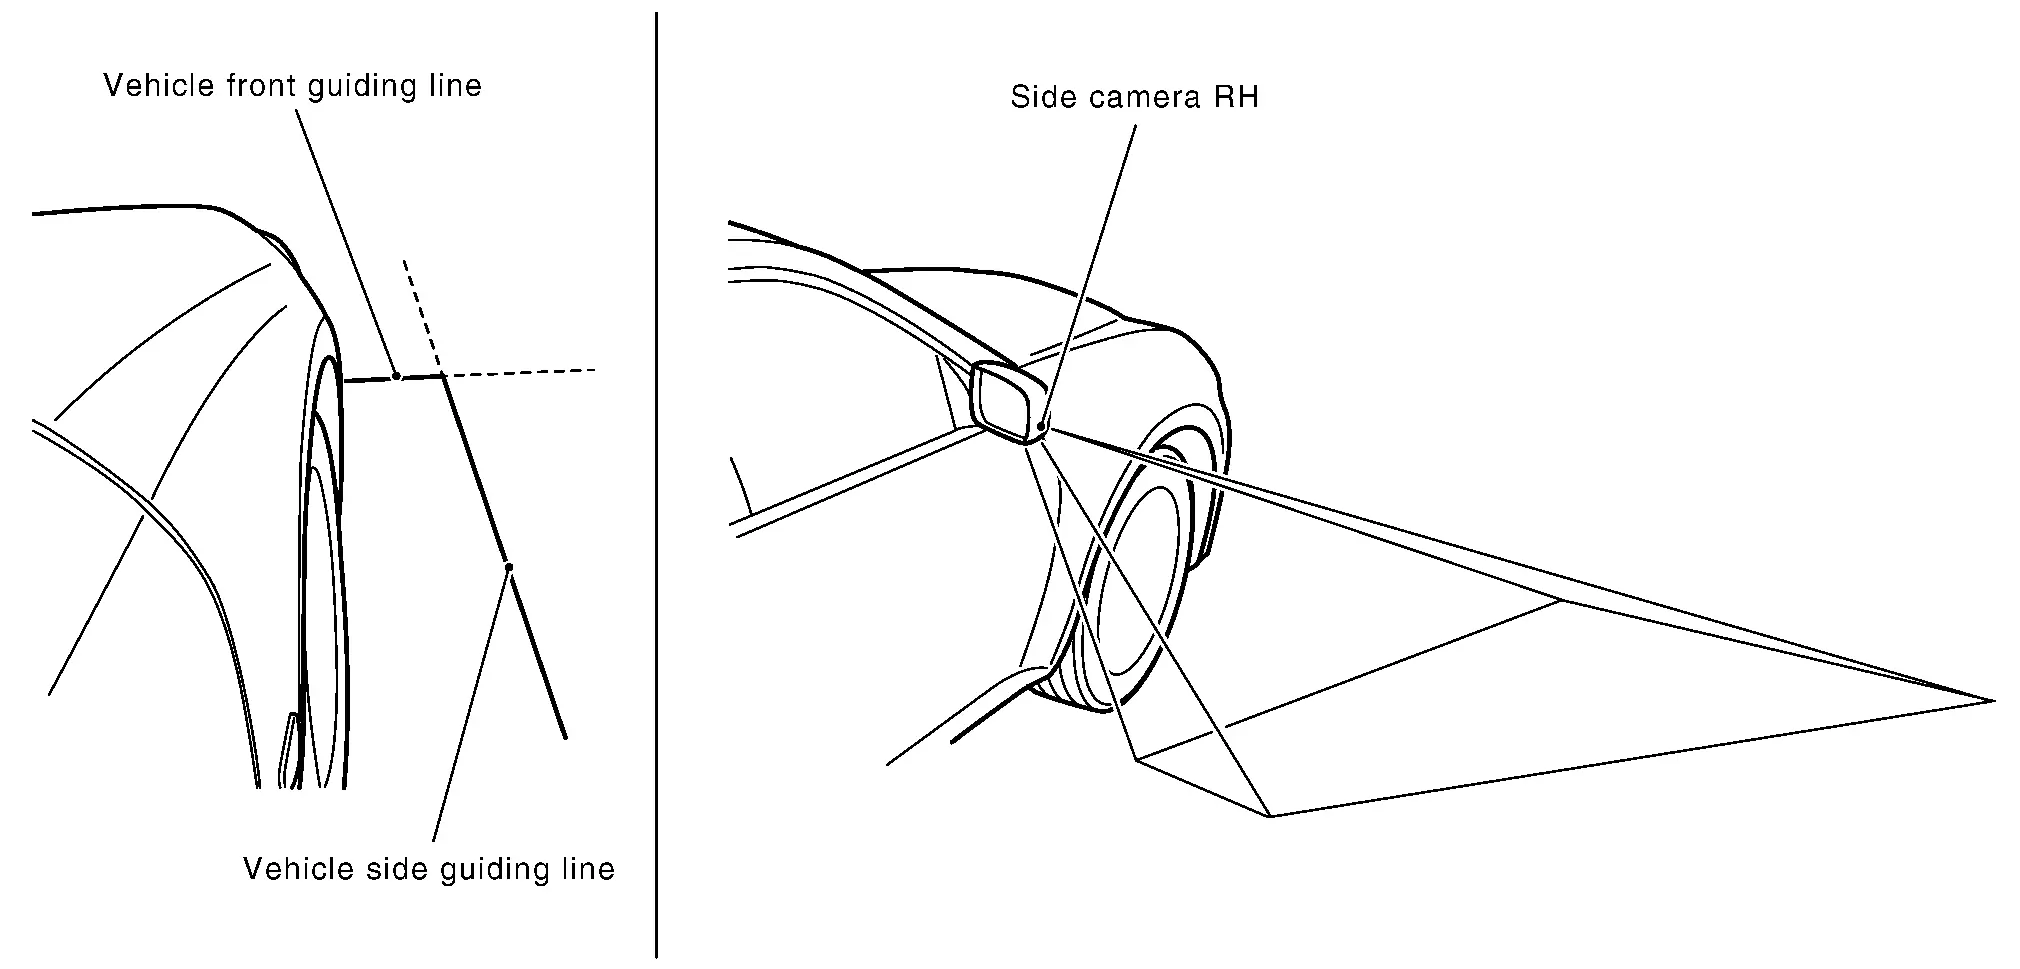
Вид сверху
Изображения с 4 камер обрезаются и преобразуются в вид сверху, и окружение автомобиля Nissan Pathfinder отображается в режиме «Вид с высоты птичьего полёта».
В режиме «Вид с высоты птичьего полёта» на изображении отображается невидимая зона для обозначения границ между 4 камерами. (Модели с невидимой зоной)
Изображение дисплея «вид сверху»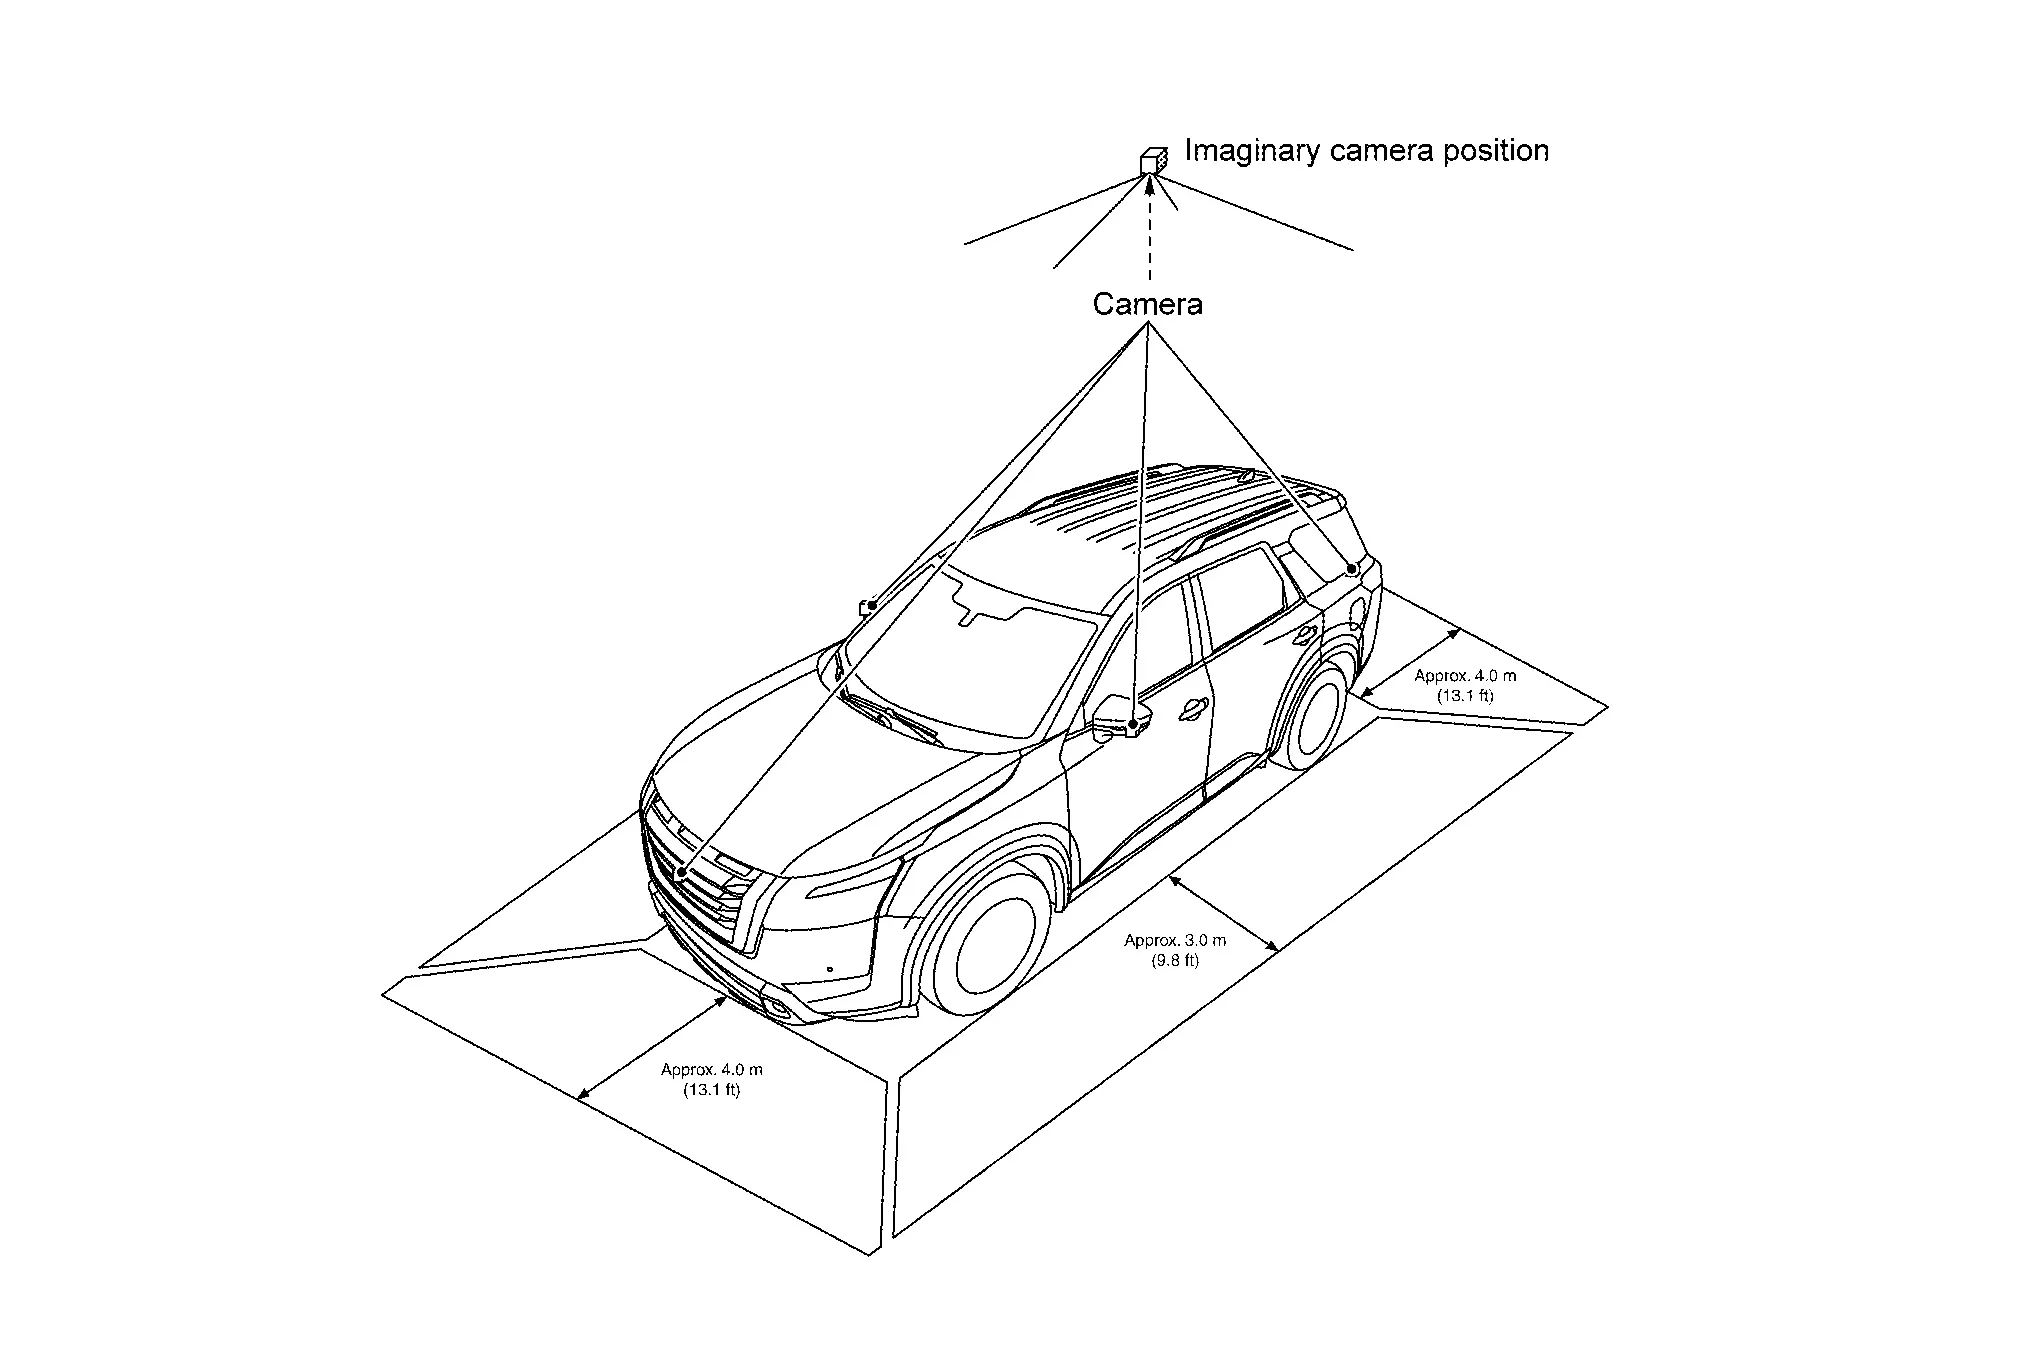
Область отображения «Вид с высоты птичьего полёта» (модели с невидимой зоной)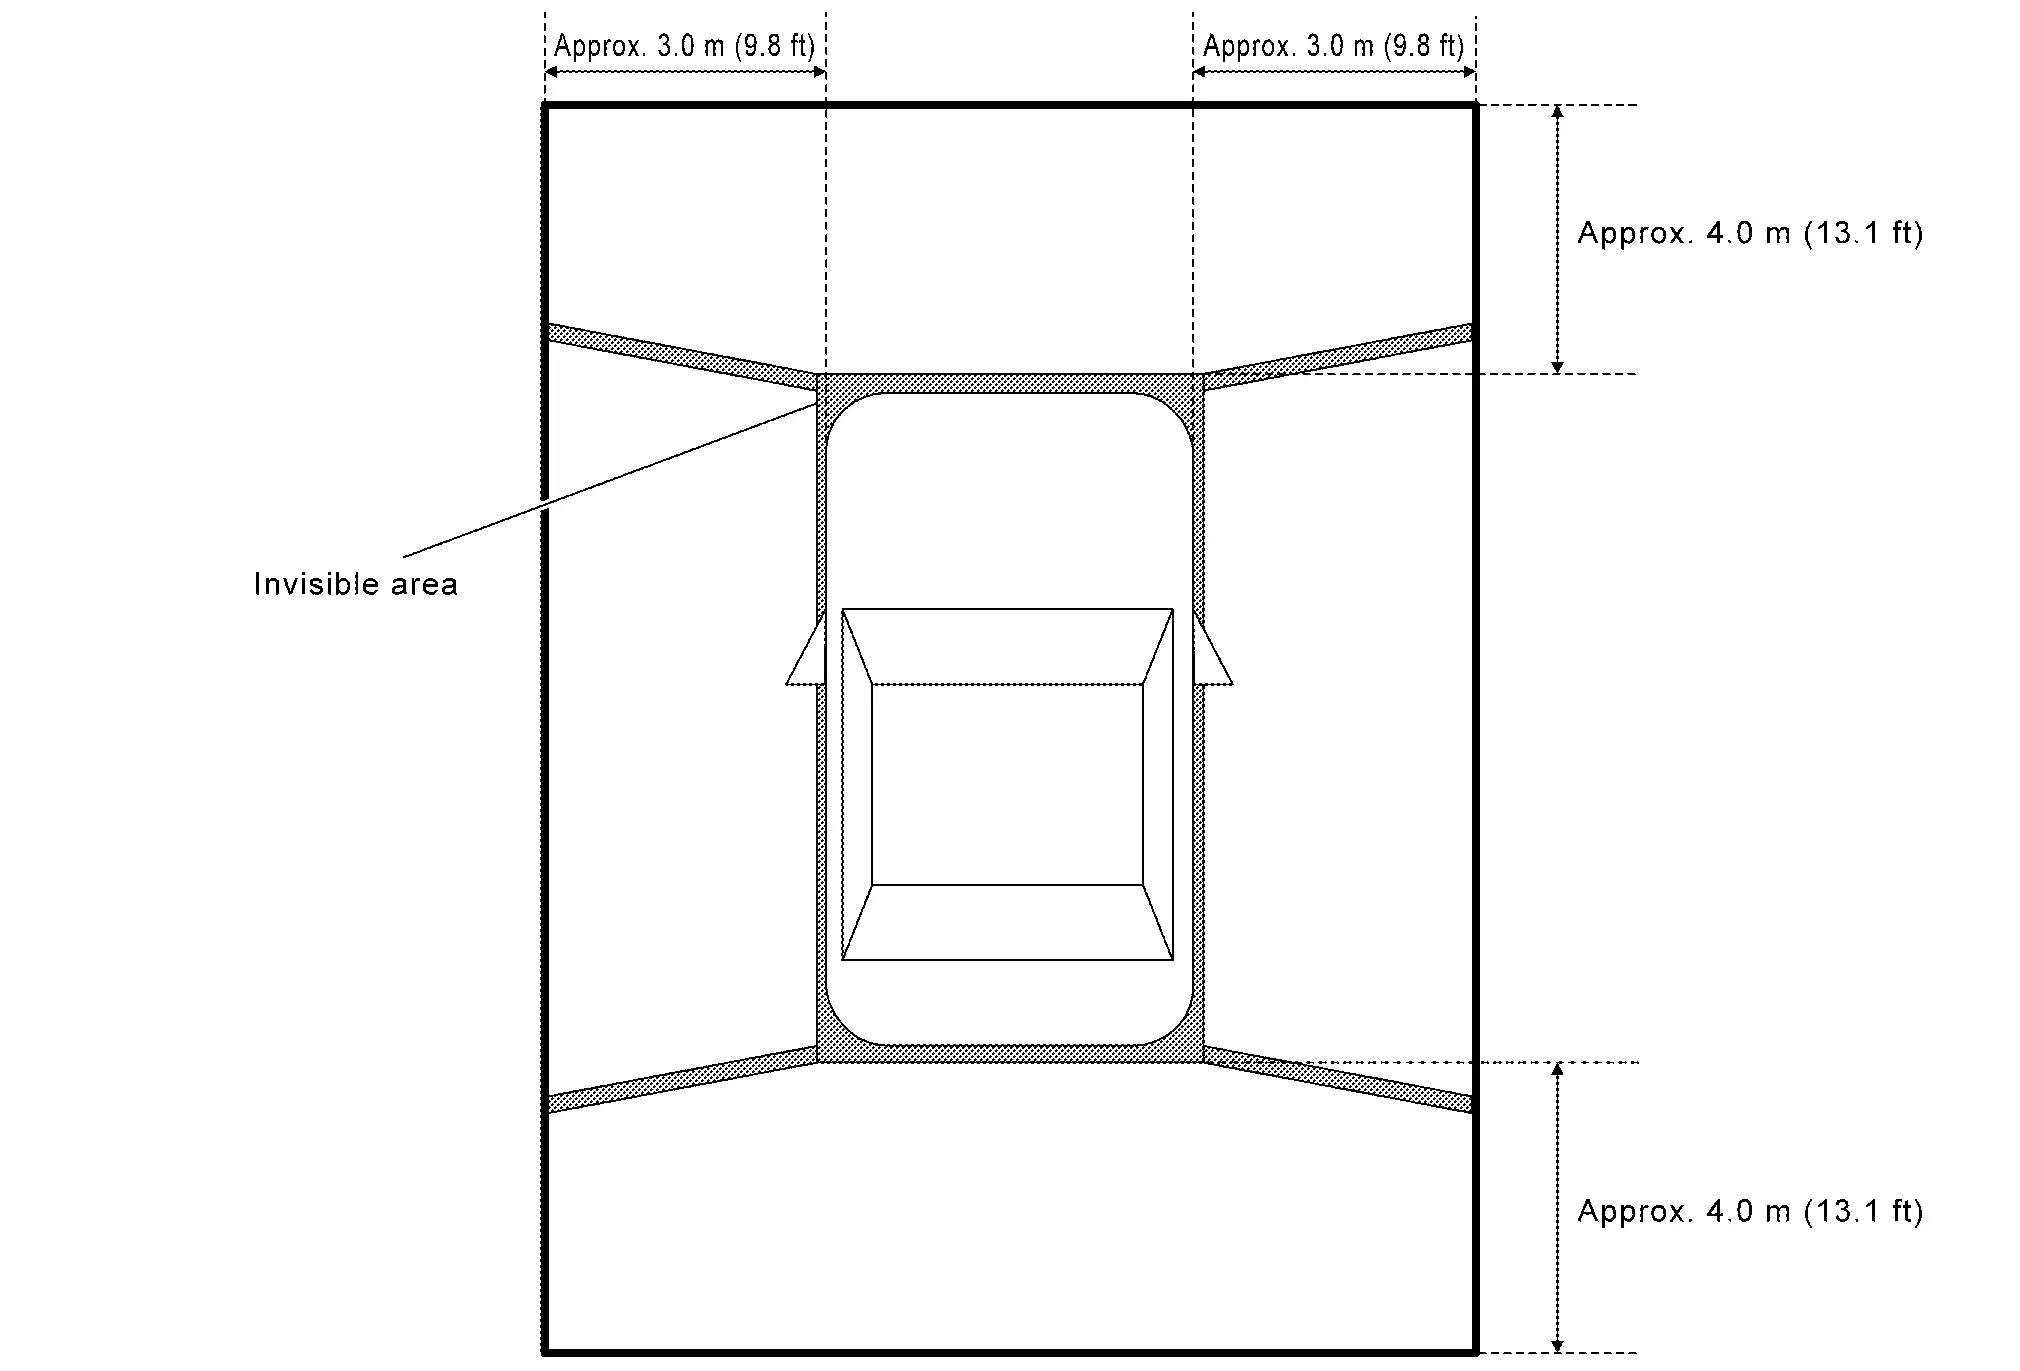
Область отображения «Вид с высоты птичьего полёта» (модели без невидимой зоны)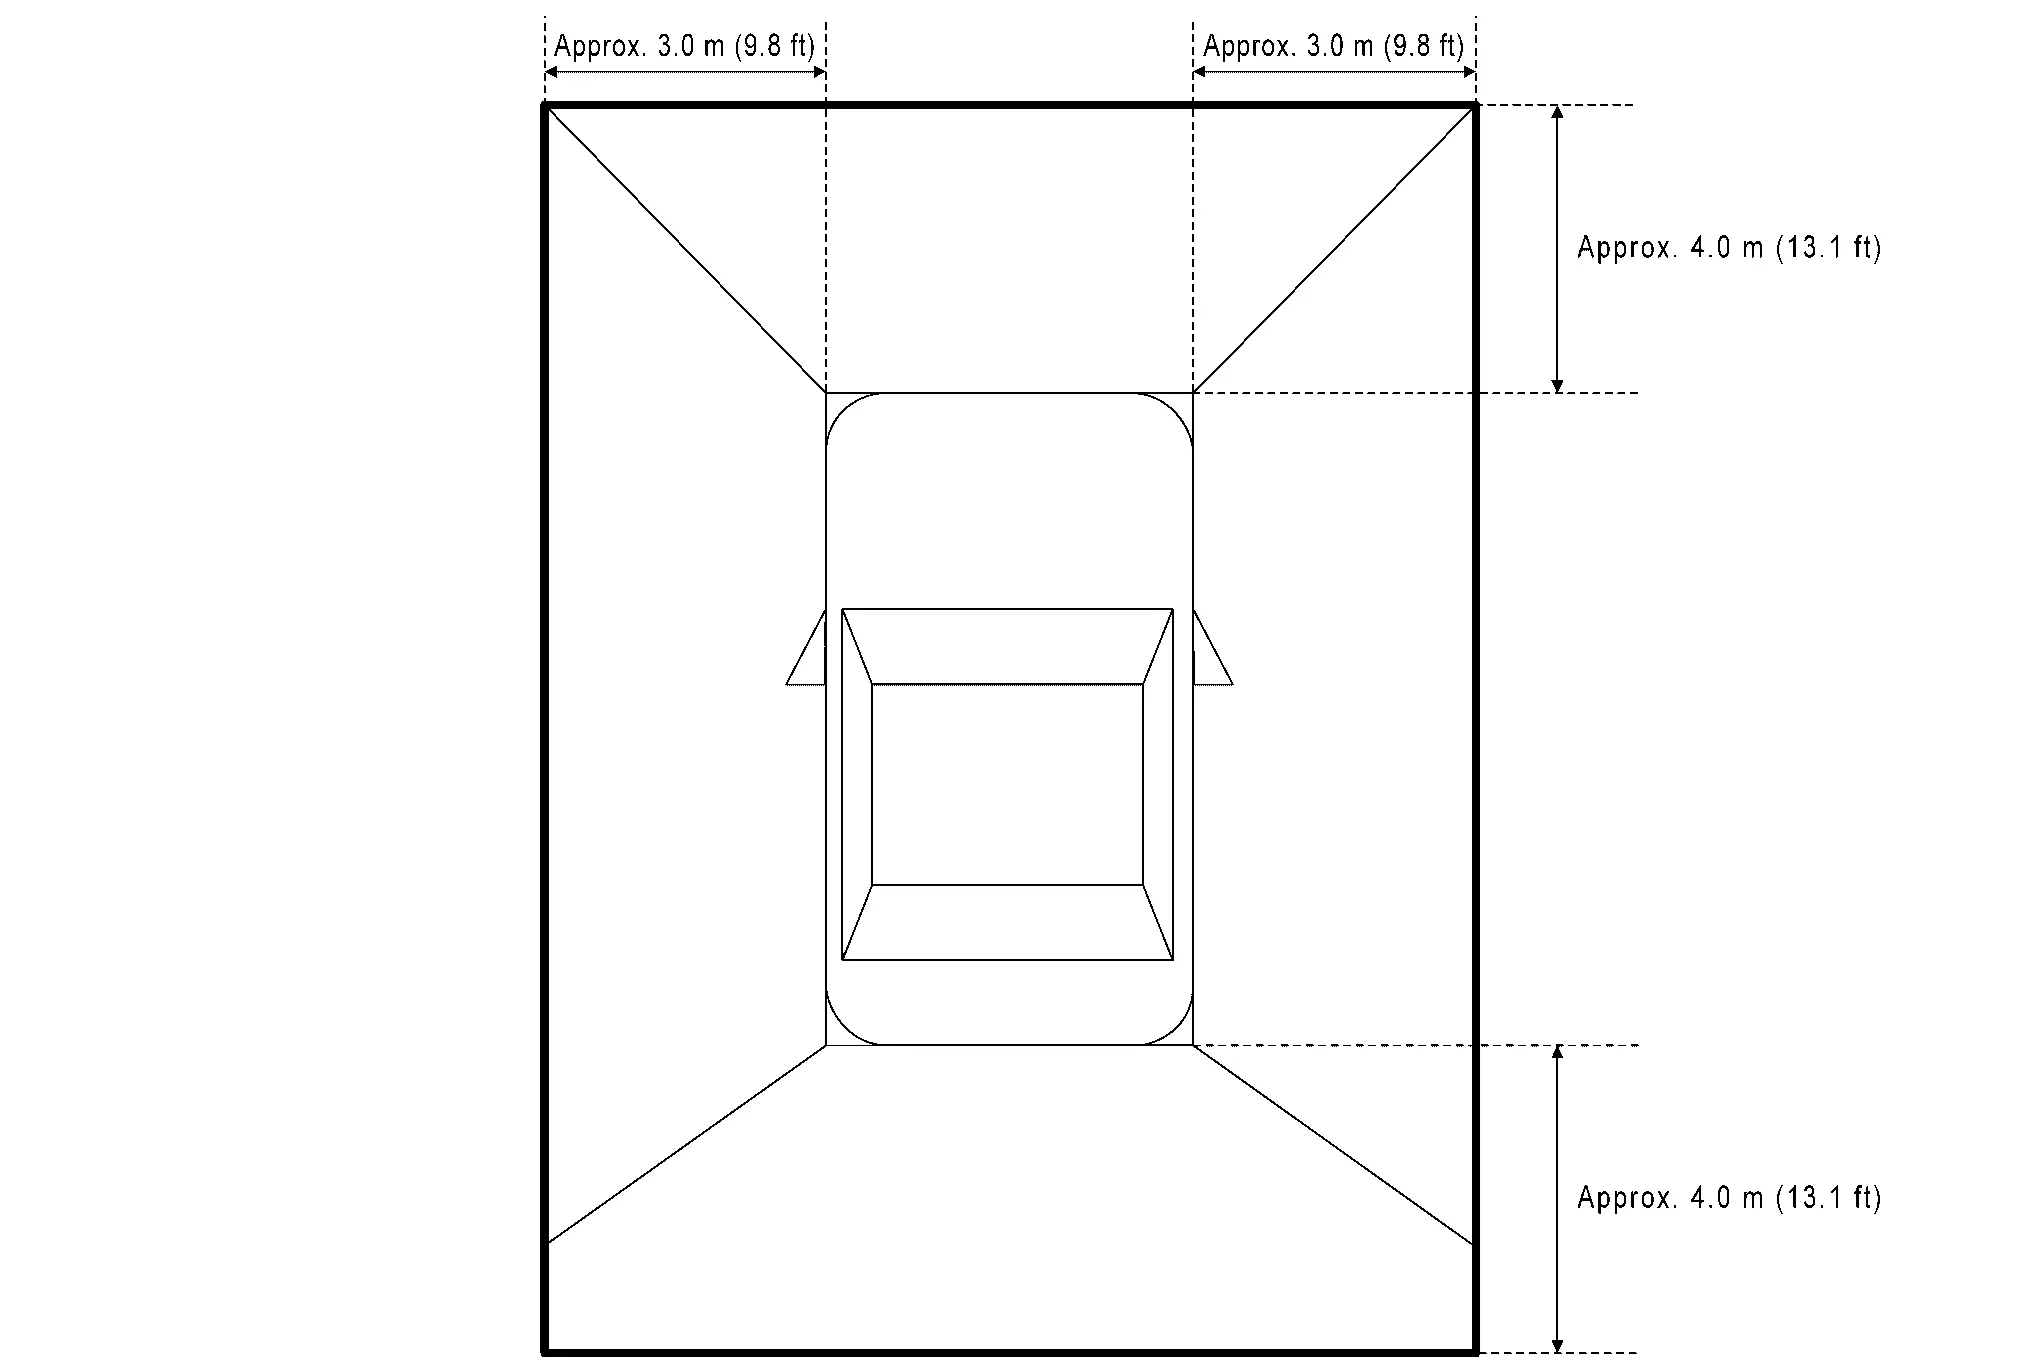
Система обнаружения движущихся объектов (MOD)
Функция обнаружения движущихся объектов (MOD) уведомляет водителя о наличии движущихся объектов в зоне вокруг автомобиля Nissan Pathfinder. MOD обнаруживает движущиеся объекты по изображению с камеры, подсвечивает рамку обзора жёлтым цветом, когда значок «MOD» горит зелёным, и подаёт звуковой сигнал зуммером.
MOD обнаруживает движущиеся объекты, пока изображение с камеры отображается на блоке управления AV.
Блок управления системы кругового обзора выполняет следующие действия при обнаружении движущихся объектов.
Накладывает желтую рамку на сигнал изображения с камеры и передает его на блок управления AV по LVDS.
Передает на комбинированный прибор по шине CAN запрос на выдачу звукового сигнала MOD.
Комбинация приборов получает от блока управления системой кругового обзора сигнал запроса звукового сигнала MOD и выдаёт на зуммер сигнал управления.
Блок управления системы кругового обзора обнаруживает движущиеся объекты по изображению с камеры с помощью метода распознавания изображений, называемого оптическим потоком.
MOD не принимает фон за движущийся объект при движении Nissan Pathfinder (когда движется весь экран), но обнаруживает движущийся объект, когда на экране отображается реальный движущийся объект.
Функцию MOD можно постоянно отключить следующим образом.
Постоянное отключение: настройки выполняются на информационном дисплее комбинации приборов.
Цвет значка «MOD» показывает, работает ли MOD. Значок «MOD» отображается, как показано в таблице ниже. Когда MOD работает, значок «MOD» горит зелёным. Когда MOD не работает, значок «MOD» горит серым. Если MOD отключён в «Настройках», значок MOD не отображается.
Вид Положение селектора Положение P или N Положение D Положение R Отображение значка «MOD» Вид сверху и вид сзади Вид сверху — — Серый Вид сзади Зелёный Вид сверху и вид спереди Вид сверху Зелёный Серый — Вид спереди Серый Зелёный Вид сбоку и вид сзади Вид сбоку — — × Вид сзади Зелёный Вид сбоку и вид спереди Вид сбоку × × — Вид спереди Серый Зелёный Широкий вид сзади — — Зелёный Широкий вид спереди Серый Зелёный — ×: значок не отображается.
—: вид не отображается в каждом положении селектора (положения P или N, D и R).
MOD подсвечивает рамку области обзора желтым цветом и подает звуковой сигнал, когда выполняется любое из условий, указанных в таблице ниже.
Условия работы Вид, в котором MOD работает Положение селектора Nissan Pathfinder Скорость автомобиля Положение P или N 0 км/ч Вид сверху Положение D 0 км/ч или более – менее 8 км/ч Вид спереди
Широкий вид спереди
Положение R 0 км/ч или более – менее 8 км/ч Вид сзади
Широкий вид сзади
MOD не работает или прекращает работу, когда выполняется любое из условий, указанных в таблице ниже.
Условие прекращения работы Указание Дверь открыта MOD не прекращает работу для вида спереди и широкого вида спереди.
Работа прекращается для вида сзади и широкого вида сзади, пока открыта дверь багажника.
Работа прекращается для вида сверху, когда открыта любая дверь.
Складывание/раскладывание наружного зеркала Состояние складывания/раскладывания наружного зеркала определяется по сигналу управления мотором наружного зеркала, передаваемому от наружного зеркала (со стороны водителя) на блок управления системы кругового обзора.
ФУНКЦИЯ СОНАРА СИСТЕМЫ ПОМОЩИ С КАМЕРОЙ
Ультразвуковые датчики установлены на переднем и заднем бамперах. Когда препятствие обнаруживается при отображении интеллектуальной системы кругового обзора, индикатор ультразвуковых датчиков и звуковой сигнал зуммера уведомляют водителя о приближении препятствия. Когда препятствие обнаруживается при неотображаемой интеллектуальной системе кругового обзора, экран интеллектуальной системы кругового обзора выводится автоматически, после чего уведомление выполняется так же, как при отображении системы.
Расстояние между бампером и препятствием отображается в 3 этапа в зависимости от цвета индикатора датчиков парковки на дисплее и частоты мигания индикатора.
Предупреждение звуковым сигналом зуммера informирует о расстоянии до препятствия по циклу из 3 этапов.
MAC (код аутентификации сообщения, Message Authentication Code)
MAC (Message Authentication Code) — функция, которая с помощью безопасной аутентифицированной связи не допускает несанкционированного обмена данными с любыми блоками управления, кроме блока с функцией MAC. Блок управления системой кругового обзора может записывать ключ MAC, необходимый для обмена данными между блоками управления, и выполнять диагностику MAC.
Система диагностики (блок управления системой кругового обзора), Nissan Pathfinder пятого поколения
Функция CONSULT
ФУНКЦИИ CONSULT
CONSULT выполняет следующие функции при обмене данными с блоком управления системой кругового обзора.
| Режим диагностики | Описание |
|---|---|
| Результат самодиагностики | Выполняется диагностика соединения блока управления системой кругового обзора и цепи связи AV. Текущие и предыдущие неисправности отображаются вместе. |
| Монитор данных | Можно выполнить диагностику сигналов автомобиля Nissan Pathfinder, получаемых блоком управления системой кругового обзора. |
| Вспомогательные функции |
|
| Идентификация ЭБУ | Можно определить номер детали, версию программного обеспечения и версию аппаратного обеспечения блока управления системой кругового обзора. |
| Конфигурация* | Записывает спецификацию автомобиля Nissan Pathfinder при замене блока управления системой кругового обзора. |
| Диагностика MAC* | Отображает результаты диагностики MAC, разделенные на следующие два приоритета проверки.
|
*: Отображается при выполнении «Diagnosis (All System)».
РЕЗУЛЬТАТ САМОДИАГНОСТИКИ
См. Указатель DTC.
В режиме самодиагностики CONSULT результаты самодиагностики и журнал ошибок отображаются вместе.
Текущая неисправность отмечается как «CRNT». Прошлая неисправность отмечается как «PAST».
Данные стоп-кадра (FFD)
При обнаружении DTC записывается следующее состояние автомобиля, которое отображается в CONSULT.
| Наименование параметра [единица измерения] | Содержание дисплея |
|---|---|
ODO/TRIP METER [км] |
Отображается общий пробег (показания одометра) на момент обнаружения неисправности. |
МОНИТОР ДАННЫХ
Отображает состояние следующих сигналов автомобиля, поступающих в блок управления системой кругового обзора.
Для каждого сигнала фактический сигнал можно сравнить с состоянием, распознанным системой.
Отображаемый параметр Примечания СИГНАЛ ЗАДНЕГО ХОДА
[Вкл/Выкл]Состояние приёма сигнала положения селектора (задний ход), получаемого от TCM, отображается как ВКЛ/ВЫКЛ. СИГНАЛ ПЕРЕКЛЮЧАТЕЛЯ КАМЕРЫ
[Вкл/Выкл]Состояние приёма сигнала переключателя камеры, получаемого от блока управления AV, отображается как ВКЛ/ВЫКЛ. СИГНАЛ ОТКЛЮЧЕНИЯ КАМЕРЫ
[Вкл/Выкл]Состояние приёма сигнала отключения камеры, получаемого от блока управления AV, отображается как ВКЛ/ВЫКЛ. СИГНАЛ ИЗОБРАЖЕНИЯ ЗАДНЕЙ КАМЕРЫ
[Норма/Неиспр.]Состояние входного сигнала изображения с камеры заднего вида отображается в реальном времени как OK/NG. R-CAMERA COMM STATUS
[Норма/Неиспр.]Состояние связи с камерой заднего вида отображается в реальном времени как OK/NG. R-CAMERA COMM LINE
[Норма/Неиспр.]Состояние линии связи с камерой заднего вида отображается в реальном времени как OK/NG. СИГНАЛ ИЗОБРАЖЕНИЯ ФРОНТАЛЬНОЙ КАМЕРЫ
[Норма/Неиспр.]Состояние входного сигнала изображения с камеры вида спереди отображается в реальном времени как OK/NG. F-CAMERA COMM STATUS
[Норма/Неиспр.]Состояние связи с камерой переднего вида отображается в реальном времени как OK/NG. F-CAMERA COMM LINE
[Норма/Неиспр.]Состояние линии связи с камерой переднего вида отображается в реальном времени как OK/NG. Сигнал изображения левой камеры
[Норма/Неиспр.]Состояние входного сигнала изображения с боковой камеры LH отображается в реальном времени как OK/NG. Состояние связи левой камеры
[Норма/Неиспр.]Состояние связи с боковой камерой LH отображается в реальном времени как OK/NG. Линия левой камеры
[Норма/Неиспр.]Состояние линии связи с боковой камерой LH отображается в реальном времени как OK/NG. Сигнал изображения правой камеры
[Норма/Неиспр.]Состояние входного сигнала изображения с боковой камеры RH отображается в реальном времени как OK/NG. Состояние связи правой камеры
[Норма/Неиспр.]Состояние связи с боковой камерой RH отображается в реальном времени как OK/NG. Линия правой камеры
[Норма/Неиспр.]Состояние линии связи с боковой камерой RH отображается в реальном времени как OK/NG. FOLDING MOTOR VOLT 1
[Вкл/Выкл]Состояние приёма сигнала положения складывания зеркала (открыто), получаемого от правого наружного зеркала заднего вида, отображается как ВКЛ/ВЫКЛ. FOLDING MOTOR VOLT 2
[Вкл/Выкл]Состояние сигнала положения складывания (закрытия) правого наружного зеркала отображается как ВКЛ/ВЫКЛ. Выходной сигнал изображения
[Вкл/Выкл]Отображение состояния передачи сигнала изображения в режиме реального времени как ВКЛ/ВЫКЛ. Состояние питания Отображение значения напряжения питания блока управления системой кругового обзора. Nissan Pathfinder Скорость автомобиля
[км/ч]Отображение значения сигнала скорости автомобиля.
ВСПОМОГАТЕЛЬНЫЕ ФУНКЦИИ
| Пункты поддержки работы | Описание |
|---|---|
| Запись MAC-ключа | Запись MAC-ключа в блок управления системой кругового обзора. |
| ОТОБРАЖЕНИЕ ЛИНИИ ПРОГНОЗИРУЕМОЙ ТРАЕКТОРИИ | |
| коррекция диаметра шины | |
| Функция MOD | Выберите ВКЛ/ВЫКЛ для функции MOD. |
| ИНИЦИАЛИЗАЦИЯ КАЛИБРОВКИ ИЗОБРАЖЕНИЯ КАМЕР | Калибровка может быть сброшена до состояния, соответствующего заводской поставке. |
| КАЛИБРОВКА ИЗОБРАЖЕНИЯ КАМЕРЫ (ФРОНТАЛЬНАЯ КАМЕРА) | Выполняет калибровку фронтальной камеры. |
| КАЛИБРОВКА ИЗОБРАЖЕНИЯ КАМЕРЫ (КАМЕРА ПАССАЖИРСКОЙ СТОРОНЫ) | Выполняет калибровку правой боковой камеры. |
| КАЛИБРОВКА ИЗОБРАЖЕНИЯ КАМЕРЫ (БОКОВАЯ КАМЕРА СО СТОРОНЫ ВОДИТЕЛЯ) | Выполняет калибровку левой боковой камеры. |
| КАЛИБРОВКА ИЗОБРАЖЕНИЯ КАМЕРЫ (ЗАДНЯЯ КАМЕРА) | Выполняет калибровку задней камеры. |
| ТОЧНАЯ НАСТРОЙКА ВИДА СВЕРХУ | Можно проверить и скорректировать расхождение между каждой камерой. Функция точной настройки калибровки камер позволяет проверить и скорректировать расхождение между каждой камерой. |
ИДЕНТИФИКАЦИЯ ЭБУ
Можно определить номер детали, версию программного обеспечения и версию аппаратного обеспечения блока управления системой кругового обзора.
КОНФИГУРАЦИЯ
Записывает спецификацию автомобиля при замене блока управления системы кругового обзора.