Système. Système AWD
SCHÉMA DU SYSTÈME
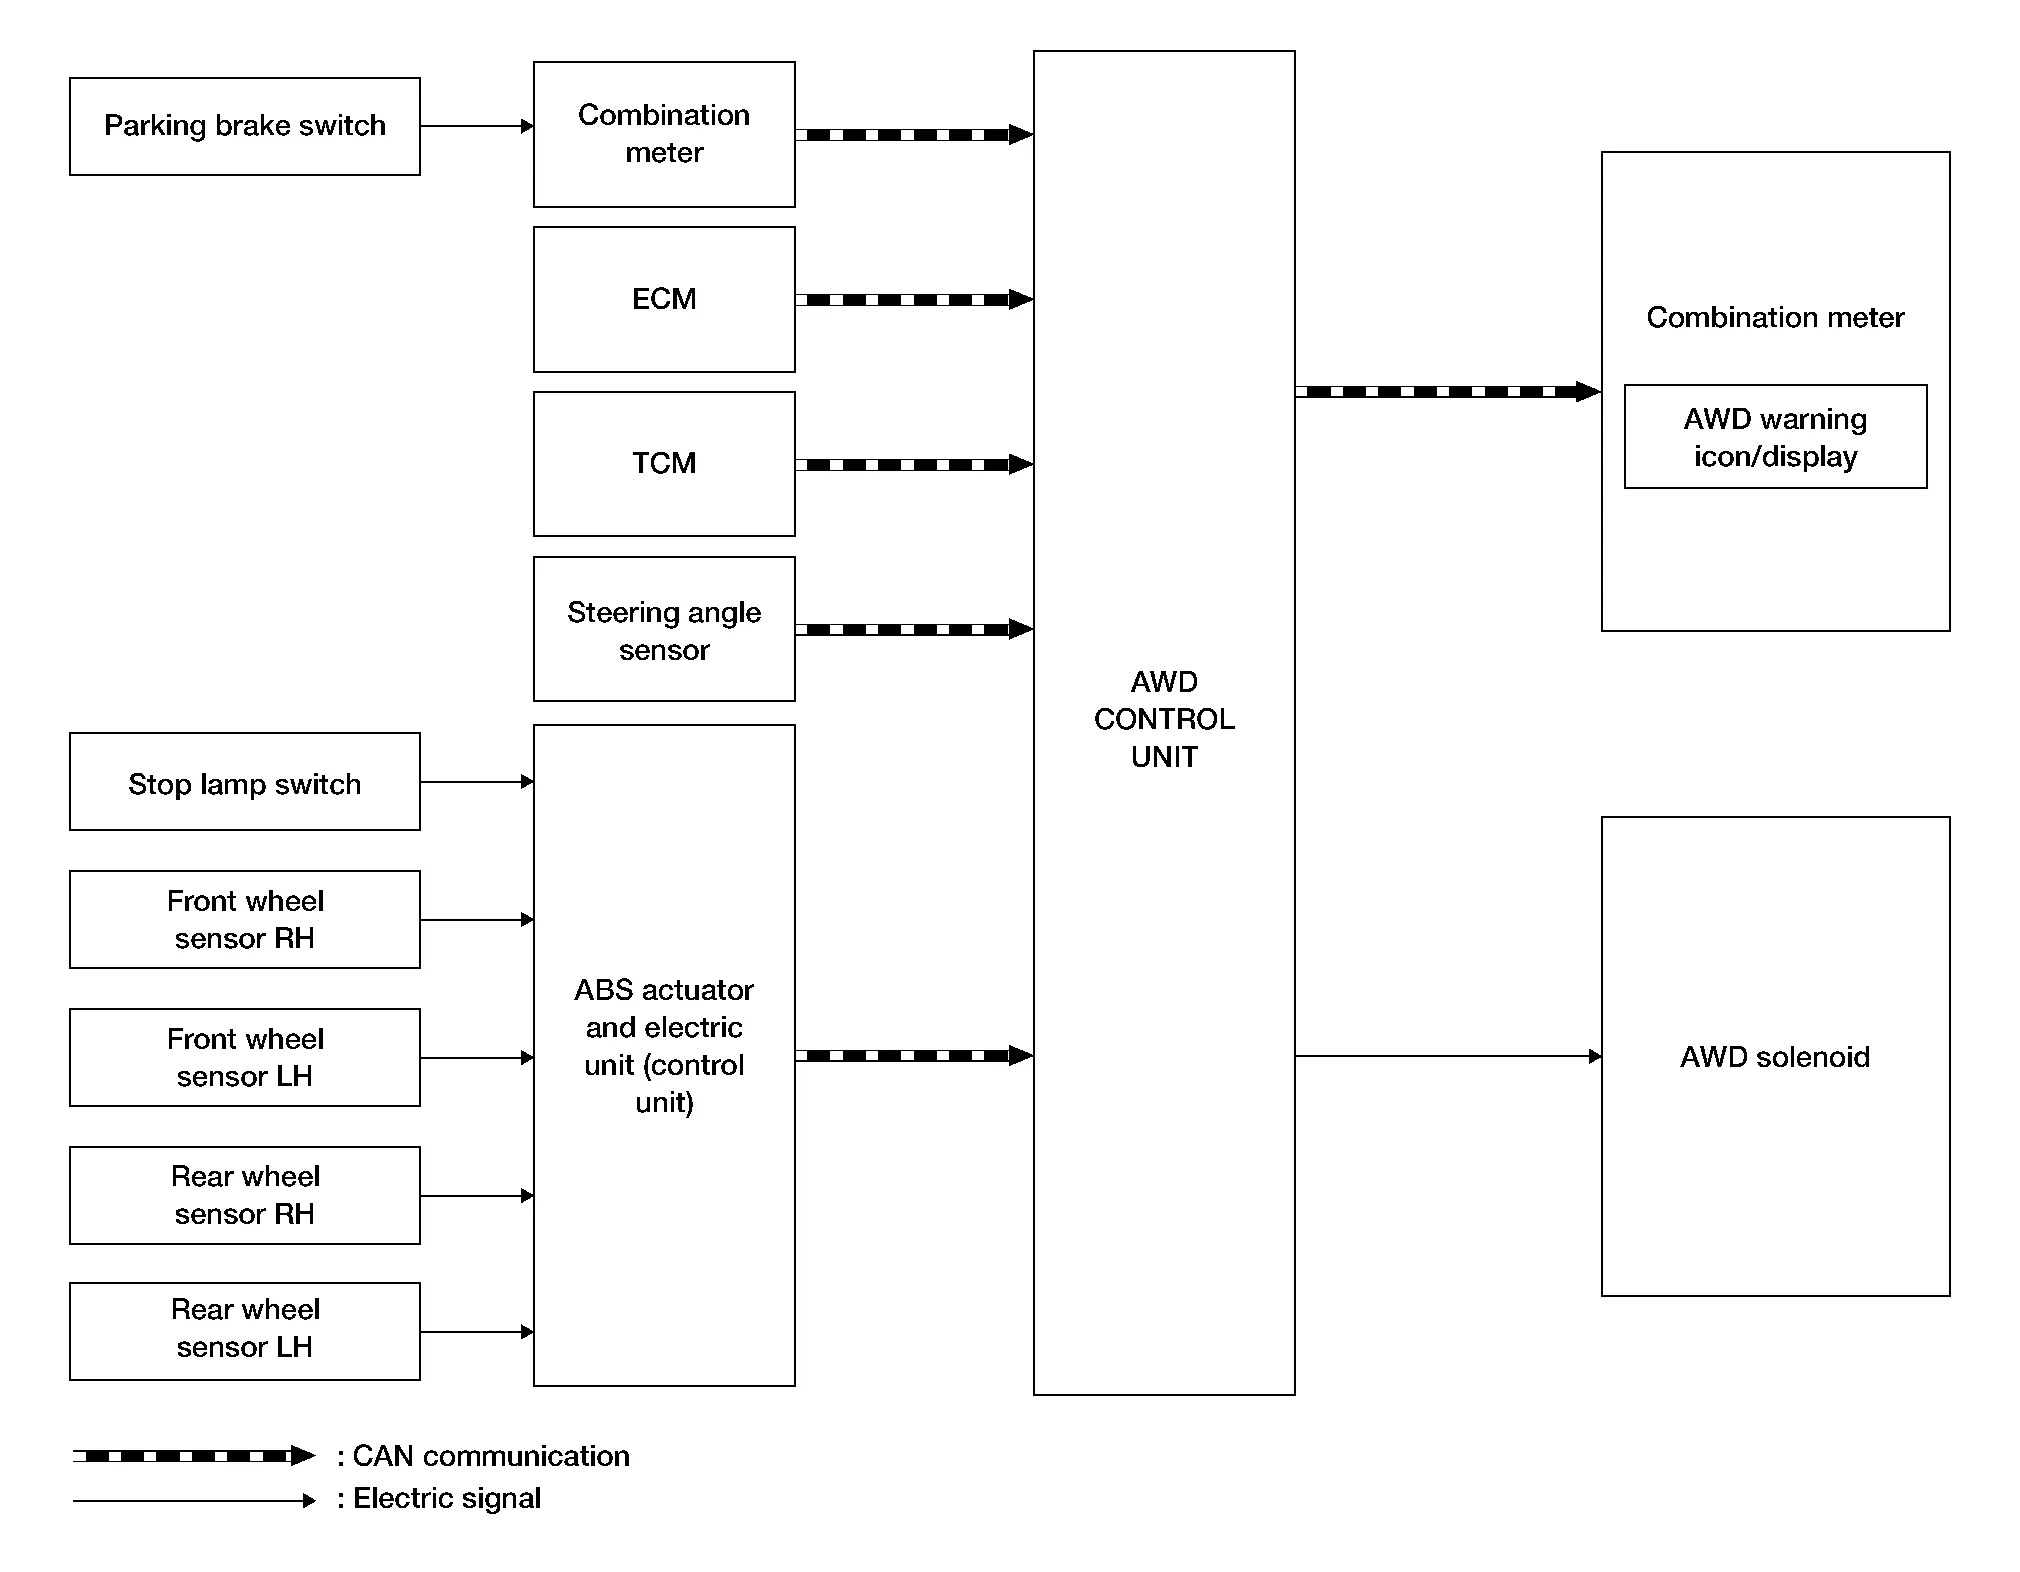
SIGNAUX D'ENTRÉE ET DE SORTIE
Il transmet et reçoit chaque signal de l'unité de commande AWD suivante via la ligne de communication CAN :
| Pièces composantes | Fonctionnement |
|---|---|
| Actionneur ABS et unité électrique (unité de commande) | Transmet les signaux suivants à l'unité de commande AWD via la communication CAN :
|
| ECM | Transmet les signaux suivants à l'unité de commande AWD via la communication CAN :
|
| TCM | Transmet les signaux suivants à l'unité de commande AWD via la communication CAN :
|
| Combiné d'instruments | Transmet l'état du signal du contacteur de frein de stationnement à l'unité de commande AWD via la communication CAN. |
Reçoit le signal suivant de l'unité de commande AWD via la communication CAN :
|
|
| Capteur d'angle de braquage | Transmet l'état du signal du capteur d'angle de braquage à l'unité de commande AWD via la communication CAN. |
DESCRIPTION
Le système AWD répartit la puissance motrice entre la traction avant (100:0) et les quatre roues motrices (50:50) selon les signaux des capteurs.
En recevant le signal du capteur d'angle de braquage, le signal du capteur de vitesse de lacet, le signal du capteur G latéral et le signal du capteur G longitudinal, le véhicule Nissan Murano équipé du VDC corrige la répartition du couple entre les roues avant et arrière en fonction de la conduite et du comportement du véhicule en virage, et améliore la maniabilité et la sécurité sur chaussée glissante.
La commande électronique permet une répartition optimale du couple entre les roues avant et arrière, en fonction de l'état de la route.
Le mode AWD permet une conduite stable, sans patinage des roues, sur route enneigée ou autre surface glissante.
Sur les routes ne nécessitant pas les quatre roues motrices, il contribue à améliorer la consommation de carburant en roulant dans des conditions proches de la traction avant.
Les signaux des capteurs déterminent l'état de virage du véhicule Nissan Murano. Les virages serrés et les freinages sont contrôlés en répartissant le couple optimal sur les roues arrière.