Система. Система AWD
СХЕМА СИСТЕМЫ
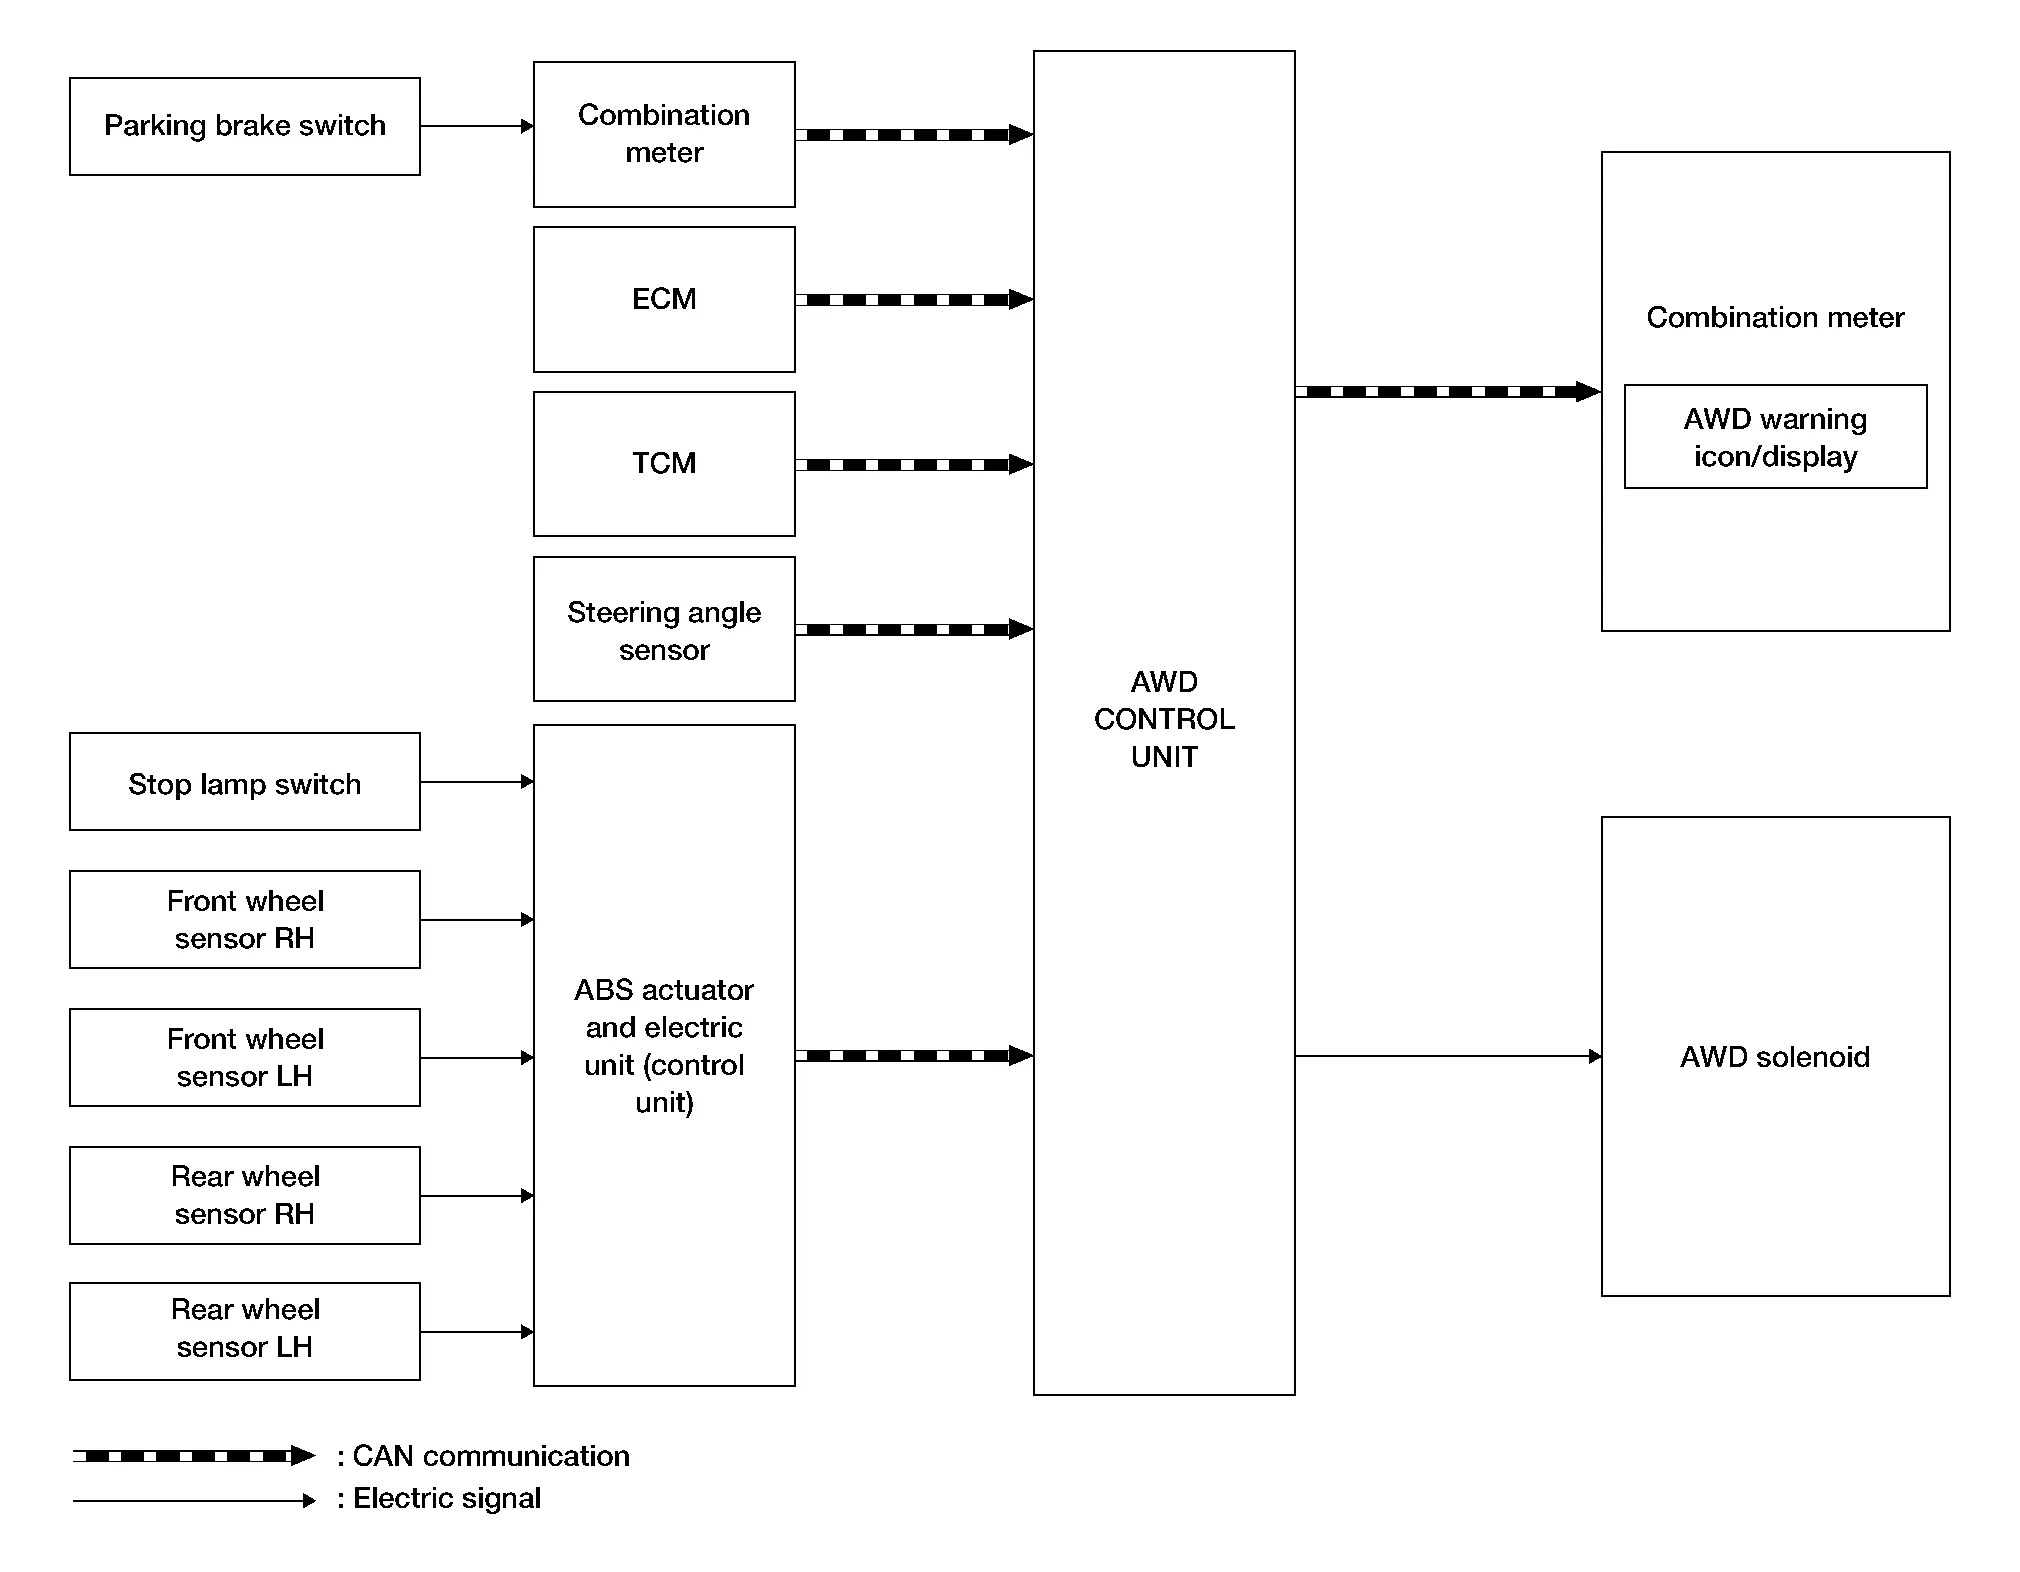
ВХОДНЫЕ И ВЫХОДНЫЕ СИГНАЛЫ
Передает и принимает каждый сигнал от следующего блока управления AWD по линии связи CAN:
| Компоненты | Назначение |
|---|---|
| Гидроблок ABS и электронный блок (блок управления) | Передает следующие сигналы на блок управления AWD по шине CAN:
|
| ECM | Передает следующие сигналы на блок управления AWD по шине CAN:
|
| TCM | Передает следующие сигналы на блок управления AWD по шине CAN:
|
| Комбинация приборов | Передает состояние сигнала выключателя стояночного тормоза на блок управления AWD по шине CAN. |
Получает от блока управления AWD следующий сигнал по шине CAN:
|
|
| Датчик угла поворота рулевого колеса | Передает состояние сигнала датчика угла поворота рулевого колеса на блок управления AWD по шине CAN. |
ОПИСАНИЕ
Система AWD распределяет мощность привода между режимом переднего привода (100:0) и режимом полного привода (50:50) в соответствии с сигналами датчиков.
Получая сигнал датчика угла поворота рулевого колеса, сигнал датчика угловой скорости рыскания, сигнал датчика бокового ускорения и сигнал датчика продольного ускорения, автомобиль Nissan Murano с VDC корректирует распределение крутящего момента между передними и задними колесами в зависимости от действий водителя и поведения автомобиля в повороте, что повышает управляемость и безопасность на скользкой дороге.
Электронное управление обеспечивает оптимальное распределение крутящего момента между передними и задними колесами в соответствии с дорожными условиями.
Режим AWD обеспечивает устойчивое движение без пробуксовки колес на снегу и других скользких покрытиях.
На дорогах, где не требуется полный привод, режим работает близко к переднему приводу, что способствует экономии топлива.
Сигналы датчиков определяют состояние автомобиля в повороте; при резком повороте и торможении управление осуществляется за счет распределения оптимального крутящего момента на задние колеса.