System. AWD-System
SYSTEMSCHALTBILD
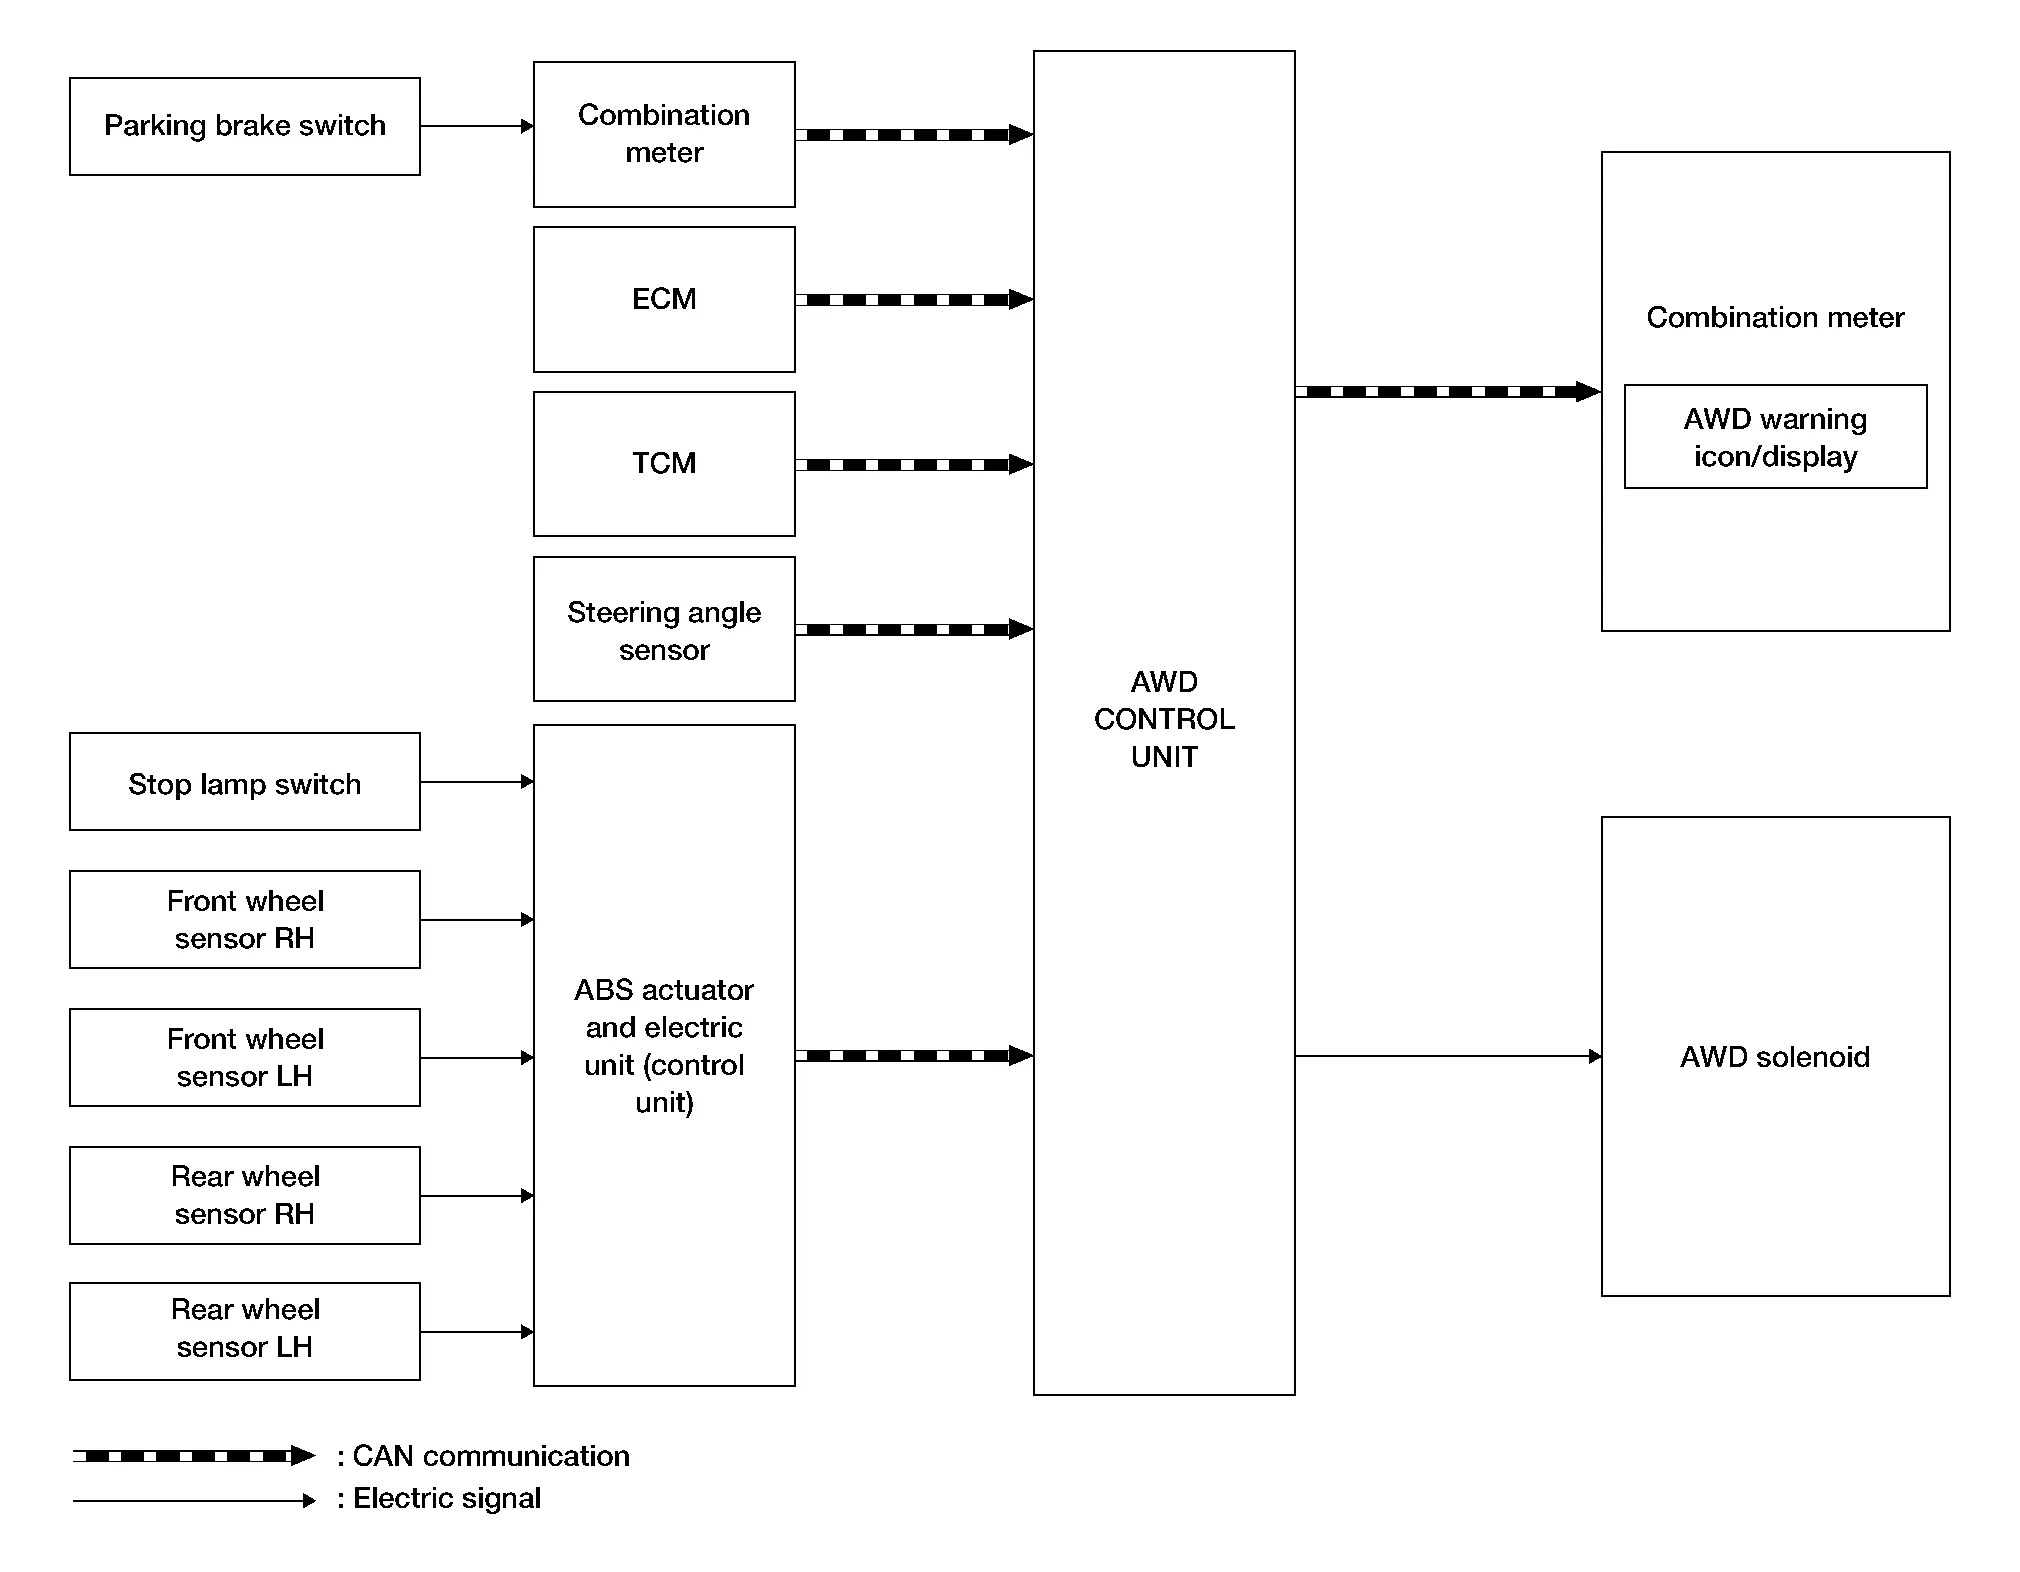
EINGANGSSIGNAL UND AUSGANGSSIGNAL
Es sendet und empfängt die folgenden Signale vom AWD-Steuergerät über die CAN-Kommunikationsleitung:
| Bauteile | Funktion |
|---|---|
| ABS-Aktor und elektronische Steuereinheit (Steuergerät) | Sendet folgende Signale über CAN-Kommunikation an das AWD-Steuergerät:
|
| ECM | Sendet folgende Signale über CAN-Kommunikation an das AWD-Steuergerät:
|
| TCM | Sendet folgende Signale über CAN-Kommunikation an das AWD-Steuergerät:
|
| Kombiinstrument | Sendet den Zustand des Signals des Feststellbremsschalters über CAN-Kommunikation an das AWD-Steuergerät. |
Empfängt folgendes Signal über CAN-Kommunikation vom AWD-Steuergerät:
|
|
| Lenkwinkelsensor | Sendet den Zustand des Signals des Lenkwinkelsensors über CAN-Kommunikation an das AWD-Steuergerät. |
BESCHREIBUNG
Das AWD-System regelt die Verteilung der Antriebskraft zwischen Vorderradantrieb (100:0) und Allradantrieb (50:50) abhängig von den Sensorsignalen.
Durch den Empfang des Signals des Lenkwinkelsensors, des Signals des Gierratensensors, des Signals des Seitenbeschleunigungssensors und des Signals des Längsbeschleunigungssensors korrigiert das Fahrzeug mit VDC die Momentenverteilung auf Vorder- und Hinterräder entsprechend dem Fahrmanöver und dem Verhalten des Fahrzeugs in Kurven und verbessert die Fahrbarkeit und Sicherheit auf rutschigen Fahrbahnen.
Die elektronische Steuerung ermöglicht eine optimale Verteilung des Drehmoments auf Vorder- und Hinterräder entsprechend den Straßenverhältnissen.
Der AWD-Modus ermöglicht stabiles Fahren ohne Radschlupf auf schneebedeckten oder anderen rutschigen Fahrbahnen.
Auf Straßen, die keinen Allradantrieb erfordern, trägt er durch Fahren nahe dem Vorderradantrieb zu einem verbesserten Kraftstoffverbrauch bei.
Die Sensorsignale bestimmen das Kurvenverhalten des Fahrzeugs; enge Kurven und Bremsvorgänge werden durch Verteilung des optimalen Moments auf die Hinterräder geregelt.