Résumé du système de surveillance des angles morts
Le système de surveillance d'angle mort possède 2 fonctions :
Fonction de surveillance d'angle mort Aide le conducteur à décider de changer de voie.
Fonction d'alerte de trafic arrière transversal Aide le conducteur lors de la marche arrière.
Ces fonctions utilisent les mêmes capteurs.
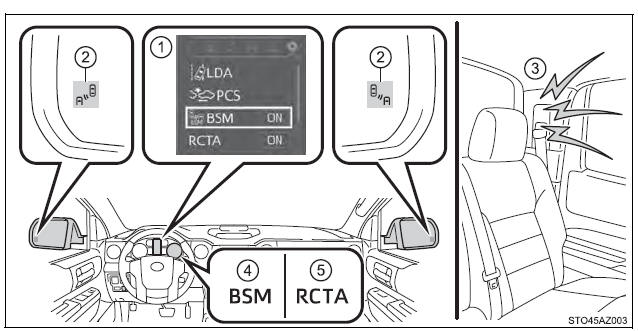
Écran multifonction Activation/désactivation de la fonction BSM/RCTA.
Témoins des rétroviseurs extérieurs Fonction de surveillance d'angle mort : lorsqu'un véhicule est détecté dans l'angle mort des rétroviseurs extérieurs ou qu'il approche rapidement par l'arrière dans l'angle mort, le témoin du rétroviseur extérieur du côté concerné s'allume. Si le levier de clignotant est actionné vers le côté détecté, le témoin du rétroviseur extérieur clignote.
Fonction d'alerte de trafic arrière transversal : lorsqu'un véhicule approchant par la droite ou par la gauche à l'arrière du véhicule est détecté, les deux témoins des rétroviseurs extérieurs clignotent.
Buzzer d'alerte de trafic arrière transversal (fonction RCTA uniquement) Lorsqu'un véhicule approchant par l'arrière droit ou gauche du véhicule est détecté, un buzzer retentit derrière le montant arrière gauche.
Témoin « BSM » Lorsque la fonction BSM est activée, le témoin s'allume.
Témoin « RCTA » Lorsque la fonction RCTA est activée, le témoin s'allume.
Activation/désactivation de la fonction BSM/RCTA
Les fonctions BSM (surveillance d'angle mort) et RCTA (alerte de trafic arrière transversal) peuvent être activées/désactivées sur l'écran multifonction comme suit :
1. Appuyez sur « » ou « » des commandes du compteur et sélectionnez.
2. Appuyez sur « » ou « " des commandes du compteur et sélectionnez « BSM » ou « RCTA », puis appuyez surpour sélectionner le réglage souhaité (activé/désactivé).
Réglage de la luminosité du témoin BSM
La luminosité des témoins BSM (surveillance d'angle mort) des rétroviseurs extérieurs peut être modifiée sur l'écran multifonction comme suit :
1. Appuyez sur « » ou « » des commandes du compteur et sélectionnez.
2. Appuyez sur « » ou « " des commandes du compteur et sélectionnez « Réglages véhicule », puis appuyez sur .
3. Appuyez sur « » ou « " des commandes du compteur et sélectionnez « Luminosité BSM », puis appuyez surpour sélectionner le réglage souhaité (clair/faible).
Réglage du volume du buzzer d'alerte de trafic arrière transversal
1. Appuyez sur « » ou « » des commandes du compteur et sélectionnez.
2. Appuyez sur « » ou « " des commandes du compteur et sélectionnez « Réglages véhicule », puis appuyez sur.
3. Appuyez sur « » ou « " des commandes du compteur et sélectionnez « Volume RCTA », puis appuyez surpour sélectionner le réglage souhaité.
Le volume du buzzer change à chaqueappuyez sur .
■Visibilité des témoins des rétroviseurs extérieurs En plein soleil, le témoin du rétroviseur extérieur peut être difficile à voir.
■Audibilité du buzzer d'alerte de trafic arrière transversal La fonction d'alerte de trafic arrière transversal peut être difficile à entendre lorsque les bruits sont élevés, par exemple avec un volume audio élevé.
■En cas de dysfonctionnement du système de surveillance d'angle mort Si un dysfonctionnement du système est détecté pour l'une des raisons suivantes, des messages d'avertissement s'affichent.
Un capteur présente un dysfonctionnement.
Les capteurs sont sales.
La température extérieure est extrêmement élevée ou basse.
La tension des capteurs est devenue anormale.
■Homologation du système de surveillance d'angle mort
Pour les véhicules vendus aux États-Unis
FCC ID : OAYSRR3A
Cet appareil est conforme à la partie 15 de la réglementation FCC. Son fonctionnement est soumis aux trois conditions suivantes :
(1) Cet appareil ne doit pas causer de brouillage préjudiciable, et (2) cet appareil doit accepter tout brouillage reçu, y compris un brouillage pouvant provoquer un fonctionnement indésirable.
Avertissement de la FCC
Toute modification non expressément approuvée par la partie responsable de la conformité peut annuler le droit de l'utilisateur à utiliser l'équipement.
Pour les véhicules vendus au Canada
Réglementation applicable : Canada 310
Cet appareil est conforme aux normes RSS exemptes de licence d'Innovation, Sciences et Développement économique Canada.
Le fonctionnement est soumis aux deux conditions suivantes : (1) cet appareil ne doit pas causer de brouillage, et (2) cet appareil doit accepter tout brouillage reçu, y compris un brouillage pouvant entraîner un fonctionnement indésirable de l'appareil.
Bandes de fréquences : 24,05 - 24,25 GHz Puissance de sortie : inférieure à 20 milliwatts.
AVERTISSEMENT
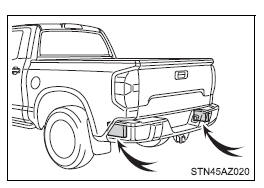
■Manipulation du capteur radar Un capteur du système de surveillance d'angle mort est installé à l'intérieur de chaque côté du pare-chocs arrière du véhicule. Respectez les consignes suivantes pour garantir le bon fonctionnement du système de surveillance d'angle mort.
Gardez en permanence le capteur et la zone environnante du pare-chocs propres.
Ne soumettez pas le capteur ni la zone environnante du pare-chocs à un choc violent. Si le capteur se déplace, même légèrement, le système peut mal fonctionner et les véhicules qui entrent dans la zone de détection peuvent ne pas être détectés. Si le capteur ou la zone environnante subit un choc violent, faites toujours contrôler cette zone par un concessionnaire Toyota.
Ne démontez pas le capteur.
Ne fixez pas d'accessoires ni d'autocollants sur le capteur ni sur la zone environnante du pare-chocs.
Ne modifiez pas le capteur ni la zone environnante du pare-chocs.
Ne peignez pas le pare-chocs arrière dans une couleur autre qu'une couleur officielle Toyota.
La fonction de surveillance d'angle mort
La fonction de surveillance d'angle mort utilise des capteurs radar pour détecter les véhicules circulant sur une voie adjacente, dans la zone non visible dans le rétroviseur extérieur (l'angle mort), et informe le conducteur de leur présence par le témoin du rétroviseur extérieur.
Zones de détection de la fonction de surveillance d'angle mort
Les zones dans lesquelles les véhicules peuvent être détectés sont décrites ci-dessous.
La zone de détection s'étend jusqu'à :
Environ 3,5 m (11,5 pi) du côté du véhicule Les premiers 0,5 m (1,6 pi) à partir du côté du véhicule ne font pas partie de la zone de détection.
Environ 3 m à partir du pare-chocs arrière
Environ 1 m (3,3 pi) vers l'avant à partir du pare-chocs arrière
AVERTISSEMENT
■Précautions d'utilisation du système Le conducteur est seul responsable de la conduite en toute sécurité. Conduisez toujours prudemment en prêtant attention à votre environnement.
La fonction de surveillance d'angle mort est une fonction d'aide qui signale au conducteur la présence d'un véhicule dans l'angle mort. Ne vous fiez pas excessivement à cette fonction. Elle ne peut pas déterminer s'il est sûr de changer de voie ; une confiance excessive peut provoquer un accident entraînant la mort ou des blessures graves.
Selon les conditions, le système peut ne pas fonctionner correctement. Le conducteur doit donc toujours vérifier visuellement que la voie est libre.
■La fonction de surveillance d'angle mort est opérationnelle lorsque
La fonction BSM est activée.
La vitesse du véhicule est supérieure à environ 40 km/h.
■La fonction de surveillance d'angle mort détectera un véhicule lorsque
Un véhicule sur une voie adjacente vous dépasse.
Un autre véhicule entre dans la zone de détection lorsqu'il change de voie.
Vous dépassez un véhicule sur une voie adjacente.
■Conditions dans lesquelles la fonction de surveillance d'angle mort ne détecte pas un véhicule La fonction de surveillance d'angle mort n'est pas conçue pour détecter les types de véhicules et/ou d'objets suivants :
Petites motos, vélos, piétons, etc.*
Véhicules circulant en sens inverse
Glissières de sécurité, murs, panneaux, véhicules en stationnement et objets fixes similaires*
Véhicules suivants circulant sur la même voie*
Véhicules circulant à deux voies de distance de votre véhicule*
Véhicules que votre véhicule dépasse rapidement.
*: Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
■Conditions dans lesquelles la fonction d'aide à la surveillance des angles morts peut ne pas fonctionner correctement
La fonction d'aide à la surveillance des angles morts peut ne pas détecter correctement les véhicules dans les conditions suivantes :
Par mauvais temps, notamment en cas de forte pluie, de brouillard, de neige, etc.
Lorsque de la glace ou de la boue, etc., adhère au pare-chocs arrière
Lors de la conduite sur une chaussée mouillée par la pluie, une flaque d'eau, etc.
Lorsqu'il existe une différence de vitesse importante entre votre véhicule et le véhicule qui entre dans la zone de détection
Lorsqu'un véhicule se trouve dans la zone de détection à l'arrêt et y reste lorsque votre véhicule accélère
Lors de la conduite en montée ou en descente sur des pentes raides successives, telles que des collines, un creux de la route, etc.
Lorsque plusieurs véhicules s'approchent avec seulement un faible écart entre eux
Lorsque les voies sont larges et que le véhicule sur la voie voisine est trop éloigné de votre véhicule
Lorsque le véhicule qui entre dans la zone de détection roule à peu près à la même vitesse que votre véhicule
Lors du remorquage de tout objet, tel qu'une remorque, un bateau, etc.
Lorsqu'il existe une différence de hauteur importante entre votre véhicule et le véhicule qui entre dans la zone de détection
Immédiatement après l'activation de la fonction BSM
Lors du remorquage d'une remorque
Lorsque des accessoires tels qu'un porte-vélos sont installés à l'arrière du véhicule
Les cas de détection inutile d'un véhicule et/ou d'un objet par la fonction d'aide à la surveillance des angles morts peuvent augmenter dans les conditions suivantes :
Lorsqu'il n'y a qu'une faible distance entre votre véhicule et un rail de sécurité, un mur, etc.
Lorsqu'il n'y a qu'une faible distance entre votre véhicule et un véhicule qui vous suit
Lorsque les voies sont étroites et qu'un véhicule circulant à deux voies de votre véhicule entre dans la zone de détection
Lorsque des accessoires tels qu'un porte-vélos sont installés à l'arrière du véhicule
La fonction d'alerte de trafic transversal arrière (RCTA)
La fonction RCTA fonctionne lorsque votre véhicule est en marche arrière.
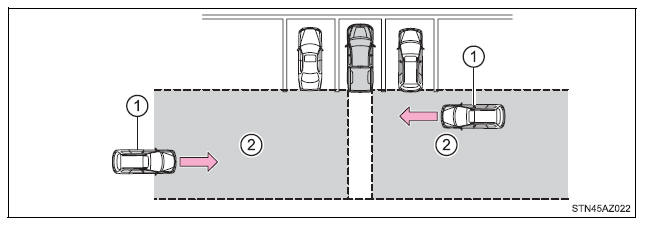
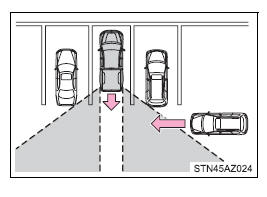
Elle peut détecter les autres véhicules qui approchent par l'arrière droit ou gauche du véhicule. Elle utilise des capteurs radar pour alerter le conducteur de la présence de l'autre véhicule en faisant clignoter les indicateurs des rétroviseurs extérieurs et en émettant un signal sonore.
Véhicules en approche
Zones de détection
AVERTISSEMENT
■Précautions d'utilisation du système Le conducteur est seul responsable de la conduite en toute sécurité. Conduisez toujours prudemment en prêtant attention à votre environnement.
La fonction RCTA n'est qu'une aide et ne remplace pas une conduite attentive. Le conducteur doit faire preuve de prudence lors des manœuvres de recul, même lorsqu'il utilise la fonction RCTA. Le conducteur doit lui-même vérifier visuellement l'arrière de son véhicule et s'assurer qu'aucun piéton, autre véhicule, etc., ne se trouve à proximité avant de reculer. Le non-respect de cette consigne peut entraîner la mort ou des blessures graves.
Selon les conditions, le système peut ne pas fonctionner correctement. Le conducteur doit donc toujours vérifier visuellement que la voie est libre.
Zones de détection de la fonction RCTA
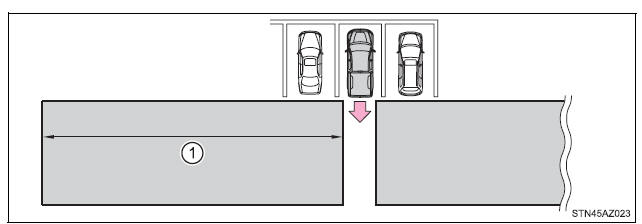
Les zones dans lesquelles les véhicules peuvent être détectés sont décrites ci-dessous.
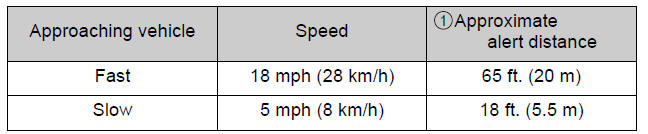
Afin de laisser au conducteur un temps de réaction plus constant, le signal sonore peut alerter, depuis une plus grande distance, pour les véhicules plus rapides.
Exemple :
■La fonction RCTA est opérationnelle lorsque
La fonction RCTA est activée.
Le levier de vitesses est en R.
La vitesse du véhicule est inférieure à environ 8 km/h.
La vitesse du véhicule qui approche est comprise entre environ 8 km/h et 28 km/h.
■Conditions dans lesquelles la fonction RCTA ne détecte pas un véhicule La fonction RCTA n'est pas conçue pour détecter les types de véhicules et/ou d'objets suivants.
Petites motos, vélos, piétons, etc.*
Véhicules approchant directement par l'arrière
Glissières de sécurité, murs, panneaux, véhicules en stationnement et objets fixes similaires*
Véhicules s'éloignant de votre véhicule
Véhicules approchant depuis les places de stationnement à côté de votre véhicule*
Véhicules qui reculent dans la place de stationnement à côté de votre véhicule*
* : Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
■Conditions dans lesquelles la fonction RCTA peut ne pas fonctionner correctement La fonction RCTA peut ne pas détecter correctement les véhicules dans les conditions suivantes.
Lorsque de la glace ou de la boue, etc., adhère au pare-chocs arrière
Par mauvais temps, notamment en cas de forte pluie, de brouillard, de neige, etc.
Lorsque plusieurs véhicules s'approchent en continu
Stationnement en biais peu prononcé
Lorsqu'un véhicule approche à grande vitesse
Lors d'un stationnement en pente raide, telle que des collines, un creux de la route, etc.
Immédiatement après l'activation de la fonction RCTA
Immédiatement après le démarrage du moteur, la fonction RCTA étant activée
Lors du remorquage d'une remorque
Véhicules que les capteurs ne peuvent pas détecter en raison d'obstacles
 » ou «
 » des commandes du compteur et sélectionnez
 .
 » ou «
 " des commandes du compteur et sélectionnez « BSM » ou « RCTA », puis appuyez sur
 pour sélectionner le réglage souhaité (activé/désactivé).
