El sistema de monitoreo de punto ciego tiene 2 funciones:
Función de monitoreo de punto ciego Ayuda al conductor a decidir cuándo cambiar de carril
Función de alerta de tráfico cruzado trasero Ayuda al conductor al retroceder
Estas funciones utilizan los mismos sensores.
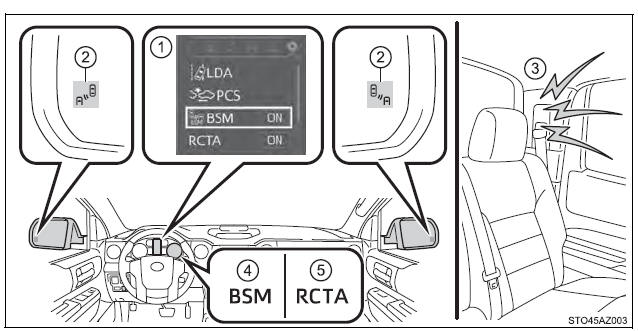
Pantalla multiinformativa Activa/desactiva la función BSM/RCTA.
Indicadores de los espejos retrovisores exteriores Función de monitoreo de punto ciego: Cuando se detecta un vehículo en el punto ciego de los espejos retrovisores exteriores o se acerca rápidamente por detrás hacia el punto ciego, el indicador del espejo retrovisor exterior del lado detectado se encenderá. Si se acciona la palanca de las luces direccionales hacia el lado detectado, el indicador del espejo retrovisor exterior parpadeará.
Función de alerta de tráfico cruzado trasero: Cuando se detecta un vehículo que se acerca por la derecha o por la izquierda en la parte trasera del vehículo, ambos indicadores de los espejos retrovisores exteriores parpadearán.
Zumbador de alerta de tráfico cruzado trasero (solo función RCTA) Cuando se detecta un vehículo que se acerca por la derecha o por la izquierda en la parte trasera del vehículo, suena un zumbador detrás del pilar trasero izquierdo.
Indicador "BSM" Cuando la función BSM está activada, el indicador se enciende.
Indicador "RCTA" Cuando la función RCTA está activada, el indicador se enciende.
Activación y desactivación de la función BSM/RCTA
Las funciones BSM (monitoreo de punto ciego) y RCTA (alerta de tráfico cruzado trasero) se pueden activar o desactivar en la pantalla multiinformativa de la siguiente manera:
1. Pulse "" o "" de los interruptores de control del medidor y seleccione.
2. Pulse "" o "" de los interruptores de control del medidor y seleccione "BSM" o "RCTA", luego presionepara seleccionar el ajuste deseado (activado/desactivado).
Cambio del brillo del indicador BSM
El brillo de los indicadores BSM (monitoreo de punto ciego) de los espejos retrovisores exteriores se puede cambiar en la pantalla multiinformativa de la siguiente manera:
1. Pulse "" o "" de los interruptores de control del medidor y seleccione.
2. Pulse "" o "" de los interruptores de control del medidor y seleccione "Vehicle Settings", luego presione .
3. Pulse "" o "" de los interruptores de control del medidor y seleccione "BSM Brightness", luego presionepara seleccionar el ajuste deseado (brillante/tenue).
Cambio del volumen del zumbador de advertencia de alerta de tráfico cruzado trasero
1. Pulse "" o "" de los interruptores de control del medidor y seleccione.
2. Pulse "" o "" de los interruptores de control del medidor y seleccione "Vehicle Settings", luego presione.
3. Pulse "" o "" de los interruptores de control del medidor y seleccione "RCTA Volume", luego presionepara seleccionar el ajuste deseado.
El volumen del zumbador cambia con cadapresión.
■Visibilidad de los indicadores de los espejos retrovisores exteriores Bajo la luz solar intensa, puede resultar difícil ver el indicador del espejo retrovisor exterior.
■Audición del zumbador de alerta de tráfico cruzado trasero La función de alerta de tráfico cruzado trasero puede ser difícil de escuchar con ruidos como un volumen alto del audio.
■Cuando hay una falla en el sistema de monitoreo de punto ciego Si se detecta una falla del sistema por cualquiera de las siguientes razones, se mostrarán mensajes de advertencia
Hay una falla en los sensores
Los sensores están sucios
La temperatura exterior es extremadamente alta o baja
El voltaje del sensor se ha vuelto anormal
■Certificación del sistema de monitoreo de punto ciego
Para vehículos vendidos en EE. UU.
FCC ID: OAYSRR3A
Este dispositivo cumple con la parte 15 de las normas de la FCC. Su funcionamiento está sujeto a las siguientes tres condiciones:
(1) Este dispositivo no puede causar interferencias perjudiciales, y (2) este dispositivo debe aceptar cualquier interferencia recibida, incluida la interferencia que pueda causar un funcionamiento no deseado.
Advertencia de la FCC
Los cambios o modificaciones no aprobados expresamente por la parte responsable del cumplimiento podrían anular la autoridad del usuario para operar el equipo.
Para vehículos vendidos en Canadá
Legislación aplicable: Canadá 310
Este dispositivo cumple con la(s) norma(s) RSS exenta(s) de licencia de Industry Canada.
El funcionamiento está sujeto a las dos condiciones siguientes: (1) este dispositivo no debe causar interferencias, y (2) este dispositivo debe aceptar cualquier interferencia, incluidas las interferencias que puedan causar un funcionamiento no deseado del dispositivo.
Bandas de frecuencia: 24.05 - 24.25 GHz Potencia de salida: menos de 20 milivatios
ADVERTENCIA
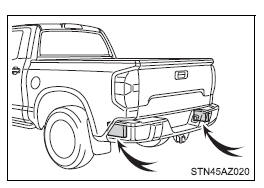
■Manipulación del sensor de radar Se instala un sensor del monitoreo de punto ciego dentro del lado izquierdo y del lado derecho del parachoques trasero del vehículo, respectivamente. Observe lo siguiente para asegurar que el sistema de monitoreo de punto ciego funcione correctamente.
Mantenga el sensor y su área circundante en el parachoques siempre limpios.
No someta el sensor ni el área circundante del parachoques a un impacto fuerte. Si el sensor se desplaza aunque sea ligeramente de su posición, el sistema puede fallar y los vehículos que entren en el área de detección podrían no ser detectados. Si el sensor o el área circundante sufren un impacto fuerte, haga que su concesionario Toyota revise siempre la zona.
No desmonte el sensor.
No fije accesorios ni calcomanías en el sensor ni en el área circundante del parachoques.
No modifique el sensor ni el área circundante del parachoques.
No pinte el parachoques trasero con ningún color que no sea un color oficial de Toyota.
La función de monitoreo de punto ciego
La función de monitoreo de punto ciego utiliza sensores de radar para detectar vehículos que circulan por un carril adyacente, en la zona que no se refleja en el espejo retrovisor exterior (el punto ciego), e informa al conductor de la presencia de dichos vehículos mediante el indicador del espejo retrovisor exterior.
Zonas de detección de la función de monitoreo de punto ciego
A continuación se describen las áreas en las que pueden detectarse vehículos.
El alcance de la zona de detección se extiende hasta:
Aproximadamente 11.5 pies (3.5 m) desde el costado del vehículo Los primeros 1.6 pies (0.5 m) desde el costado del vehículo no están en la zona de detección
Aproximadamente 3 m (9,8 pies) desde el parachoques trasero
Aproximadamente 1 m (3,3 pies) hacia delante del parachoques trasero
ADVERTENCIA
■Precauciones sobre el uso del sistema El conductor es el único responsable de una conducción segura. Conduzca siempre con seguridad, cuidando de observar su entorno.
La función de monitoreo de punto ciego es una función complementaria que alerta al conductor de que hay un vehículo en el punto ciego. No confíe en exceso en la función de monitoreo de punto ciego. La función no puede determinar si es seguro cambiar de carril; por lo tanto, la confianza excesiva podría provocar un accidente con resultado de muerte o lesiones graves.
Según las condiciones, el sistema puede no funcionar correctamente. Por lo tanto, es necesario que el conductor verifique visualmente la seguridad por sí mismo.
■La función de monitoreo de punto ciego está operativa cuando
La función BSM está activada.
La velocidad del vehículo es superior a aproximadamente 40 km/h.
■La función de monitoreo de punto ciego detectará un vehículo cuando
Un vehículo en un carril adyacente rebasa a su vehículo.
Otro vehículo entra en el área de detección al cambiar de carril.
Usted rebasa a un vehículo en el carril adyacente.
■Condiciones en las que la función de monitoreo de punto ciego no detectará un vehículo La función de monitoreo de punto ciego no está diseñada para detectar los siguientes tipos de vehículos y/u objetos:
Barreras de seguridad, muros, señales, vehículos estacionados y objetos fijos similares*
Vehículos que siguen en el mismo carril*
Vehículos que circulan a 2 carriles de distancia de su vehículo*
Vehículos a los que su vehículo rebasa rápidamente.
*: Según las condiciones, puede producirse la detección de un vehículo y/u objeto
■Condiciones en las que la función de monitor de punto ciego puede no funcionar correctamente
La función de monitor de punto ciego puede no detectar vehículos correctamente en las siguientes condiciones:
Durante mal tiempo, como lluvia intensa, niebla, nieve, etc.
Cuando hay hielo o barro, etc., adherido al parachoques trasero
Al conducir sobre una superficie de carretera mojada por lluvia, charcos de agua, etc.
Cuando existe una diferencia significativa de velocidad entre su vehículo y el vehículo que entra en el área de detección
Cuando un vehículo se encuentra en el área de detección desde una posición detenida y permanece en el área de detección mientras su vehículo acelera
Al conducir cuesta arriba o cuesta abajo por pendientes pronunciadas consecutivas, como colinas, un bache en la carretera, etc.
Cuando se acercan varios vehículos con solo una pequeña separación entre cada vehículo
Cuando los carriles del vehículo son anchos y el vehículo del carril contiguo está demasiado lejos de su vehículo
Cuando el vehículo que entra en el área de detección circula a aproximadamente la misma velocidad que su vehículo
Al remolcar cualquier cosa, como un remolque, un bote, etc.
Cuando hay una diferencia de altura considerable entre su vehículo y el vehículo que entra en el área de detección
Inmediatamente después de activar la función BSM
Al remolcar un remolque
Cuando hay elementos, como un portabicicletas, instalados en la parte trasera del vehículo
Los casos en los que la función de monitor de punto ciego detecta innecesariamente un vehículo y/u objeto pueden aumentar en las siguientes condiciones:
Cuando hay solo una corta distancia entre su vehículo y una barrera de seguridad, pared, etc.
Cuando hay solo una corta distancia entre su vehículo y un vehículo que le sigue
Cuando los carriles del vehículo son estrechos y un vehículo que circula dos carriles a su lado entra en el área de detección
Cuando hay elementos, como un portabicicletas, instalados en la parte trasera del vehículo
La función de alerta de tráfico cruzado trasero
La alerta de tráfico cruzado trasero funciona cuando su vehículo está en marcha atrás.
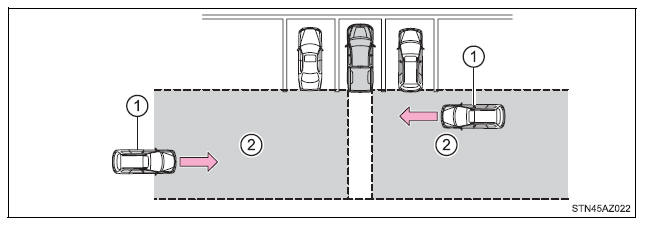
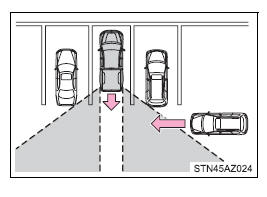
Puede detectar otros vehículos que se aproximan desde la parte trasera derecha o izquierda del vehículo. Utiliza sensores de radar para alertar al conductor de la existencia del otro vehículo mediante el parpadeo de los indicadores de los espejos retrovisores exteriores y la emisión de un zumbador.
Vehículos que se aproximan
Áreas de detección
ADVERTENCIA
■Precauciones sobre el uso del sistema El conductor es el único responsable de una conducción segura. Conduzca siempre con seguridad, cuidando de observar su entorno.
La función de alerta de tráfico cruzado trasero solo es una ayuda y no sustituye a una conducción cuidadosa. El conductor debe tener cuidado al retroceder, incluso al usar la función de alerta de tráfico cruzado trasero. Debe confirmar visualmente por sí mismo la zona detrás de usted y de su vehículo, y asegurarse de que no haya peatones, otros vehículos, etc., antes de retroceder. Si no lo hace, podría causar la muerte o lesiones graves.
Según las condiciones, el sistema puede no funcionar correctamente. Por lo tanto, es necesario que el conductor verifique visualmente la seguridad por sí mismo.
Áreas de detección de la función de alerta de tráfico cruzado trasero
A continuación se describen las áreas en las que pueden detectarse vehículos.
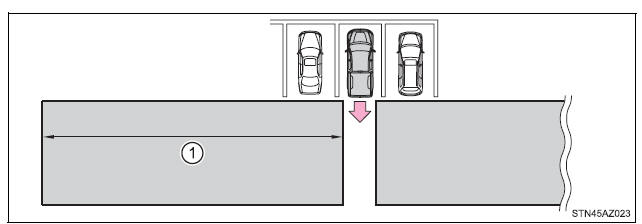
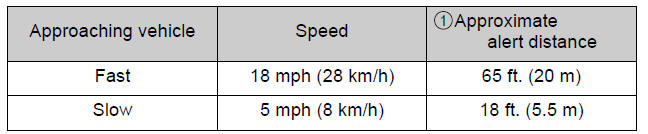
Para dar al conductor un tiempo de reacción más uniforme, el zumbador puede alertar sobre vehículos más rápidos desde una mayor distancia.
Ejemplo:
■La función de alerta de tráfico cruzado trasero funciona cuando
La función RCTA está activada.
La palanca de cambios está en R.
La velocidad del vehículo es inferior a aproximadamente 8 km/h.
La velocidad del vehículo que se aproxima está entre aproximadamente 8 km/h y 28 km/h.
■Condiciones en las que la función de alerta de tráfico cruzado trasero no detecta un vehículo La función de alerta de tráfico cruzado trasero no está diseñada para detectar los siguientes tipos de vehículos y/u objetos.
Vehículos que se aproximan directamente desde atrás
Barreras de seguridad, muros, señales, vehículos estacionados y objetos fijos similares*
Vehículos que se alejan de su vehículo
Vehículos que se aproximan desde las plazas de aparcamiento junto a su vehículo*
Vehículos que retroceden en la plaza de aparcamiento contigua a su vehículo*
*: Según las condiciones, puede producirse la detección de un vehículo y/u objeto.
■Condiciones en las que la función de alerta de tráfico cruzado trasero puede no funcionar correctamente La función de alerta de tráfico cruzado trasero puede no detectar vehículos correctamente en las siguientes condiciones.
Cuando hay hielo o barro, etc., adherido al parachoques trasero
Durante mal tiempo, como lluvia intensa, niebla, nieve, etc.
Cuando se acercan varios vehículos de forma continua
Estacionamiento en ángulo cerrado
Cuando un vehículo se aproxima a alta velocidad
Al estacionar en una pendiente pronunciada, como colinas, un bache en la carretera, etc.
Inmediatamente después de activar la función RCTA
Inmediatamente después de arrancar el motor con la función RCTA activada
Al remolcar un remolque
Vehículos que los sensores no pueden detectar debido a obstáculos
 " o "
 " de los interruptores de control del medidor y seleccione
 .
 " o "
 " de los interruptores de control del medidor y seleccione "BSM" o "RCTA", luego presione
 para seleccionar el ajuste deseado (activado/desactivado).
