Описание и принцип работы
Описание
Система AEB предназначена для помощи в предотвращении возможного столкновения или снижения его последствий, когда водитель применяет недостаточное, запоздалое торможение или не тормозит вовсе.
Система определяет опасные факторы на дороге с помощью датчика фронтального столкновения, предупреждает водителя и активирует экстренное торможение для предотвращения столкновения или снижения скорости удара.
Ниже описан порядок работы системы управления.
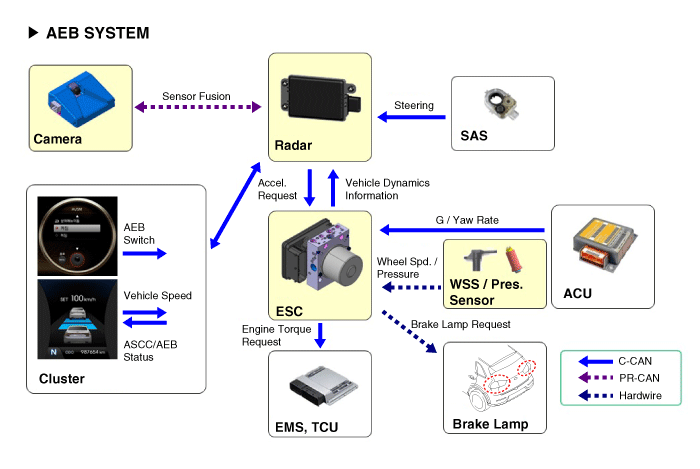
Обнаружение впереди идущих автомобилей (пешеходов) и анализ данных (обмен по CAN) с помощью радарного датчика системы адаптивного круиз-контроля (SCC) и камеры системы предупреждения о выходе из полосы движения (LDWS).
Подтверждение объекта, защищаемого системой AEB (автомобили и пешеходы), по результатам анализа данных.
Расчёт необходимого снижения скорости в зависимости от скорости, расстояния и наличия впереди идущего автомобиля.
Передача «требуемого снижения скорости» в систему управления динамикой автомобиля (VDC) (обмен по CAN).
VDC выполняет автоматическое управление после расчёта требуемого крутящего момента для достижения «требуемого снижения скорости» (обмен по CAN).
Порядок действий

* Указанное время изменяется в зависимости от скорости автомобиля.
Шаг 1: При обнаружении опасности подаётся визуальный (на дисплее) и звуковой сигнал.
Шаг 2: При высокой вероятности столкновения уменьшается крутящий момент двигателя и включается AEB.
Шаг 3: При неизбежном столкновении включается экстренное торможение.
После остановки автомобиля: поддерживается тормозное усилие в течение определённого времени, затем оно отпускается.
Ниже приведена конфигурация системы AEB.
Устройство обнаружения (радар и камера), распознающее потенциальные препятствия впереди.
Человеко-машинный интерфейс (HMI) для предупреждения водителя или изменения настроек.
Тормозная система для автоматического торможения автомобиля.
В отличие от SCC (интеллектуальный круиз-контроль), AEB должна работать на неподвижном автомобиле, поэтому система использует Fusion Target для объединения данных радара и камеры.