Descripción y funcionamiento
Descripción
El sistema AEB está diseñado para ayudar a evitar una posible colisión o reducir su impacto cuando el conductor aplica frenos de forma insuficiente, tardía o no aplica ningún freno para evitar una colisión.
El sistema detecta los factores de riesgo en la carretera mediante el sensor de impacto frontal, advierte al conductor y activa el freno de emergencia para evitar la colisión o reducir la velocidad de impacto.
El proceso de control del sistema es el siguiente:
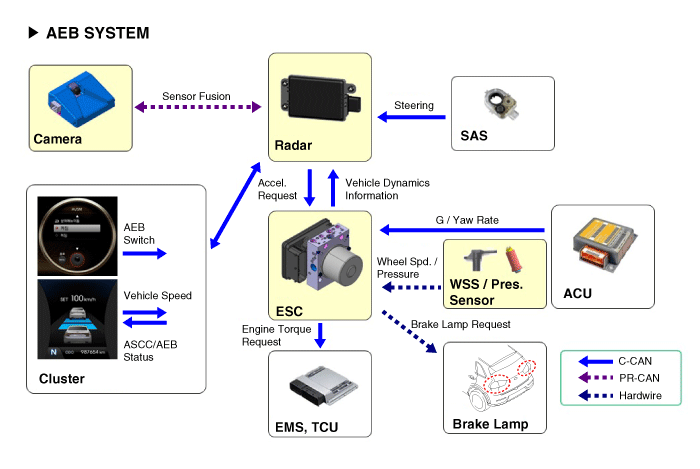
Detecte los vehículos (peatones) que circulan delante y analice los datos (comunicación CAN) mediante el sensor de radar del sistema de control de crucero inteligente (SCC) y el sensor de cámara del sistema de advertencia de salida de carril (LDWS).
Confirme el objeto que debe proteger el sistema AEB (vehículos y peatones) utilizando los datos analizados.
Calcule la reducción de velocidad en función de la velocidad, la distancia y la existencia o no de un vehículo delante.
Informe de la "reducción de velocidad necesaria" al control dinámico del vehículo (VDC) (comunicación CAN).
El VDC realiza el control automático después de calcular el par necesario para lograr la "reducción de velocidad necesaria" (comunicación CAN).
Funcionamiento

※ El tiempo indicado varía según la velocidad del vehículo.
Paso 1: emita una alarma visual (en pantalla) y sonora cuando se detecte un peligro.
Paso 2: reduzca el par del motor y active el AEB cuando exista una alta probabilidad de colisión.
Paso 3: active el freno de emergencia cuando la colisión sea inminente.
Tras detener el vehículo: mantenga el control de frenado durante un tiempo determinado y, a continuación, libérelo.
La siguiente es la configuración del sistema AEB.
Dispositivo de detección (radar y cámara) que puede reconocer posibles obstáculos delante del vehículo.
Interfaz hombre-máquina (HMI) para advertir al conductor o cambiar los ajustes.
Sistema de frenos para frenar automáticamente el vehículo
A diferencia del SCC (Smart Cruise Control), el AEB debe funcionar con el vehículo parado, por lo que el sistema utiliza el sistema Fusion Target para combinar el radar con la cámara.