Description et fonctionnement
Description
Le système AEB est conçu pour aider à éviter une collision potentielle ou à en réduire les conséquences lorsque le conducteur freine de manière insuffisante, tardive ou pas du tout pour éviter une collision.
Le système détecte les facteurs de risque sur la route à l'aide du capteur d'impact frontal, avertit le conducteur et active le freinage d'urgence pour éviter la collision ou réduire la vitesse de collision.
Le processus de commande du système est le suivant :
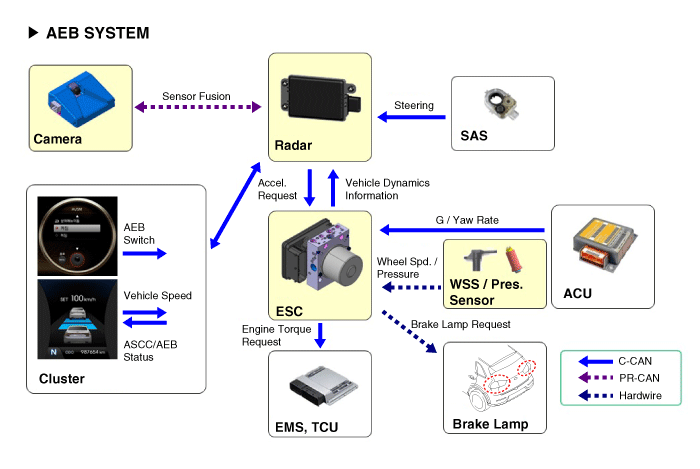
Détecter les véhicules (piétons) qui précèdent et analyser les données (communication CAN) à l'aide du radar du système de régulation de vitesse intelligent (SCC) et de la caméra du système d'avertissement de franchissement de ligne (LDWS).
Confirmer l'objet à protéger par le système AEB (véhicules et piétons) à l'aide des données analysées.
Calculer la réduction de vitesse en fonction de la vitesse, de la distance et de la présence ou non d'un véhicule qui précède.
Transmettre la « réduction de vitesse requise » au système de contrôle de la dynamique du véhicule (VDC) (communication CAN).
Le VDC effectue une commande automatique après avoir calculé le couple requis pour obtenir la « réduction de vitesse requise » (communication CAN).
Utilisation

※ La durée indiquée varie selon la vitesse du véhicule.
Étape 1 : émettre une alarme visuelle (affichage) et sonore lorsqu'un danger est détecté.
Étape 2 : réduire le couple moteur et activer l'AEB lorsque le risque de collision est élevé.
Étape 3 : activer le freinage d'urgence lorsqu'une collision est imminente.
Après l'arrêt du véhicule : maintenir la commande de freinage pendant un certain temps, puis la relâcher.
Voici la configuration du système AEB.
Dispositif de détection (radar et caméra) capable de reconnaître les obstacles potentiels à l'avant.
Interface homme-machine (HMI) pour avertir le conducteur ou modifier les réglages.
Système de freinage pour freiner automatiquement le véhicule
Contrairement au SCC (Smart Cruise Control), l'AEB doit fonctionner sur un véhicule à l'arrêt ; le système utilise donc le système Fusion Target pour combiner le radar et la caméra.