Descrizione e funzionamento
Descrizione
Il sistema AEB è progettato per aiutare a evitare una possibile collisione o a ridurne l'impatto quando il conducente applica freni insufficienti, in ritardo o non applica alcun freno per evitare una collisione.
Il sistema rileva i fattori di rischio sulla strada tramite il sensore d'urto frontale, avvisa il conducente e attiva il freno di emergenza per prevenire la collisione o ridurne la velocità.
Di seguito è descritto il processo di controllo del sistema
Rilevare i veicoli (pedoni) che precedono e analizzare i dati (comunicazione CAN) utilizzando il sensore radar del sistema di controllo della velocità intelligente (SCC) e il sensore a telecamera del sistema di avviso di uscita di corsia (LDWS).
Confermare, utilizzando i dati analizzati, l'oggetto da proteggere con il sistema AEB (veicoli e pedoni).
Calcolare la riduzione di velocità in base alla velocità, alla distanza e alla presenza o assenza di un veicolo che precede.
Segnalare la "riduzione di velocità richiesta" al controllo dinamica del veicolo (VDC) (comunicazione CAN).
Il VDC esegue il controllo automatico dopo aver calcolato la coppia richiesta per ottenere la "riduzione di velocità richiesta" (comunicazione CAN).
Funzionamento

※ Il tempo indicato varia in base alla velocità del veicolo.
Fase 1: emettere un avviso visivo (display) e acustico quando viene rilevato un pericolo.
Fase 2: ridurre la coppia del motore e attivare l'AEB quando la probabilità di collisione è elevata.
Fase 3: attivare il freno di emergenza quando la collisione è imminente.
Dopo l'arresto del veicolo: mantenere il controllo della frenata per un certo tempo, quindi rilasciarlo.
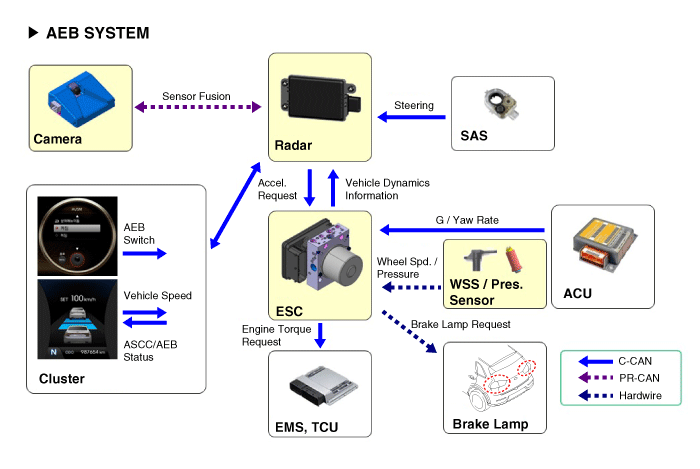
Di seguito è riportata la configurazione del sistema AEB.
Dispositivo di rilevamento (radar e telecamera) in grado di riconoscere potenziali ostacoli anteriori.
Interfaccia uomo-macchina (HMI) per avvisare il conducente o modificare le impostazioni.
Impianto frenante per frenare automaticamente la vettura
L'AEB, a differenza dello SCC (Smart Cruise Control), deve funzionare su un veicolo fermo, quindi il sistema utilizza il sistema Fusion Target per combinare radar e telecamera.